登录社区云,与社区用户共同成长
邀请您加入社区
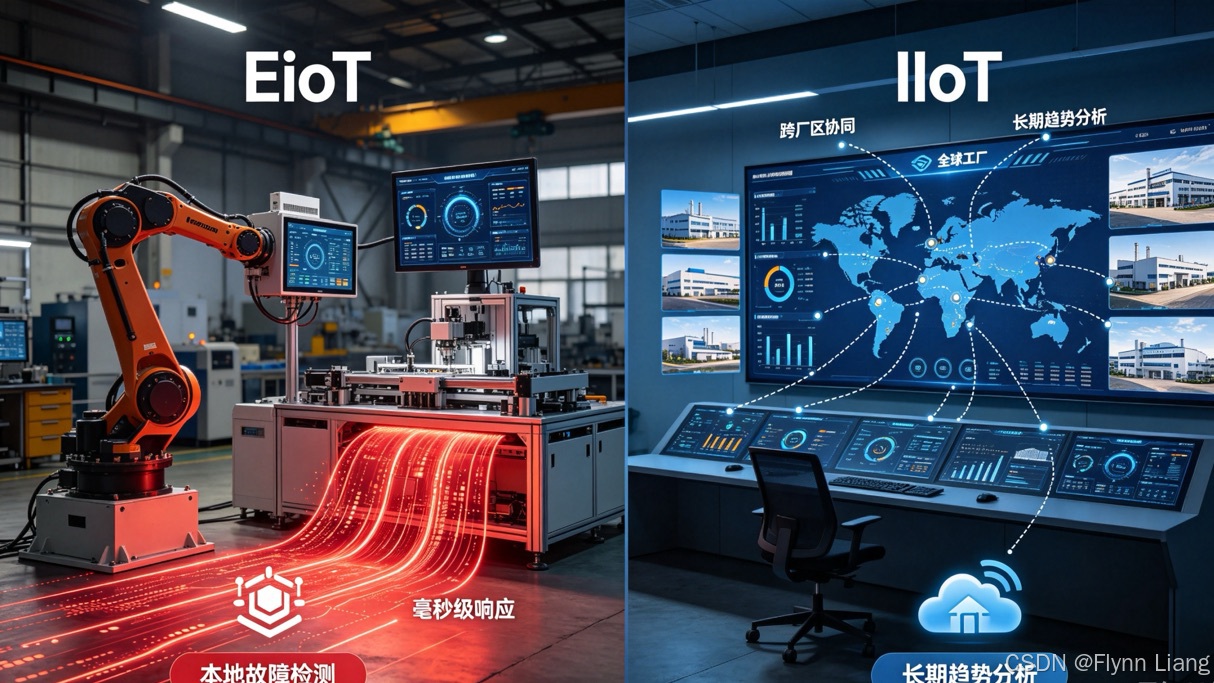
过去十年,AI 最热闹的地方在云——大模型在成片 GPU 上训练,推理也大多集中在云端。但最近两年一个明显的趋势是:**推理在往边缘回流**。原因并不复杂:摄像头、机器人、工业质检这类场景,数据不能也不该全部回传云端,本地实时推理才能满足毫秒级响应,数据不出本机才能满足合规;长期调用云端 API 的费用会随业务量线性增长,而端侧硬件一次性投入后,边际推理成本趋近于零;车载、野外、产线等环境网络并不
近期网络流传的Hugging Face鸭形机器人实为社区基于LeRobot框架与OpenVLA模型的二次开发。本文澄清事实,拆解70亿参数视觉语言动作模型的核心原理,并提供从数据采集、模型调用到硬件控制的完整实操代码与步骤,为开发者提供具身智能落地参考。
本讲将高通NPU推理从单脚本扩展为可复用的ROS2感知节点,解决机器人系统中多模块协同问题。通过构建“相机→推理→检测”节点链,实现消息解耦与频率匹配,掌握节点设计、QoS配置、Launch编排及多模型算力分配策略,最终输出可适配不同机器人的标准化推理模板,助力边缘AI向工程化机器人系统落地。
大模型(LLM/VLM):让机器人第一次拥有"常识级"的理解与推理能力。NVIDIA 的就是"全球首个开源人形机器人基础模型",采用双系统架构(System 1 快速反应 + System 2 慢速推理),思路直接对标《思考,快与慢》。仿真平台(NVIDIA Omniverse / Isaac Sim / Newton 物理引擎):解决了机器人训练数据"又贵又危险"的瓶颈。GR00T-Dreams
澄清Hugging Face未发布鸭形机器人,其核心在于LeRobot框架与7B参数OpenVLA模型。本文拆解机械臂抓取核心步骤,提供OpenVLA推理代码,解析对独立开发者、中小企业及科研人员的具体价值。
ESP32设备配置变更难?NVS分区藏有WiFi、MQTT等关键配置,但传统修改需拆机重刷固件。鹿戴马NVS在线读写工具通过浏览器直连,无需安装软件,一键读取、编辑并写回NVS键值,支持批量运维与调试,解决“无配网入口”难题。尤其适合小智AI用户、现场设备维护及开发调试,真正实现“不拆机改配置”。工具直达:https://www.16302.com/nvsreadwrite(Chrome/Edge
本讲聚焦边缘AI实战中“边采集边推理”的核心挑战,揭示硬件编解码(VPU)在实时音视频流处理中的关键作用。通过对比软硬解码差异,强调将解码、预处理等格式转换任务交由专用硬件,释放CPU与NPU算力。构建“捕获→硬件解码→NPU推理→显示/编码”流水线架构,实现30fps级低延迟流式处理。结合生产者-消费者模型与队列缓冲,落地可扩展的实时检测系统,为安防、机器人等场景提供高效、低功耗的端侧推理方案。
本文系统梳理高速交通物联网技术从“感知—连接—计算—智能”的代际演进,历经单点感知(一)、感知与执行分化(二)、端-边-云架构(三)、万物互联(四)至具身智能驱动的“万物智联”(五)五个阶段。基于智慧高速场景,剖析各阶段技术特征、标准协议(如C-V2X、IEEE 802.11p)、典型案例及挑战,揭示从数据孤岛到协同智能的范式跃迁,并展望具身智能时代下车路协同与数字孪生融合的新路网形态。
哈喽,大家好,相信很多新手开发者都有一个疑问,什么是星闪?星闪技术相比于传统的WiFi和BLE有什么区别和优势?首先,回答第一个问题,星闪(NearLink),是中国原生的新一代无线短距通信技术。面向万物互联时代,星闪引入关键技术和创新理念,赋予智能终端新的连接方式。(图片来源:海思官网)第二个问题,我们从星闪的系统架构来看,在图中NearLink一共有基础应用层、基础服务层、星闪接入层。
星闪开发入门级教程-OLED今天抽空写一点关于OLED的内容,省略了一些步骤。如需了解请转至星闪开发入门级教程之安装编译器与小项目烧录内容包括:加载英文,汉字,图片,动图效果。这款OLED得使用阴码,逐行式,顺向生成字模,此OLED为128x64,所以将图片设置为同样大小后,单色位图保存。然后用取模软件取模。还可以和很多模块一起搭配使用,本文需要注意的是显示乱码的情况,得使用阴码,逐行式,
前不久弄了星闪一个开发套件,引发了我的兴趣,找了一些资料,整理出一个小白的教程,以最简单的demo-红灯闪烁来写篇文章。RGB LED的高低电平控制问题主要涉及RGB LED在不同电平下的工作状态和显示效果。
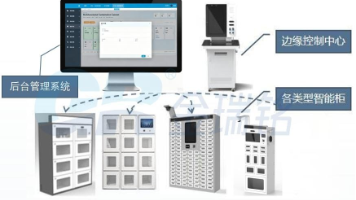
本文详解RFID智能柜如何通过“工具身份+分区位置”双重校验,解决工具错放、漏还、责任难追溯等问题。基于四层架构(感知层→边缘层→平台层→应用层),实现借还全流程闭环管理。核心在于归还时进行分区识别校验,区分“校验通过、归还异常、识别异常”三类结果,避免误判。强调部署中需实测RFID识读、明确分区规则、配置异常处理流程,杜绝仅依赖“在柜识别”的管理盲区,助力企业实现精细化、可追溯的数字化工具管理。
本文将低成本的ESP32S3桌面机器人改造为具备边缘智能的陪伴设备,基于犀牛派X1(QCS8550)平台,集成摄像头人检(YOLO26l NPU推理)、本地对话(Qwen量化模型)、大屏表情渲染与状态融合决策。通过阿加犀MMS模型农场快速部署预量化模型,实现PC状态与视觉感知双源融合,完成从“状态显示器”到“可看、可思、可言”的智能体跃迁。全文详述工具链搭建、联调验证及实战坑点,展现端侧AI落地完
本文聚焦具身智能端侧落地核心瓶颈——如何将7B级VLA模型部署于15W功耗机器人,实现200ms级实时闭环。通过“量化→NPU加速→ROS 2集成→实时保障”四阶段流水线,揭示带宽是解码瓶颈(算力翻倍无效),提出基于QNN的全链路优化方案,提供可复现的BOM、代码与验证方法论,实测延迟P50<180ms,功耗<25W,为工业级具身系统落地提供工程范式。[实测]
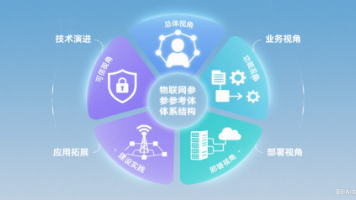
GB/T33474-2025《物联网参考体系结构》于2026年实施,以“六大视角”构建标准化物联生态。聚焦智慧高速建设,新标准通过总体、业务、功能、部署、网络、可信六维架构,推动车路云网图一体化融合。依托北斗高精定位、边缘计算、5G切片与区块链等技术,实现精准感知、高效协同与安全可信,破解设备兼容、数据孤岛与安全防护难题,为高速公路数字底座提供统一技术路径,助力交通强国建设。
本文介绍企业级GPS定位平台的权限体系设计,提出基于目录-菜单分层模型的零代码可视化管理,结合扩展RBAC实现角色化菜单分配,并通过API网关实现接口级权限控制,支持白标项目裁剪、多岗位隔离与第三方安全对接,强调权限配置化与安全防护并重,助力降低实施成本,提升系统安全性与灵活性。
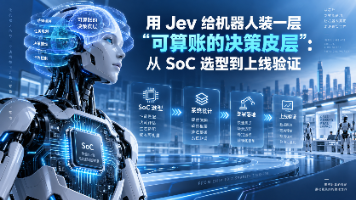
本文提出基于APUS AI Lab的fast-browser-use范式,将开放式生成转为有限候选单Token选择,实现机器人任务层决策本地化。依托阿加犀犀牛派X1/QCS8550平台,全链路推理在端侧完成,避免云端依赖,降低延迟与成本。通过改造动作空间裁剪与本地量化模型(如llama.cpp/GGUF),构建安全、高效、可校准的System-1决策皮层,支持失败归因、恢复策略与人工接管,真正实现
本文记录高通Follow Me人物跟随机器人部署中的典型问题与高效排障方法。针对“编译成功但找不到person_tracker_node”等常见困境,提出从数据流逐层排查的系统性思路:从Build、Camera、YOLO到Re-ID、PID等8个层级依次验证,避免盲目调参。重点指出main分支中CMake注释导致节点未编译的问题,并强调冻结版本、检查依赖(如qrb_ros_people_reid)
本文基于Qualcomm Dragonwing IQ-9075 EVK平台,实现机器人“跟随我走”功能。通过ROS 2框架,整合YOLOv8目标检测、Re-ID身份追踪、深度相机测距与双PID控制,构建从视觉感知到运动控制的完整闭环。系统在Gazebo仿真环境中验证算法链路可行性,最终实现机器人稳定保持2米距离跟随指定人员,具备抗干扰与持续追踪能力,为边缘AI+机器人应用提供可复用的工程范式。
本文基于 Qualcomm qrb_ros_samples 的 simulation_remote_assistant 项目,构建“Simulator + Edge AI”系统:在 PC 上运行 Gazebo 仿真环境,利用 Dragonwing IQ-9075 EVK 实现 SLAM、重定位、Nav2 自主导航与 YOLOv8 目标检测。通过 ROS 2 DDS 通信,完成“go to offi
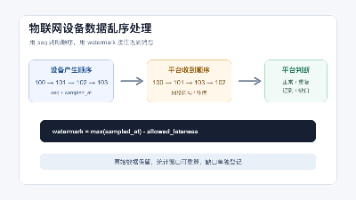
incoming_seq > max_seq 正常新数据incoming_seq == max_seq 重复数据incoming_seq < max_seq 可能是迟到数据incoming_seq > max_seq + 1 中间存在缺口这里的“可能”很重要。seq=102晚于seq=103到达,不代表 102 一定是无效数据,它可能只是路上慢了一点。生产代码里还需要结合设备是否允许补传、数据是否
本文总结了嵌入式软件开发的核心技术栈,涵盖9个方面:开发基础、MCU开发、外设开发、毫米波雷达开发、传感器、外部芯片开发、RTOS、Linux、Qt和LVGL、通讯协议、物联网、DSP及FatFS文件系统。
本文拆解Hugging Face于2024年5月开源的LeRobot框架,讲解如何结合SO-100等低成本硬件实现桌面级机械臂抓取。内容涵盖硬件抽象、数据采集、ACT算法训练及代码部署,提供从环境搭建到模型推理的完整实操流程,适合具身智能开发者参考。
这一篇想聊聊我积累英文单词的起点:最开始是硬啃 STM32F407 编程手册,一边查寄存器、一边记下那些反复出现的芯片和外设词汇;后来进入工作,又陆续遇到协议报文、硬件术语、调试工具等杂七杂八的英文。从手册到工作,词汇量就是这样一点点攒起来的,所以这篇会按「手册积累」和「工作积累」两部分来整理,后续也会持续更新。
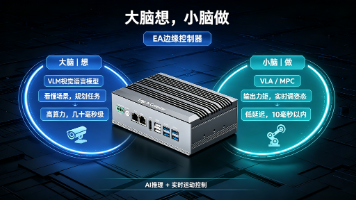
EA250Pro定位人形机器人“大脑+神经中枢”,以157TOPS算力与16GB内存支撑VLM/VLA本地推理,4路GMSL2相机实现可靠环视感知,搭配多路CANFD、RS485及DI/DO接口,通过Y系列扩展板实现感知-决策-执行全链路一体化控制。相比分体式或高算力芯片方案,其在算力、延迟、接口丰富度与成本间取得务实平衡,适合中等复杂度具身机器人快速集成,是研发团队与项目决策者的高效之选。
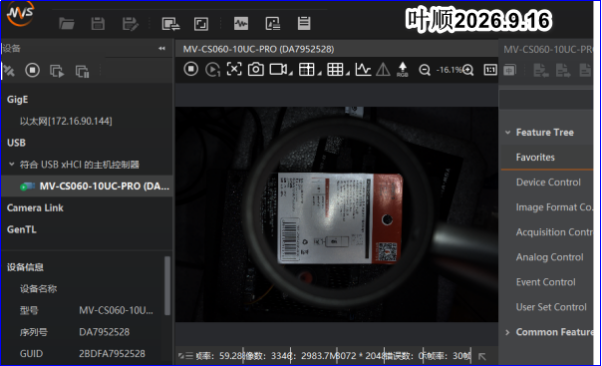
IoTDA 是面向物联网场景的设备管理与数据中转平台,相当于终端设备和上层应用之间的「中转站」。支持各类设备统一接入;自定义设备型号(产品)功能;存储设备上报的数据;向设备下发远程控制命令;监控设备在线状态、身份校验。本次实训完整走通了「工业视觉 → 文字识别 → 物联平台 → 应用部署工业视觉采集:掌握了 USB3 Vision 相机驱动、MVS 客户端、昇腾开发板网络配置及 Jupyter 远
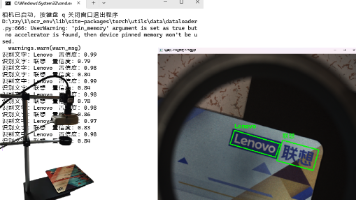
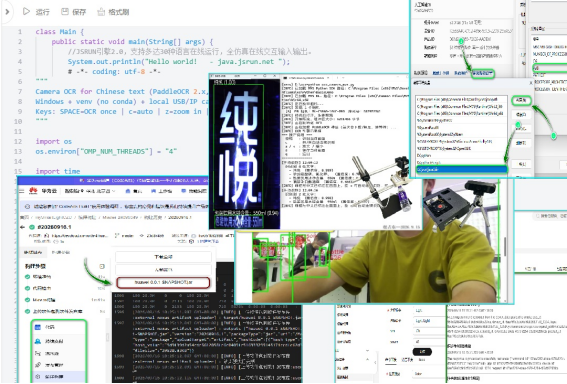
本文基于海康工业相机与PaddleOCR实现中文文字识别,通过构建工业视觉环境、配置昇腾终端及快速编码,完成具身智能在工业场景中的应用。结合IoTDA平台实现设备建模与实例化,最终在CodeArts上完成智慧路灯系统的快速构建与部署,形成从视觉感知到系统落地的完整链路。
基于“视觉感知—智能识别—物联接入—云端部署”全链路,实现昇腾边缘计算与工业视觉融合应用。通过搭建海康相机与Atlas200IDKA2开发板环境,完成目标检测(YOLOv5s)与OCR字符识别(PaddleOCR),验证终端实时推理能力;利用IoTDA构建温湿度计与吸顶灯设备模型,实现双向通信;最终在CodeArts平台完成智慧路灯应用的代码托管、编译构建与部署,形成从边缘到云端的完整闭环。
本次实训完成昇腾环境部署,实现工业视觉 OCR 文字识别;在华为云 IoTDA 搭建产品模型,完成设备注册与模拟通信;借助 CodeArts 平台完成智慧路灯项目代码托管、构建与部署,打通视觉识别、物联网平台与应用开发全流程,验证物联监护系统整体功能。
本文展示了工业视觉与物联网融合的全流程应用:基于昇腾Atlas200IDKA2开发板,结合工业相机取流、OCR文字识别(RapidOCR)与目标检测,实现工业场景下产品标签识别与目标实时分析;通过MobaXterm与MVS工具构建视觉环境,完成摄像头接入与数据处理。同时,在华为云IoTDA平台完成温湿度计、吸顶灯等设备建模与模拟数据上报,并借助CodeArts实现智慧路灯应用的快速构建、部署与远程
RT-Thread NetUtils 作为网络工具合集,既有用于测试调试的 Ping 命令, 同步时间的 NTP 工具, 性能和带宽测试的 Iperf 、 NetIO,还有在嵌入式系统中广泛使用的轻量级文件传输工具 TFTP,方便地通过网络完成两个设备间的文件互传。另外, RT-Thread 还针对开发中的实际问题,提供了一些高级的辅助工具,如可以远程登录到 RT-Thread Finsh/MSH
在中断处理过程中,在系统响应中断前,软件代码(或处理器)需要把当前线程的上下文保存下来(通常保存在当前线程的线程栈中),再调用中断服务程序进行中断响应、处理。中断服务程序是一种需要特别注意的运行环境,它运行在非线程的执行环境下(一般为芯片的一种特殊运行模式(特权模式)),在这个运行环境中不能使用挂起当前线程的操作,因为当前线程并不存在,执行相关的操作会有类似打印提示信息,“Function [ab
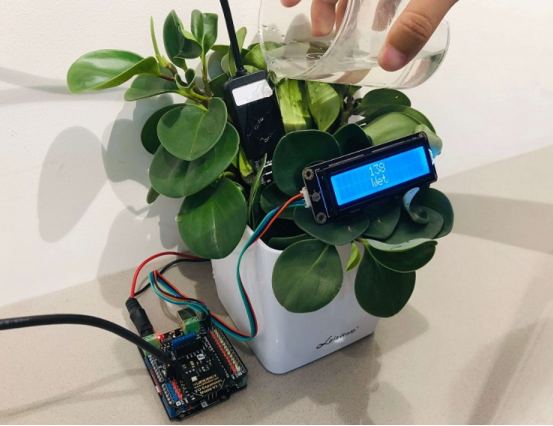
这篇文章,我自己边学遍理,一是想解决我自己的问题——给家里的花自动浇水,二是想节省时间,略过复杂的参数了解和原理学习,快速找到我想要的产品,所以内容比较浅显,但希望可以帮到同样想直接找到干货,快速做出决策的朋友们。本文会结合市面上主流的土壤湿度传感器类型,根据不同的项目背景给出不同的选择建议。不论你是正在准备毕业设计的农学、环境、工科同学,是想在家做一个自动浇花系统的创客爱好者,是自学开发板项目的
也可以指定为硬件过滤表号的值,表示此次读取数据从哪一个硬件过滤表对应的消息链接读取数据,此时需要设置硬件过滤表的时候 hdr 有指定正确的过滤表号。CAN 设备在中断接收模式下,当 CAN 接收到一帧数据产生中断时,就会调用回调函数,并且会把此时缓冲区的数据大小放在 size 参数里,把 CAN 设备句柄放在 dev 参数里供调用者获取。此示例代码不局限于特定的 BSP,根据 BSP 注册的 CA
iot
——iot
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 DAMO开发者矩阵


 人工智能6S服务平台
 海思HiSpark开发者社区


 亚马逊云科技技术品牌专区

 EazyDevelop社区

 AI硬件创业社区



 乐奇 Rokid 开放社区