- @weixin_41659040


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文介绍基于Arduino的四足机器人视觉与触觉融合越障步态规划系统,通过“视觉预判落足点、触觉确认接触状态、BLDC关节闭环执行”实现非结构化地形稳定越障。核心在于多模态信息融合:视觉负责障碍识别与落足预规划,触觉验证足端实际接触,BLDC伺服提供柔顺力控响应。系统采用分层架构,结合IMU、超声波与力传感器,实现平地、斜坡、台阶等场景下的步态自适应切换,并通过电流/编码器变化实现虚拟触觉反馈。代
本文介绍基于Arduino的四轴独立调平系统在野外巡检机器人中的应用,核心为“IMU姿态感知+四角高度解算+独立PID闭环+丝杠执行”。通过互补滤波融合IMU数据,将俯仰/横滚角映射为四点目标高度,实现复杂地形上平台水平稳定。系统具备自锁、高精度与抗干扰能力,适用于电力、地质、管道等场景。需注意超定位、安装位置、限位保护及电源隔离等问题,建议使用ESP32提升实时性。代码实现包含姿态读取、几何解算
本文介绍基于Arduino的BLDC电机机器人路径规划与控制实现,核心为栅格地图下的A算法全局路径搜索与差速闭环执行。通过将环境离散化,利用A生成最优航点序列,并经平滑处理后转化为线速度与角速度指令,由左右轮速度闭环精准跟踪。系统采用分层架构,强调地图分辨率、定位精度与电机控制的协同稳定,适用于教学、微型AGV及巡检等场景。关键挑战在于多模块融合:从感知建图、路径规划到执行控制形成闭环,尤其需注意
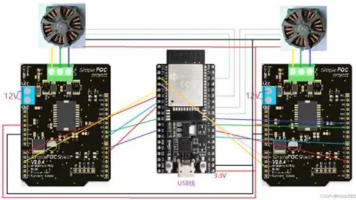
本文介绍基于Arduino/ESP32的消防机器人双节点冗余BLDC控制方案,通过主从双MCU热备架构实现高危工况下的故障无缝切换。核心在于心跳监测、多层故障判据与无扰接管机制:主节点负责FOC控制,从节点实时同步;当检测到心跳超时、看门狗复位或传感器异常时,从节点毫秒级接管,执行安全停机、低速撤离等策略,避免失控。系统强调电源独立、通信防误判、驱动级安全关断,并构建分层安全架构,适用于火场侦察、
本文介绍基于Arduino的双电机PID协同控制与扭矩自适应技术,通过双轮独立FOC闭环、同步误差补偿及工况感知的扭矩分配,实现差速机器人在负载不均、地面变化等复杂场景下的稳定直线行驶与精准转向。核心在于将速度指令升级为力矩动态分配,结合运动学逆解、电流反馈与IMU辅助,提升牵引力与抗扰能力,适用于AGV、巡检机器人等应用。强调先调通单电机、标定参数、限制扭矩斜率,并推荐采用分层架构以适配ESP3
本文介绍基于Arduino的BLDC电机AGV驱动轮抗扰动动态速度控制方案,核心为“FOC电流环+速度闭环+前馈补偿+差速耦合抑制”的毫秒级实时多环协同控制。通过负载自适应PID、双轮差速同步修正与S型速度规划,有效应对载重突变、地面不平、打滑等扰动,实现左右轮速稳定、航向精准、加减速平滑。强调先稳电流环再逐步加入前馈与观测器,推荐从最小可行版本(FOC速度闭环+斜坡+积分限幅)开始迭代,适用于仓
本文介绍基于Arduino的园区巡逻机器人系统,通过分层架构实现巡逻与跟随双模式协同:上位机负责全局路径规划与目标识别,下位机执行BLDC差速控制与局部避障。系统采用有限状态机平滑切换巡逻、跟随与避障模式,结合A*路径优化与DWA动态避障策略,确保在复杂环境中稳定运行。关键点包括:避免算法过载于Arduino、平滑模式切换、目标丢失降级处理及户外环境防护。适用于安防巡逻、人员伴随、巡检等场景,兼具
Arduino BLDC差速底盘结合DWA局部避障控制器,通过动态速度窗口采样、短时轨迹预测与多目标评价,在毫秒级闭环内实现平滑避障。核心在于融合运动学/动力学约束与实时传感器数据,输出最优(v, ω)指令,由FOC+编码器实现低延迟精准执行。适用于室内服务机器人、巡检、扫地等场景,强调参数实测标定、安全约束与权重调优,建议在资源受限的Arduino平台采用简化版实现,逐步扩展至多传感器融合与分层
基于滑移率反馈的自适应扭矩控制,实现差速越野机器人在低附着路面的稳定牵引。通过编码器与IMU融合估计车体速度,结合轮速偏差与电流突变双条件检测滑移;当某侧打滑时,动态降低其扭矩并分配至附着侧,抑制空转、提升爬坡与越障能力。采用分层控制架构,底层FOC执行电流环,中层实时计算扭矩分配,上层规划运动指令,适用于野外巡检、救援侦察等复杂地形场景。
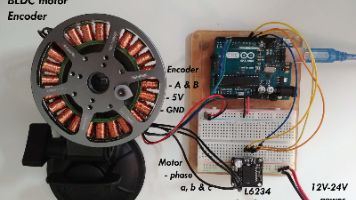
该双BLDC轮式消防机器人基于Arduino实现高可靠性嵌入式移动平台,采用左右轮独立冗余驱动与硬件级互锁急停,支持故障后降级运行;通过双节点冗余控制架构与分层实时系统,保障火场、浓烟等复杂环境下可控、可撤离、可安全停机。结合水泵、传感器联动与防爆防水设计,适用于室内侦察、狭窄空间灭火及应急演练,兼具教学价值与实战能力。