登录社区云,与社区用户共同成长
邀请您加入社区
在梦日记及其派生中,有各种效果,这些效果对梦日记玩家来说非常重要,尤其是自行车这一类能快速在主角梦中世界探索的效果,今天,我们就来实现它。
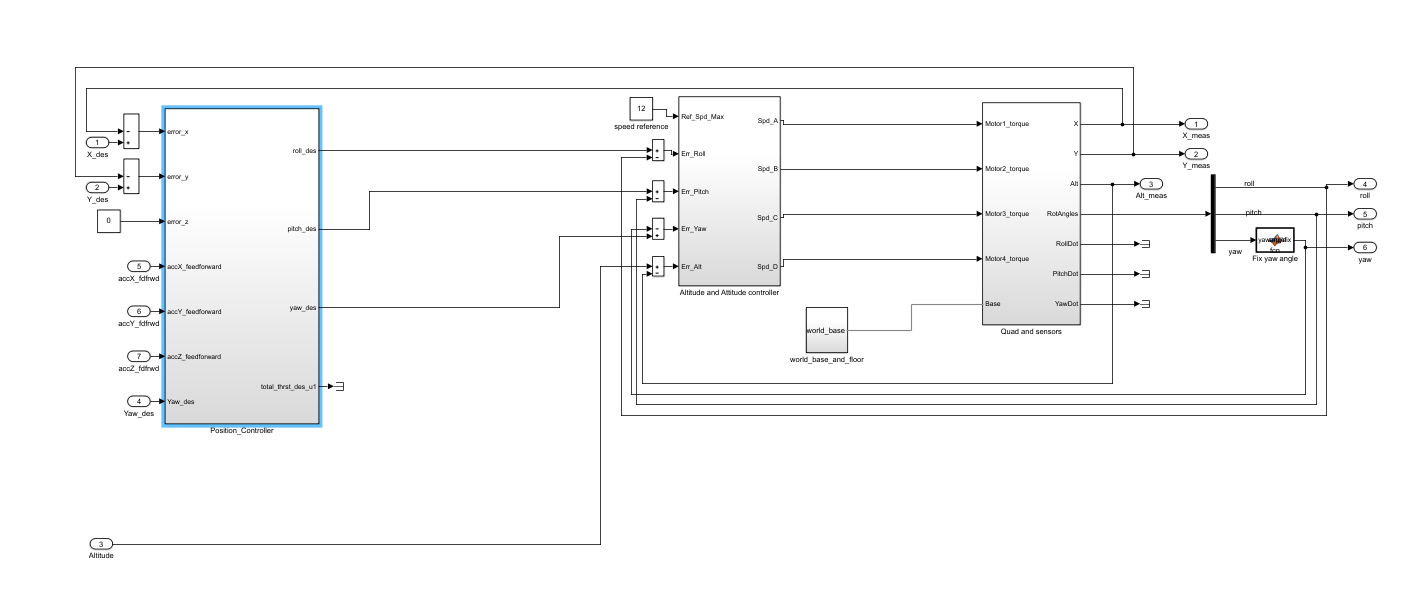
Simscape是MATLAB中用于多领域物理系统建模和仿真的工具包。它基于物理网络建模语言,允许工程师和研究人员创建复杂的系统模型,涵盖机械、电气、液压等多个领域。对于四旋翼飞行器来说,Simscape能够直观地搭建其动力学模型,从电机、桨叶到机身的各个物理部分都能在模型中得以体现。
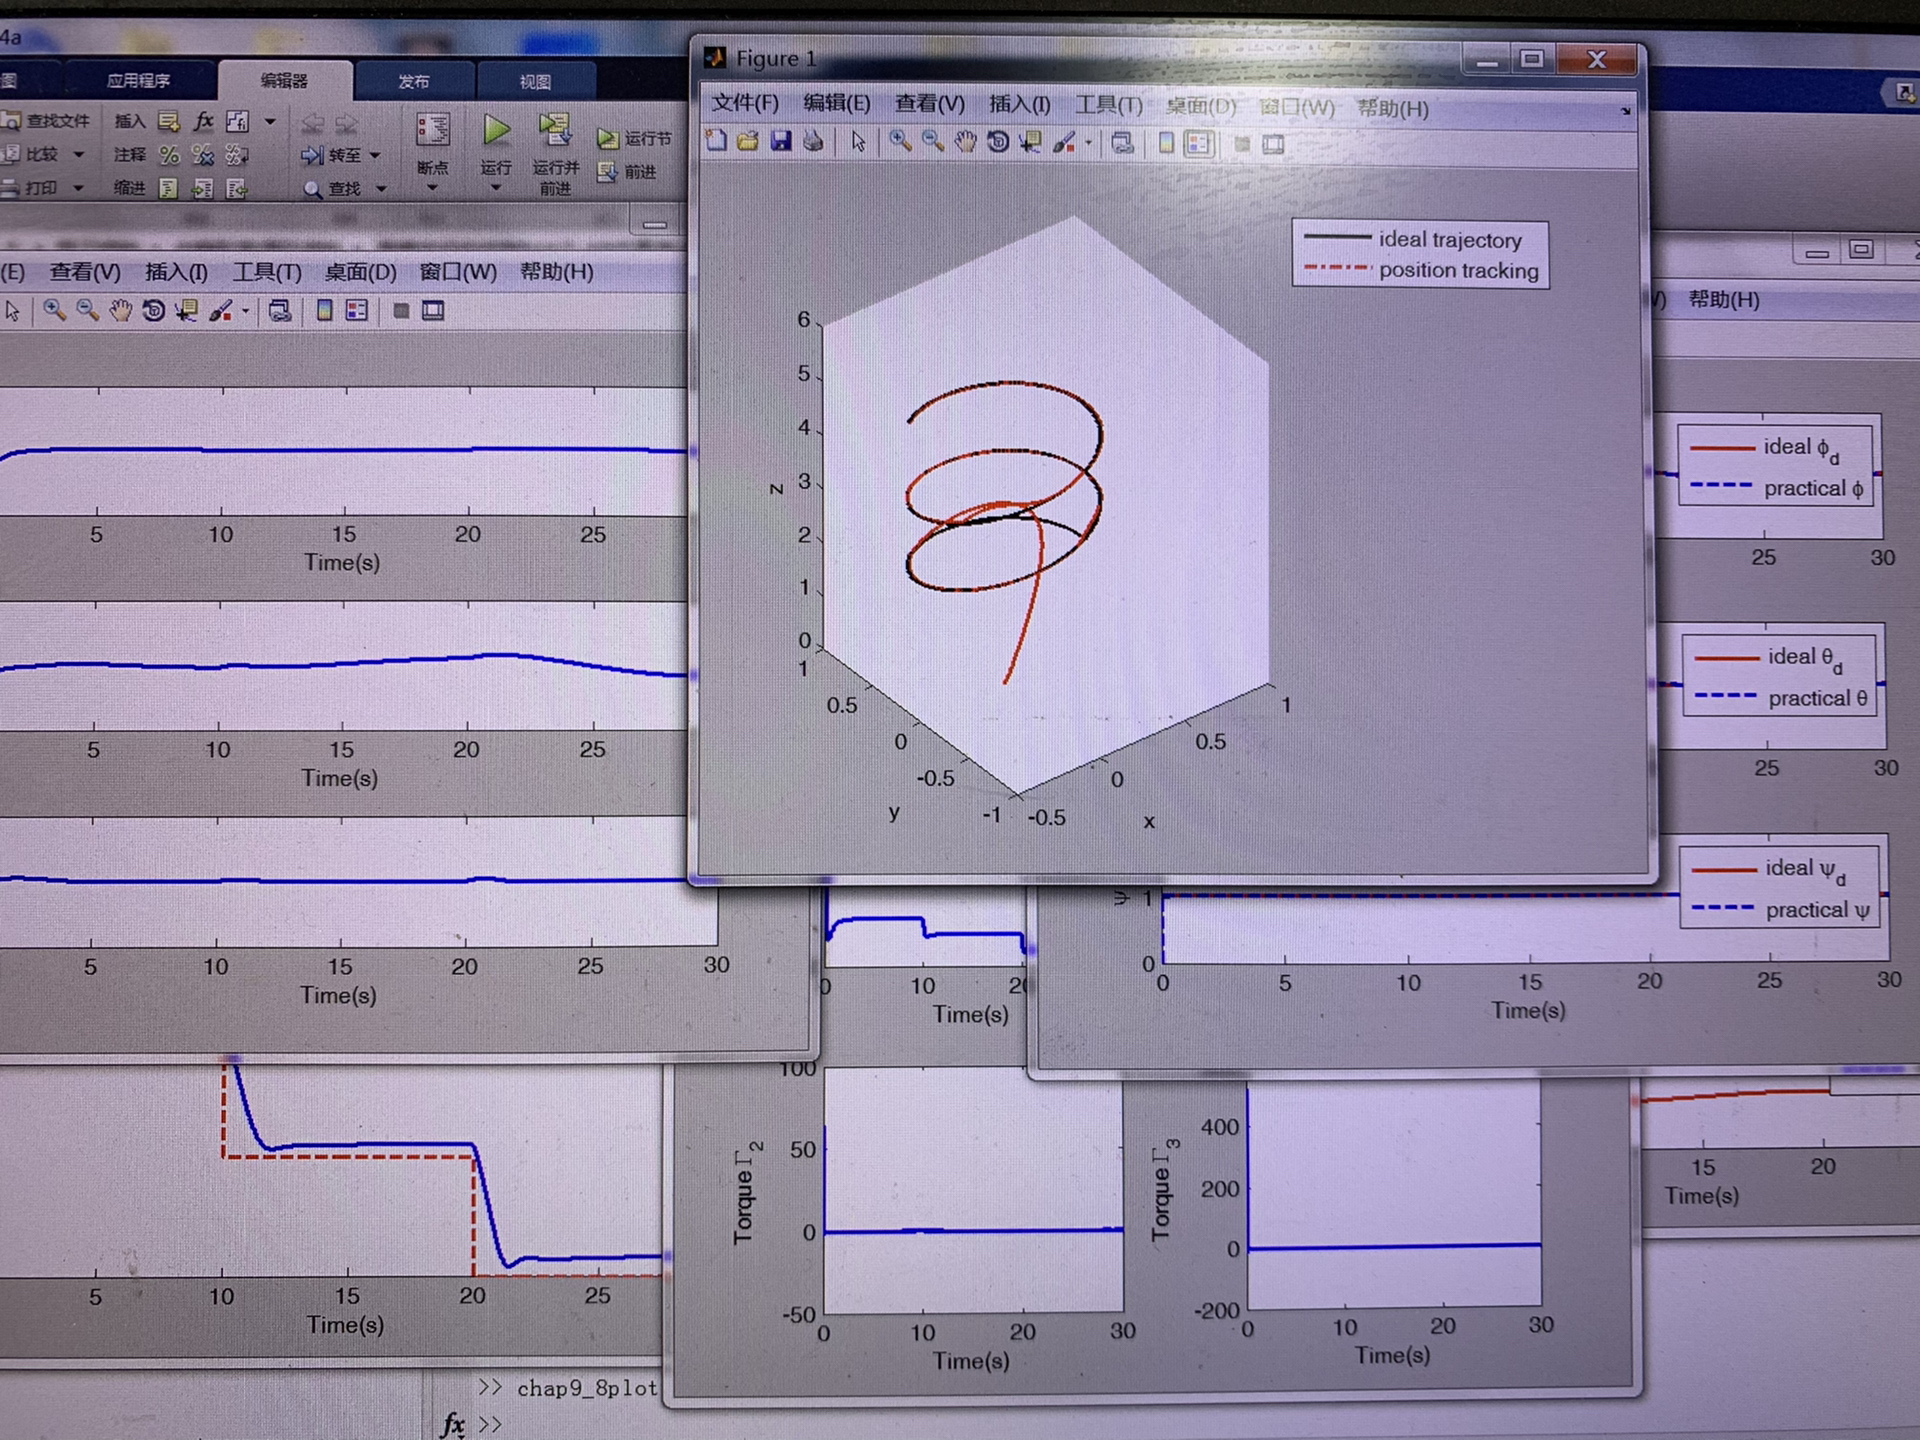
四旋翼无人机是一种具有四个旋翼的飞行器,它通过改变四个旋翼的转速来产生不同的升力,进而实现飞行姿态和位置的控制。一般来说,我们可以用牛顿 - 欧拉方程来描述其动力学模型。简单概括,其在空间中的位置和姿态由以下变量表示:位置$(x, y, z)$,姿态(用欧拉角$\phi$,$\theta$,$\psi$表示)。假设四旋翼无人机的质量为$m$,重力加速度为$g$,则其在$z$方向上的动力学方程可以简
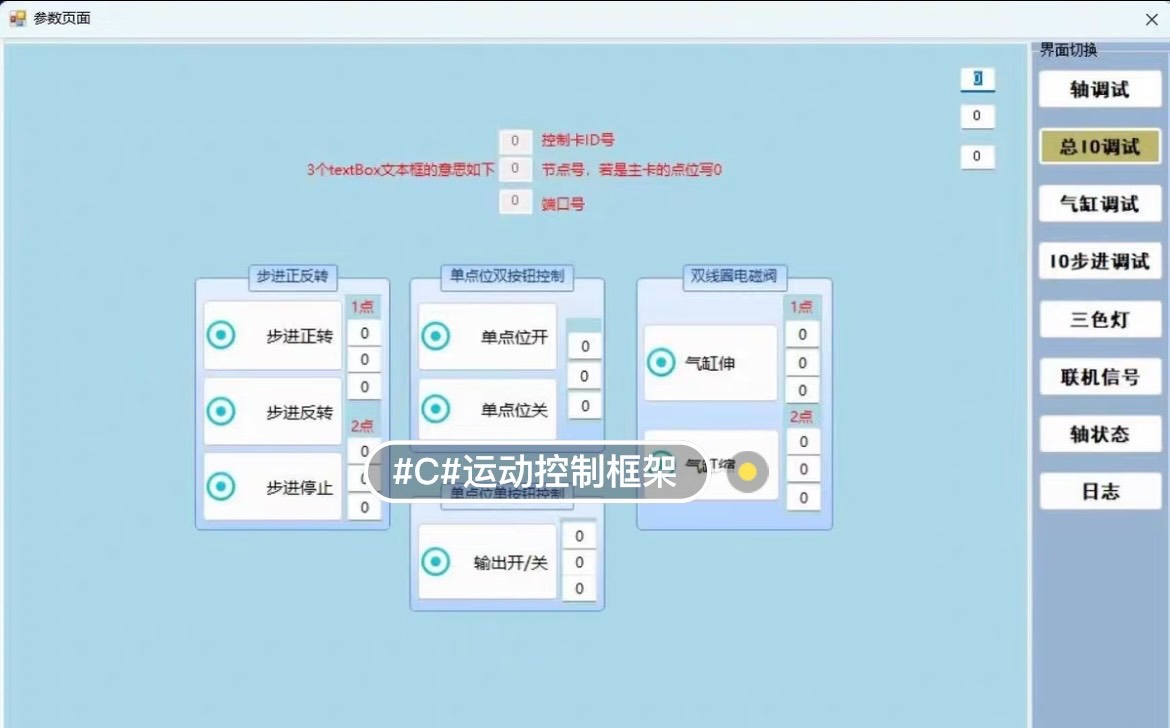
总的来说,这个C#运动控制系统源码是一个非常优秀的学习和开发框架。它的设计思想、代码结构和功能实现都值得我们深入研究。对于新手来说,这是一个难得的学习机会;对于有经验的开发者来说,这也是一个可以参考的优秀案例。如果你也对运动控制系统开发感兴趣,不妨从这个框架开始,相信你一定能够收获满满。
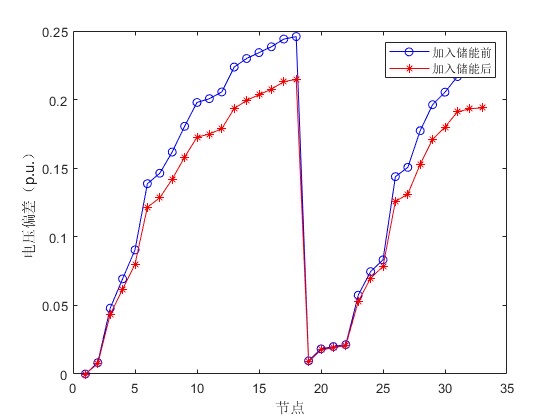
本系统面向含高比例可再生能源接入的配电网,旨在通过协同优化分布式光伏(PV)、风力发电(WT)与储能系统(ESS)的安装位置与装机容量,实现以配电网全生命周期综合成本最小化为目标的规划决策。系统采用改进型粒子群优化算法(PSO)作为主求解框架,结合潮流计算、需求响应建模与多维度成本评估模块,构建了一套完整的“源–网–荷–储”一体化优化配置工具。配电网分布式电源和储能选址定容以配电网总成本最低为目标
Java在微服务架构中通过强大的异步通信模式提升了系统的弹性与可扩展性。结合消息中间件、反应式编程和Spring生态的支持,开发者能够构建高效可靠的分布式系统。然而,异步通信的复杂性要求开发者在设计时充分考虑一致性、容错和监控等方面,以确保系统的稳定运行。随着云原生技术的发展,Java异步通信将继续演进,为微服务架构提供更强大的支撑。
持续部署是自动化之旅的顶峰,它意味着每一个通过所有自动化测试的代码变更都会被自动部署到生产环境。这极大地加快了交付速度,并降低了与部署相关的人为错误风险。
/ 指向缓冲区的指针// 队列头// 队列尾// 队列大小这里定义了一个环形队列结构体,buffer是指向实际存储数据的缓冲区指针,head和tail分别表示队列的头和尾,size则是队列的总大小。
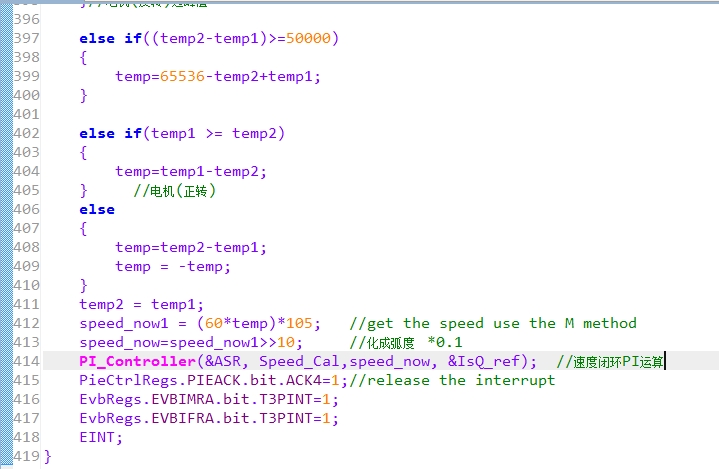
先说核心:电流环负责稳住转矩,转速环控制电机飞多快,两者配合得像火锅配香油碟才算合格。最后说中断优先级配置:ADC采样必须在PWM中断里同步触发,电流环执行时间要控制在50us以内,转速环可以放宽到100us。调试时记得先调Kp让系统有反应,再加Ki消除静差,别一上来就两个参数一起调——那酸爽,谁调谁知道。调这系统就像熬火锅底料,参数火候差一点味道就变了。主控为TMS320F2812,PMSM的有
例如在金融分布式交易系统中,通过将结算引擎拆分为十个独立微服务单元,使日均处理能力提升380%的同时故障恢复时间缩短至0.7秒,印证了云原生架构在高并发场景的优越性。第三,多语言知识图谱驱动的智能代码补全系统,在JVM生态中实现Python风格的类型提示与参数推导。案例附录还提供完整的「评估量规」,包含23个关键指标的计算公式和基准值,为企业实践提供可量化的参考体系。本文段聚焦技术实现细节,并通过
本装置DC-DC采用Boost升压,DCAC采用单相全桥逆变电路结构,以TI公司的浮点数字信号控制器TMS320F28335 DSP为控制电路核心,采用规则采样法和DSP片内ePWM模块功能实现PWM和SPWM波。本装置DC-DC采用Boost升压,DCAC采用单相全桥逆变电路结构,以TI公司的浮点数字信号控制器TMS320F28335 DSP为控制电路核心,采用规则采样法和DSP片内ePWM模块
在软件开发领域,选择合适的编程语言对项目的成功至关重要。每种语言都有其独特的设计哲学、生态系统和最佳应用场景。本文将深入探讨Java、C、Python、PHP、C#和C++这六种主流编程语言的核心特性,并为您在不同情境下的选择提供实用指南,帮助您根据项目需求、团队技能和长期目标做出明智决策。
C++编程进阶指南:从语法基础到高性能开发实战的关键三步骤。
多元线性回归是机器学习的敲门砖,通过这个案例,希望大家能熟悉基本的数据处理流程和模型实现方法。实际应用中,不要局限于已有数据,完全可以根据业务需求,添加更多特征,使用更复杂的算法,让模型更智能、更精准。多元线性回归LR程序(MATLAB)。有例子,易上手,只要换数据就行,保证正常运行。教给怎样换数据。可代做遗传算法、粒子群算法、灰狼算法、鲸鱼算法优化支持向量机回归和分类预测算法。
本系统围绕航空发动机非线性系统的小偏差线性化建模需求开发,通过对非线性响应数据的处理、参数辨识与模型构建,实现了从非线性系统到线性化状态空间模型的转化。核心目标是基于发动机运行数据,建立高精度的小偏差线性化模型,为发动机控制系统设计、动态特性分析等后续工程应用提供基础模型支撑。系统采用最小二乘优化算法进行参数辨识,通过数据归一化、分模块参数求解、模型验证等关键步骤,确保线性化模型与原始非线性系统的
KepWare与HMI通过OPC连接通信。OPC可以测底解决老PLC与新触摸屏之间的连接问题。提供案例程序。在工业自动化领域,时常会遇到老PLC与新触摸屏之间连接困难的情况。而OPC技术就像是一把神奇的钥匙,能够彻底解决这一棘手问题。今天咱们就来讲讲KepWare与HMI如何通过OPC实现连接通信,还会附上案例程序哦。
77.基于matlab-GUI的图像分割分别包括超像素 (superpixels)分割 SLIC算法,mean shift 图像分割,H算法(Felzenszwalb和Huttenloch提出的图像分割算法),SEEDS(Superpixels Extracted via Energy-Driven Sampling)超像素的图像分割算法,可交互的图像分割算法——Graph Cut 图分割,基于图
仿真中主要包含抗饱和PI控制器、摩擦力模型、扰动观测器、坐标变换、SVPWM、逆变器和永磁同步电机模块等,其中抗饱和PI控制器、摩擦力模型、扰动观测器、坐标变换、SVPWM模块均采用matlab function编程实现,其与C语言编程较为相似,容易进行实物移植。啃透这三篇,足够在老板面前装大牛了。由于摩擦力的存在,实际速度过零时不能很好的跟踪速度给定信号,如图1所示,0.6s前没有使用扰动观测器
1]关键词:智能电网;电动汽车充电;定价;主从博弈;双层优化;matlab[2]参考文献:《基于主从博弈的智能小区代理商定价策略及电动汽车充电管理》[3]主要内容:随着电动汽车的普及,代理商将在小区电动汽车充电管理中扮演重要角色。如何制定代理商的定价与购电策略,实现代理商与电动汽车车主双赢,成为重要的研究课题。基于以上原因,提出了一种未来智能小区代理商的定价及购电策略,将代理商和车主各自追求利益最
本系统融合了图像处理、模式识别与工程评估方法,实现了从图像输入到结构健康决策的端到端自动化流程。其模块化设计便于后续扩展(如引入深度学习模型、支持更多裂缝类型、适配不同分辨率传感器等),为基础设施智能巡检提供了可靠的技术支撑。
开发板ARM+FPGA架构运动控制卡 运动控制器本运动控制卡采用ARM单片机+FPGA架构;ARM单片机是基于Cortex-M3内核的LM3S6911,插补核心算法均在该ARM内完成,一方面通过以太网与上位机界面交换加工数据,另一方面与FPGA(ALTERA的EP1C3)交换加工脉冲计数与IO开关量等相关参数。FPGA主要负责实时性的功能和开关量的扩展。具体系统参数如下:1-4轴运动控制控制卡是以
整套代码用到了FreeRTOS,但任务划分很讲究——把PWM生成、保护检测这些高实时性的放在裸机循环里,而通讯、显示这些丢到RTOS任务中。原理图上有个细节:DCBUS电容并了三个不同材质的电容——电解电容扛大容量,CBB吸收高频,陶瓷电容处理尖峰。原理图上那个LM393比较器不是白给的,配合STM32的刹车功能,响应时间控制在3us内。风扇智能控制,提供过流、过压、短路、过温等全方位保护。STM
在ABAQUS中,首先要定义竹材的材料属性。由于竹材是复合材料层,我们使用Hashin本构来描述其损伤特性。Hashin本构主要通过一系列损伤准则来判断材料在不同应力状态下的损伤起始与演化。
本系统基于LIN总线与UDS(ISO 14229)诊断协议实现嵌入式设备的OTA(Over-the-Air)升级功能,支持物理双分区(AB面)升级架构,仅需编译一个升级文件即可完成设备固件更新。系统由上位机升级工具与MCU端从机固件两部分组成,上位机运行于Windows环境,基于MFC框架开发,负责升级文件解析、通信管理与升级流程控制;MCU端基于FM33FG0X14A Cortex-M0+芯片开
当AI在艺术创作领域产出令人震撼的视觉作品时,关于“创造力本质”的讨论愈演愈烈。某知名画廊举办的“人类与机器的共绘展”引发激烈争论,展览中人类画家对AI生成作品的二次创作作品最终拍出高价,暗示着人机协作或将成为新的艺术范式。某汽车制造企业应用智能质检系统后,不良品率下降70%,人力成本降低45%,印证了AI技术对实体经济的巨大赋能价值。文章通过技术、社会、管理、生态四个维度的深度剖析,系统阐释了人
本文主要讲解C++11的新特性,本篇文章包括统一的列表初始化,std::initializer_list ,auto关键字,decltype关键字,nullptr,unordered_map与unordered_set,array,forward_list等新知识。
右值引用与移动语义。本篇文章会涵盖: 左值与右值的区别,怎么去区分左值与右值。右值引用的概念,为什么要增加右值引用,右值引用的作用,解决了什么问题, 右值引用与左值引用的比较,右值引用的使用场景,右值引用的注意事项,完美转发的使用,C++11后容器新增的两个默认函数等等
1111111111111111111111111
11
c#11.0
——c#11.0
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 天工造物局




 乐奇 Rokid 开放社区

 码道开发者社区

 亚马逊云科技技术品牌专区
 AI Agent技术社区
 脑启社区

 AtomGit开源社区

 腾讯云开发者社区


 AI硬件创业社区

 openvela


 2048 AI社区


 XuperChain

 COC Demo社区
