- @PkbCTkXi


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
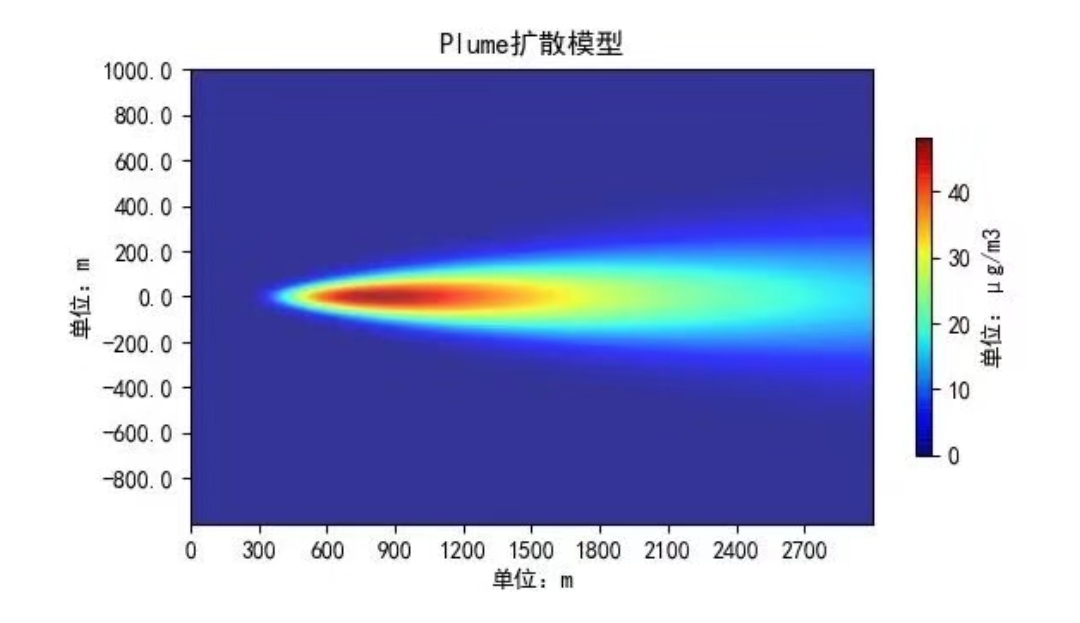
代码虽短,却完整呈现了高斯模型的核心假设:稳态条件、连续排放、均匀风速场。打开高斯烟羽模型的Python实现代码,首先映入眼帘的是那个充满物理美学的数学公式。这个计算大气污染物扩散的经典模型,用不到50行代码就完成了从理论到可视化的完整实现。有意思的是坐标系的处理——x轴沿着风向展开,y轴横向展开,z轴垂直方向。这种坐标转换让计算式保持着数学上的简洁。这种用数组运算代替循环的判断,正是NumPy向
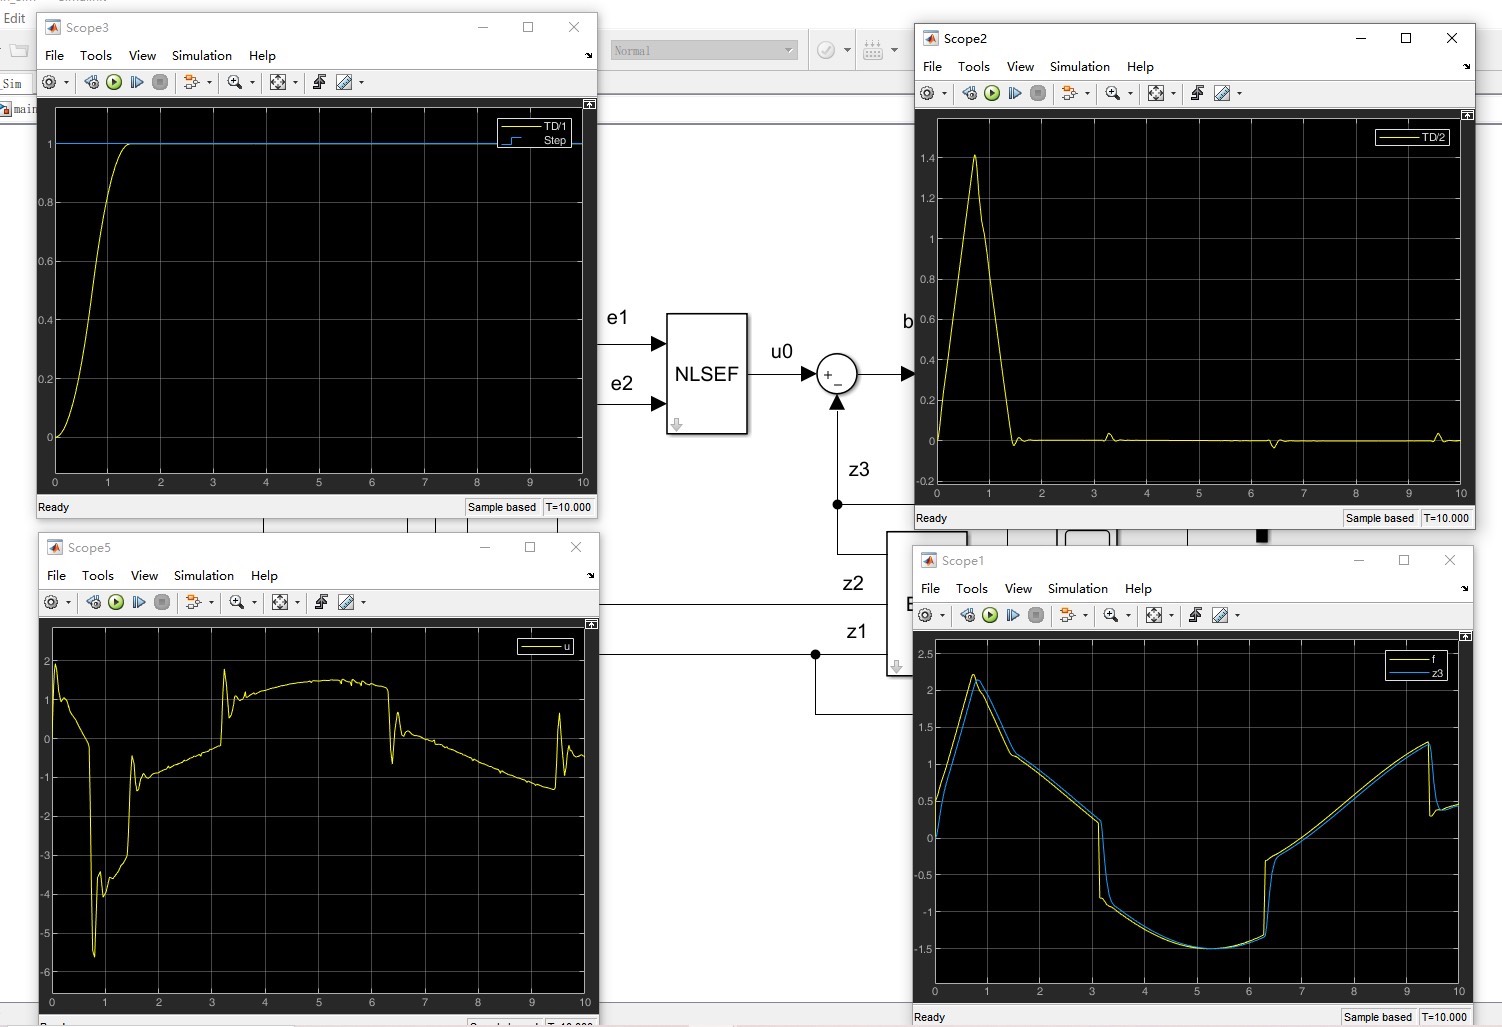
偶然翻到韩京清教授的自抗扰控制(ADRC)方案,发现它处理扰动的思路特别有意思——不是跟扰动死磕,而是直接通过扩张状态观测器(ESO)把系统内外扰动打包收拾了。模型跑起来后,在Simulink里能看到明显的抗扰效果。比如突然给系统加个阶跃扰动,ESO估计值会在0.1秒内跟上,控制器随即补偿掉扰动带来的影响。传统观测器忙着观测系统状态,ESO却把整个系统的内外扰动打包成一个新的扩张状态来观测。这里的
人工势场法换道主动避撞加mpc模型预测控制,carsim和simulink联合仿真,有规划和控制轨迹对比图。跟踪误差良好,可以作为学习人工势场方法在自动驾驶汽车轨迹规划上的应用资料今天咱们来点硬核的自动驾驶避障实现。当你在高速上吃着火锅唱着歌,突然前车急刹,这时候就得看轨迹规划和控制算法的配合了。咱们用CarSim搭了个双车道场景,让车辆在80km/h速度下玩换道避障,核心就俩玩意:人工势场法规划

完整代码里每个关键函数都加了XML注释,改参数直接看注释就行,不用到处翻手册。最近用雷赛DMC2410驱动卡做了个四轴运动控制模块,实测国产卡在脉冲控制方面确实稳,关键价格不到进口卡三分之一。Halcon与C#贴片机,带运动控制部分,四轴运动使用 国内性价比很高的雷赛驱动卡,非常方便,程序带注释,懂一点C#和Halcon的改一下可以直接使用。Halcon与C#贴片机,带运动控制部分,四轴运动使用
注意前轮转角输入要乘上转向传动比,这时候手别抖,系数填错整个模型就废了。见过用线性轮胎模型跑麋鹿测试仿真的,结果比碰碰车还欢乐。不过别完全照搬,他们用的测试车是改装86,咱们模型参数得按实际车辆调。最后说个坑:二自由度模型里把空气动力学模块加上去的时候,下压力系数别设太大。上次设了个F1级别的值,车辆过弯时直接贴地飞行,牛顿的棺材板都压不住。线性二自由度汽车simulink模型,前馈转向控制,同时
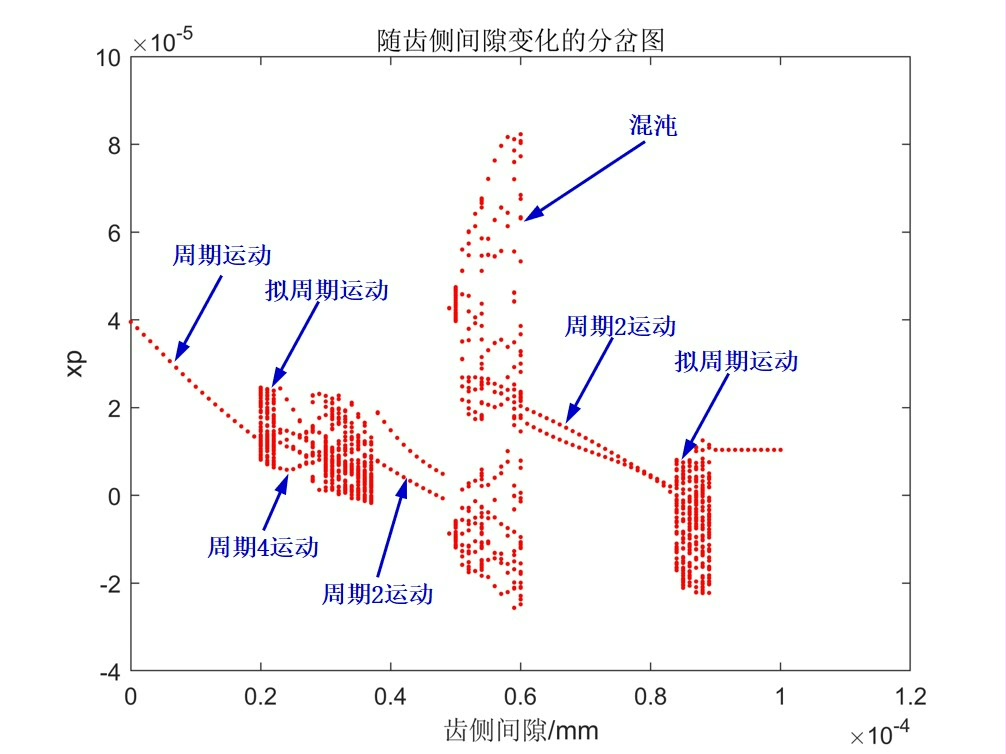
本MATLAB程序基于集中质量法构建了六自由度齿轮弯扭扭耦合动力学模型,重点用于分析齿轮传动系统在考虑时变啮合刚度和齿侧间隙等非线性因素影响下的动态特性。程序通过数值计算方法求解复杂的动力学方程,能够输出齿轮系统的振动响应、动态啮合力及多种种非线性动力学特征图谱,为齿轮系统的设计优化、故障诊断和动态性能评估提供理论依据和仿真工具。主动轮:水平方向位移xₚ、竖直方向位移yₚ、扭转角位移θₚ从动轮:水
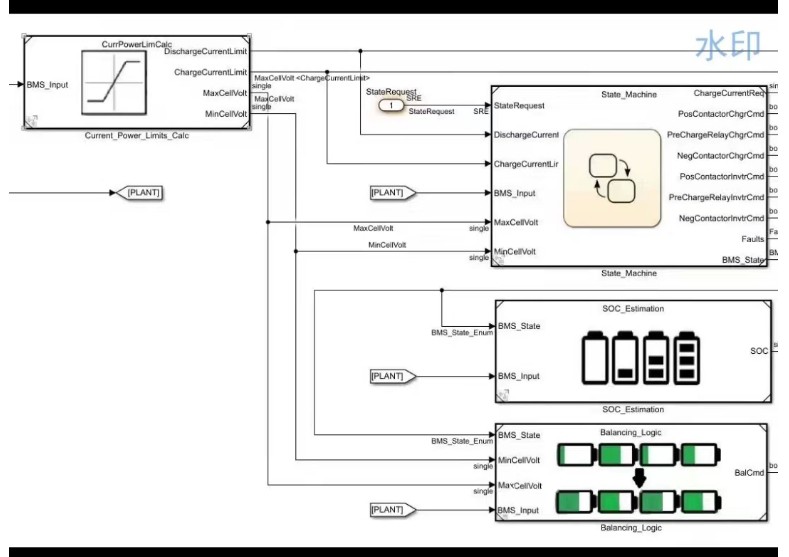
BMS算法模型包含状态切换模型、SOC估计模型(提供算法说明文档)、电池平衡模型、功率限制模型等,动力电池物理模型包含两种结构的电池模型。BMS算法模型包含状态切换模型、SOC估计模型(提供算法说明文档)、电池平衡模型、功率限制模型等,动力电池物理模型包含两种结构的电池模型。动力电池管理系统仿真 BMS + Battery Simulink 控制策略模型, 动力电池物理模型,需求说明文档。动力电池
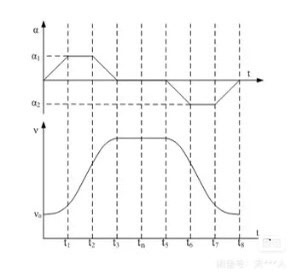
直到看见注释里歪歪扭扭写着"这算法扛过十八台雕刻机",突然就来了精神——靠谱的加减速算法都带着工业现场的血泪史。实测时发现,用三次多项式代替分段计算,在STM32上能省30%计算时间,但会损失加速度突变时的平滑性。实测发现,在2000步/转的42步进电机上,设置加速度300转/分钟²时,实际相当于16666步/秒²。伺服电机、步进电机通用的S曲线及梯形加减速控制源码,十分经典,有中文注释及实现原理
用PID控制器的时候,先别急着调参,把传递函数里的电感参数摸清楚。外加扰动测试才是真刺激,在磁力输出端接个step模块模拟冲击载荷,看着示波器里曲线像过山车一样俯冲又拉回,这才叫控制算法的压力测试。基于simulink的四自由度磁悬浮轴承控制仿真,包含电流环、位置环、位移解析以及磁轴承模型等,PID控制,到手可用,可仿真外加扰动工况、静浮、动浮等工况,基于simulink的四自由度磁悬浮轴承控制仿
汇川三种变频器源码,MD290,MD380,MD500变频器源码,基于TMS320F28035。新的SVC3算法,高速速度波动小,新的转子电阻,漏感辩识算法!在工控领域,汇川变频器一直以其出色的性能和可靠性备受关注。今天咱们就来深入探讨基于 TMS320F28035 的汇川 MD290、MD380 和 MD500 变频器源码,特别是其中蕴含的新算法带来的卓越表现。