- @2503_93933470


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
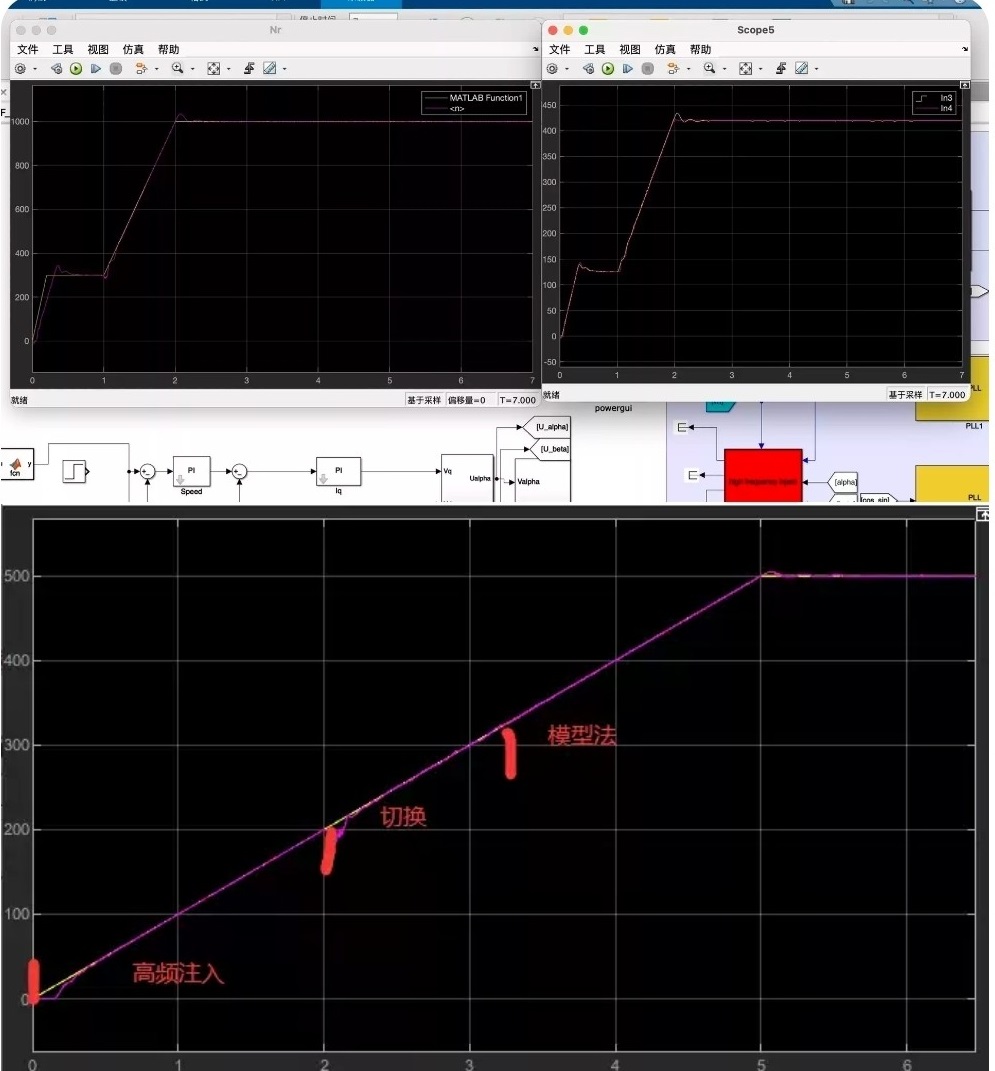
加权切换是通过加权函数在不同控制策略之间平滑过渡,而双坐标切换则是根据电机的运行状态在两个坐标系之间切换。永磁同步电机(PMSM)的控制技术一直在不断进化,尤其是在无位置传感器控制这一块,简直是工程师们的“心头好”。今天咱们就来聊聊全速度切换的无位置传感器控制,特别是高速和低速下的不同策略,以及切换方式的选择。总的来说,全速度切换的无位置传感器控制技术在PMSM中应用广泛,不同的控制策略和切换方式
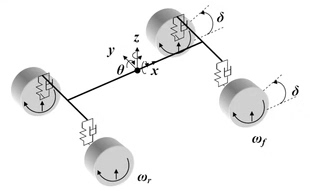
基于mpc模型预测轨迹跟踪控制,总共包含两套仿真,一套是不加入四轮侧偏角软约束,一套是加入四轮侧偏角的软约束控制,通过carsim与simulink联合仿真发现加入侧偏角软约束在进行轨迹跟踪时,能够通过控制四轮侧偏角的变化,较好的实现轨迹跟踪;而不加入侧偏角软约束的,发现车辆由于失去稳定性, 轨迹跟踪失败( 该仿真是学习mpc模型预测算法控制和基于车辆动力学轨迹跟踪控制非常好的学习资料)。联合仿真
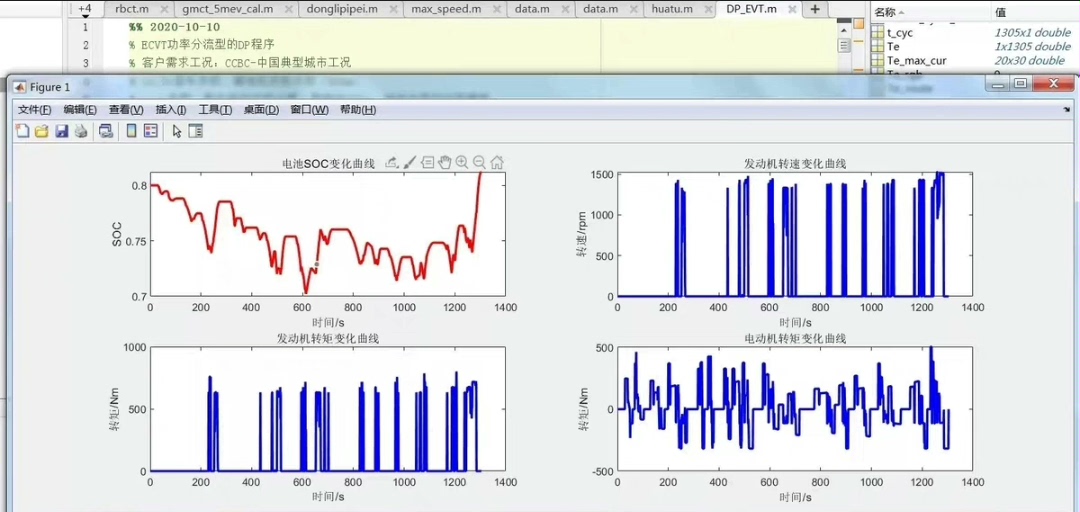
比如,要实现ECMS策略,可以修改成本函数的计算方式,将电池电量消耗等效为燃油消耗,从而找到最优的能量分配策略。4.DP作为基于优化的整车能量管理策略的基础,对后续ECMS能量管理策略和MPC能量管理策略的开发学习有着重要作用,可以在此程序基础上进行更改和延伸。总之,基于DP的全局最优能量管理策略在车辆能量管理中扮演着关键角色,通过MATLAB编程实现,为我们进一步探索更先进的能量管理策略奠定了坚
在轨迹跟踪的江湖里,传感器就像一群各怀绝技的探子——GPS报位置,IMU测加速度,摄像头识图像。实际调试时发现,gamma值设得太大容易让Sigma点跑偏,太小又可能漏掉重要区域,像极了新手司机的油门控制。实际工程中,经常是AUKF打主力,AEKF作备胎,UKF当快速验证工具——这组合拳比单打独斗香多了。在无人机跟踪测试中,这种设计让高度方向的估计误差降低了37%,比普通UKF更抗传感器抽风。扩展
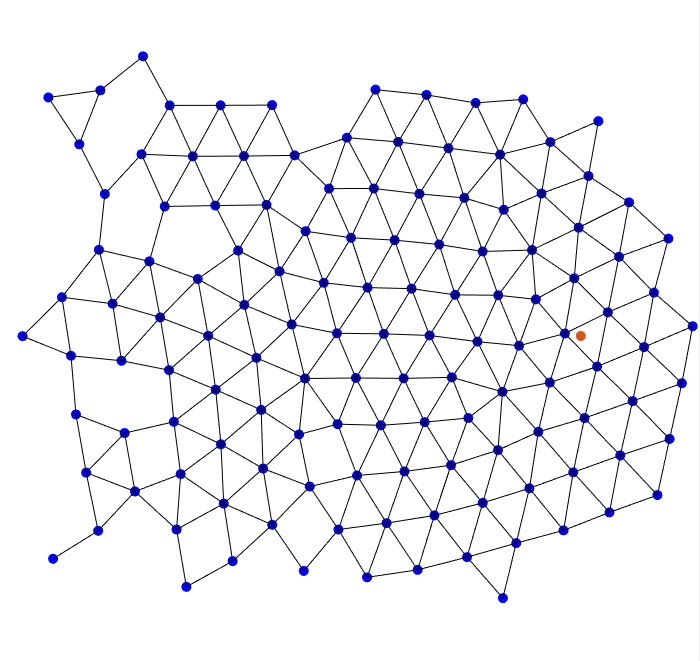
无人机编队这事儿挺有意思的,特别是经典的flocking算法。今天咱们用Matlab复现这个鸟群行为,重点说说代码实现里那些有意思的细节。完整代码跑起来后,你会看到无人机们从混乱到有序的演变过程,像极了早高峰地铁口的人群突然听到领导要来视察。这种涌现现象的魅力,正是集群智能让人着迷的地方——简单规则叠加竟能产生如此复杂的群体智慧。调参是个玄学过程,建议把三个规则的权重系数设成全局变量方便调整。建议
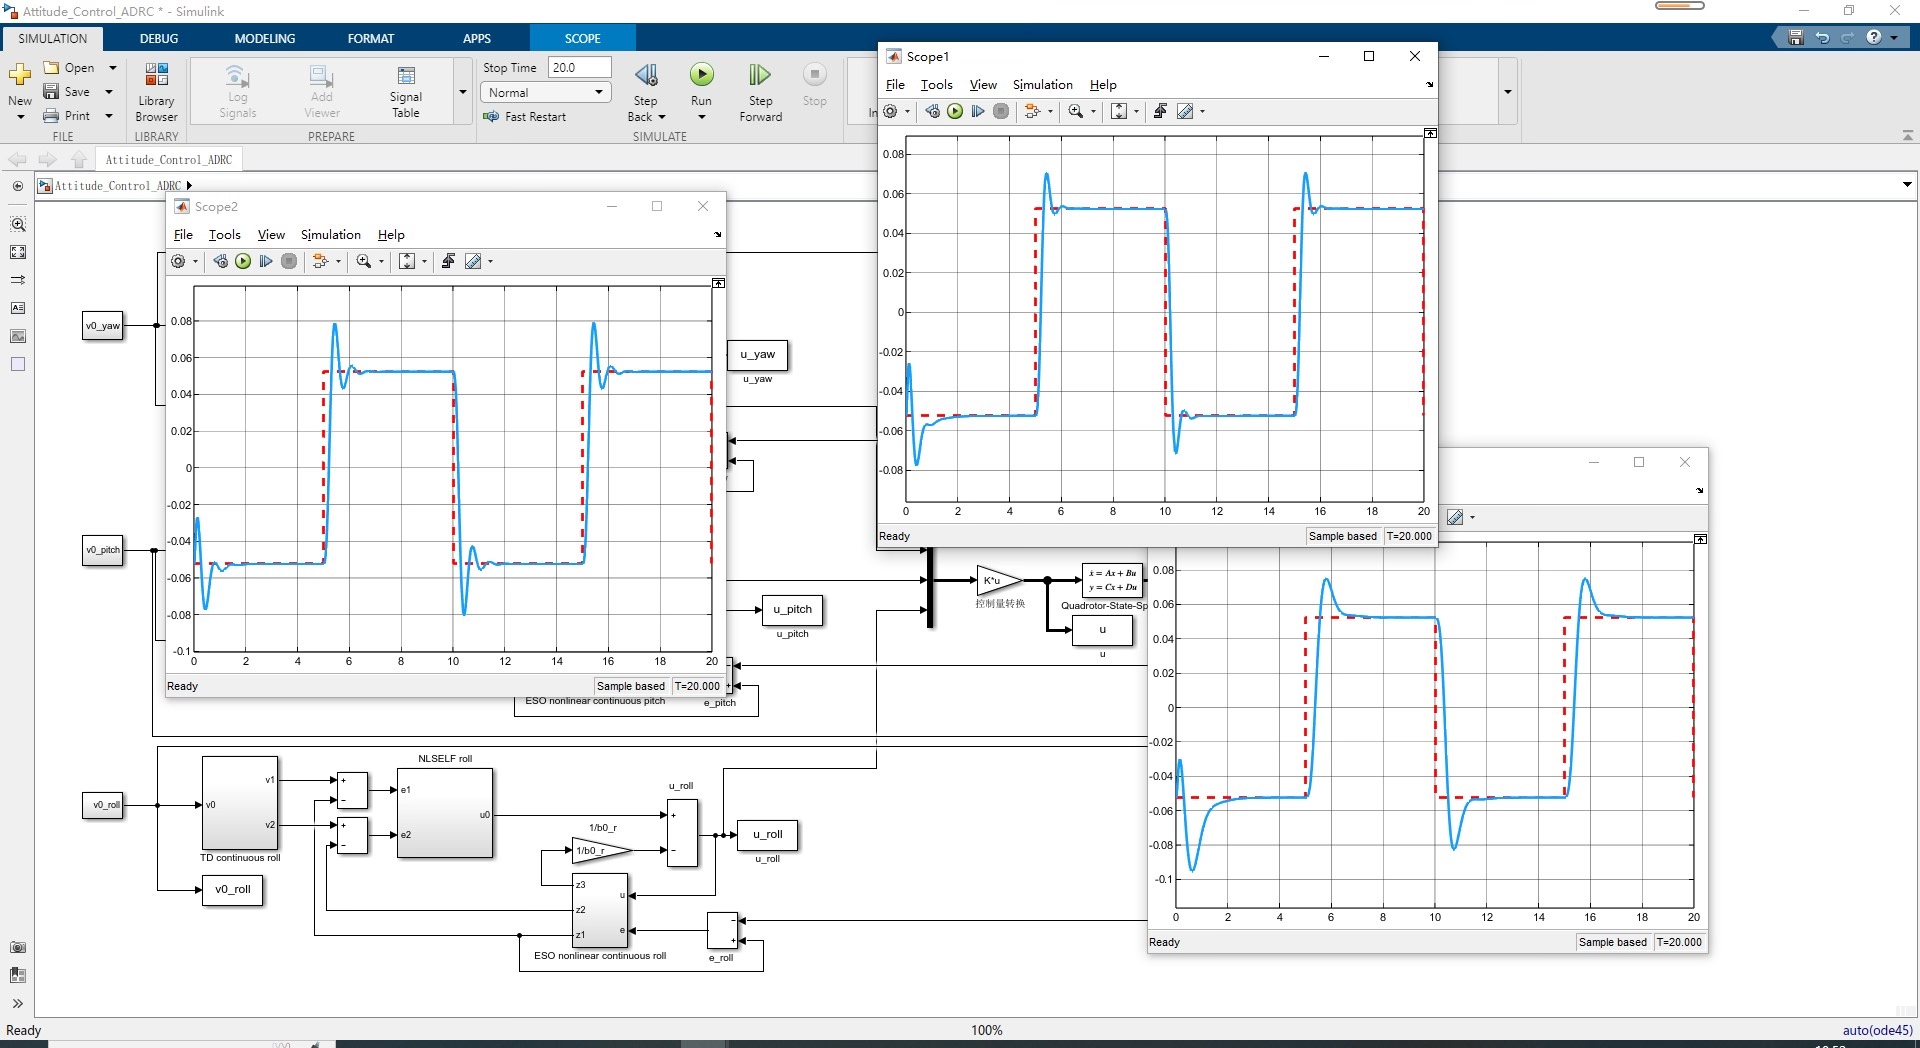
咱这次搞的 Matlab 四旋翼无人机 ADRC 姿态控制器仿真,把姿态模型和 ADRC 控制器结合得死死的,实现了对无人机姿态的有效控制。而且这个仿真代码简洁易懂,要是你对控制器有别的想法,完全可以自行替换其他控制器,开启属于你自己的无人机控制探索之旅。参考文献:[列出你所参考的文献],这些文献里有更深入的理论知识和研究成果,感兴趣的小伙伴可以去深挖。希望这篇博文能给研究无人机姿态控制的朋友们带
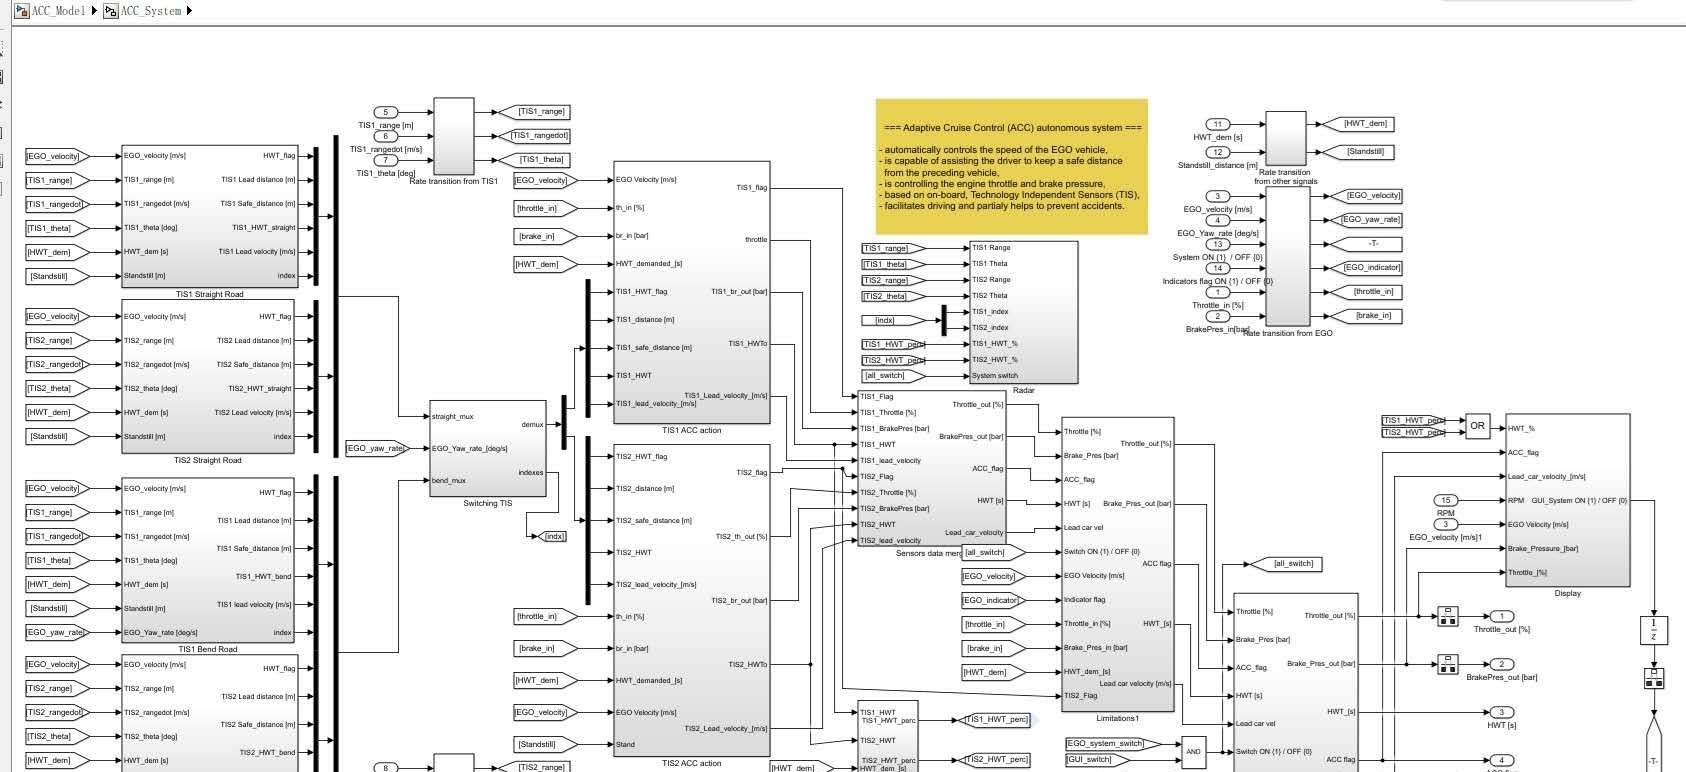
第一次跑的时候自车直接追尾——原因是Prescan的坐标系和Simulink的转向角符号相反(Prescan用右手系,Simulink默认左手)。最近在工作室折腾ACC(自适应巡航)的联合仿真,发现用Prescan做场景模拟确实能省不少实车测试成本。今天咱们直接上干货,聊聊怎么在Prescan里搭个ACC仿真环境,再配合Simulink整点控制逻辑。Prescan负责生成传感器数据(雷达/摄像头)
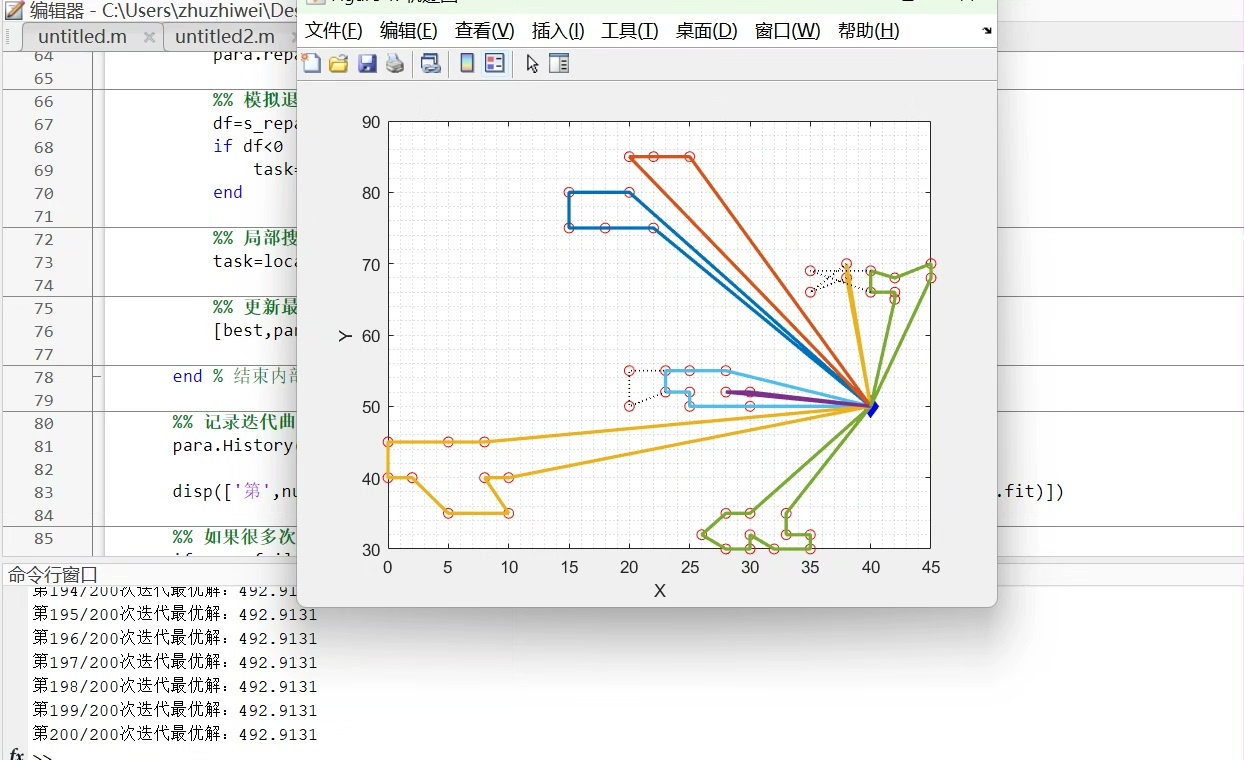
初始化阶段,我们生成一个初始解,这个解可以是一个简单的贪心解,或者随机生成的解。接下来,在破坏阶段,我们随机移除一部分解中的元素,比如在配送问题中,我们可以随机移除一些配送点。然后,在修复阶段,我们通过某种策略重新插入这些被移除的元素,生成一个新的解。在无人机与车辆混合配送问题中,破坏策略可以设计为随机移除一些配送点,或者移除某些特定的配送点(比如距离较远的点)。比如,在无人机与车辆混合配送问题中
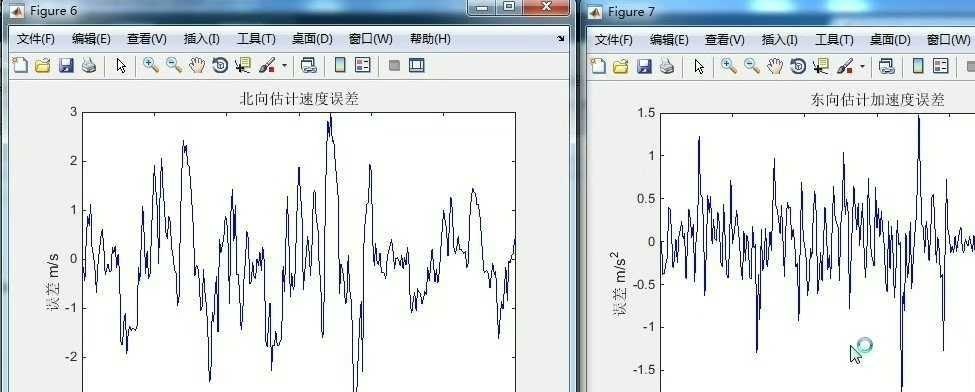
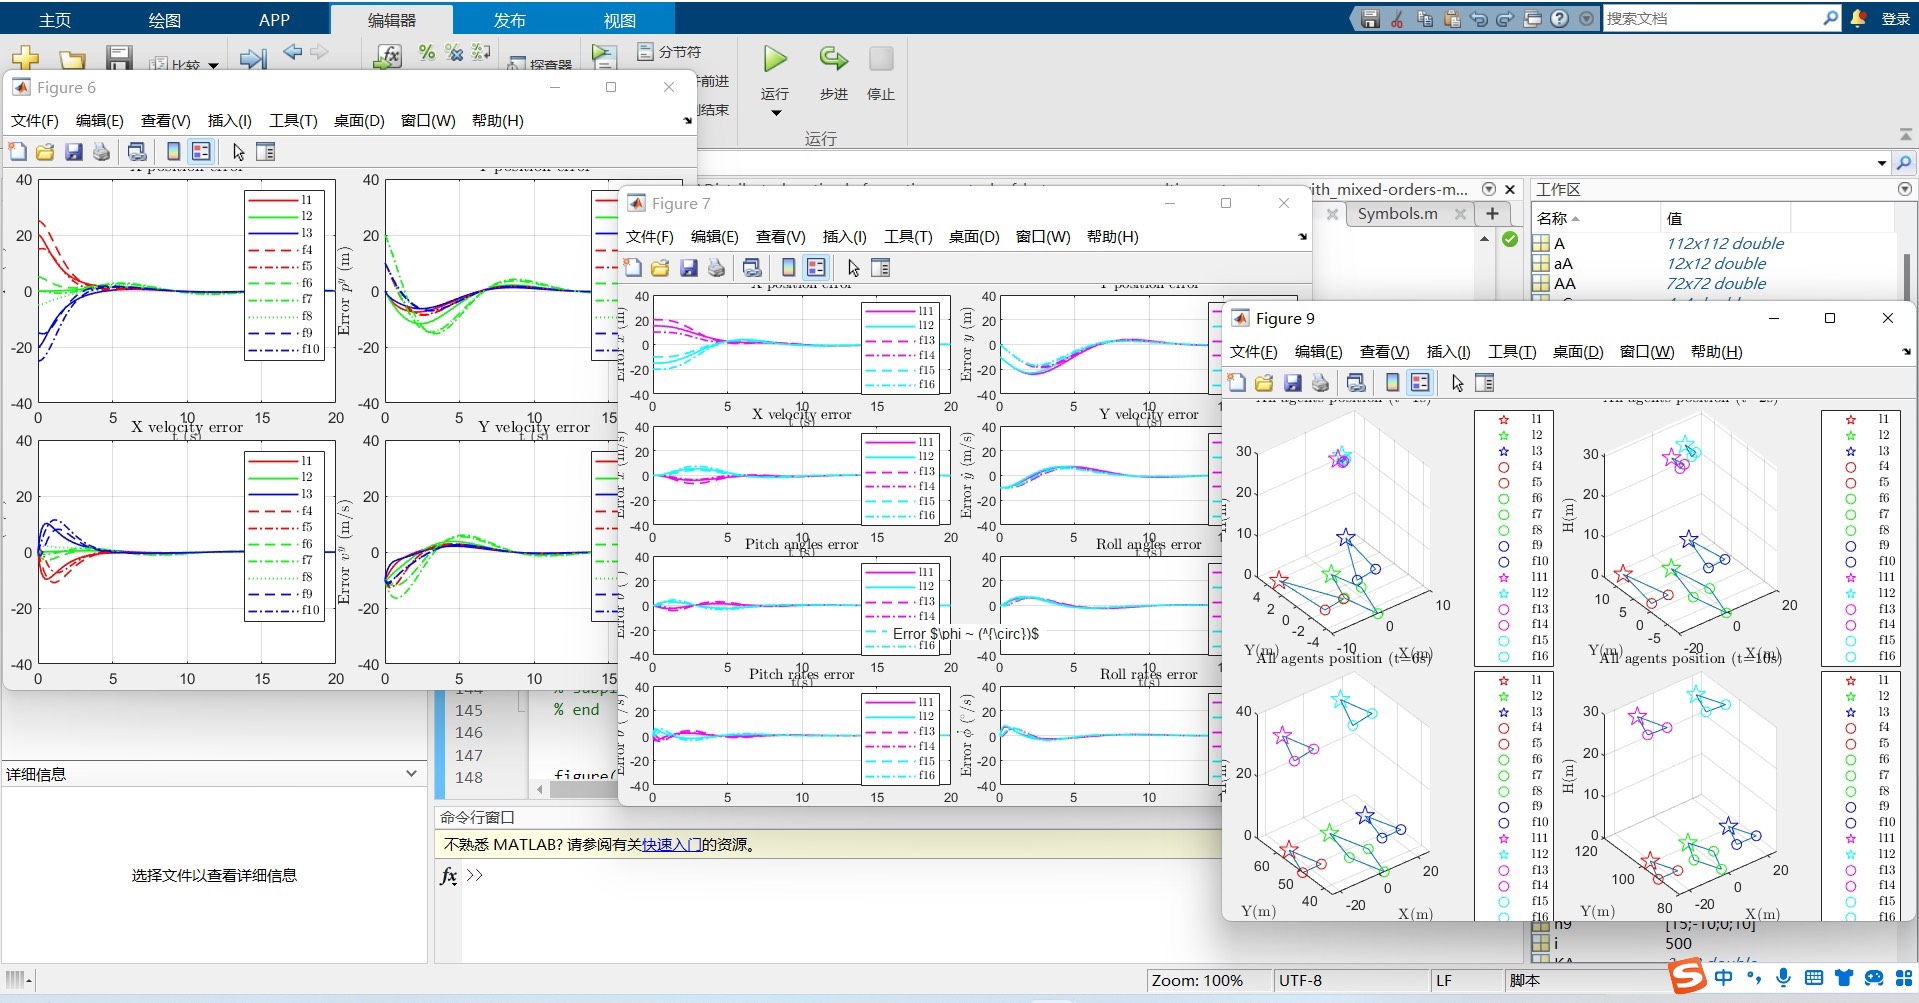
深夜调参的时候突然想到,现在多智能体系统领域有个挺有意思的问题:一群能力各异的机器人要组队搬砖(字面意义上的搬砖或者抽象的任务),有的机器人是轮式底盘,有的带机械臂,还有的能飞。它们要自动排成三角形队列穿过工地,还得边移动边计算最优路径——这不就是典型的异构混合阶多智能体系统编队控制+分布式优化场景吗?上次有个团队在实物测试时,发现机械振动居然会影响分布式优化的收敛速度——原来IMU噪声让局部梯度
自动驾驶控制-基于运动学模型的LQR算法路径跟踪仿真matlab和simulink联合仿真,运动学模型实现的lqr横向控制,可以跟踪双移线,五次多项式,以及其他各种自定义路径。效果如图,几乎0误差,双移线路径误差在0.05m以内。最近玩了玩自动驾驶控制里基于运动学模型的LQR算法路径跟踪仿真,感觉超有意思😎。先说说这个仿真用到了Matlab和Simulink联合仿真。在运动学模型实现的LQR横向