


- @2503_93975261


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
Simulink三相永磁同步电机EKF与AEKF无传感器控制控制方案电机基于EKF扩展卡尔曼滤波算法和AEKF的永磁同步电机PMSM无传感器矢量控制Simulink仿真模型。1.依据PMSM的数学模型搭建电机模型2.基于 PI 调节器进行双闭环dq解耦控制,转速外环,转矩内环3. EKF和AEKF算法对电机的转子电角度和机械转速进行估算观测器采用静态变量定义编写,易于学习修改。文档详实,代码规范在
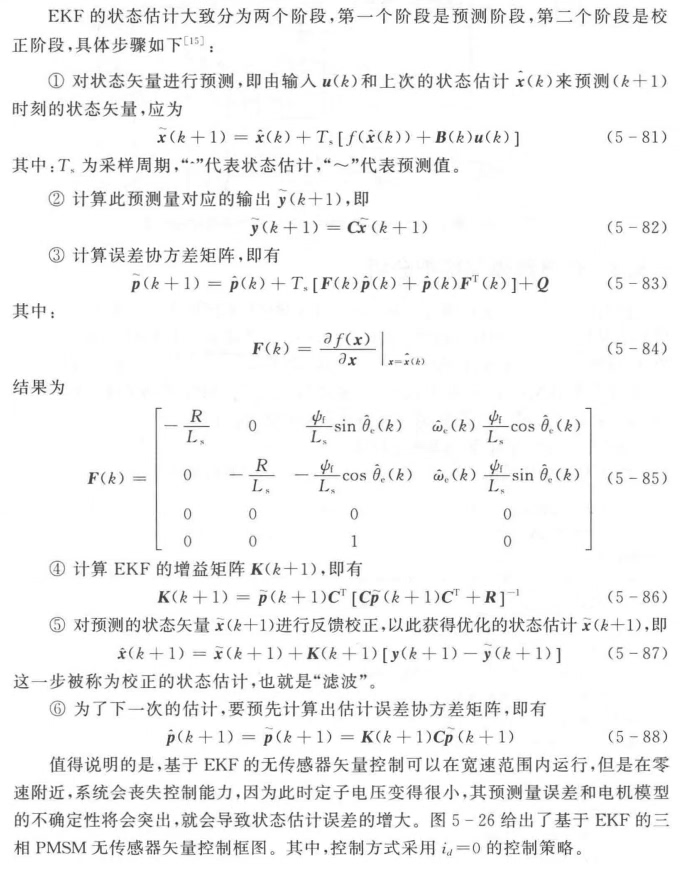
虽然理论派觉得这会引入相位滞后,但实际在STM32上跑的时候,用IIR滤波器系数[0.2, 0.8]搭配200us的控制周期,既平滑了信号又不影响动态性能。永磁同步电机(PMSM)的无传感器控制技术里藏着不少玄机,今天咱们重点聊聊非奇异终端滑模观测器(NTSMO)的实战应用。这玩意儿在转速估计上确实有两把刷子,但新手常会纠结于初始阶段的信号抖动问题——别慌,这就像煮开水总得等会儿才能冒泡,观测器也
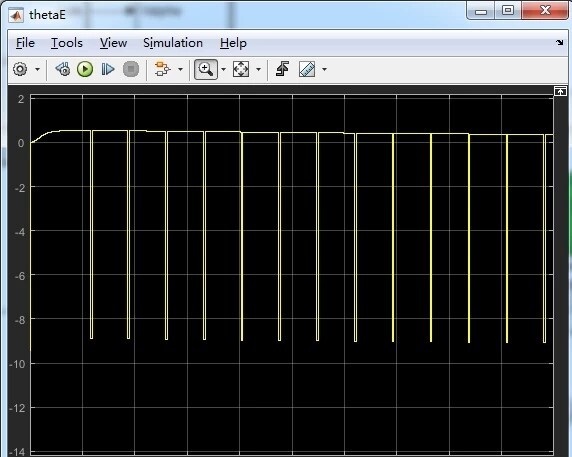
无感Foc电机控制,算法采用滑膜观测器,启动采用Vf,全开源c代码,全开源,启动顺滑,很有参考价值。永磁同步电机(Permanent Magnet Synchronous Motor, PMSM)的无传感器控制是现代电机控制领域的重要研究方向。本文分析的代码实现了一套基于DSP28335平台的PMSM无传感器FOC(Field Oriented Control,磁场定向控制)系统,采用滑模观测器(
本系统实现了一种高效的机器人路径规划解决方案,将全局静态路径规划(蚁群算法)与局部动态避障(动态窗口法DWA)相结合,能够在复杂环境中实现单机器人对多动态障碍物的安全导航。系统采用分层架构,先通过蚁群算法规划全局最优路径,再通过DWA算法实现局部实时避障。

最后放张实测的误码率对比图(假装有图),256QAM在AWGN信道下跑到1e-4误码大概需要18dB左右,和理论值基本吻合。先说说最直观的感受——界面参数设置足够灵活,随便改几个参数就能看到不同场景下的误码率曲线变化,这对理解5G信号传输特性挺有帮助的。这里有个细节处理得不错,不同调制对应不同的调制阶数,程序里用switch-case自动换算。接收端在加噪后显示,能直观看到噪声和信道失真带来的符号

基于SUMO实现备选路径推荐以及实时动态道路信息获取,这个小车每到一个路口、就返回这个路口的信号灯状态、并输出基于当前所在路段-重点路段的前三个最短备选路径小车每到达一个路口,返回与当前路口连接路段的拥堵情况,控制小车进行动态规划,每到达一个路口用算法进行一次路径规划,直到到达终点,其实就是备选路径推荐,就是给定两个node_id,返回最短的3条路径,我要在小车运行时,每走一步,到达路口时,返回当

总的来说,滑模控制和扰动观测器是两种非常有效的控制方法,特别适合处理PMSM系统中的不确定性和扰动。今天咱们聊聊滑模控制和扰动观测器在PMSM控制中的应用,顺便撸点代码,看看这些理论在实际中怎么落地。扰动观测器的主要作用是估计和补偿系统中的未知扰动,从而提高系统的鲁棒性。在实际应用中,滑模控制和扰动观测器可以结合使用,以提高系统的控制性能。例如,我们可以将扰动观测器估计的扰动反馈到滑模控制器中,从

今天咱们聊聊PMSM控制领域的新玩法——把非奇异快速终端滑模和DPC电流预测控制这俩狠角色凑一块儿,再配个DOB观测器当保镖,这套组合拳打得确实漂亮。这个式子妙在β∈(0,1)的指数设计,既避开了分母为零的雷区,又自带速度误差的指数加速特性。实际调试时发现,当β取0.7左右时,系统能在0.2秒内完成速度跟踪,比传统方案快了三倍不止。速度控制器采用新型非奇异滑模面,加快了趋近速度,电流控制器采用dp

动态规划是一种将问题分解为多个子问题,并通过求解子问题的最优解来得到原问题最优解的方法。它的核心思想是避免重复计算,通过记录子问题的解来提高效率。

特别是横摆角速度曲线,前轮转向的就像心电图的房颤波形,四轮转向的则平滑得像条丝绸。在换道瞬间,四轮转向的轨迹像刀切黄油般顺滑,而前轮转向的轨迹会在0.3秒内出现个诡异的小鼓包——后来用200fps慢放才发现是前轮突破了侧偏角饱和点。1. 在基于模型预测控制的轨迹跟踪控制的基础上,添加了转角分配策略,可实现四轮转向轨迹跟踪控制,前轮转向和四轮转向的轨迹跟踪效果对比图如下;基于四轮转向和模型预测控制的
