- @iWZXQxBO


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
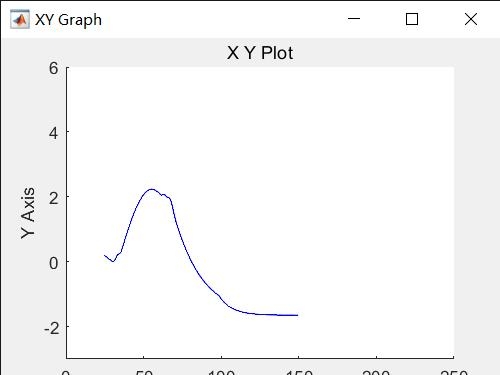
它不仅能够处理复杂的动态环境,还能在保证安全的前提下,优化车辆的行驶轨迹。最后,我们通过Simulink和Carsim的联合仿真,可以看到车辆在面对自定义障碍物时,如何通过MPC进行轨迹重规划。我们的目标是在不撞上这个障碍物的前提下,重新规划车辆的轨迹。自定义障碍物,无人驾驶基于mpc的轨迹重规划跟踪,carsim2019,similink2018,有对应程序的视频讲解。自定义障碍物,无人驾驶基于
咱们这次用C#和Halcon配合海康相机搞了个硬核方案——传感器触发拍照、实时解码、缺陷检测三连击,发现瑕疵直接停机报警。我们的方案是训练了个轻量级CNN模型,用Halcon的DLT集成到C#里,500张缺陷样本就能达到98%的检出率。海康相机,传感器检测到条形码后,触发相机拍照,识别二wei码,查找二wei码缺陷,发现缺陷后,通过串口发送指令停机并且报告。海康相机,传感器检测到条形码后,触发相机
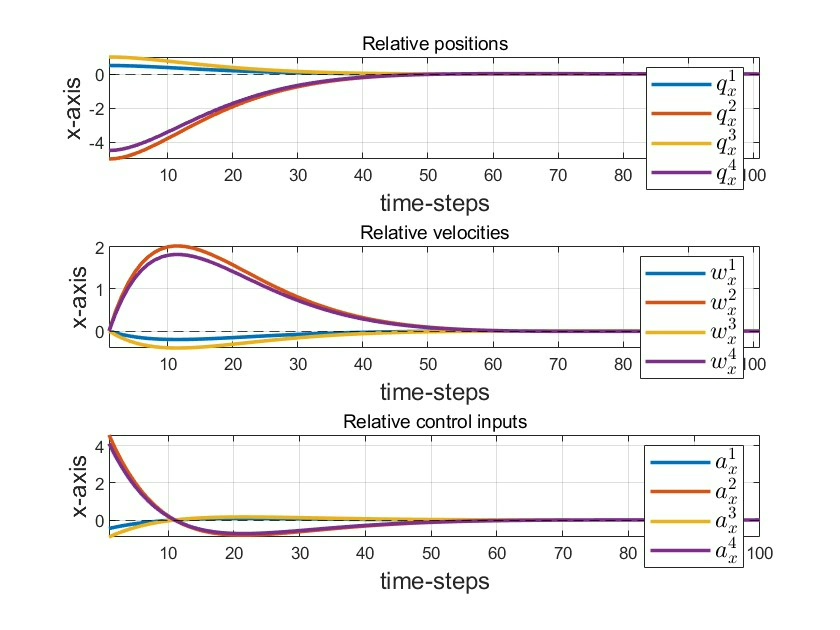
最近在折腾多智能体系统的时候发现个有意思的现象:一群各怀心思的个体,居然能通过互相算计达成微妙平衡。这就好比菜市场里讨价还价的大妈们,表面上争得面红耳赤,最后总能形成个大家勉强接受的价格区间。分布式博弈的精髓在于:每个智能体既要考虑自己的利益,又要兼顾邻居的动态。背后的数学原理其实是博弈论中的虚张声势策略——每个参与者都在试探对手的底线,同时调整自己的底线。试过就知道,有时候延迟会制造新的平衡点,
伺服控制程序JOG HOME 定位 全部写成了功能块FB .你可以直接拿过去用,MCGS触摸屏,做的配方,也可以拿出来,有详细的电气图纸CAD,IO规划表。伺服控制程序JOG HOME 定位 全部写成了功能块FB .你可以直接拿过去用,MCGS触摸屏,做的配方,也可以拿出来,有详细的电气图纸CAD,IO规划表。三菱PLC4轴控制伺服完整案例,三菱PLC FX3U加三菱1PG定位模块控制4个松下伺服
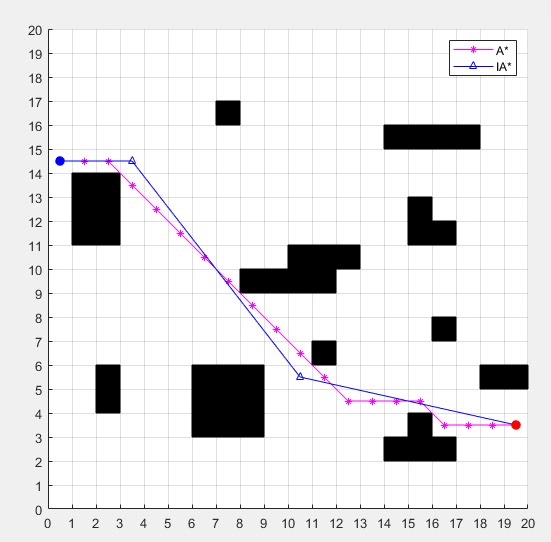
改进A星算法路径规划1.删去离障碍物太近的节点2.引入启发函数动态权重3.冗余点处理以及接5*5邻域(16邻域),7*7邻域(32邻域)等改进A星在路径规划领域,A星算法堪称经典,但随着实际应用场景复杂度的提升,对其进行改进显得尤为必要。今天咱们就来唠唠几种对A星算法的优化思路,包括节点筛选、启发函数调整、冗余点处理,以及不同邻域设置带来的改进。
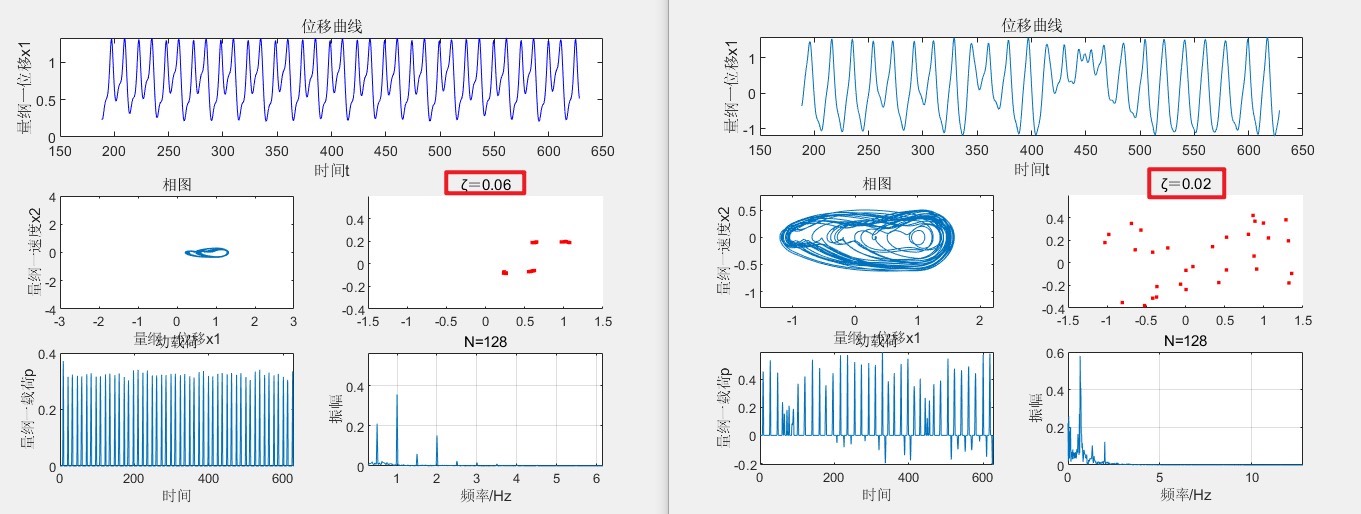
基于系统的分岔图、相图、Poincaré 映射图以及 FFT频谱图,得到了不同参数下的动力学响应,得到了系统的混沌运动规律。基于系统的分岔图、相图、Poincaré 映射图以及 FFT频谱图,得到了不同参数下的动力学响应,得到了系统的混沌运动规律。结合齿轮的动载荷历程,得到了齿轮啮合冲击状态在非冲击、单边冲击以及双边冲击状态之间变化时变化过程与系统参数之间的关系。结合齿轮的动载荷历程,得到了齿轮啮
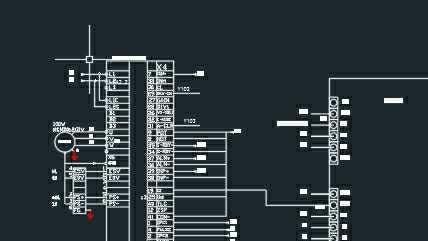
信捷xdm plc三轴可编程运动控制支持信捷XDM系列PLC 信捷TG765触摸屏支持直线插补 ,圆弧插补,延时,等待输入ON,等待输入OFF,执行输出ON,执行输出OFF。可视化加工轨迹,支持电子手轮,改变加工工艺无需电脑在触摸屏编辑即可,中文指令编程,编辑状态可插入,删除,复制,粘贴。类似于数控系统的编程方法,选择命令,插入坐标点数据即可,运行时可以显示实时运行轨迹。在工业自动化领域,信捷XD
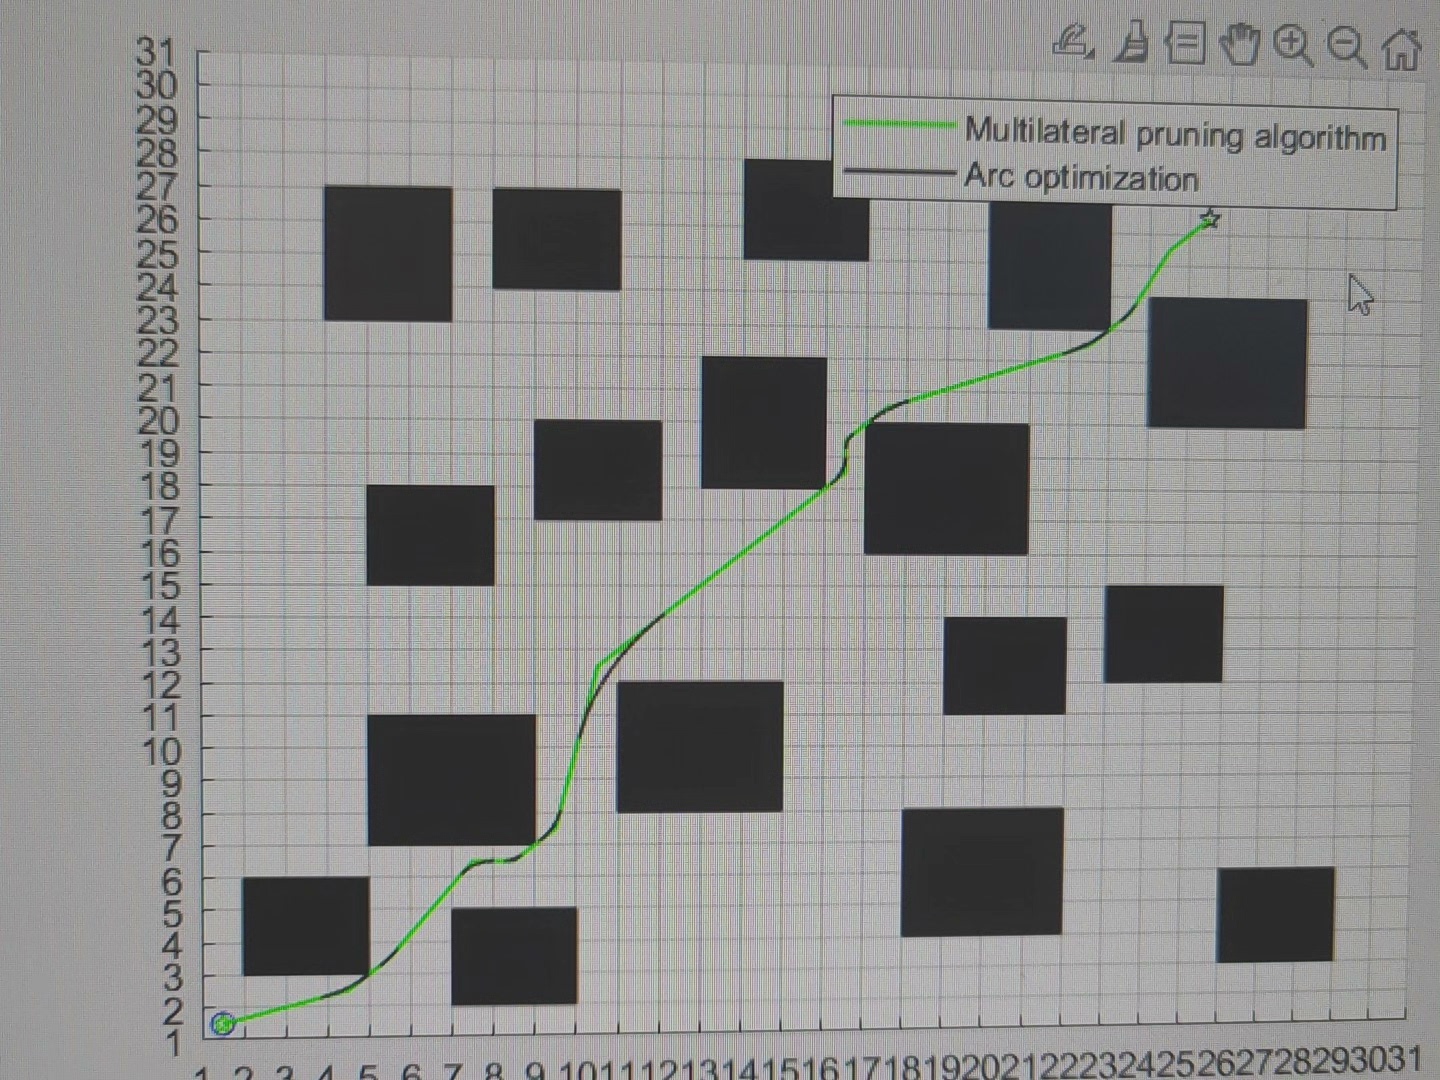
这波操作证明,算法优化就像炒菜,火候调料到位了,剩菜也能做成佛跳墙。路径规划算法代码,跳点搜索算法,改进的跳点搜索算法,包括改进代价函数,8领域变5领域,剪枝优化,圆弧优化,自己改进,自己调试的。路径规划算法代码,跳点搜索算法,改进的跳点搜索算法,包括改进代价函数,8领域变5领域,剪枝优化,圆弧优化,自己改进,自己调试的。这招让生成的路径更接近人类驾驶习惯,实测转弯次数减少42%,虽然路径长度可能
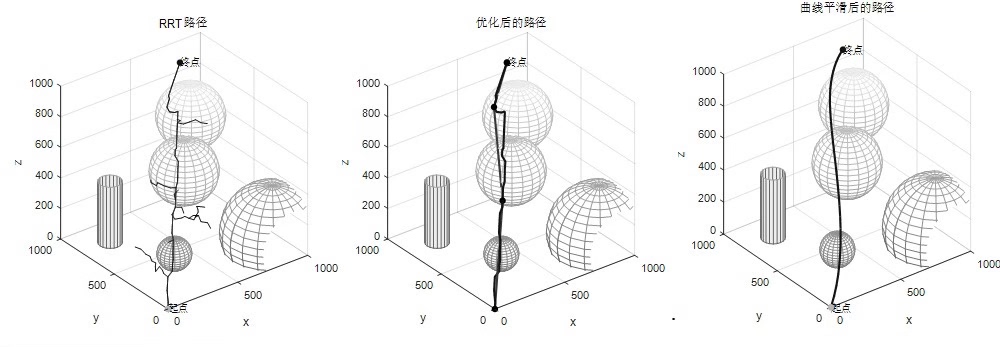
这个sigma参数控制着采样集中程度,实测设置为地图尺寸的5%时路径收敛速度提升约40%。传统RRT需要约1200节点才能找到路径,改进算法仅需400节点左右。MATLAB进行改进的rrt路径规划算法(概率采样策略+贪心算法+3次B样条优化),代码与实现。MATLAB进行改进的rrt路径规划算法(概率采样策略+贪心算法+3次B样条优化),代码与实现。地图可更改,可自行设置多种尺寸地图进行对比,算法
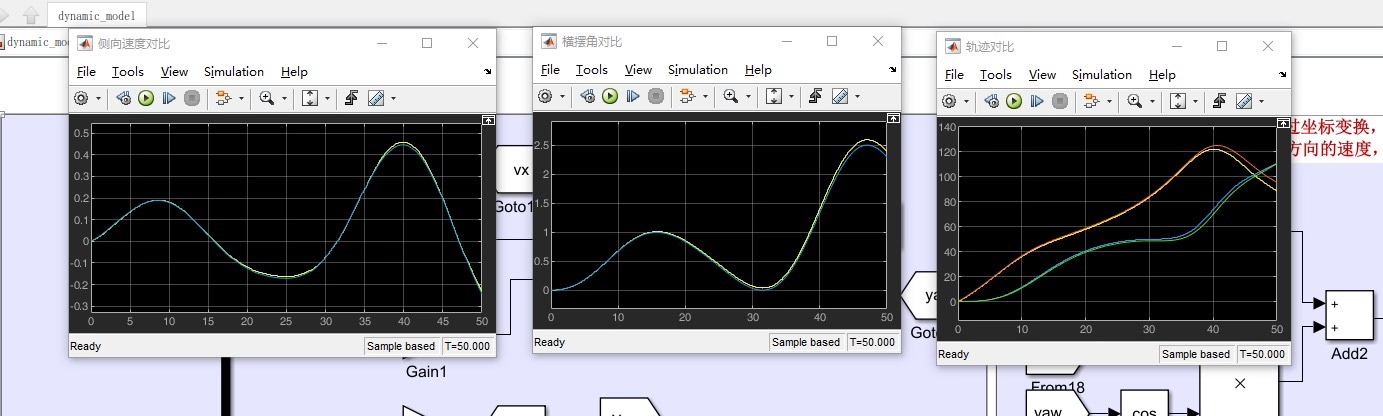
这时候会明显看到,当输入频率超过2Hz时,二自由度的相位滞后开始放飞自我,而CarSim还能坚挺——这就是考虑更多自由度的价值所在。matlab与simulink联合仿真车辆二自由度动力学模型验证,将相同的前轮转角和车速输入carsim和动力学模型,对比carsim和二自由度动力学模型输出的横摆角和车辆轨迹。matlab与simulink联合仿真车辆二自由度动力学模型验证,将相同的前轮转角和车速输