- @2500_94306685


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
想快速验证方案时,用DLT训练个基础模型,再扔到LabVIEW里做部署,整套流程从数据标注到上线可能就两天的事。这次咱们直接用LabVIEW2018(64位)调用Halcon22.05的深度学习模块,从环境配置到模型推理,全程避坑指南走起。labview调用halcon实现语义分割,源码,labview2018 64位,halcon22.05,里面包含模型和数据集,包含所有安装包,支持cpu和gp
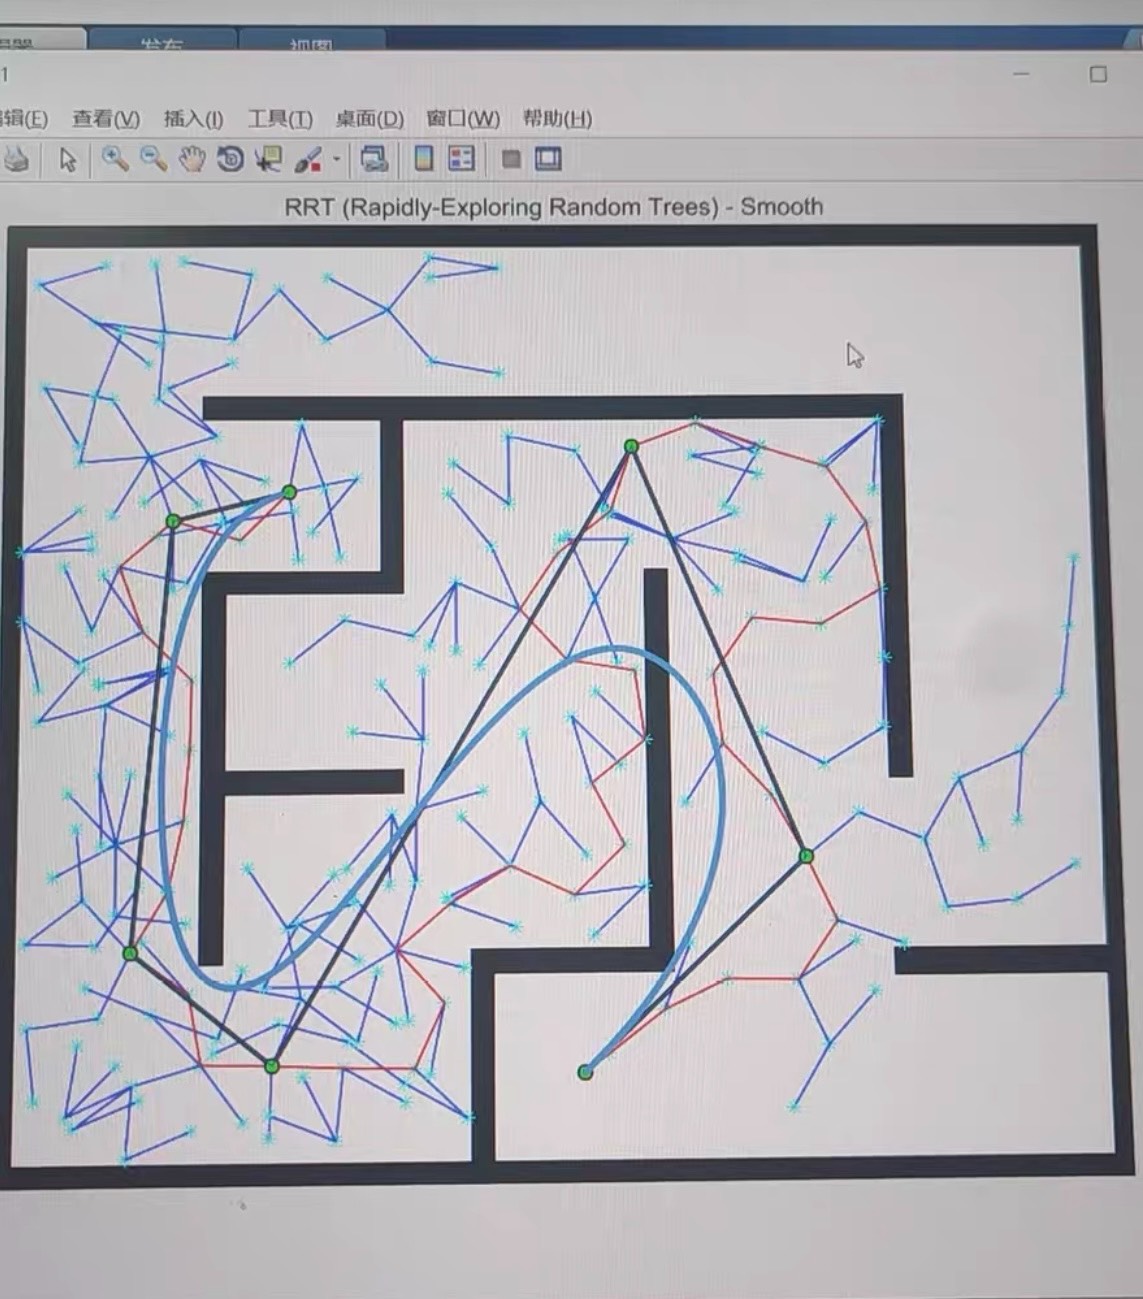
不过要注意动态障碍物处理——就像算法在剪枝时突然发现原本的安全区冒出个行人,得立刻触发局部重规划,这时候RRT的增量生长特性就派上用场了。全局地图只能给个大概方向,真正要避开突然窜出来的三轮车和菜筐,得靠实时更新的局部路径规划。我们在拟合后要回溯检查,遇到碰撞就增加路径点密度重新拟合,相当于给熨斗设置温度保护,防止烫坏布料。典型路况下无人驾驶车辆局部路径规划算法,可修改地图,根据rrt算法规划最优
轴配置里勾选"速度控制"和"位置控制"模式,设置好电机的每转脉冲数——这个参数要是填错了,伺服走起来要么像蜗牛爬,要么直接起飞。Velocity参数看着像速度,实际是最大速度限制值,真实运行速度还要看加减速曲线的设置。实际调试时会遇到ErrorCode报85的情况,别慌,这通常是伺服还没使能。1200/1500PLC控制V90 PN伺服通过FB284功能块,实现主动回零/定位/速度点动等。1200
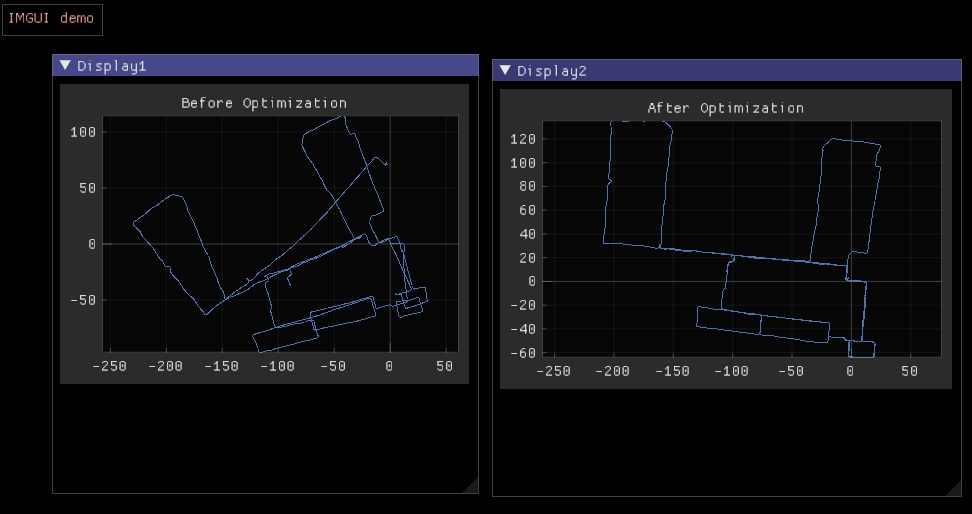
在 g2o 里,我们要自定义节点和边的类型。以位姿图优化为例,位姿节点通常用 SE3 表示(三维空间中的旋转和平移)。// 自定义位姿节点public:// 重置节点状态// 更新节点估计值// 读取节点数据(这里简化处理,实际可能更复杂)i < 7;// 写入节点数据(这里简化处理,实际可能更复杂)// 自定义边(连接两个位姿节点的边)public:// 计算误差// 计算雅可比矩阵(简化处理,
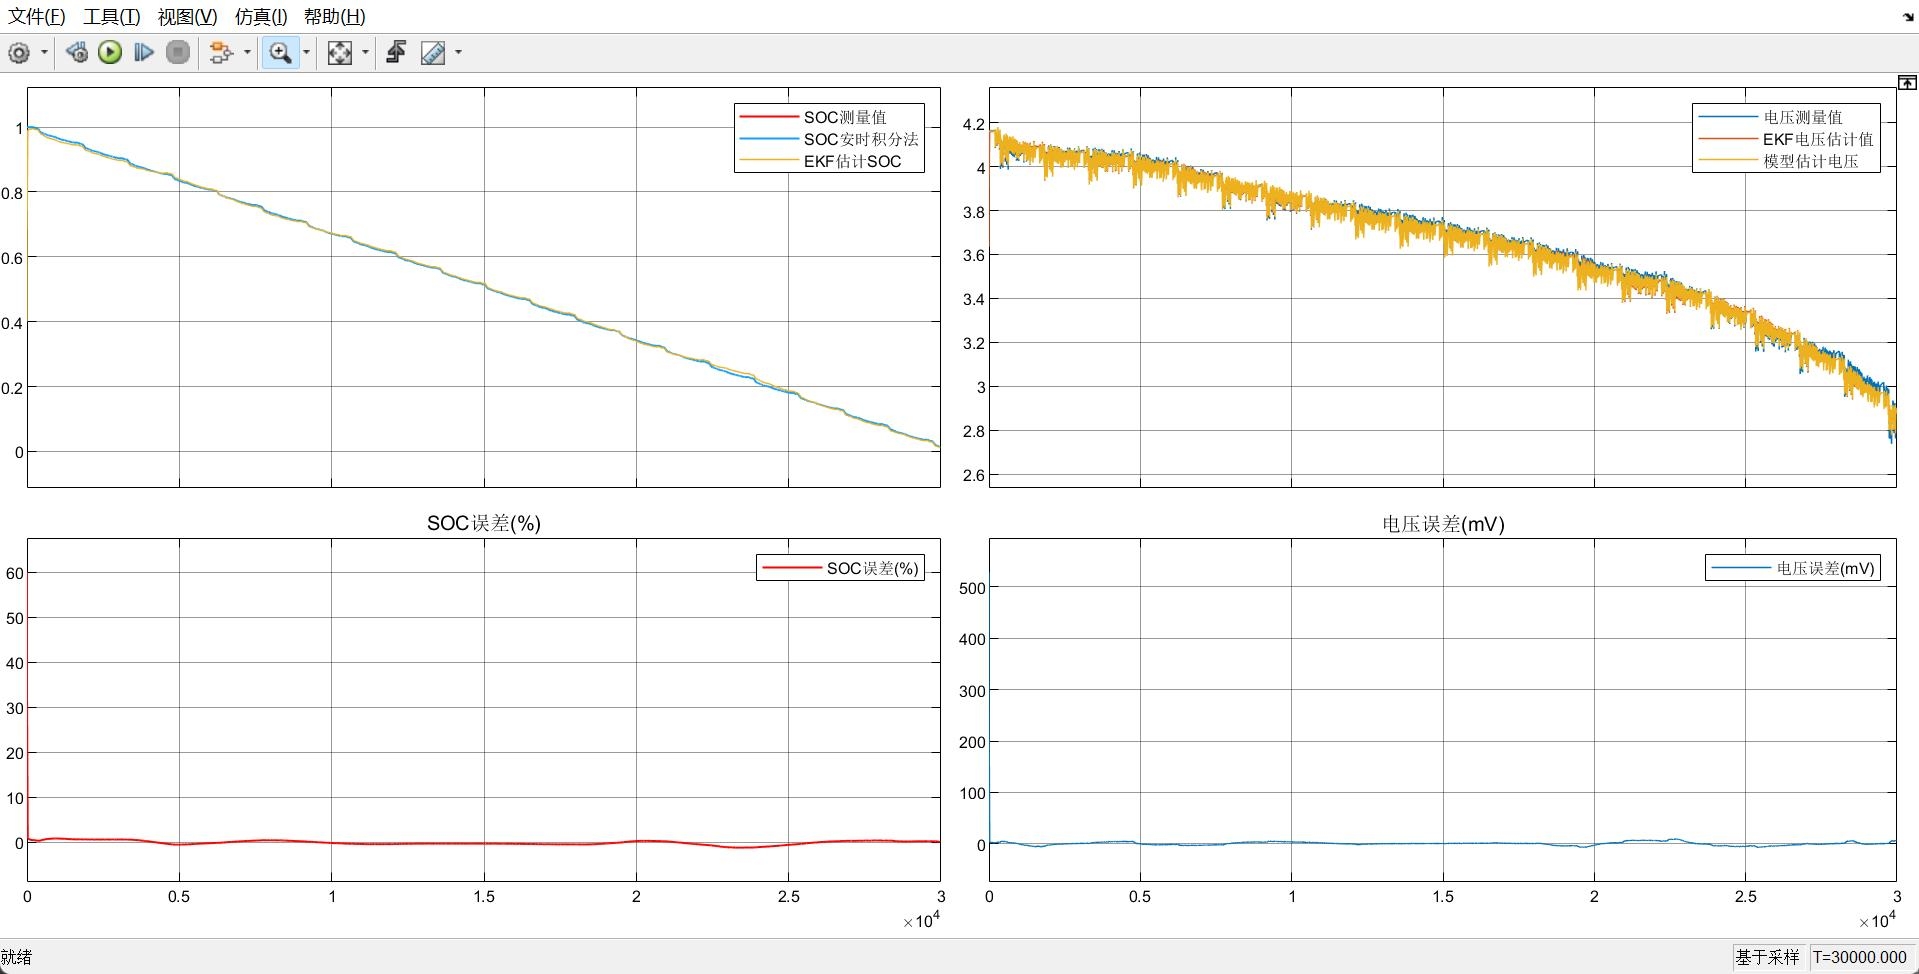
电池端电压模型直接拿基础模块拼的:电压源串两个RC回路,后面接个hysteresis模块处理迟滞效应。用基础模块搭的模型兼容性好,生成代码也方便。今天咱们用Simulink基础模块搭个二阶RC模型,手把手整活EKF在线估计SOC。基于二阶RC锂电池模型,利用扩展卡尔曼滤波器EKF在线估计HPPC工况和复杂电流工况下SOC变化,EKF滤波器估计效果比较理想。基于二阶RC锂电池模型,利用扩展卡尔曼滤波
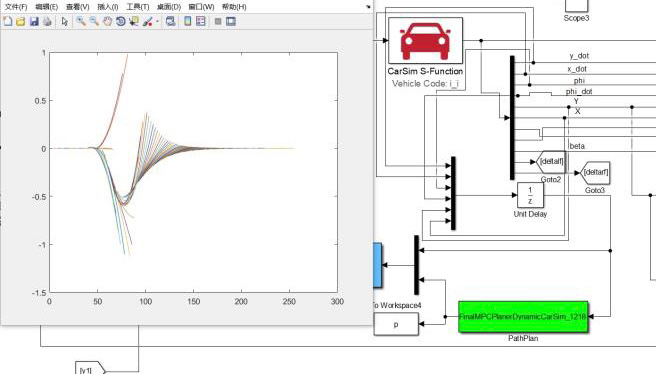
最近在调一套基于模型预测控制的智能车避障系统,Simulink和CarSim这对黄金搭档的联调确实有点门道。直接上干货,先看效果:车辆以60km/h行驶时,前方突然出现锥桶障碍物,方向盘瞬间左打15度,轨迹重新规划后的路径完美避开障碍,横向误差控制在0.2m以内。有个坑要注意:前轮转向角限制一定要和实车参数对应,我之前偷懒用默认值,结果在急转弯时直接突破物理极限,仿真直接报错。分享个技巧:先把横向
PLSY是脉冲输出指令,PWM是脉宽调制指令,PLSR是带加减速的脉冲输出指令,PLSV是速度控制指令,DRVI和DRVA则是相对定位和绝对定位指令。总的来说,三菱FX3U的底层源码和PLSR源码在工业自动化领域有着广泛的应用。它的自适应波特率、RUN中下载程序、脉冲输出与定位指令、以及注释的写入和读取功能,都使得它在实际应用中非常灵活和强大。总体功能和指令可能支持在RUN中下载程序,支持注释的写
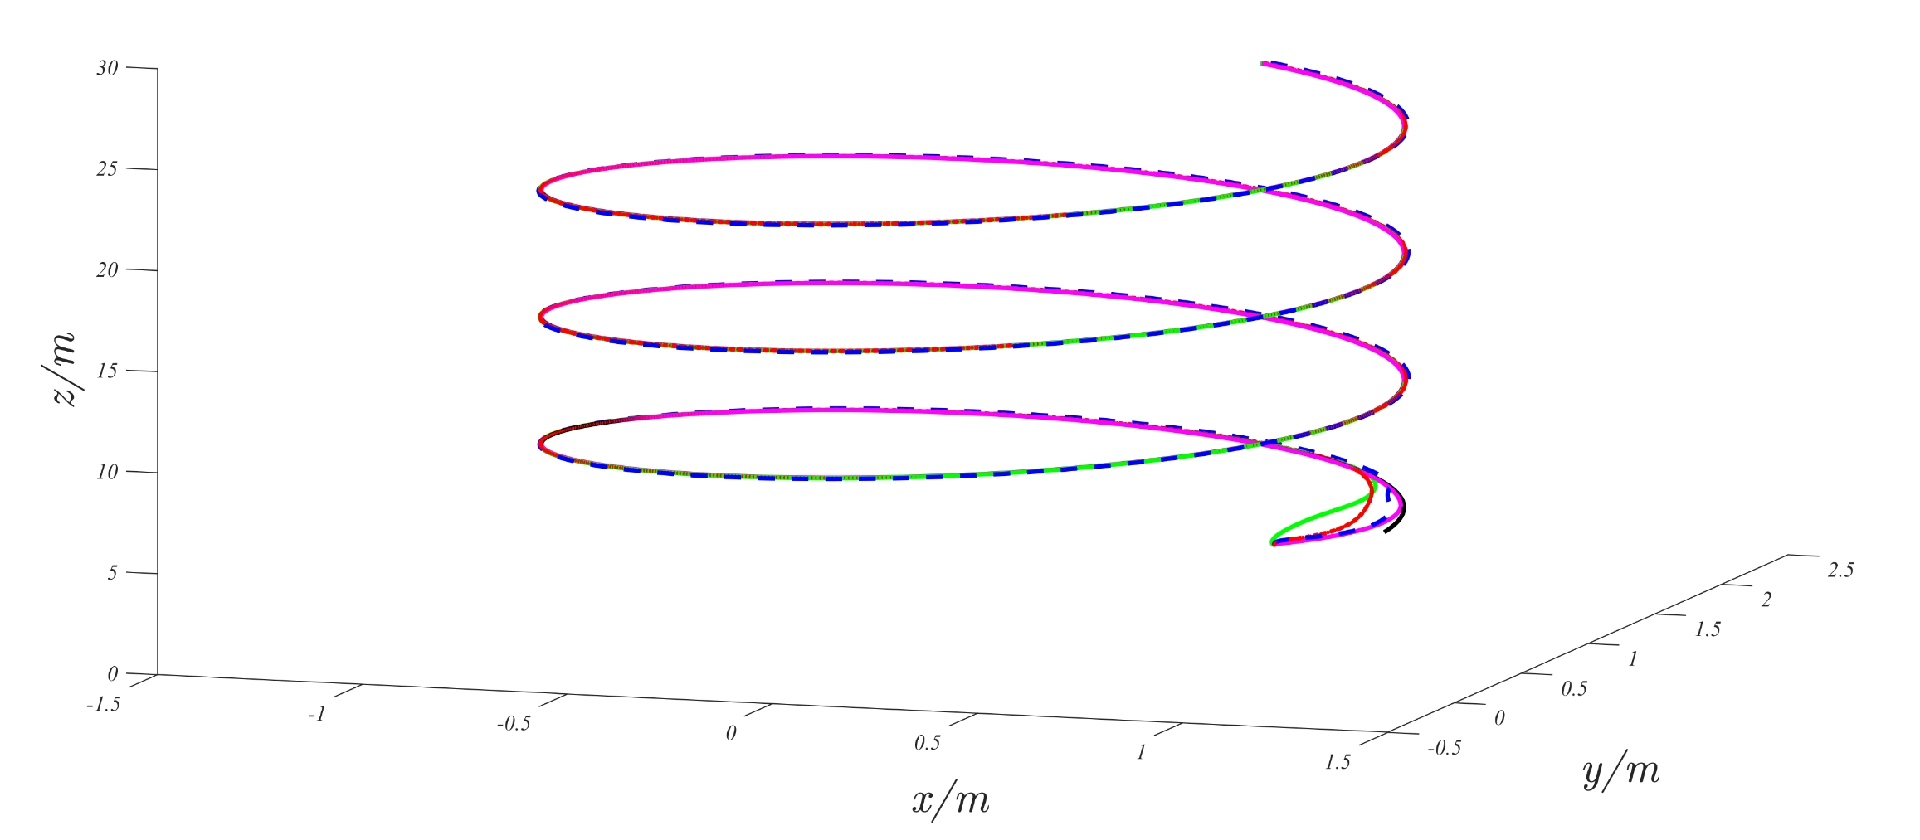
预设性能控制,滑模控制,PID,四旋翼无人机轨迹跟踪,,在无人机领域,实现精准的轨迹跟踪是关键挑战之一。今天咱们就唠唠预设性能控制、滑模控制和 PID 控制在四旋翼无人机轨迹跟踪上的应用。
比如在博图里把V90的输入地址设为IB100-IB109,输出QB100-QB109(具体看项目规模)。硬接线部分重点接急停和伺服使能信号,比如DI0接伺服报警复位,DO0控制伺服使能。搞绝对定位最怕参数瞎填,建议先在博图的"轴控制面板"里手动调试,确认正反转方向和位置反馈正常再写程序。完整IO表和采购清单建议打印贴机柜门上——别问我怎么知道的,都是泪。搞自动化的人都知道,伺服绝对定位在产线上简直
环流抑制后桥臂电流的波形得到改善,桥臂电流THD由21.29%降至3.14%,环流波形也可以看到得到抑制;环流抑制后桥臂电流的波形得到改善,桥臂电流THD由21.29%降至3.14%,环流波形也可以看到得到抑制;3.网侧电压电流波形均为对称的三相电压和三相电流波形,网侧电流THD=2.94%<3%,符合并网要求;2.控制器采用双闭环控制,外环控制有功功率,采用PI调节器,电流内环采用无源滑模控制+