- @2503_94165661


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
这个框架的扩展性很强,比如要加配送容量限制,就在适应度函数里加个容量校验;染色体设计用二进制编码,比如备选中心有3个时,染色体[1,0,1]表示选第1和第3个中心。这里用欧式距离算最近配送中心,实际可以根据路网改成曼哈顿距离。注意固定成本是只要建中心就要花的钱,和运输成本是加法关系。可以修改需求点坐标,需求点的需求量,备选中心坐标,配送中心个数。可以修改需求点坐标,需求点的需求量,备选中心坐标,配

不过别慌,咱们用353多项式打底,配上改进版鲸鱼算法,实测效果挺有意思。代码虽好,可不要贪杯哦。实际部署时得注意计算耗时,特别是compute_derivatives这个函数,建议预先计算好多项式各阶导数的系数矩阵,别在循环里现场推导——这个优化能让整体速度提升3倍不止。但实际使用时得注意,这个多项式的三阶导数在t=0和t=T时都要连续,这就导致参数求解时需要解个线性方程组。机械臂轨迹规划算法,鲸

Simscape是MATLAB中用于多领域物理系统建模和仿真的工具包。它基于物理网络建模语言,允许工程师和研究人员创建复杂的系统模型,涵盖机械、电气、液压等多个领域。对于四旋翼飞行器来说,Simscape能够直观地搭建其动力学模型,从电机、桨叶到机身的各个物理部分都能在模型中得以体现。
自动驾驶多传感器联合标定系列之毫米波雷达到车体坐标系的标定工程 , 本商品对毫米波雷达的偏航角yaw进行标定,分为粗略标定、静态目标识别和曲线拟合三个步骤。这个工程带有代码注释,帮助您对标定算法的的理解和学习。实实在在的工作经验总结在自动驾驶领域,多传感器联合标定是至关重要的一环,尤其是毫米波雷达到车体坐标系的标定。今天就来跟大家分享下我在这个标定工程里,对毫米波雷达偏航角yaw标定的实战经验。整
老司机开车过弯总能把方向盘打得行云流水,最近在Matlab+Carsim里复现了斯坦利算法的路径跟踪效果,这玩意儿在双移线和圆形路径上跟开了挂似的,误差连5厘米都不到。这里有个坑:路径点密度不够会导致最近点跳跃,得像遛狗绳一样让目标点平滑移动,我通常会在20Hz控制频率下把路径点间距控制在0.3米左右。那个0.1是防除零的,但别手贱改成0.01,仿真器分分钟教你做人。matlab和carsim联合
最近在Carsim+Simulink联合仿真里搞了套横纵向控制器,实测在双移线工况下横向误差能压到0.2米以内,纵向速度误差控制在±3km/h,虽然离完美还有距离,但已经能看出这两个经典算法的实战能力。自动驾驶横纵向控制,纵向采用pid控制,横向采用mpc控制,根据的是车辆二自由度车辆动力学模型,得到各矩阵之后在S函数里面进行编写,纵向参考百度Apollo纵向双环PID控制算法,横向参考百度Apo
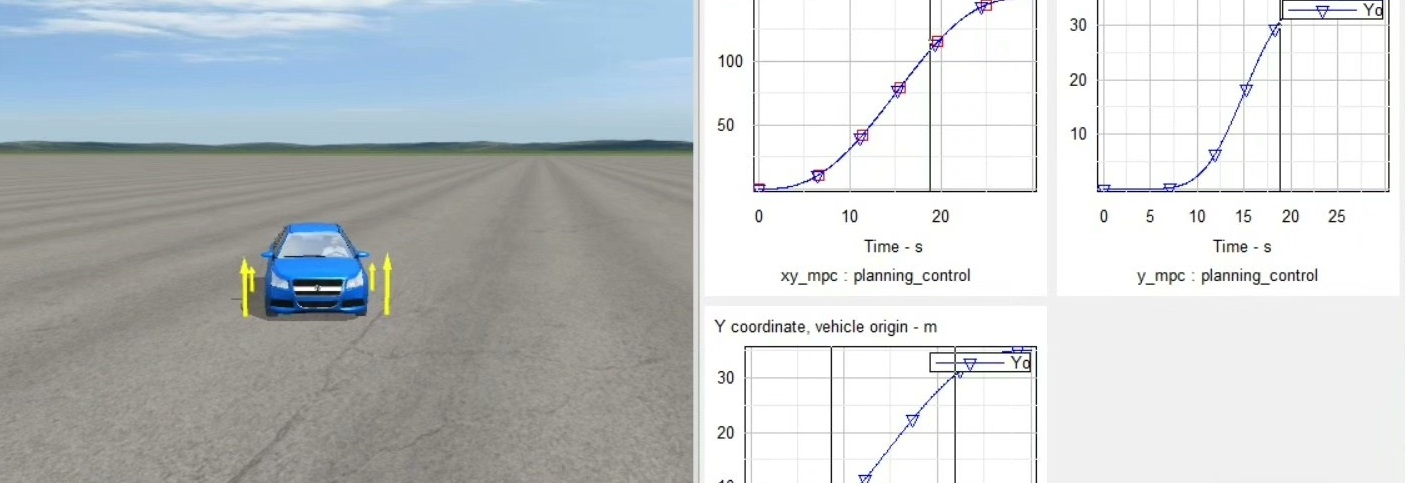
人工势场法换道主动避撞加mpc模型预测控制,carsim和simulink联合仿真,有规划和控制轨迹对比图。跟踪误差良好,可以作为学习人工势场方法在自动驾驶汽车轨迹规划上的应用资料。在自动驾驶领域,轨迹规划与控制是保障行车安全与高效的关键环节。今天来聊聊人工势场法换道主动避撞结合MPC(模型预测控制)的技术,以及使用Carsim和Simulink进行联合仿真的奇妙之旅。
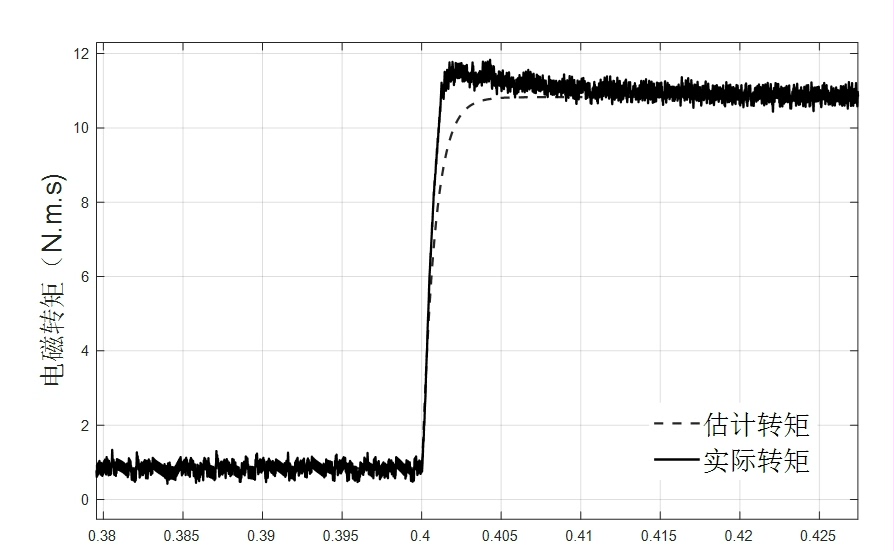
总的来说,滑模控制和扰动观测器是两种非常有效的控制方法,特别适合处理PMSM系统中的不确定性和扰动。今天咱们聊聊滑模控制和扰动观测器在PMSM控制中的应用,顺便撸点代码,看看这些理论在实际中怎么落地。扰动观测器的主要作用是估计和补偿系统中的未知扰动,从而提高系统的鲁棒性。在实际应用中,滑模控制和扰动观测器可以结合使用,以提高系统的控制性能。例如,我们可以将扰动观测器估计的扰动反馈到滑模控制器中,从
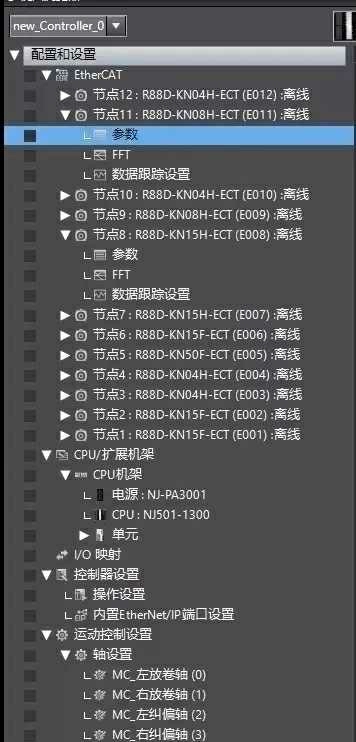
这个项目像一台精密的教学仪器,把EtherCAT总线通讯的抖动处理、多轴同步的时钟对齐、异常状态的平滑切换这些课本上看不懂的概念,统统变成触手可及的实际问题。某次调试中,曾因未启用斜坡发生器导致机械臂抖动,后来在轴控功能块里增加了这个模块,问题迎刃而解。工业现场的多轴运动控制玩起来总有种拆解精密钟表的快感。最近调试欧姆龙NJ系列模切机时,面对12轴EtherCAT伺服联动的庞杂系统,我深刻体会到"
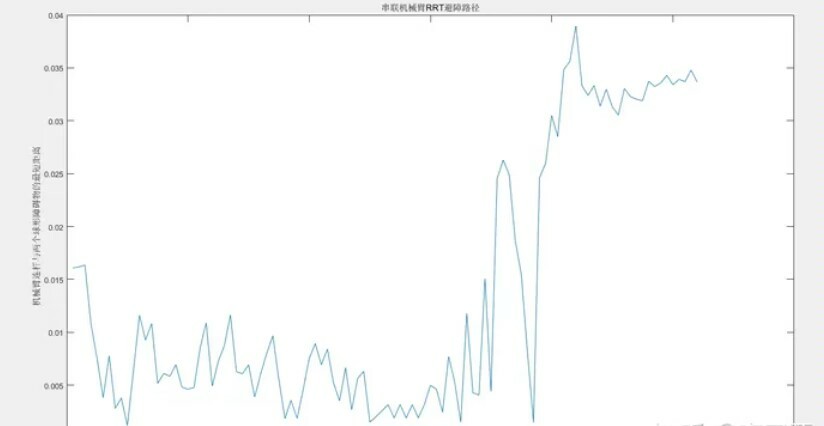
机械臂仿真,RRT避障算法,六自由度机械臂机械臂matlab仿真,RRT避障算法,六自由度机械臂避障算法,RRT避障算法,避障仿真,无机械臂关节碰撞机械臂 机器人 DH参数 运动学 正逆解urdf建模 轨迹规划在机器人领域,六自由度机械臂可是个明星选手,它能在三维空间里灵活舞动,完成各种复杂任务。但要是周围有障碍物,它就必须学会巧妙避开,这时候 RRT 避障算法就派上用场啦。今天咱就用 MATLA