登录社区云,与社区用户共同成长
邀请您加入社区
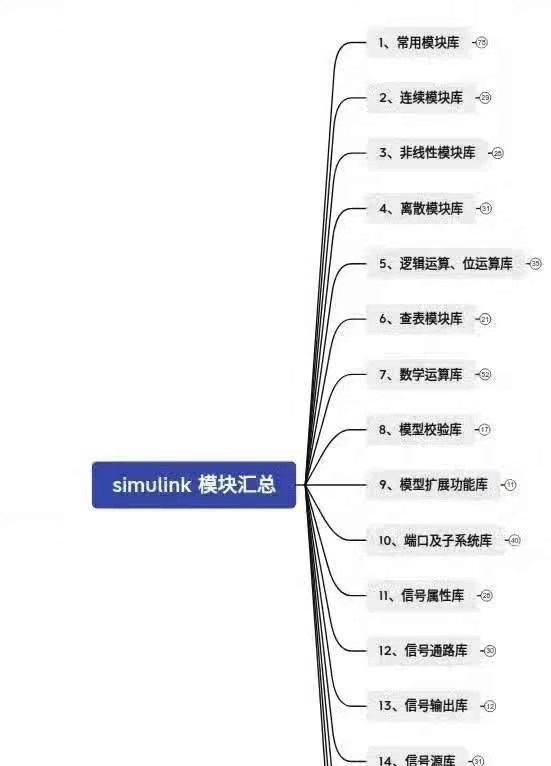
座舱域开发最魔幻的是,你以为在建模,其实在搭电子系统的神经脉络。那些看似冰冷的Simulink模块,连起来就是让钢铁机器拥有"温度"的魔法阵。simulink模块汇总梳理, 智能座舱域在AUTOSAR 框架中应用层的开发依赖于simulink建模,通过simulink模型设计加上C代码生成来完成繁杂的应用层开发。simulink模块汇总梳理, 智能座舱域在AUTOSAR 框架中应用层的开发依赖于s
【代码】no matches for kind “Ingress“ in version “extensions/v1beta1“
wsl2+kind+docker desktop搭建kubevela测试集群;
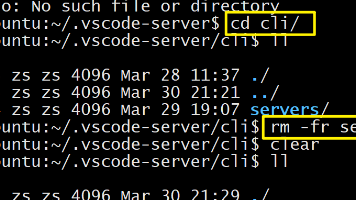
无法连接到远程扩展主机服务器 (错误: CodeError(AsyncPipeFailed(Os { code: 2, kind: NotFound, message: "No such file or directory" })))解决方法:把服务器主机中.vscode-server的cli目录下servers文件夹内容清空后,再重新连接。整个csdn没有一个有用的法子。
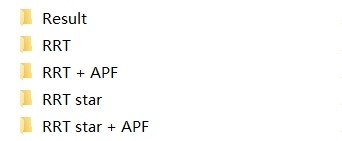
基于目标偏差概率的RRT和RRT*结合人工势场法,针对快速探索随机树(RRT)路径规划算法采样随机、效率低的问题,提出一种结合人工势场法(APF)的改进算法。该方法首先在基本RRT算法中随机树的扩展步骤中引入一个概率值,以加快随机树向目标节点的收敛速度,并在随机树中加入引力分量,引导树向目标节点方向生长。目标点以加快搜索过程。在障碍物周围建立斥力场,限制障碍物之间的搜索范围,减少路径的随机性。在本
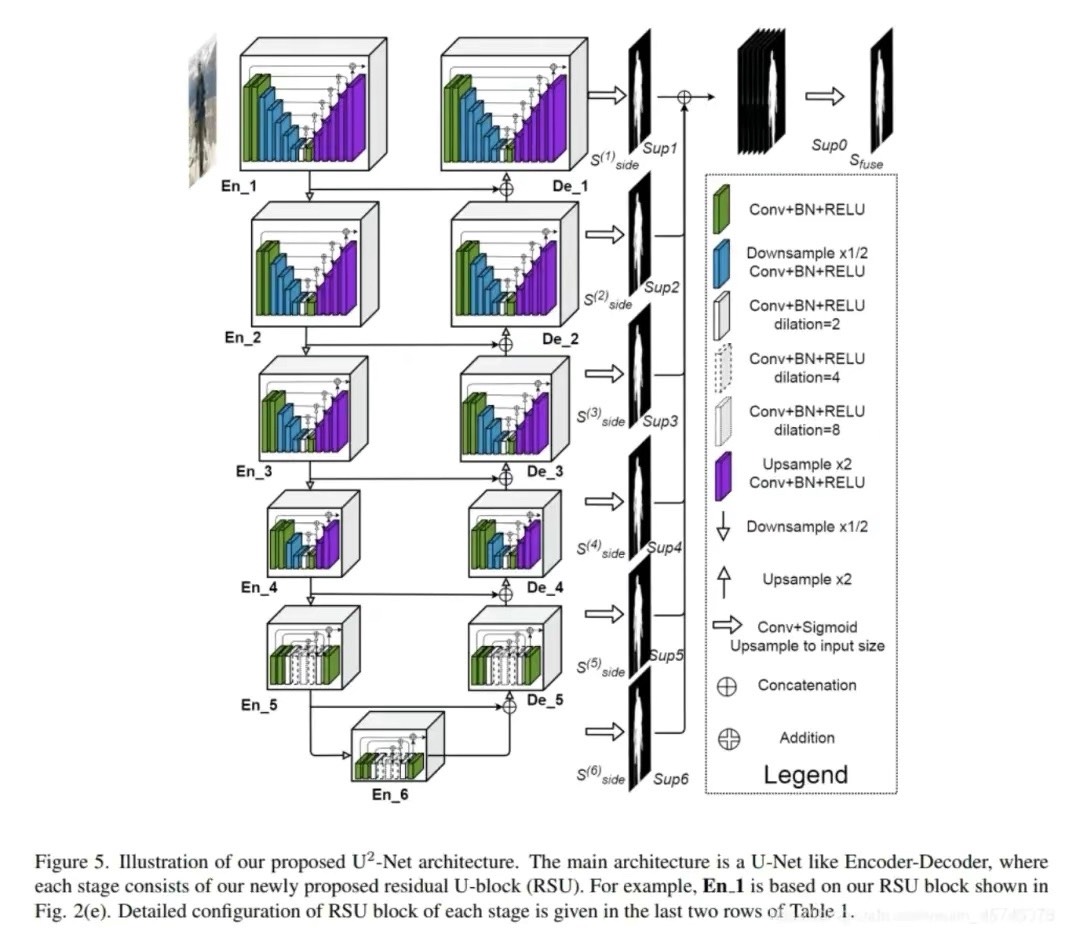
从经典的Unet到花式改款的Unet++,再到Transformer跨界选手SwinUnet,每个模型都有自己独特的"骚操作"。曾经有个项目用Unet++在验证集刷到95%的mIoU,结果在产线摄像头前直接掉到70%,最后发现是动态场景的光照变化让BN层统计量漂移了。但实际部署时发现,拼接后的通道数爆炸会导致显存占用飙升,特别是处理1024x1024的高清病理切片时,差点把显卡送走。更坑的是在实际
以上只是通用的运行库dll处理方式,如果你遇到缺失文件是第三方的软件文件,那么就需要下载到属于这个程序所匹配的版本的文件,然后将这个文件复制到这个程序的安装目录下才能解决问题。如果我们遇到关于文件在系统使用过程中提示缺少找不到的情况,如果文件是属于运行库文件的可以单独下载文件解决,但还是建议安装完整的运行库,可以尝试采用手动下载替换的方法解决问题!文件下载完成后,下方列表会有很多个不同版本的文件,
摘要:使用Kind快速搭建Kubernetes测试集群 本文详细介绍了在Linux环境下使用Kind工具快速部署Kubernetes测试集群的完整过程。主要内容包括:基础环境配置(4G内存、4核CPU、Docker环境)、kubectl客户端安装(使用阿里云镜像源)、Kind工具安装、集群配置文件编写(1个控制平面+3个工作节点)、集群创建命令执行。文章还提供了修仙业务Pod的部署示例,包含YAM
同时要注意索引带来的写入开销,在读写频繁的场景下需要权衡索引数量。良好的数据模型和表设计是高性能查询的基石。在对大数据进行SQL查询优化时,应优先考虑采用维度建模或宽表设计来减少多表关联,提升查询效率。列存储可以减少IO操作,只读取查询所需的列数据,同时提供更好的压缩比。同时可以考虑使用内存数据库、分布式查询引擎等新型架构来处理超大规模数据查询。这样可以在查询时通过分区剪枝减少需要扫描的数据量,显
在监控方面,除了利用Kubernetes自身的监控指标,还应暴露Java应用的JVM指标(如通过Micrometer)并与Prometheus和Grafana集成,全面监控应用性能和健康状况。在资源限制部分,必须为每个容器设置合理的CPU和内存请求(requests)与上限(limits),这对于Java应用尤为关键,因为它直接影响到JVM堆内存的设置。在构建过程中,应合理利用Docker层的缓存
本文是一份Kubernetes本地化实践指南,详细介绍了如何使用Minikube在个人电脑上搭建单节点K8s集群。首先对比了Minikube、Kind等主流本地工具的特点,推荐使用Minikube进行完整功能体验。然后讲解了kubectl的安装与作用,它是操作K8s集群的核心命令行工具。接着通过具体步骤指导读者安装Minikube并启动集群,包括环境准备、驱动选择和启动验证。最后,演示了如何通过Y
项目MinikubeKind启动命令底层技术VM 或容器纯 Docker 容器启动速度中快资源占用高(默认 2GB 内存)低(按需)适合场景学习完整 K8s 功能CI/CD、快速测试、开发者日常插件支持丰富(Ingress、Metrics Server 等)有限(需手动配置)想全面体验 K8s?→Minikube想快速迭代、写 YAML 测试?→Kind。
汇川MD290、MD380、MD500系列变频器源码基于TI TMS320F28035 DSP芯片开发,整体采用模块化设计,涵盖系统初始化、电机控制核心、参数辨识、故障保护等核心功能模块。源码文件总数达167个,按功能可划分为系统基础层电机控制层参数辨识层故障保护层四大层级,各层级间通过标准化的数据交互接口协同工作,确保变频器在不同工况下稳定、高效运行。变频器汇川的三种变频器源码,包括MD290,
当前k8s几乎是各个公司的标配了,如果因为想学习,而去搭建原生的k8s集群或者购买云厂商的k8s集群,成本会很高。现在主流的就minikube与kind二种解决方案。下面是二者的对比,本文着重介绍kind解决方案的搭建。
本文摘要:Kubernetes(K8s)是分布式容器编排平台,相比Docker的单机容器管理,K8s能调度跨服务器的大规模容器集群,解决微服务生产环境的高可用、弹性扩缩等需求。文章对比了docker run、docker compose和K8s的核心能力差异,并介绍K8s集群架构(控制平面+工作节点)及核心概念(Pod/Deployment/Service等)。实践部分通过Kind工具基于Dock
面向已对 Docker 产生兴趣的初学者,本文解释 Docker 在单机运行容器时已解决的问题、Kubernetes 为什么出现,以及 Pod、Deployment、Service 和 YAML 的最小使用闭环。读完后,你应能理解 Kubernetes 不是 Docker 的替代品,并能在本地 kind 集群中部署、访问、扩缩容和更新一个应用。
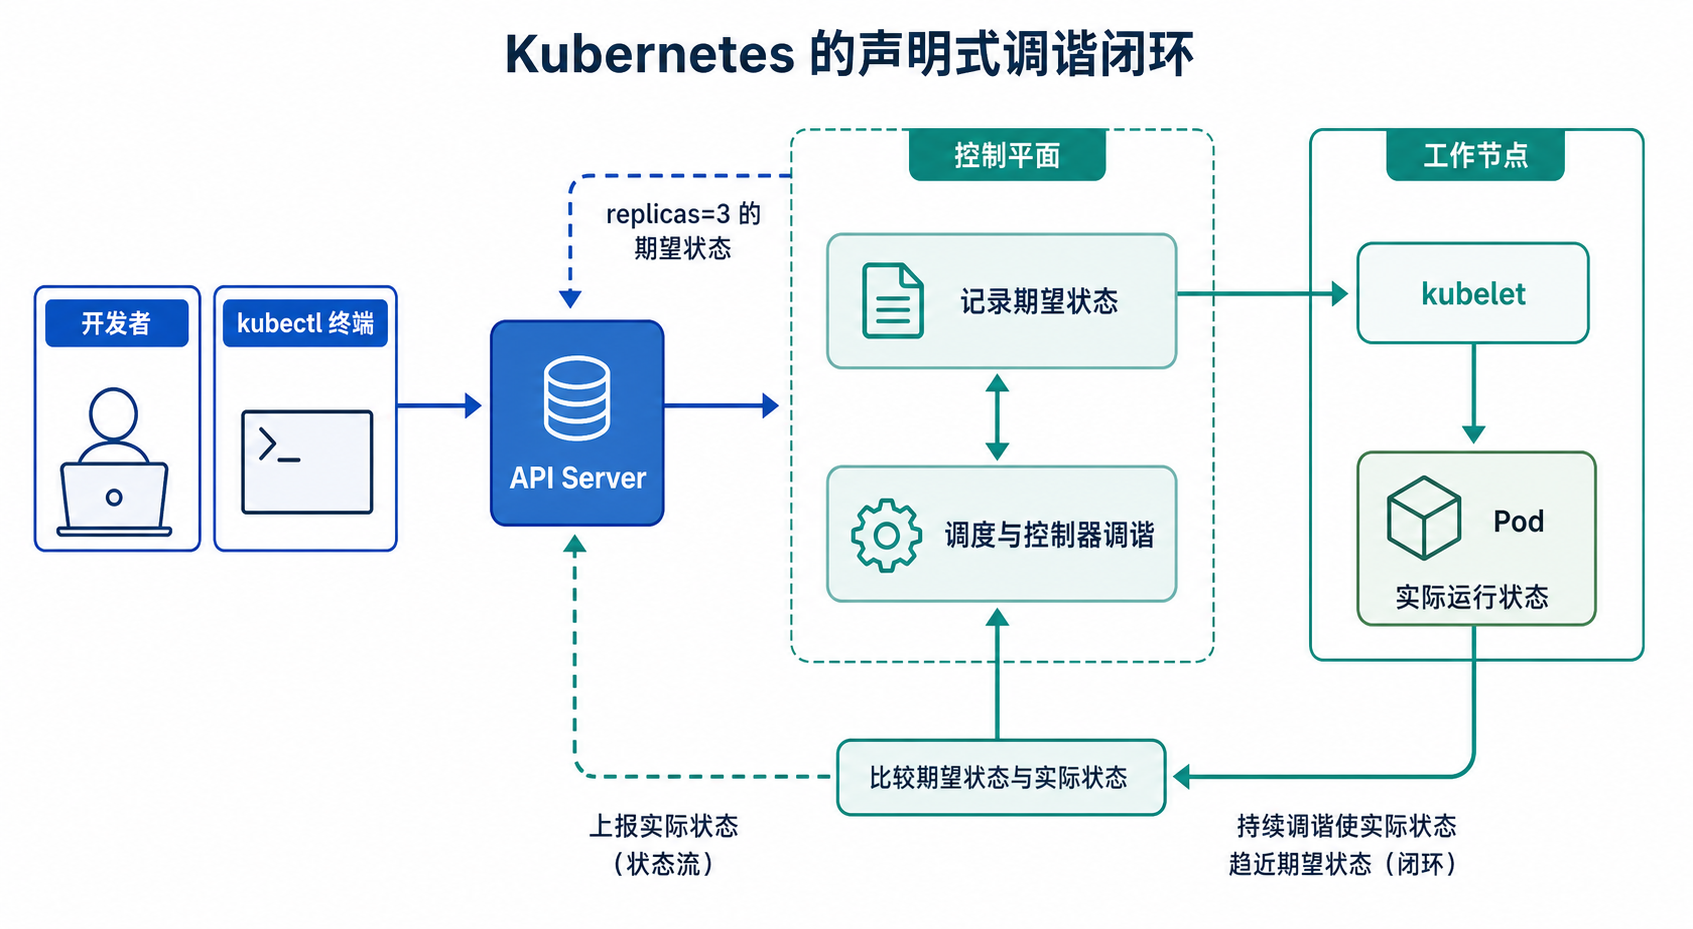
上一篇建立了 Pod、Deployment、Service 与调谐循环的心智模型。本篇把这些概念落到一套可重复创建、可彻底销毁的本地环境:用 Docker 承载节点、kind 创建集群、kubectl 操作 API,并实际部署 web 应用。
本文介绍了在Windows 11上通过Docker Desktop快速搭建Kubernetes集群的步骤。首先安装Docker Desktop并配置镜像仓库,然后启用内置的Kubernetes功能,等待集群初始化完成。接着部署Headlamp仪表盘工具,通过修改Service类型为NodePort暴露服务,并创建具有管理员权限的ServiceAccount用于登录认证。最后通过端口转发在本地浏览器
容器化技术通过将应用及其依赖打包成标准单元,实现了环境一致性和资源隔离。Kubernetes作为容器编排的事实标准,通过声明式配置和自动化调度,解决了大规模容器部署与管理的复杂性问题。对于开发测试场景,轻量级工具能够显著提升效率并降低资源消耗。kind(Kubernetes in Docker)正是基于Docker容器模拟Kubernetes节点,实现了秒级集群创建与销毁,其极低的资源占用特别适合
容器化技术通过 Docker 等运行时引擎,为应用提供了轻量级、标准化的打包与运行环境。其核心原理是利用操作系统内核的命名空间和控制组(cgroup)实现进程隔离与资源限制,从而构建出可移植、自包含的应用单元。这一技术极大地提升了软件交付效率和环境一致性,其价值在微服务架构和持续集成/持续部署(CI/CD)流水线中尤为凸显。在本地开发与测试场景下,开发者常需快速构建一个功能完整的 Kubernet
容器化技术作为现代应用部署的核心,通过将应用及其依赖打包成标准单元,实现了环境一致性和快速部署。其底层原理基于操作系统级虚拟化,通过命名空间和控制组实现资源隔离与限制。这一技术为微服务架构和持续交付提供了基础支撑,显著提升了开发运维效率。在本地开发测试场景中,快速搭建轻量级Kubernetes环境成为刚需,而kind工具正是基于Docker容器模拟K8s节点的创新方案。通过将控制平面和工作节点容器
容器化技术通过将应用及其依赖打包成标准单元,实现了环境的一致性与快速部署。Kubernetes 作为容器编排的事实标准,其核心原理在于自动化容器的部署、扩展和管理。对于开发者和运维工程师而言,一个轻量、快速的本地 Kubernetes 环境对于学习核心概念、进行功能测试和 CI/CD 集成具有极高的技术价值。传统的 Minikube 或 kubeadm 方案在资源占用和配置复杂度上往往成为效率瓶颈
本文面向 Kubernetes 初学者,以 macOS 为环境,使用 Docker Desktop、Kind 和 kubectl 从零搭建本地 Kubernetes 集群,并逐步实践 Deployment、Pod、Service、ConfigMap、Secret、Helm、Traefik Ingress、Argo CD、GitOps、PVC 持久化存储以及自建镜像滚动发布。全流程配有命令、YAML
VSCode远程SSH连接失败问题解决 摘要:本文记录了一个典型的VSCode Remote-SSH连接错误(CodeError:AsyncPipeFailed),该错误表现为远端文件/目录不存在导致连接中断。虽然本地网络和服务器状态正常,但VSCode在远端执行命令时出现问题。通过清理远程服务器上的VSCodeServer缓存(vscode-server目录)成功解决了该连接问题。
摘要:本文介绍如何利用Kind(Kubernetes in Docker)工具在单台电脑上快速搭建多节点Kubernetes集群。通过Docker容器模拟真实集群环境,详细讲解从Docker安装、kubectl配置到Kind集群创建的完整流程,并演示部署Nginx应用进行验证。该方法资源占用低、启动速度快,特别适合Kubernetes初学者、DevOps工程师进行多节点调度测试、应用部署实验和本地
摘要: kind 是 Kubernetes SIG 官方开源工具,支持在本地通过 Docker 容器快速搭建轻量级 Kubernetes 集群。相比传统方案(如 minikube),kind 无需虚拟机,资源占用低,秒级启动,适用于开发测试和 CI 场景。核心功能包括: 快速部署:kind create cluster 一键创建集群,支持多节点和 HA 配置; 跨平台:兼容 Linux/macOS
本文详细介绍了在Docker Desktop上搭建Kubernetes开发环境并部署Nginx应用的完整流程。主要内容包括:1. Docker Desktop启用Kubernetes及国内镜像加速配置 2. Kind集群的镜像管理技巧(kind load命令) 3. 无状态应用Deployment的YAML编写与部署 4. 常见问题ImagePullBackOff的排查方法 5. 常用kubect
优先使用`java.util.concurrent`包下的工具类(如`ReentrantLock`、`CountDownLatch`、`CyclicBarrier`)替代传统的`synchronized`关键字,提升灵活性和性能。- 避免频繁创建和销毁线程,使用`ExecutorService`及其实现类(如`ThreadPoolExecutor`)管理线程生命周期。- 区分`applicatio
几乎是每个后端团队都会反复讨论的问题:是每个服务各自校验 JWT?显示验证码的脚步填写在Post-response里,这样每次请求的验证码就会显示到图片上。这里偷懒用之前写的快速生成RESTFul接口的工具来生成代码,之后再做修改。3. 修改 nodePort: 30080 ,保存退出,k8s自动重启服务。,让后端服务只关心业务本身,最终实现一条清晰、稳定、可扩展的认证链路。看见上面的输出,说明a
在三菱的系统中,凸轮曲线的计算通常是通过一个专门的软件工具完成的。首先,凸轮曲线的计算是基于飞剪的运动特性。总的来说,三菱的旋切飞剪控制虽然复杂,但通过合理的凸轮曲线设计和精确的代码控制,可以实现非常高的切割精度。比如,飞剪在切割过程中需要保持恒定的线速度,这就需要根据材料的进给速度动态调整凸轮曲线的参数。三菱旋切飞剪,用的是运动控制器Q172DSCPU做的飞剪控制,凸轮曲线的由来是分析计算出来的
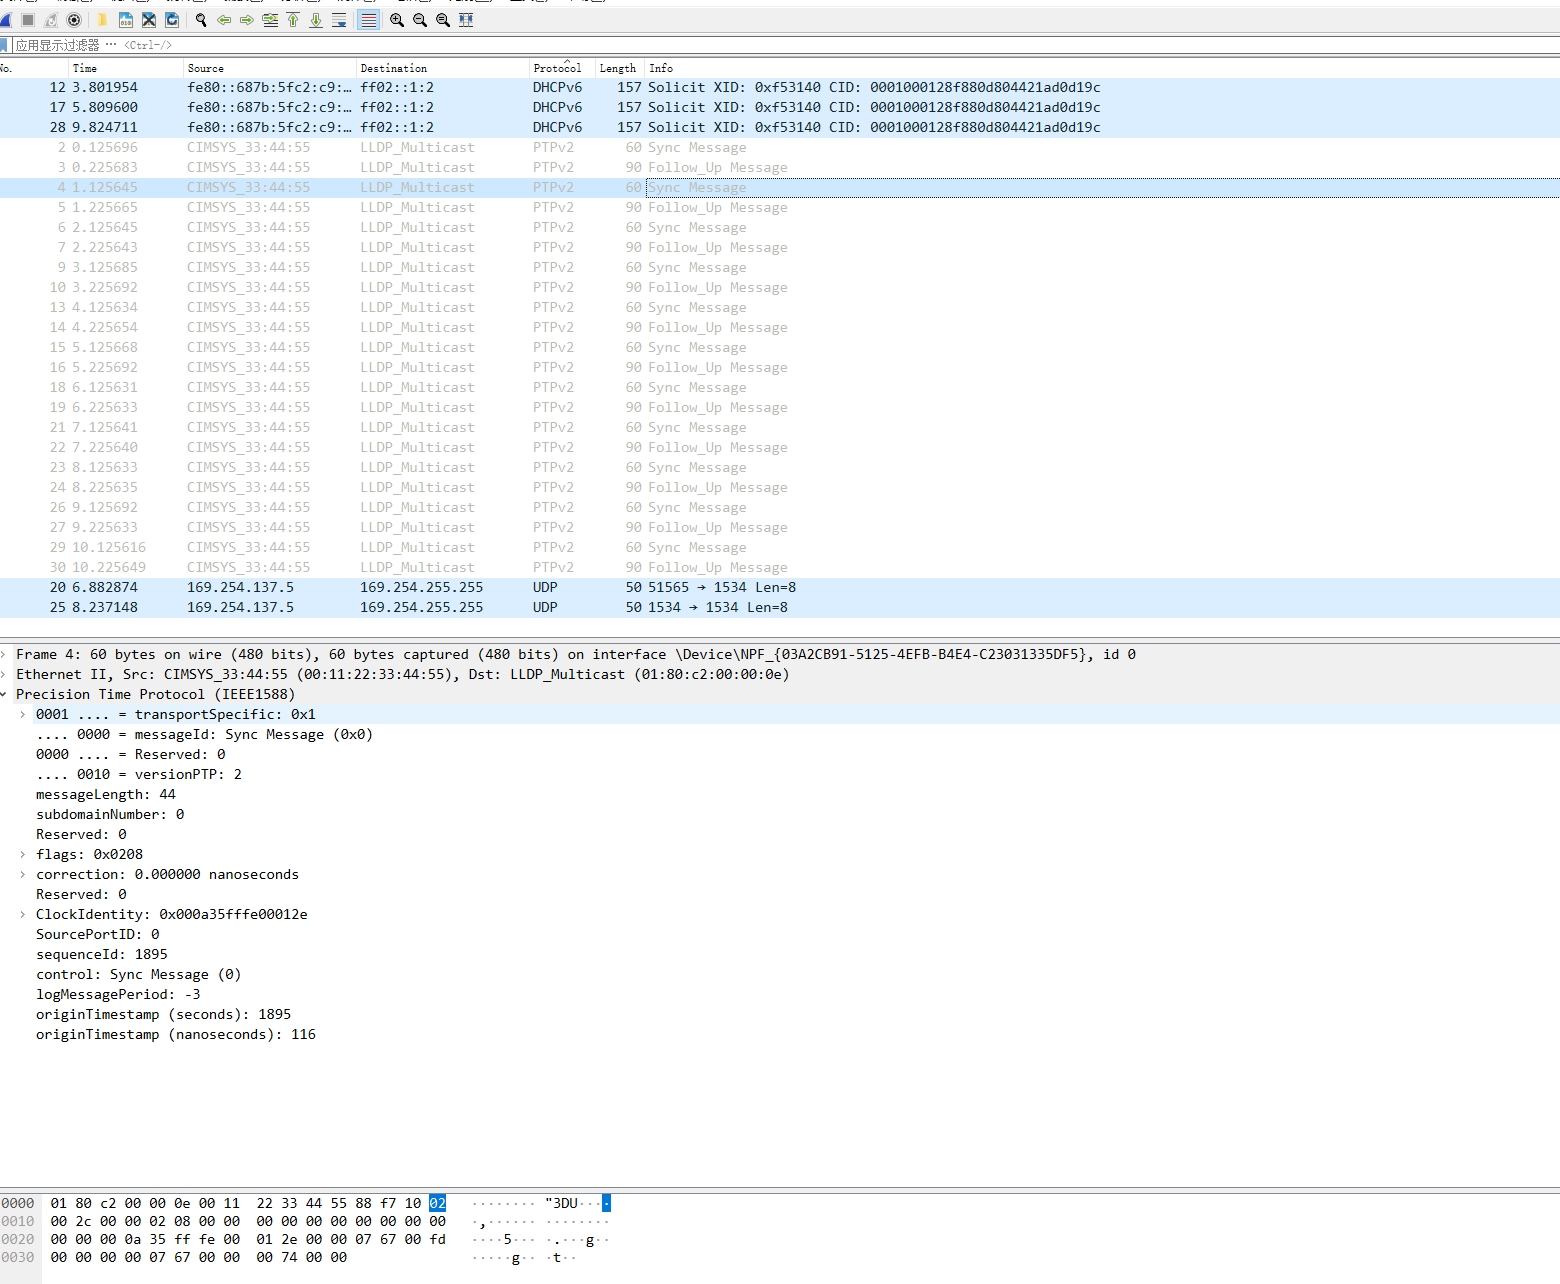
今天咱们撸一把TSN里的802.1AS标准,这货号称能实现微秒级的时间对齐,用的还是纯逻辑实现。不过在实际部署时,记得把核心交换机的优先级调到最高,不然车间主任的电脑可能莫名其妙变成主时钟,那乐子就大了。这里用了渐进式调整,0.7这个系数可不是随便来的——实测发现激进调整会引起震荡,就像新手司机猛打方向盘会画龙一样。搞时间同步最怕的就是环路网络,802.1AS的解决方案是生成树协议+主时钟选举。p
本文对比三种常见的搭建方式:Minikube(本地单节点)、kubeadm(生产级标准)、Kind(CI 友好),并分别给出实操步骤。本文介绍了三种主流的 K8s 集群搭建方式,并重点演练了 kubeadm 搭建生产级集群的完整步骤。本节以 Ubuntu 22.04 为例,搭建一个 Master 节点 + 两个 Worker 节点的集群。本文使用 containerd。访问:curl http:/
通讯参数设置最关键,MT6070IH走的是RS485,PLC的PORT0口接上,波特率设成187.5k才跑得稳。西门子S7-200smart PLC运动控制 二轴,高速脉冲控制步进电机或者伺服电机,触摸屏控制,可以设置绝对位置,触摸屏通讯,实时显示当前位置 实例,程序,案例 触摸屏型号MT6070IH ,西门子S7-200smart PLC运动控制 二轴,高速脉冲控制步进电机或者伺服电机,触摸屏控
实测效果有点意思:当猫咪从镜头前溜过时,系统延迟只有3ms,比用OpenCV的Python版快了近20倍。咱们今天用FPGA做个能硬件加速的运动追踪系统,帧间差分法这种吃算力的算法交给FPGA跑,比软件方案快出天际。但直接二值化会有雪花噪点,上形态学处理,在Vivado里调用HLS生成的腐蚀膨胀IP核,消耗不到200个LUT。实际部署时发现运动区域支离破碎,上连通域标记算法。基于FPGA的实时图像
问题:VSC远程连接服务器,显示已经连接但是不能打开服务器上的文件夹。远程服务器上可能缺少某些依赖或工具。和其他必需的命令行工具(例如。
kind
——kind
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 天工造物局


 码道开发者社区


 亚马逊云科技技术品牌专区



 AtomGit AI 社区


 AI编程社区
 AI Agent技术社区

 AI硬件创业社区
 DAMO开发者矩阵


 openEuler 社区
 全球具身智能开发者社区

 腾讯云开发者社区