登录社区云,与社区用户共同成长
邀请您加入社区
《视觉SLAM十四讲》学习笔记:第4讲 李群与李代数前言:本学习笔记将记录《视觉SLAM十四将》中一些重要的知识点,并对书中一些比较难的知识点添加上一些笔者个人的理解,以供笔者本人复习并与各位同学一起交流学习。本笔记结构将与原书结构一致,如果某一目录下面没有任何笔记,则代表笔者认为该小节内容相对来说没有过多重点知识。本讲主要解决问题理论:1.理解李群与李代数的概念,掌握 SO(3),SE(3)SO
本文讲解对观测方程中 x 该如何优化。内容包括李群和李代数基础、指数映射和对数映射、李代数求导与扰动模型、演示:SOPHUS 库
趋高机器视觉高级版是于2020年3月隆重推出市场,并在市场中得到很好的反馈与支持。趋高机器视觉解决方案是基于Fuxi语言集成化开发环境的开发。趋高Fuxi模式扩展与覆盖技术为代码复用提供一个精细方案: 在C++、JAVA等语言中,方法的继承与覆盖是对整个方法进行的,而Fuxi语言可以在模式级进行,从而进一步地提高了代码的复用率。例如,我们想在派生类中,对Fib函数进行改造,增加一个Fib(-1)
机器视觉软件硬件解决方案接入趋高Fuxi程序设计语言编程Fuxi程序的执行入口首先,一个值得注意的地方是“Hello, World!”程序没有象JAVA、C#等那样定义一个执行入口函数main,“Hello, World!”的打印出现在函数Activate()中;其次,在类HelloApp定义的前面使用了active关键字。Fuxi语言区分主动式对象和被动式对象,只有主动式对象才具有独立的执行线程
趋高智能机器视觉部署文档–Fuxi语言Fuxi程序设计语言趋高智能机器视觉的应用主要有检测和机器人视觉两个方面。趋高智能机器视觉软件硬件解决方案的应用里,世界智能相机的发展预示了集成产品增多的趋势,智能相机是在一个单独的盒内集成了处理器、镜头、光源、输入/输出装置及以太网,电话和 PDA 推动了更快、更便宜的精简指令集计算机(RISC)的发展,这使智能相机和嵌入式处理器的出现成为可能。趋高的机器视
趋高机器视觉算法Fuxi程序设计语言适配工业视觉软件硬件解决方案开发趋高智能Fuxi语言包括两种数据类型:基本类型和引用类型;同时也具有这两种类型的值,即基本数值和引用值,他们可以存储在变量中,作为参数进行传递,作为方法的返回值,以及作为运算符的运算参量等。<类型>定义为:<基本类型><引用类型><子类型>类型定义了该类型的数据的取值范围,而该范围的
机械臂的白色连杆模型在深色背景中缓缓旋转,突然发现这玩意儿比我家猫主子还难伺候——得精准控制每个关节的扭动才能让末端执行器准确到达目标位置。每个Link对象就像给机械臂装上关节轴承,参数里的0.15、0.4这些数字可不是随便填的——它们决定了机械臂是长臂猿还是霸王龙。生成的彩色点云宛如星云(图2),原来这机械臂能触及的范围是个扭曲的球体,边缘区域密度稀疏得像程序员头顶的头发。这过程就像用筷子夹果冻
先说个真实场景——当机械臂抓取物体时,关节摩擦力、负载变化这些不确定因素总来捣乱,传统PID这时候就有点力不从心了。搞控制的朋友应该能体会到,用RBF最大的好处是不用精确建模——机械臂的动力学参数就算有20%误差,网络也能在线给你补回来。不过要小心隐藏层节点数,太少逼近能力不足,太多容易过拟合,一般建议从5-7个开始试。注意看M矩阵里的cos(q2),这就是机械臂动力学的非线性来源。这里有个小技巧
花艺咨询很少是一问一答就能闭环的。用户站在花材柜前,脑子里同时装着好几件事:想替谁表达什么心意、预算多少、收花人喜欢什么色系、当季有哪些花正当令。如果数字人只会"把一句话转成文字、再吐回一句话",它是接不住这种现场的——用户说"帮我配一束",它不知道"一束"背后是告白还是道歉。把:用户问询的语音流,对话进行中随时可能被插话打断;:花材本身、陈设场景,以及用户描述的"我想要那种…"的模糊意象;:花语
什么是中国剩余定理?怎么手算?代码如何实现?
本着来熟悉python的,遇到这节证明题目,于是尝试以下。较难的题是23题和29题,这两题都使用了;以及20题会显得吓人。
某位学员为大家提供的宝贵的离散数学educoder实训答案
我这里只是写了点只是框架,更多的是靠大家来学习
2020/3/14用matlab求二重积分题目如下:已知,其中D是由圆周及坐标轴所围成的第一象限内的闭区域法一:积分区域用不等式表示为二重积分可化为二次积分matlab中输入命令syms x yint(int(sqrt(1-x^2-y^2/1+x^2+y^2),y,-sqrt(1-x^2),sqrt(1-x^2)))得到ans =asin(x...
注意,这里并不能直接写成~(n^m)因为这样会改变符号位,并且把二进制位中的前置0都变成1。原理很简单,就是用n^m的结果再次异或所有位都是1的一个二进制数。虽然C++中没有直接提供"同或"运算符,而这里的前置0显然不是有效位。下面以Eqv(22, 27)
数字签名的必要性消息认证能够使通信双方对接收到的信息来源及完整性进行验证,防止第三方的攻击,然而却不能防止通信双方中的一方对另一方的欺诈。这种欺诈有多种形式,例如通信双方(发送方A、接收方B)利用双方共享的密钥对称加密进行消息认证时,B可以伪造一个消息并声称是由A发出的,由于A和B共享密钥,可以通过消息认证。因此,在通信双方未建立起完全的信任关系时,需要有新的信息安全技术来保证传输信息的真实性,解
带权图(weighted digraph)设G=(V,E)是一简单图。称一元函数 w:E®R+ 为图G 的权函数,使得 对于每一条边eÎE,均有一正实数w(e)ÎR+与之对应,称图G 为带有权w的图,简称为带权图。并记为G=(V,E, w)。最短路(shortest path)设G=(V,E,w)是一带权图。(1)设P=(ei1, ei2,¼, eik)是G中的一条路。则路P的路长定义为: w(P
关于穿越频率、相位裕度、增益裕度的概念以及简单的应用,分析就到此为止。前文中有些计算问题,可能是部分读者关心的,例如三阶RC电路的传递函数应该如何计算?前文中,是直接使用仿真工具做AC交流扫描获得,也就是没有表达式。我们知道,如果想要精确的洞悉物理世界的现象,最好就是建立数学模型,在数学模型之上还能导出各变量之间的表达式。正如上一期我们分析RLC电路的特性时,列出了时域表达式、频域表达式、S域表达
Title: RSA 加密算法的基础数论、基本原理与 Python 实现文章目录前言I. 数学原理1. 整数环2. 单位元3. 欧拉定理II. 算法原理1. 扩展欧几里得算法2. RSA 非对称加密算法III. 算法实现1. 源代码2. 测试结果总结参考文献前言1977 年美国 MIT 的三位数学家 Ronald L. Rivest、Adi Shamir 和 Leonard M. Adleman
随着人工智能的不断发展,数据分析这门技术也越来越重要,很多人都开启了学习数据分析,本文就介绍了pandas学习的基础内容。本章仅仅简单介绍了pandas数据统计函数的3种方法——汇总类统计、唯一去重和按值计数、相关系数与协方差。
学习目标区分群、环和域。理解有限域GF(p)的定义。区分普通多项式运算、系数在中的多项式运算和有限域GF()中的多项式运算。理解有限域GF()的定义。解释模运算符的两种不同的用法。有限域在密码学中的地位越来越重要。许多密码算法都依赖于有限域的性质,特别是高级加密标准(AES)和椭圆曲线加密算法。其他例子包括消息认证码(CMAC)和认证加密方案(GCM)。本章介绍有关有限域概念的背景知识,以便读者理
图的同构(isomorphism of graphs)(1)称G=(V,E)及G¢=(V¢,E¢)二图同构,记为G≅G¢Û存在 着两个双射函数j及y,j : V ®V¢ ,y : E®E¢ ,使得y(u,v)=(u¢,v¢)Þj (u)=u¢Ùj (v)=v¢ (*)(2)称G=(V,E,g)及G¢=(V¢,E¢,g¢)二图同构,记为G≅G¢Û存在着两个双射函数j及y,j : V ®V¢ ,y :
背包中特殊物品有cd需求,参考了下苹果的效果。思路这个效果变暗的区域,我们可以使用rgb除以一个正整数的形式来实现变暗。如这样:color.rgb/3.0里面有一个变暗的动态圆,中间环形是正常颜色,最外圈是变暗的静态环,覆盖整个图标。那这里就需要有两个半径,一个是内圆半径R,一个是外环半径R1。先绘制出两个 变暗的区域出来。下面展示一些 内联代码片。vec2 center = vec2(0.5,0
本文系统梳理了范数在机器学习和最优化中的核心作用。范数作为统一度量工具,通过非负性、齐次性和三角不等式三大公理,将"长度"概念推广至向量、矩阵等数学对象。重点介绍了3种向量范数(L1曼哈顿范数、L2欧几里得范数、L∞无穷范数)和4种矩阵范数(列和最大值、行和最大值、谱范数、弗罗贝尼乌斯范数),每种范数均给出定义、公式、计算示例和Python实现代码。这些范数在稀疏建模、数值分析
通过这节课,将学到群、环、域在加密和编码理论中的应用,理解如何利用这些代数结构设计加密算法(如RSA和AES),并探讨有限域在错误检测和纠正中的应用。
层次分析法( Analytic Hierarchy Process,简称 AHP)是对一些较为复杂、较为模糊的问题作出决策的简易方法,它特别适用于那些难于完全定量分析的问题。
数学建模,线性规划,整数规划,图与网络,插值与拟合,微分方程,数理统计,支持向量机,多元分析,偏最小二乘法回归分析,综合评价
聚类,就是将样本划分为由类似的对象组成的多个类的过程。聚类后,我们可以更加准确的在每个类中单独使用统计模型进行估计、分析或预测;也可以探究不同类之间的相关性和主要差异。聚类和分类的区别:分类是已知类别的,聚类未知。
【MATLAB代码】Gauss-legendre求积公式计算积分。
嗡嗡嗡
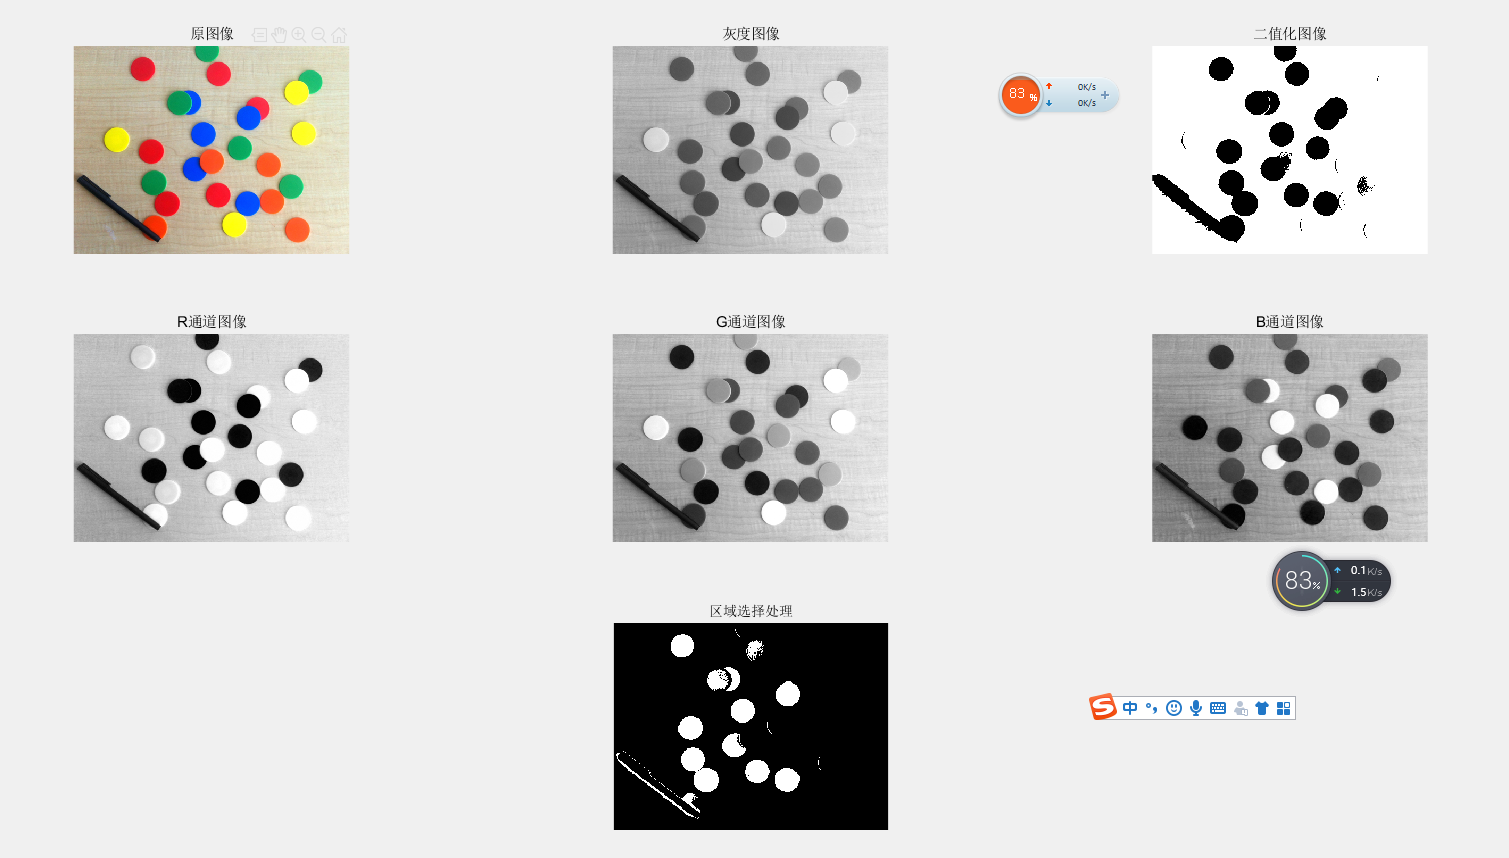
%% 读取图像clc,clear,close allobj=imread(‘coloredChips.png’);%读图像R = obj(:,:,1);%R通道G = obj(:,:,2);%G通道B = obj(:,:,3);%B通道obj_gray = rgb2gray(obj);%灰度图像BW1 = im2bw(obj_gray,0.49);%二值化BW2 = roicolor(
本文以通俗类比方式,串联机器人学中的坐标变换(旋转矩阵、欧拉角、四元数、齐次变换)与自动控制中的数学建模(拉氏变换、传递函数、闭环反馈),揭示“描述位置朝向”与“预测运动稳定性”的内在联系。通过快递地址与物流追踪的比喻,阐明从“算出目标”到“测量纠正”的闭环逻辑,并梳理关键概念、易错点与速查表,帮助初学者快速建立系统性认知。
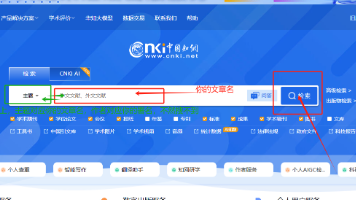
文献检索页与检索证明的主要区别在于其权威性和用途。检索页是数据库自动生成的检索结果列表,包含多篇文献的简要信息,适用于自查或非正式场合。检索证明则是官方出具的正式文件,具有法律效力,需人工申请获取,常用于职称评定等正式场景。新版知网检索页下载方法:输入文章标题检索后,点击结果进入详情页,选择打印机图标导出为PDF。重要场合建议使用检索证明,日常参考可用检索页(根据单位文件要求来)
本文将会在引入万向死锁问题后,通过矩阵变换计算的方式从数学理解万向死锁问题,并且借由万向死锁这一问题理解 矩阵 的本质—— 变换 的表示工具、万向死锁问题的本质——所谓的万向死锁,这个名字很具有 “误导性”,听起来像是欧拉角这种描述方式存在巨大缺陷一样。但其本质就是: 物体角度状态与欧拉角坐标并非一一对应关系。 某些位置状态并不唯一确定一组欧拉角坐标。这并不是什么大问题。空间中的任何状态都能通过欧
前言某些情况下,将相互关联的数据组合在一起,可以简化编程,减少程序的冗余。在Labview中使用数组、簇、自定义类型组合关联型数据。数组将同一类型数据组合到一个数据结构中;簇将不同数据类型组合到同一结构中;自定义类型可以自己定义所需要的数组跟簇。本来想一起介绍的,后来发现数组内容就很多了,所以分几次介绍吧!一、数组介绍数组由元素跟维度组成,元素是数组中储存的数据,维度是数组,长度,宽...
C语言实现BM迭代算法,可直接使用
问题转换搜索版本的LWE问题(A,b=As+e)←Ls,χ(A,b=As+e)\leftarrow L_{s,\chi}(A,b=As+e)←Ls,χ,等价于格L={Azmod q∣z∈Zqn}L=\{Az \mod q | z\in Z^n_q\}L={Azmodq∣z∈Zqn}上的BDD问题。因为模qqq,所以格基是{A1,A2,⋯ ,An,q⋅e1,q⋅e2,⋯ ,q⋅en}\{A_1
关于PID算法的一些调参经验总结前言:该文为经验学,经验学并不为理论。不涉及理论,并仅分析过程中遇到的各种问题,以及问题的解决方法。目录一、PID算法理解PID(proportion integration differentiation)其实就是指比例,积分,微分控制,其中Kp为比例系数,Ti为积分时间常量,Td为积分时间常量。相信来看这篇文章的朋友都不是来看PID算法理解的,但想了想,还是在这
imu/gps卡尔曼滤波,ros系统教学研发,可以做MATLAB仿真也可以做基于stm32制作卡尔曼滤波程序(可以仿真也可以做实际数据,所有数据都是自己测得)在机器人导航与定位领域,IMU(惯性测量单元)和GPS(全球定位系统)的数据融合是关键技术。卡尔曼滤波作为一种高效的滤波算法,能够有效处理IMU和GPS数据,提高定位精度。今天咱们就围绕在ROS系统下IMU/GPS卡尔曼滤波的教学研发,以及基
《程序的形式推理》这本书是关于一种方法,使软件工程能像其他更传统的工程学科一样,为现实计算机系统的严格分析提供数学基础。这么说可能有点抽象,举个例子,正如土木工程师会运用他们的数学准则来确定桥梁不会倒塌,软件工程师也应该运用一些准则来确定程序可以正常运行。其他工程学科都有其计算机辅助设计工具,计算机科学也有用于逻辑论证的证明助手,IDE。这本书可以翻译成《程序的形式推理》,近期导师推荐了这本书作为
这个项目主要聚焦于空调取暖器室内温度调节的模型预测控制。其核心是通过MPC算法,综合考虑各种因素,精准地调节室内温度。其中涵盖了空调加热模型建模、各类约束建模以及室温状态空间建模,最终通过MATLAB程序实现完整的控制逻辑。
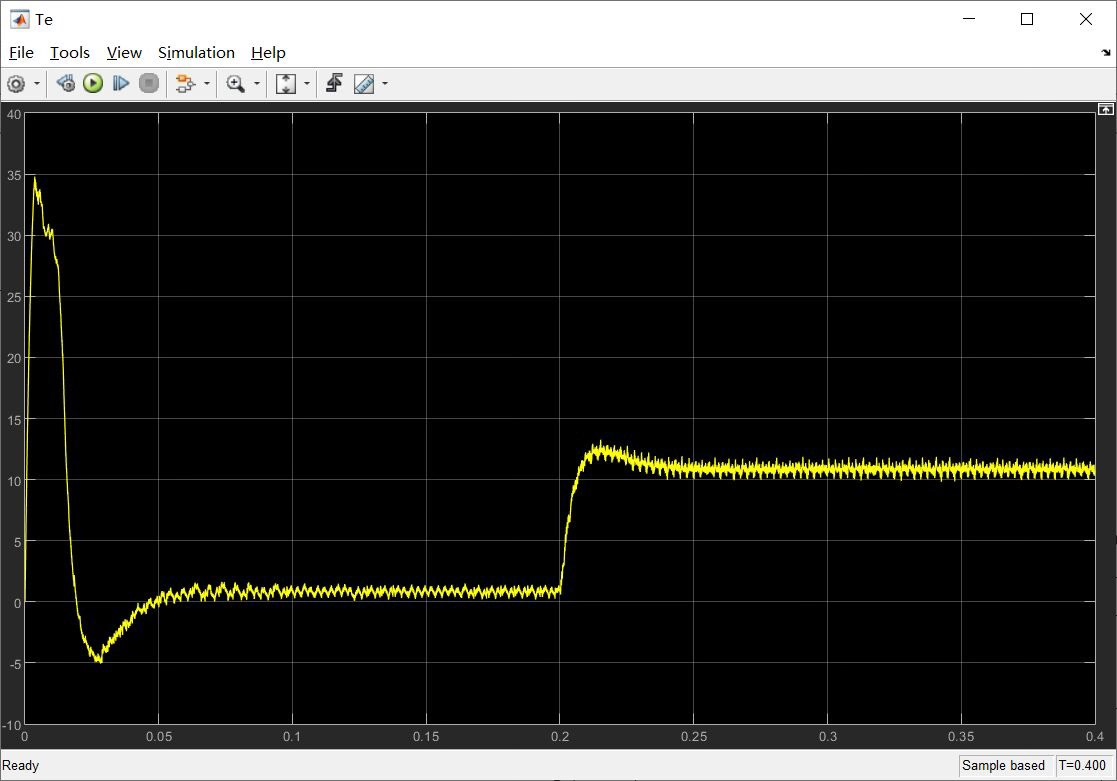
基于滑模控制的永磁同步电机矢量控制的matlab仿真模型(smc-pmsm)在电机控制领域,永磁同步电机(PMSM)因其高效、高功率密度等优点被广泛应用。而滑模控制(SMC)以其对系统参数变化和外部干扰的强鲁棒性,成为PMSM控制策略的热门选择。今天就来聊聊基于滑模控制的永磁同步电机矢量控制的Matlab仿真模型(SMC - PMSM)。
趋高智能之FPGA数字信号处理之趋高智能机器视觉方案开发。FPGA(Field-Programmable Gate Array),即现场可编程门阵列,它是在PAL、GAL、CPLD等可编程器件的基础上进一步发展的产物。它是作为专用集成电路(ASIC)领域中的一种半定制电路而出现的,既解决了定制电路的不足,又克服了原有可编程器件门电路数有限的缺点。趋高智能FPGA的开发相对于传统PC、单片机的开发有
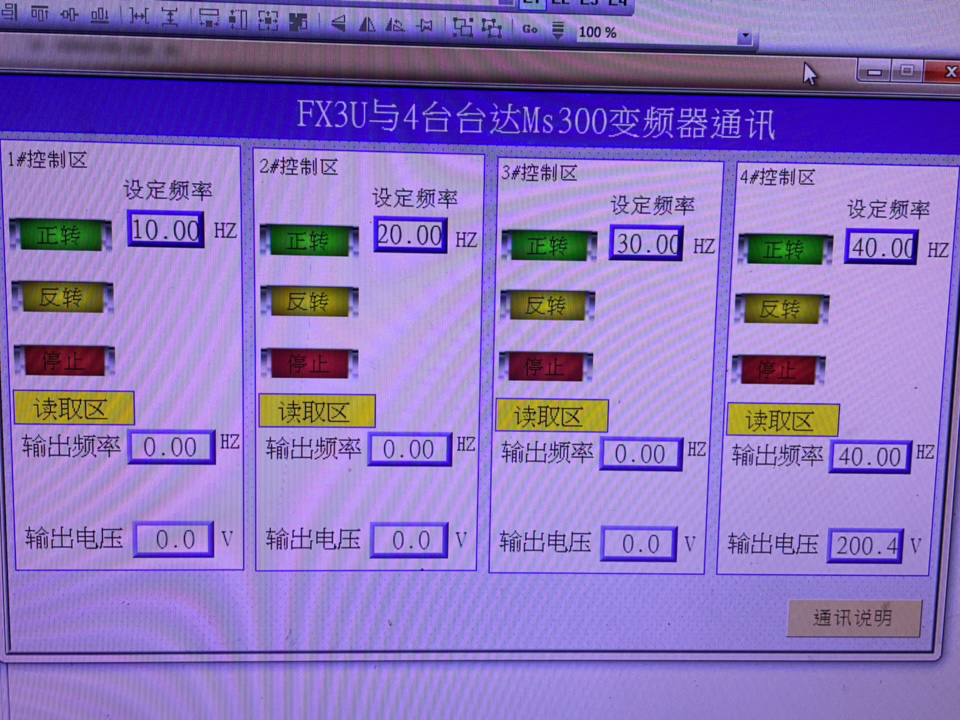
三菱FX3U与4台台达Ms300变频器通讯程序通讯说明:用三菱FX3U的PLC实现与4台台达ms300变频器modbus通讯器件:三菱FX3U PLC,三菱FX3U 485BD通讯板,台达Ms300变频器,昆仑通态触摸屏,附送威纶通触摸屏程序功能:触摸屏上设置每台频率,监控每台输出频率,输出电压,控制启停,正反转。说明:已经通过测试运行可行。程序带有注释,接线方式,参数设置最近搞了个三菱FX3U与
抽象代数
——抽象代数
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 地瓜机器人开发者社区


 魔珐星云开发社区


 乐奇 Rokid 开放社区


 天工造物局



 DAMO开发者矩阵



 openEuler 社区
 AtomGit开源社区




 码道开发者社区