- @weixin_36815313


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
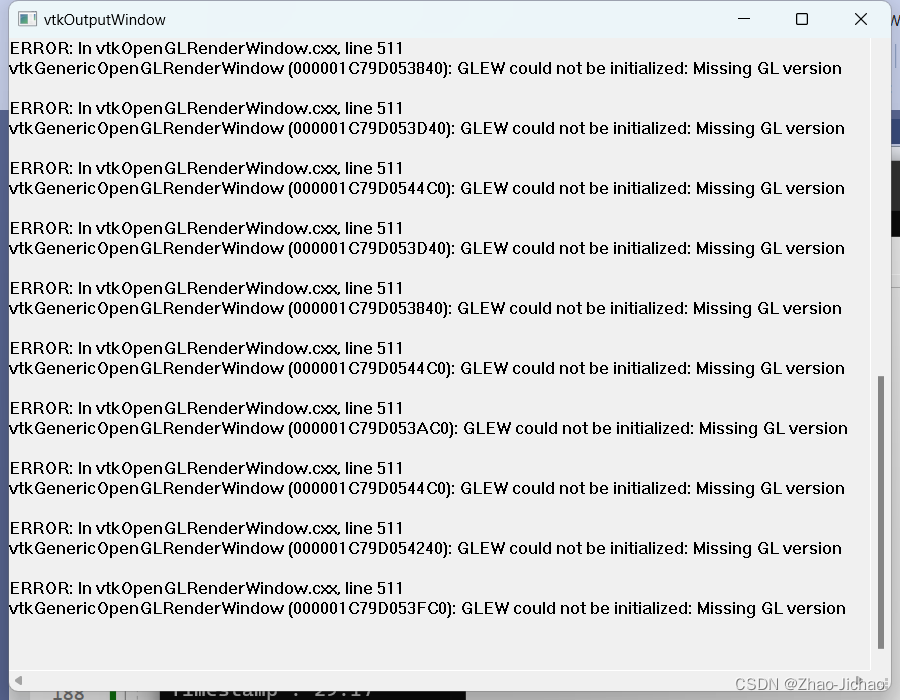
图片来源:STM32四轴 学生 航模四轴 光流定点悬停 无人机DIY开源四轴开发板文章目录光流分析光流数据结构体光流输出数据结构体void Flow_Receive(u8 data)// 串口1解析光流模块数据void Pixel_Flow_Fix(float dT)// mini光流数据滤波融合,dT 设定了 0.006void Flow_Pos_Controler(float dt)// 位置
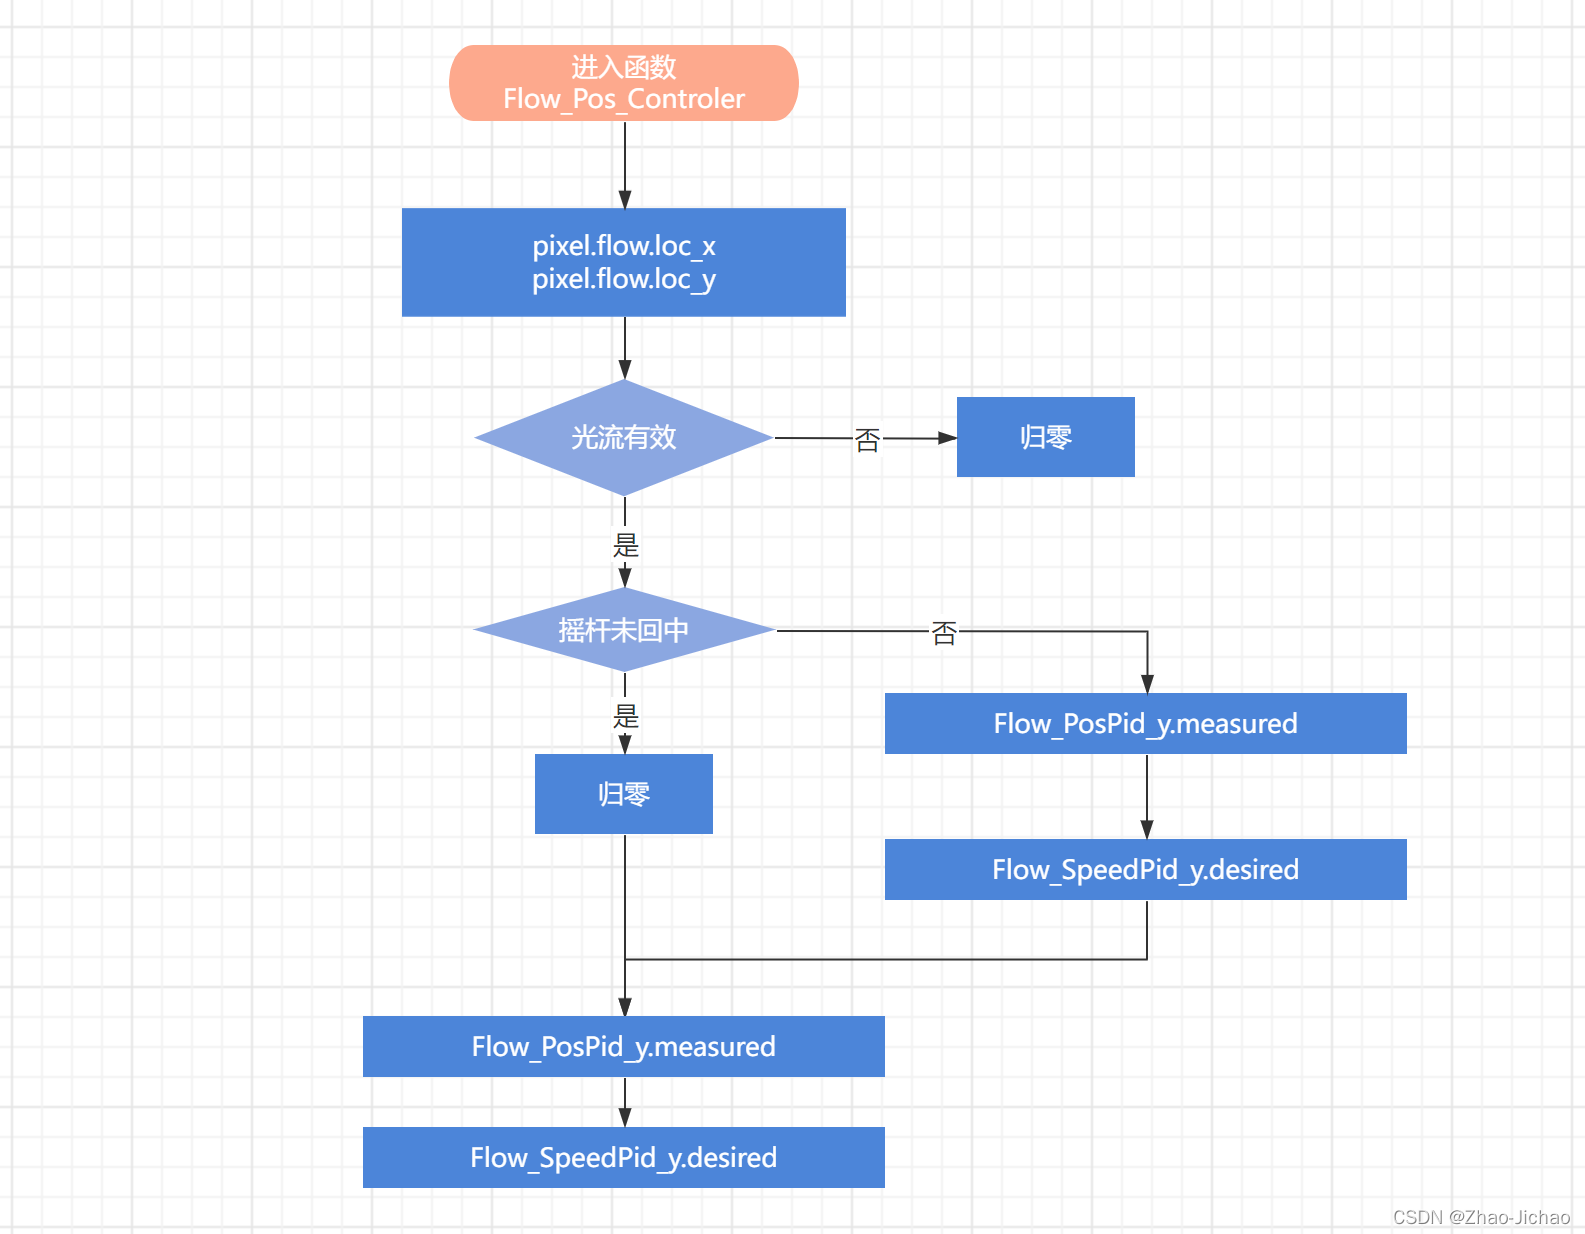
错误提示使用 Python 编译 PIL 包时提示 ImportError: cannot import name 'image' from 'PIL' (C:\ProgramData\Anaconda3\lib\site-packages\PIL\__init__.py)原因分析导入 Pillow 模块错误Python 未正确引用包解决办法1重新安装 Pillow 包pip uninstall
Arduino-MAX30100 oximetry / heart rate integrated sensor library
总结习题第 21 题以下哪项是正确的?(选出所有正确项)A. a[2](12)a^{[2](12)}a[2](12) 是第12层,第2个训练数据的激活向量B. XXX 是一个矩阵,其中每个列是一个训练数据C. a4[2]a^{[2]}_4a4[2] 是第2层,第4个训练数据的激活输出D. a4[2]a^{[2]}_4a4[2] 是第2层,第4个神经元的激活输出E. a[2]a^...
黎卡提 Riccati黎卡提方程 (Riccati equation)代数 Riccati 方程离散代数黎卡提方程求解1. 黎卡提方程2. 迭代法求解3. Matlab 仿真代码黎卡提方程 (Riccati equation)黎卡提方程是最简单的一类非线性方程。形如y′=P(x)y2+Q(x)y+R(x) y'=P(x)y^2+Q(x)y+R(x)y′=P(x)y2+Q(x)y+R(x)的方程称为
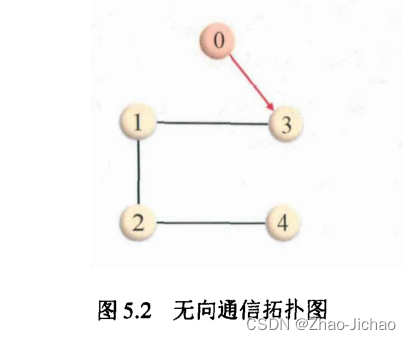
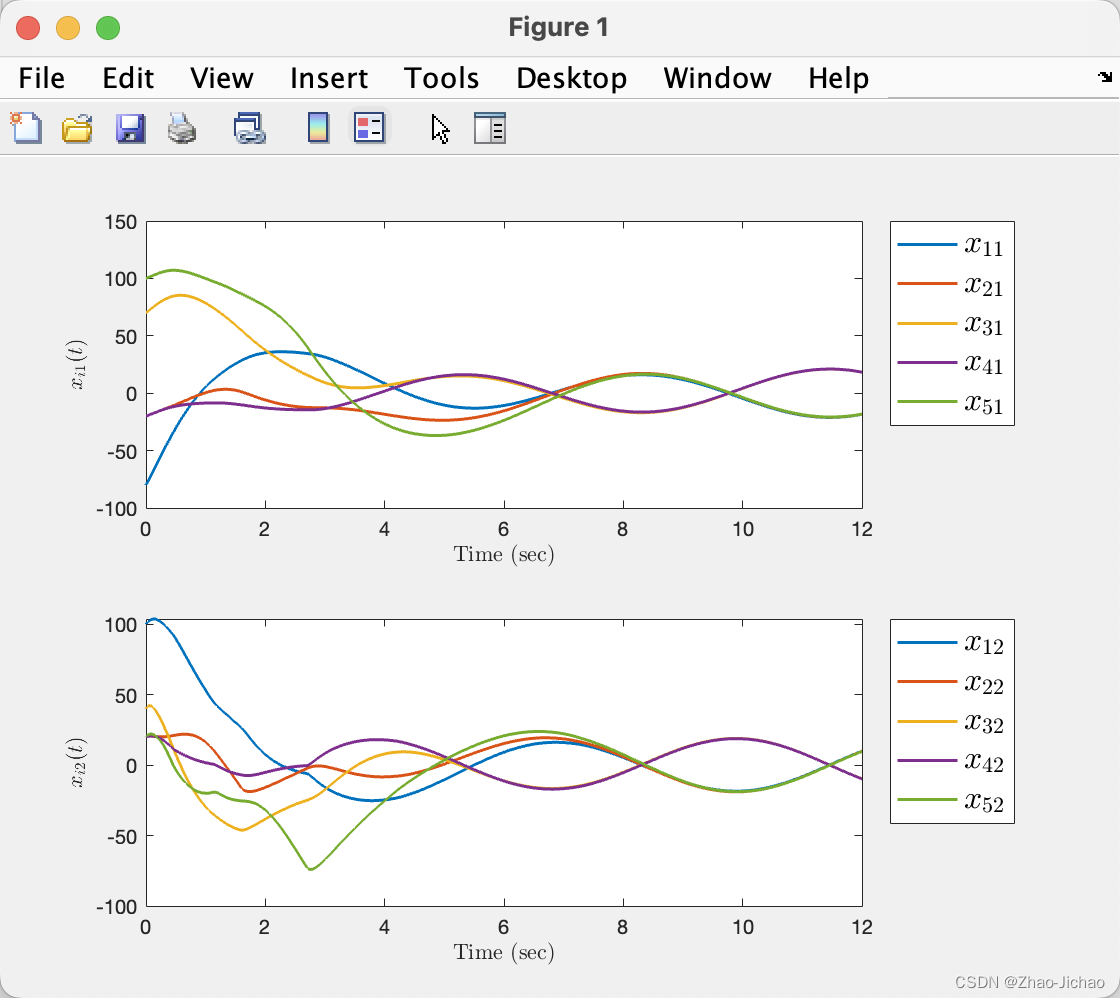
包括误差也是,我反复确认了程序,使用的方法是和论文一致的,虽然效果一般,但是和理论上是说的过去的。因为状态效果就是一个一直在跟随领航者,所以误差最后也是一个振荡的,这是合理的。虽然事件触发效果有点问题,但是我反复核对了 DoS 攻击,实现的机制是没错的。并且由于之前这个文章的参数就不对,所以再调试下去也没太大意义了。在领航者-跟随者多智能体系统中,考虑跟随者智能体。得到了类似的效果,然后就按照这个
2022_基于自适应事件触发控制的一般线性多智能体系统的一致性_田昌源
系统 动态方程、控制输入及事件触发条件分别如式(2.1)、(3.1)及式(3.6)所示。本文考虑一阶离散多智能体系统,第ixi(k+1)=xi(k)+ui(k)(2.1)ui(k)=−ϵj∈Niin∑∣aij∣[x^i(k)−sign(aij)x^j(k)](3.1)kσ+1i=inf。
文章目录第二章 输入饱和下的两类特殊系统的全局一致性2.1 引言2.2 输入饱和下的中立系统的全局一致性2.2.1 固定的通信拓扑2.3 输入饱和下的双积分器系统的全局一致性2.4 数值仿真第二章 输入饱和下的两类特殊系统的全局一致性2.1 引言2.2 输入饱和下的中立系统的全局一致性输入饱和的中立系统为:x˙i=Axi+BσΔ(ui),i=1,2,⋯ ,N(2-1)\begin{aligned}