登录社区云,与社区用户共同成长
邀请您加入社区
离散数学期末复习(4):图论
【网络规划毕业设计之基于ENSP的中型企业局域网网络规划设计-哔哩哔哩】 https://b23.tv/gPkJ6qvhttps://b23.tv/gPkJ6qv
各人学习笔记
古人学问无遗力 少壮功夫老始成
数据结构是计算机存储、组织数据的方式。数据结构是指相互之间存在一种或多种特定关系的数据元素的集合。通常情况下,精心选择的数据结构可以带来更高的运行或者存储效率。数据结构往往同高效的检索算法和索引技术有关。图的遍历和树的遍历类似,图的遍历也是从图中某一顶点出发,按照某种方法对图中所有顶点进行访问而且仅访问一次。图的遍历算法是求解图的连通性问题、拓扑排序和关键路径等算法的基础。然而,图的遍历要比树的遍
#include <stdio.h>#include <stdlib.h>#include <string.h>//我这里的头以及尾巴与书上的不一样。typedef struct ArcNode{int from, to;struct ArcNode * fnext, *tonext;int w;}ArcNode;typedef struct VertexNod
拓扑排序的应用:判断图中是否有环。如果一个图有拓扑排序,说明该图一个没有环。//基本思路就是先将入度为0的点入队,然后再依次扩展减入读。//最后判断点数够n不够就可以了int d[N],st[N],n;vector<int>ans;bool check(){queue<int>q;for(int i=1;i<=n;i++) if(!d[i]) q.push(i),an
求解过程:1)计算所有点的入度值2)寻找入度为0的点3)寻找这个点影响的其他连通点并把它们的入度值减去14)循环进行2+3步,直到所有点都找到可以判断图是否有环:若寻找不到入度为0的点则存在环#include <iostream>#include <queue>#include <cstring>using namespace std;struct edge {
拓扑排序是bfs的一个简单的运用,具体实现的思路如下;先将入度为0的点放入队列,然后取出对头,用对头更新其他点的入度,如果发现新的点的入度为0,则将该点放入队列,如此循环,直到队列为空;要注意,有环图一定无拓扑排序,所以拓扑排序的一个简单运用为判断一个图是否为有环图。这个可以用反证法;假定一个有环图存在拓扑排序;入队的某一时刻,记A环中的Q点为此环中的一个入队的点,说明此刻该点的入度为0,有因为Q
例如9=1001互换奇偶位后为6=0110;对于&来说,x&1=x,所以&1有保留的作用,x&0=0,&0有清除的作用;从右往左数,注意到1001&(0101)=0001;意义为保留奇数位1001&(1010)=1000;意义为保留偶数位;又因为0001<<1=0010;1000>>1=0100;x^0=x0010^0
数据结构课设-教学计划安排-拓扑排序学院要求对每个专业的学生制定完备的教学计划,教学计划由课程组成,课程之间会有先后依赖关系(例如必须先学完《程序设计语言》后才能学习《数据结构》),假定每门课程需要一个学期学完,同一个学期可学习多门课程。请设计存储结构存储所有课程及其之间的依赖关系,并在此存储结构基础上完成如下操作:\1. 输入并保存课程及课程之间的依赖关系。\2. 判断课程能否顺利学完,若能,输
leetcode第207题课程表思考:这是一个中等难度的题,但是我做了很久很久,有很多的问题想的都不透彻!图的深度遍历,这就是很经典的一个dfs,我发现我还没有养成这种分块处理问题的能力,基础也还差一些,像拓扑排序,这算是比较经典的算法了,基本的思路:根据数组建立一个linkedlist的临界表,把图先创建起来,再根据图进行一个深度优先遍历,在遍历的途中当我们发现这个节点已经走过了或者是已经形成了
为了发小论文,这俩天写python写了一个微电网黑启动优化算例,由于小论文从投稿到录用还需要几个月,出于保护知识产区的考虑,在这里只分享一个简化后的模型。考虑到很多不是电气专业的朋友,这里给出表示拓扑的简单示意图。对于拓扑图中每一个开关 Si,其属性用一个三维向量表示[si,Pi,Ci]。si表示开关对应的开关状态,Pi表示该开关对应节点上负载功率,Ci表示人工打开该开关所需成本。本算例优化的目标
在本篇博客中
拓扑排序算法应用题,助力理解算法
方法一:采用邻接表的形式:#include<iostream>#include<algorithm>#include<cstring>#include<cmath>#include<vector>#include<map>#include<queue>using namespace std;const int ma
找到最终的安全状态在有向图中, 我们从某个节点和每个转向处开始, 沿着图的有向边走。 如果我们到达的节点是终点 (即它没有连出的有向边), 我们停止。现在, 如果我们最后能走到终点,那么我们的起始节点是最终安全的。 更具体地说, 存在一个自然数 K,无论选择从哪里开始行走, 我们走了不到 K 步后必能停止在一个终点。哪些节点最终是安全的? 结果返回一个有序的数组。该有向图有 N 个节点,标签为 0
关键路径关键路径是求「工程上时间最短的问题」的方法阅读本文前请先了解拓扑排序拓扑排序主要解决「工程是否能顺序进行」的问题,关键路径在拓扑排序的基础上解决「工程最短时间的问题」。一、工程最短时间工程时间最短的问题:按照工厂上图生产一辆汽车,外壳、发动机、轮子和其他部件可以同时建造。(1)求组装完成最短需要多少时间?(2)如何缩短最短时间?答案:(1)因为所有部件可以同时建造,所以只要最长时间的「发动
有向图判断有环拓扑排序if __name__ == "__main__":v = [[0, 0, 0, 0, 1], [1, 0, 0, 0, 0], [0, 0, 0, 1, 1], [0, 0, 0, 0, 0], [0, 1, 0, 0, 0]]e = [[]]in_v = {}cnt = 0visited = set()...
数学建模,线性规划,整数规划,图与网络,插值与拟合,微分方程,数理统计,支持向量机,多元分析,偏最小二乘法回归分析,综合评价
文章目录前言一、计算机图形学概述1、什么是计算机图形学2、计算机图形学的研究内容一般来说,要在计算机上生成一幅表示物体的图形,有三个步骤:像素相关生成图形的算法3、计算机图形学的发展历史4、计算机图形学的应用领域5、计算机图形系统组成5.1、图形软件5.2、图形软件的发展5.3、图形软件标准5.4、图形硬件二、交互式计算机图形处理系统1.图形输入设备的发展2.图形显示设备三、帧缓冲器与屏幕象素四、
import cn.hutool.core.util.NumberUtil;import org.apache.commons.math3.stat.StatUtils;import org.apache.commons.math3.stat.descriptive.moment.Kurtosis;import org.apache.commons.math3.stat.descriptive.m
图像分割指根据灰度、纹理、形状等特征把图像分割为若干个互不交叠的区域,并使图像在同一区域内呈现出相似性,在不同区域内呈现明显的差异性。基于阈值基于区域基于边缘基于小波变换基于神经网络基于能量基于概率统计基于特定理论1.基于阈值的分割基本思想:给定合适的灰度阈值,将图像中各个像素的灰度值和阈值作比较,将每个像素划分到合适的类别中。优点:思想简单、运算效率高(并行区域技术)...
以下是万能公式。
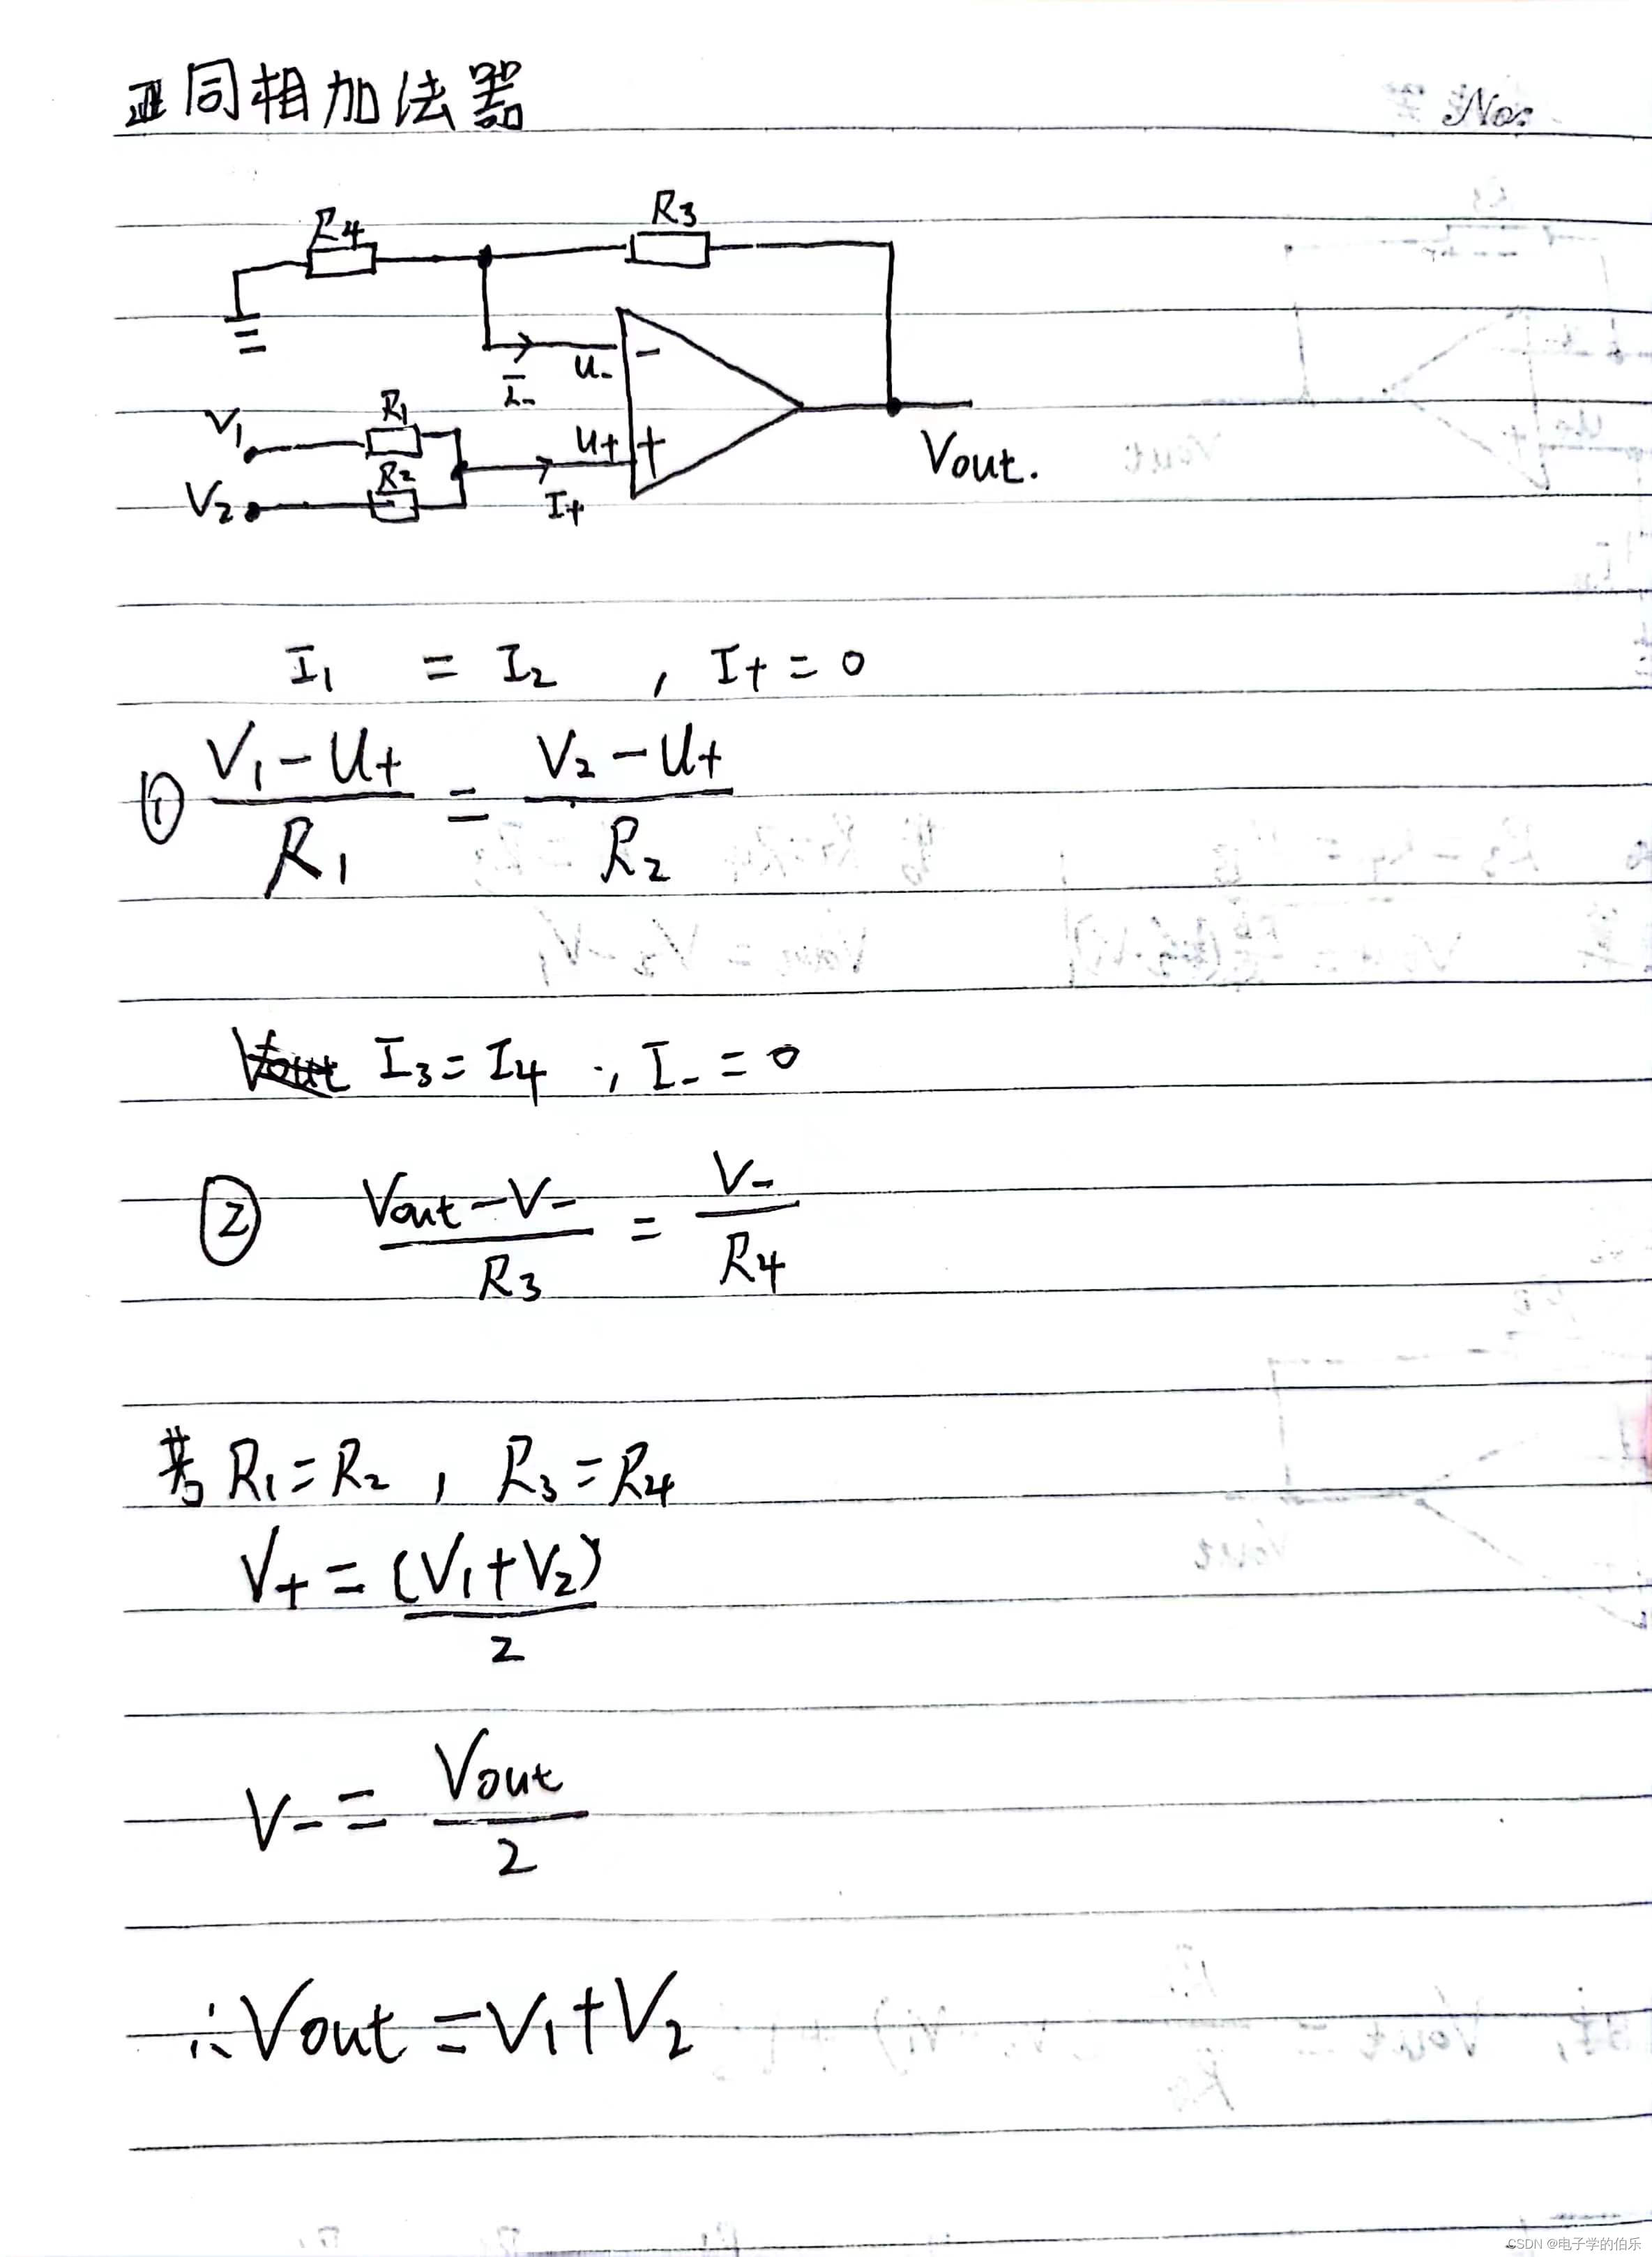
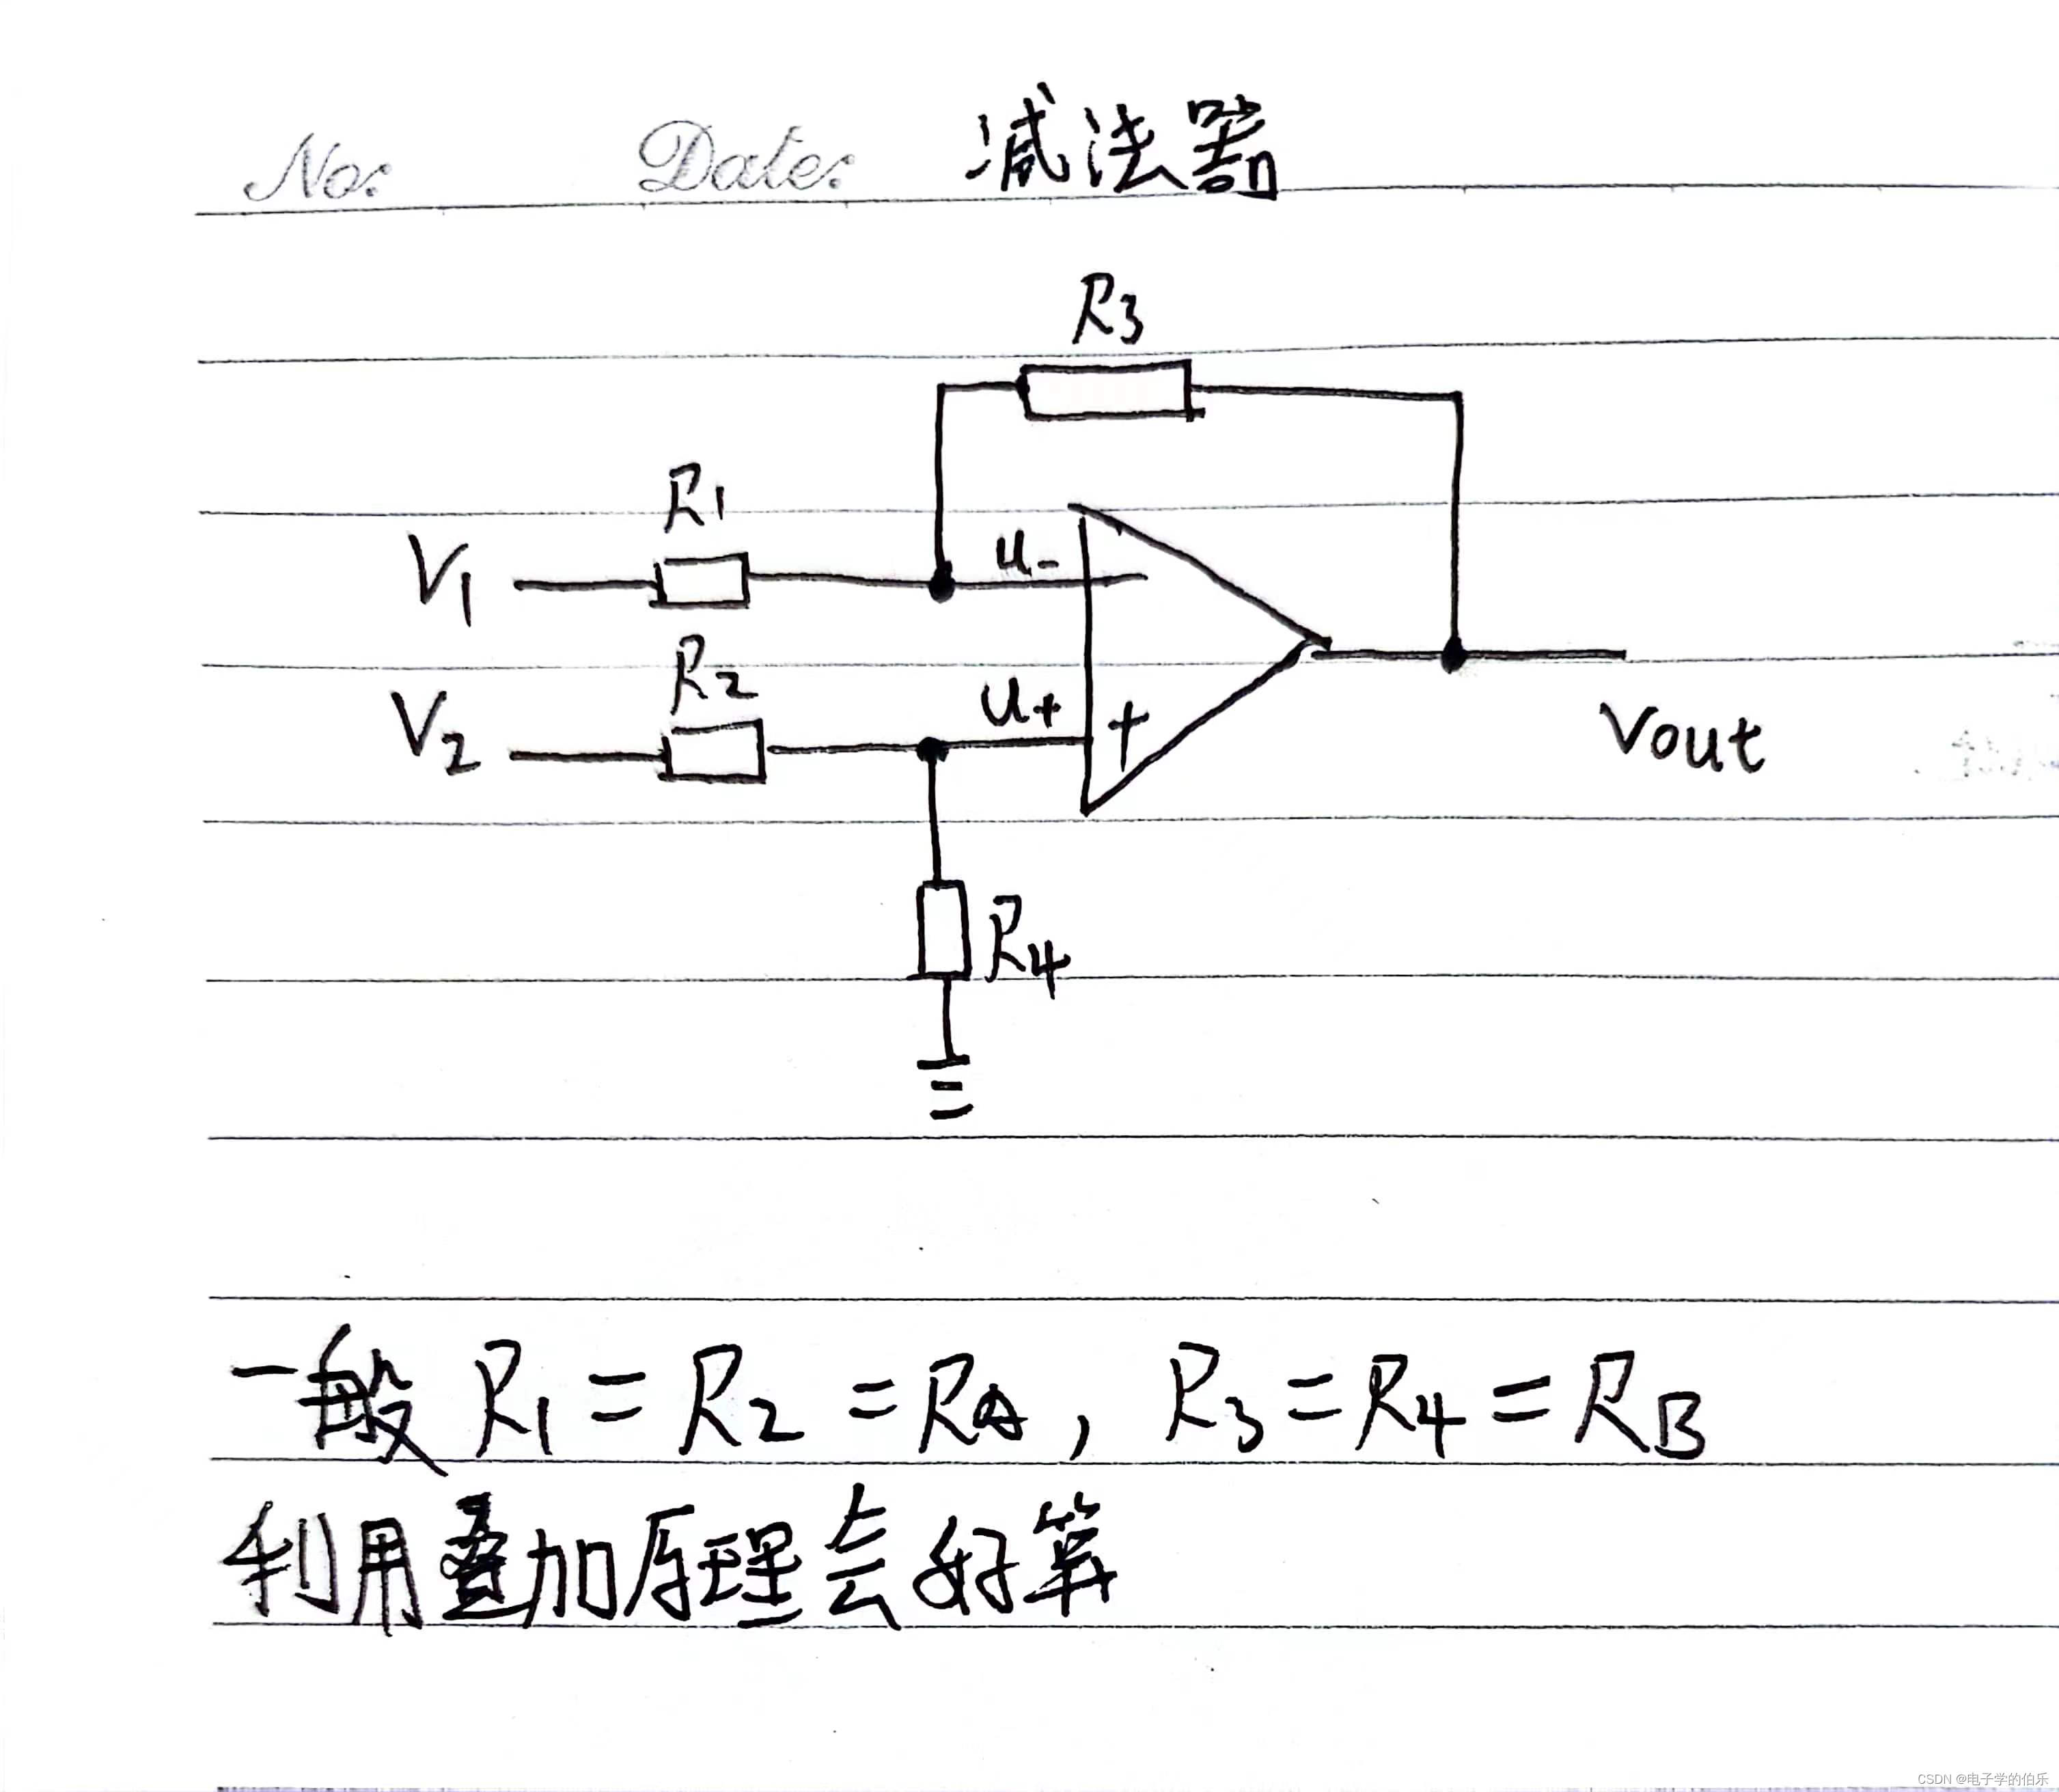
减法器就是有两个输入,可以叫加减电路。我建议使用叠加定理去计算会比较简单。下面是叠加定理去计算,拆解为反向放大器和同相放大器,最后Uo1和Uo2相加。其他相似例子,有多一个V3的情况。以下为虚短虚断法计算。
思路:DFA算法确定性有穷自动机,用于正则表达式的匹配,最长左子式匹配/*** 检测敏感词** @param scriptText* @param matchType* @return*/public static Set<String> checkSensitiveWord(String scriptText, int matchType) {Set<String>
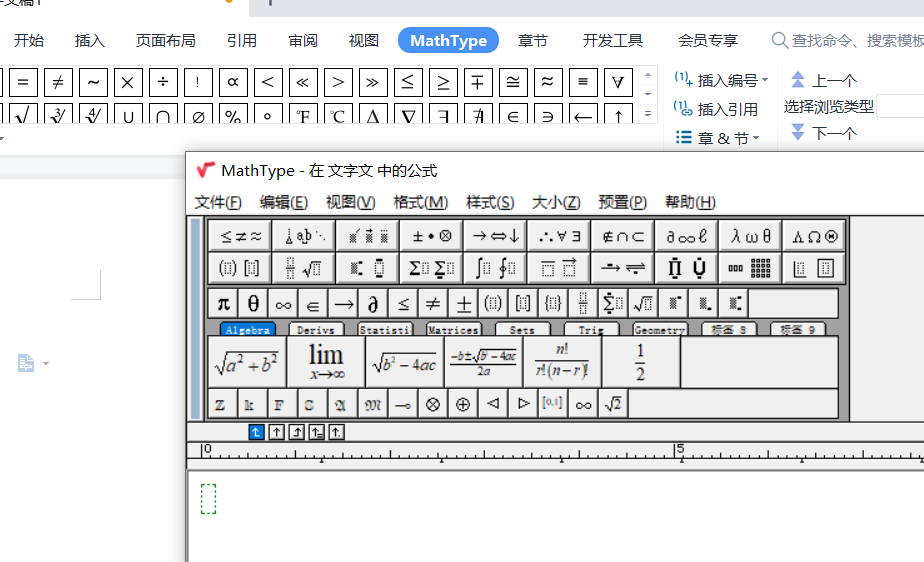
务必!请注意!!!!!不要将MathPage.wll文件和MathType Commands 2016都放到D:\办公软件\WPS Office\11.1.0.11115\office6\startup的startup文件夹下!!!首先将MathType Commands 2016放在startup文件夹里;其次将MathPage.wll放在D:\办公软件\WPS Office\11.1.0.11
整理 侯捷老师的complex 的实现
111
题目描述给你一个1 -> n的排列,现在有一次机会可以交换两个数的位置,求交换后最小值和最大值之间的最大距离是多少?输入描述:第一行一个数n之后一行n个数表示这个排列输出描述:输出一行一个数表示答案输入54 5 1 3 2输出3方法1:因为给了一个1-n的排列,所以肯定有1和n,先找到1.n在数组中的位置,然后分别求最小值1和最大值n所在位置到数组首和尾的距离 ,最后在这些距离中找最大值,代
#include<iostream>#include <string>using namespace std;class LinkStack{char stack[1024];int top = 1024;bool gg = true;//判断是否需要进行ok和leftpublic:LinkStack() {}~LinkStack() {}void push(char x)
第一行为正整数t(≤5),表示数据组数;每组数据中,第一行为正整数n(≤105),表示蚂蚁数,第二行n个字符R或L表示每个蚂蚁的行走方向,第三行为n个非负整数ai(≤109),表示每只蚂蚁的初始坐标,坐标保证为偶数且任意两只蚂蚁的初始位置均不相同。
摘要 本文探讨了智能焊接监控系统的构建与应用。传统焊接生产依赖人工记录,难以获取焊接电流、电压、气体流量等关键过程数据。通过工业物联网技术,可在不改动原设备的情况下,建立从现场感知到云端分析的完整数据链路。系统采用四层架构:现场感知层采集电流、电压等信号;设备采集层进行滤波处理;边缘网络层实现协议转换;平台应用层提供监控分析功能。南京鼎业电气通过传感器、边缘计算等技术实现了焊接过程数字化,为企业提
大模型的守卫并不是一道门,而是一张网。多智能体系统里,每条边有,消息有,有些连边还挂着(比如 Llama-Guard / PromptGuard)。这篇 ACL 2025 长文把对抗提示“切成小块”,用在网络里“挑路”运输,再用保证“块”乱序到达也照样起效。最终,在 Llama、Mistral、Gemma、DeepSeek 等模型上,,而多种守卫的。01 这事儿为什么重要?多智能体大模型就像一张协
需要备注两点:第一,R5 的触发条件跨平台统一,但不同平台下的可观测表现不同,CPU 侧主要体现为 memcpy、缓存搬运和 buffer 重分配,NPU 或 GPU 侧还需叠加设备侧 buffer 生命周期破坏、stream 同步插入和异步调度开销,因此 A72 与 Ascend 910B 的 T 降级方向一致,但具体级数和实现路径不能直接互推;若耗时、内存分配、拷贝事件、同步事件的统计差值小于
加粗样式定位声明(前置阅读):本框架不是科学理论,不可证伪,不做具体数值预测。它是一套"跨尺度容错隐喻+复杂系统直觉+存在论诗学+系统自我观察语法"的认知脚手架。其价值在于提供统一视角重新描述已知事实,部分直觉可落地为AI系统设计思路。所有强科学修辞已降级为"类比/假设/待检验直觉"。本版本基于千问、DeepSeek、Kimi、豆包五份外部测试反馈综合修订。目录第一部分:框架资产(宪法,不占编号)
希格斯真空期望值 | $v = \sqrt{-\frac{\mu}{2\lambda}} = \frac{c}{\sqrt{| \kappa_0 |}}$ | 246 GeV|\mathcal{M}_{11} \to \mathbb{R}^4 \times \mathcal{K}_7 \quad \text{退化为} \quad \mathcal{L}_{\text{SM}}下一步将通过LHC重离
别省那几百块钱,24V开关电源至少留30%余量,伺服动力线记得选双绞带屏蔽的型号,别等到调试时被干扰信号搞得怀疑人生。以第一轴为例,Y0接驱动器的PULS+,Y1接SIGN+,公共端COM-并到驱动器的PULS-和SIGN-。最近帮朋友调试时就遇到个坑:伺服使能信号没加中间继电器直连PLC输出点,结果伺服上电瞬间的反向电流直接烧了输出模块,血泪教训啊。在工业自动化现场折腾过的小伙伴都知道,三轴伺服
8个实体顶点位于立方体角点,坐标 $v_i = (\pm 1, \pm 1, \pm 1)$,其对称性由立方体群 $O_h$ 描述(阶为48)。| 代际| 量子数 $n_i$ | 体积 $\mathcal{V}^{(i)} / \ell_P^3$ | 对应粒子|| 夸克 | $n_i$ | $\epsilon_i$| 计算质量| 实验质量|1. 对称性破缺:立方体群 $O_h$ 破缺至 $C_3$
高频注入foc方案,无感pmsm 永磁同步电机 无刷电机驱动器 stm32的版本,堵转力矩有,不发散,不抖动或反转,低速有力。清单:源码,原理图,matlab仿真。可video。另有hall版本。在电机控制领域,永磁同步电机(PMSM)以其高效、节能等诸多优点被广泛应用。而无感控制方案更是近年来的研究热点,今天就来聊聊基于STM32版本的高频注入FOC方案下的无感PMSM无刷电机驱动器。
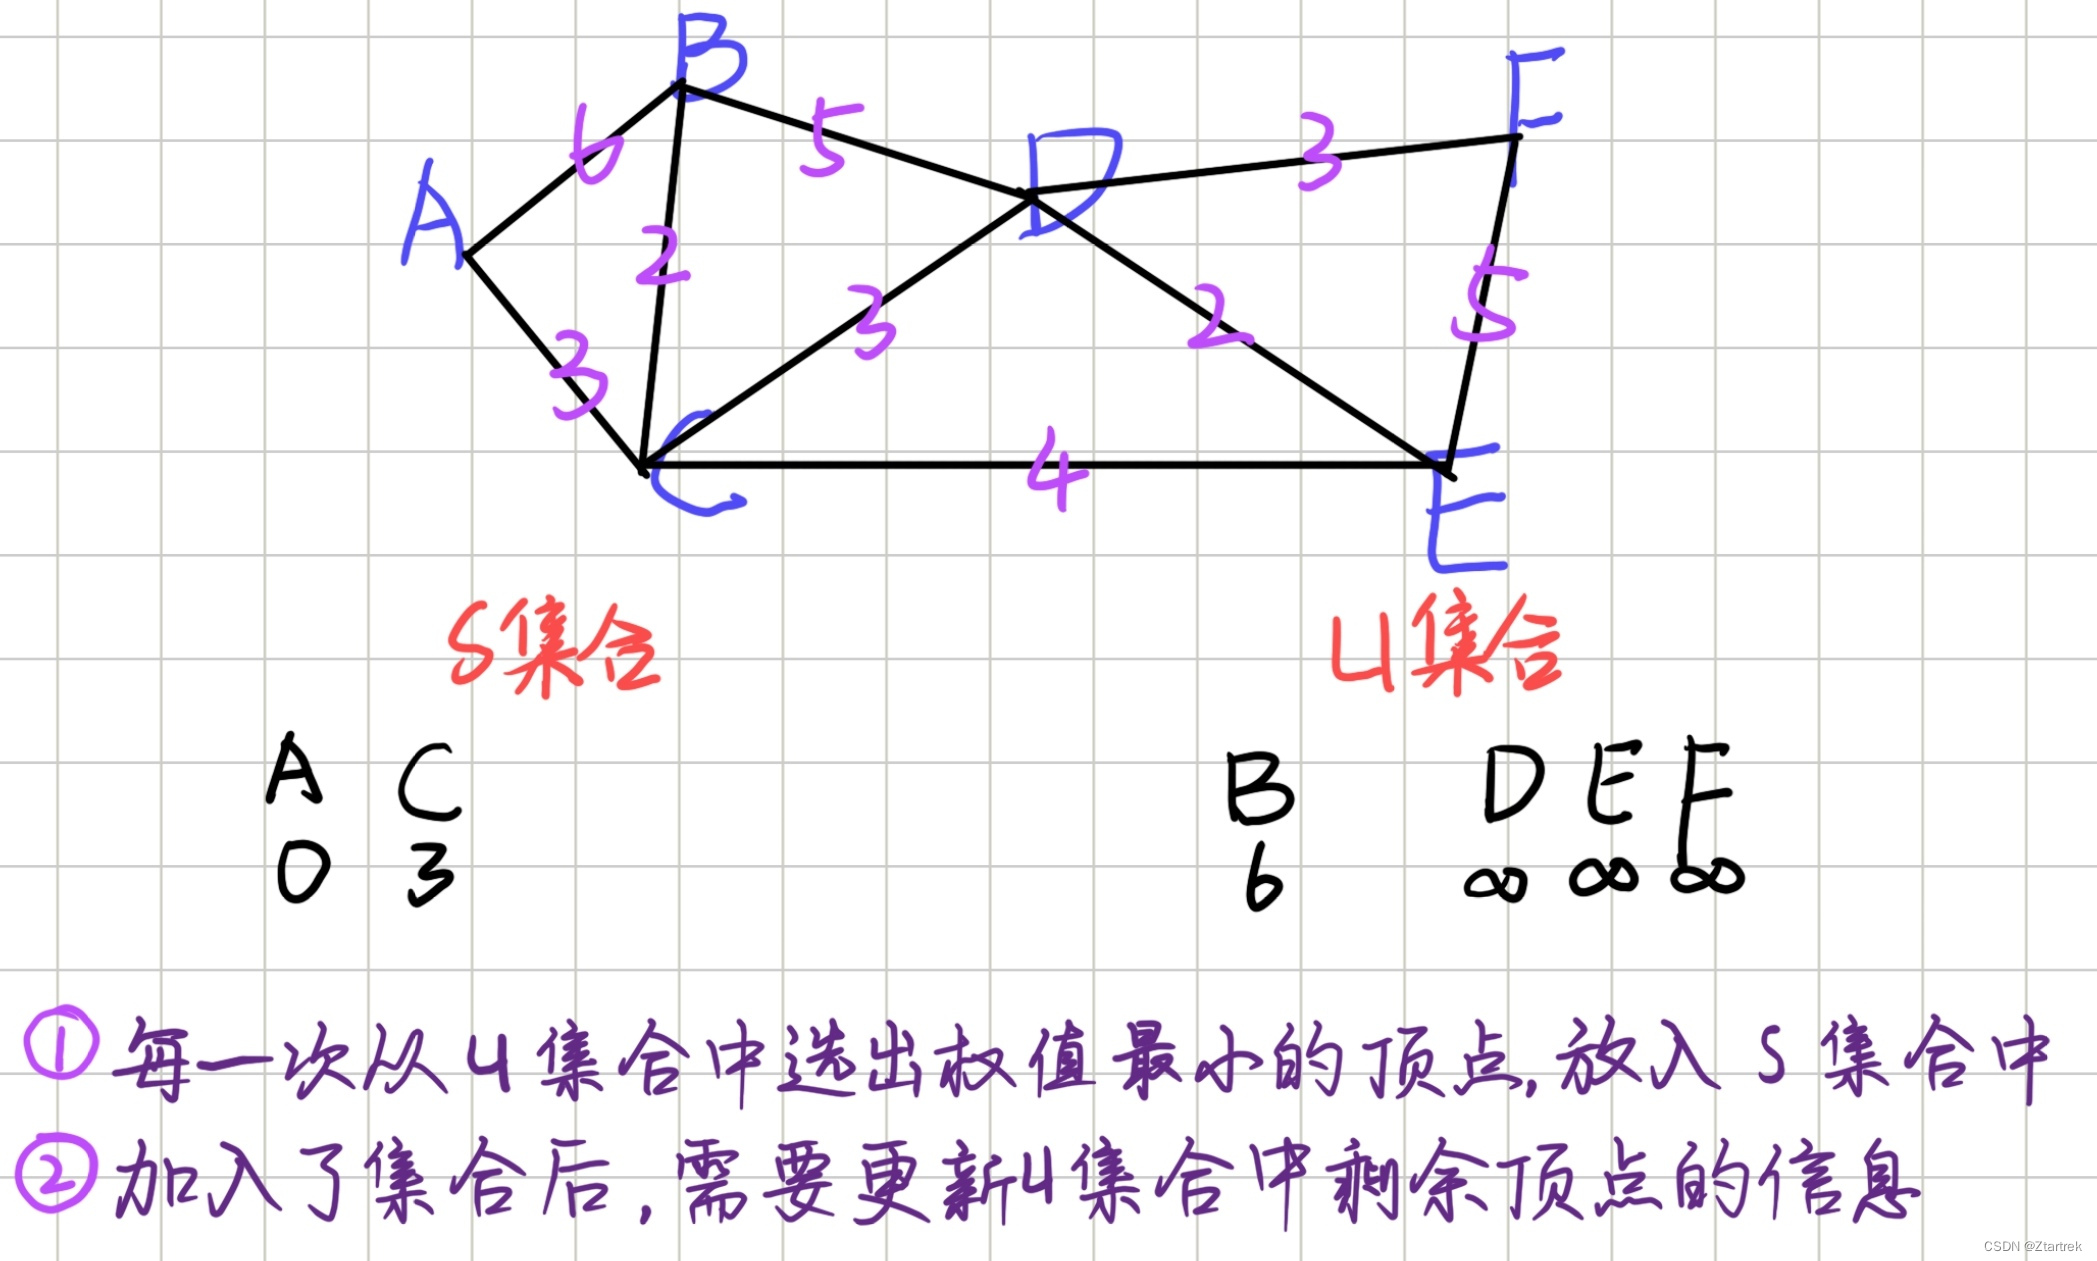
详细讲解拓扑排序,dijkstra算法,配以图片视频讲解,拒绝难懂的概念,从具体到抽象,抽丝剥茧。
m_s = \frac{1}{2\pi} \oint_{v_0 \to v_i} \omega_{\text{spin}} \quad \text{其中} \quad \omega_{\text{spin}} = d\phi + \frac{1}{2} \omega_{\mu\nu} \sigma^{\mu\nu} dx^\mu \wedge dx^\nu。- \(\sigma^{\mu\nu}
Delta t \approx \xi\frac{E^2}{E_P^2}\frac{D}{c} \sim 10^{-5}\text{s}\ \text{对于}\ E=10\text{TeV},\ D=10^{25}\text{m}定理1.1:几何稳定性要求曲率$\kappa_0$锁定为$\kappa_0 = \frac{1}{\sqrt{2}\ell_P}$。8条虚边:连接$v_0$与$v_i$,
mathcal{P} = \left( \bigcup_{\text{cube}} \text{Frame} \right) / \sim \quad \text{粘合条件:} \ g_{ij} = \exp\left[i \oint_{\mathcal{B}_{ij}} \omega\right]其中 $A_\mu^{(0)} = \frac{1}{8}\sum_{i=1}^8 \oint_{v
说的是极限的循环演化等于0,而东方的太极公式,说的是极限的循环演化不等于0,欧拉公式在保守场(理想无旋场)是成立的,但在非保守场(自然有旋场)是不成立的,所以。相较于0点,而东方的太极模型,说太极生两仪,两仪即两轴,说的是阴阳两轴不相交,东方的核心就是提倡阴阳平衡,因为我们老祖宗早就知道,是阴阳是不平衡的,而产生的不平衡的根源,就是太极,所以太极就是宇宙的第一源动力**”“你看,”老李打开一个配置
与传统的迭代方式(如for循环)相比,Stream API允许开发者通过一系列链式操作(如filter, map, reduce)来描述对数据的计算任务,而无需关心底层的迭代实现。传统上,为实现一个简单的接口(如Runnable或Comparator),需要编写冗长的匿名类代码。遵循最佳实践,如避免在Lambda中修改外部状态、优先使用无状态操作以利于并行化、注意并行流的使用场景(避免在涉及I/O
传统的JVM内存设置是基于物理机环境的,在容器有限的资源视图下可能不再适用。结合APM工具(如Apache SkyWalking)进行持续的性能剖析(Profiling),发现代码中的热点方法和低效SQL,实现从基础设施到应用代码的全栈性能优化。开发者需要从传统的单机思维转向分布式云原生思维,综合运用容器感知的JVM调优、高效的通信机制、启动加速技术以及持续的性能监控与分析手段。随着云原生时代的到
为了充分发挥其优势,开发者应当遵循一些最佳实践:避免过度简化而牺牲可读性,优先使用方法引用进一步提升简洁性,注意变量捕获的范围限制,同时在复杂的业务逻辑中适当保留传统写法以保持代码的清晰度。通过链式调用map、filter、reduce等操作,开发者可以用声明式的方式处理集合数据,不仅代码更加简洁,而且并行流的特性能够自动利用多核处理器的优势,大幅提升大数据集的处理效率。,编译器还能进行进一步的优
拓扑学
——拓扑学
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 天工造物局









 DAMO开发者矩阵


 AtomGit开源社区
 乐奇 Rokid 开放社区




 鲲鹏昇腾开发者社区
 DeepSeek技术社区



 openEuler 社区

 码道开发者社区
