登录社区云,与社区用户共同成长
邀请您加入社区
本文深入探讨了ROS 2命令行工具在机器人开发中的高效调试技巧,提供了10个专业级工具组合,帮助开发者快速定位和解决通信中断、数据异常等常见问题。从系统健康检查到深度调试,涵盖了ros2 doctor、ros2 node、ros2 topic等核心工具的高级用法,助力提升机器人开发效率。
本文精选10个高频ROS2命令,帮助开发者高效管理机器人项目。从节点拓扑侦察到话题诊断、参数调优,再到服务调用和动作管理,这些命令覆盖ROS2开发全流程。特别推荐使用`ros2 node list`快速检查系统状态,结合`ros2 topic hz`监控数据流频率,显著提升调试效率。
本文通过ROS2命令行工具深入解析小乌龟样例的通信机制,包括节点、话题、服务和参数等核心概念。从搭建环境到可视化工具使用,逐步揭示ROS2底层通信逻辑,帮助开发者系统掌握ROS2应用开发的关键技术。
机器人操作系统(ROS)作为机器人开发领域的核心框架,其第二代ROS2通过分布式节点架构实现了模块化与松耦合。节点是ROS2系统中的基本执行单元,每个节点都是一个可独立运行、具备特定功能的进程或线程,通过发布/订阅、服务、动作等通信机制协同工作。理解节点的生命周期、命名空间及其与进程、线程的关系,是构建稳定机器人系统的基础。ROS2提供了一套丰富的命令行工具,如`ros2 node list`、`
机器人操作系统(ROS)作为机器人开发的核心框架,其命令行工具是开发者与机器人系统交互的基础接口。ROS基于节点、话题、服务、参数等核心通信机制构建分布式系统,通过命令行工具实现系统的启动、监控、调试与数据管理。从ROS1到ROS2,架构从中心化的Master节点演进为去中心化的DDS中间件,这一根本变化带来了命令行工具集的重大革新,旨在提升系统的实时性、可靠性与跨平台能力。在工程实践中,无论是环
在机器人操作系统(ROS)中,命令行工具是开发者与系统交互、构建和调试复杂机器人应用的基础。ROS2继承了模块化设计哲学,通过分层指令体系实现对包、节点、话题等核心资源的高效管理。其核心价值在于提供了一套标准化的自省与调试工具链,使开发者能够实时洞察分布式系统的运行状态,快速定位通信故障。在机器人软件开发、自动驾驶系统调试等应用场景中,熟练掌握ROS2命令行工具能显著提升开发效率。本文聚焦于ROS
机器人操作系统(ROS)是当前机器人开发的核心框架,其通信机制基于发布/订阅模型实现分布式节点间的数据交互。ROS2作为新一代架构,通过DDS中间件提升了实时性和跨平台能力。命令行工具是开发者与ROS2系统交互的关键接口,掌握节点管理、话题监控、服务调用等基础操作能显著提升开发效率。在工业机器人、自动驾驶等应用场景中,熟练使用ros2 node、ros2 topic等命令组合可快速定位通信问题,而
ROS2作为机器人操作系统的重要版本,其命令行工具是开发者与系统交互的核心接口。通过命令行操作,开发者可以高效管理节点、监控话题、调用服务等,实现机器人系统的快速调试与验证。ROS2命令行工具基于分布式系统架构,支持多种通信机制如话题、服务和动作,为机器人开发提供了灵活的控制方式。在工业机器人、自动驾驶等应用场景中,熟练使用这些工具能显著提升开发效率。本文重点介绍ros2 node、ros2 to
命令行是程序员日常开发绕不开的工位,而终端AI助手的出现,让代码编写、调试与重构不必再频繁切换上下文。它的核心思路是让大语言模型与工具调用框架结合,在命令行中直接感知项目结构、动态加载相关文件并执行多步操作,从而完成从问答到执行的关键跨越。这种设计在安全性上通过权限确认机制约束敏感操作,同时支持接入本地模型,让代码不必出内网即可获得智能化辅助。无论是定位偶发Bug、批量重构老项目,还是依据接口文档
在分布式机器人系统中,节点发现与通信调试是核心挑战。ROS2采用去中心化架构,节点间通过分布式发现机制自动建立连接,这要求开发者掌握底层通信原理与调试手段。命令行工具作为ROS2的原生接口,能直接查询节点、话题、服务、参数和动作的实时状态,是排查通信故障、验证数据流、动态调整配置的关键技术。在机器人开发、传感器驱动调试、多机协作等场景中,熟练运用CLI工具可显著提升调试效率。本文围绕ROS2常用命
在分布式机器人系统中,命令行工具是观测和调试运行时状态的核心手段。ROS2通过统一的CLI入口,将节点、话题、服务、动作、参数等通信机制封装为可组合的命令,解决了远程设备调试和快速验证的工程痛点。其插件化设计支持跨平台一致操作,并允许第三方扩展子命令。典型应用场景包括:用ros2 topic echo排查QoS不匹配导致的数据丢失,用ros2 bag record回放现场数据做回归测试,以及用ro
机器人操作系统(ROS2)的学习中,命令行工具是理解系统运行机制的关键入口。通过掌握节点、话题、服务、动作和参数等核心概念,开发者能够快速观察和调试分布式通信系统。ROS2基于DDS中间件实现节点间的自动发现与数据交换,这就解释了为何ros2命令能实时感知全系统的运行状态。在实际工程中,无论是启动turtlesim模拟器、查看话题数据流,还是调用服务控制机器人行为,命令行工具都提供了直观高效的交互
在机器人开发中,ROS2作为分布式通信框架,其核心价值在于将节点、话题、服务、参数等抽象概念通过命令行工具透明化。对于初学者而言,直接阅读代码往往陷入细节,而通过ros2 node list、ros2 topic echo等命令,可以直观理解数据流的走向与系统运行状态。命令行不仅是调试手段,更是构建可观测性思维的起点。本文结合官方教程,梳理从环境配置、节点话题探查、服务调用到参数调整的完整CLI学
机器人操作系统(ROS)作为机器人开发的核心框架,其命令行工具是开发者与系统交互的重要接口。ROS2在架构上采用分布式设计,通过DDS实现节点通信,相比ROS1在性能和模块化方面有显著提升。命令行工具作为ROS2的基础设施,涵盖了包管理、节点调试、消息监控等关键功能,直接影响开发效率。在工业机器人、自动驾驶等应用场景中,熟练使用ROS2命令能够快速定位通信问题、优化系统性能。本文基于实际工程经验,
机器人操作系统(ROS)作为机器人开发的核心框架,其通信中间件和工具链设计直接影响开发效率。ROS2采用基于DDS的通信架构,通过统一的命令行工具集实现节点管理、消息调试和系统监控。理解ros2命令行工作原理,开发者可以快速诊断网络拓扑问题、验证消息频率、动态调整参数配置。在自动驾驶和工业机器人等场景中,熟练使用ros2 topic hz测量数据流实时性、用ros2 param set在线调参尤为
ROS2作为机器人操作系统的最新版本,其命令行工具(CLI)是开发者必须掌握的核心技能。基于发布/订阅的通信机制,ROS2通过节点(Node)、话题(Topic)等基础概念构建分布式系统。命令行工具提供了从环境配置、包管理到调试监控的全套解决方案,特别适合快速验证和原型开发。以turtlesim仿真器为例,开发者可以通过ros2 run等命令直观理解ROS2的工作流程。掌握这些基础工具不仅能提升开
本文深入探讨了金仓数据库ksql命令行工具的五项高级用法,旨在帮助数据库管理员和开发者超越基础查询,实现自动化运维与效率跃升。内容涵盖脚本批量执行与输出控制、参数化查询实现动态脚本、元数据自动化收集、与外部工具(如grep、jq)的管道协同,以及复杂事务操作的自动化封装。掌握这些技巧,能有效将ksql集成到工作流中,减少重复劳动并降低人为错误风险。
在Unix哲学中,命令行工具通过管道(pipe)组合,形成强大的文本处理能力。大语言模型(LLM)作为新兴的AI技术,能够理解和生成自然语言,为文本处理带来了智能化的可能。其技术价值在于将AI能力从孤立的Web应用解放出来,转化为可编程、可组合的原子操作。在应用场景上,这尤其适合终端重度用户、系统管理员和开发者,他们可以通过管道将cat、grep等传统工具的输出直接交给AI模型进行处理,实现代码解
c#借助CommandLineParser写命令行工具
命令行工具(CLI)是开发者与系统交互的基础接口,其设计通常以人类可读性优先,如彩色输出、表格展示和交互式确认。然而,当调用主体变为AI agent时,这些特性反而成为解析负担。面向agent的CLI需要遵循结构化输出、幂等性、无交互和明确错误码等原则,以提升自动化任务的可预测性和可靠性。这种设计在边缘计算、自动化部署和工具链集成等场景中具有重要价值。Cloudflare推出的cf CLI正是这一
networkctl 是 systemd 系统和服务管理器的一部分,它是一个命令行工具,用于列出和检查网络链接(即网络接口)的状态。通过 networkctl,用户可以获取有关系统中所有网络接口的详细信息,包括它们的配置、状态、连接情况等。这对于网络故障排除、监控网络健康状况以及了解系统的网络配置非常有用。对于需要快速检查网络接口状态或进行简单网络故障排查的用户来说非常方便。确保系统上启用了 sy
本文深度解析鸿蒙开发核心工具HDC(HarmonyOS Device Connector)的实战应用。从环境配置、设备连接与调试,到文件传输、日志分析和自动化脚本构建,提供全流程的详细命令指南,旨在帮助开发者高效利用HDC提升鸿蒙应用开发与调试效率。
数据备份是保障数据安全与业务连续性的基础技术,其核心原理在于通过创建数据的副本,在原始数据丢失或损坏时实现恢复。从技术价值看,可靠的备份方案能有效应对硬件故障、人为误操作及勒索软件等风险。常见的应用场景包括系统快照、容灾恢复与合规性归档。本文聚焦的 openclaw-backup,便是一个遵循“完整归档”哲学的命令行工具。它通过生成独立、可验证的压缩归档包(支持 zstd 压缩与 AES-256
本文为树莓派新手和进阶用户提供了Nano编辑器的10个高效操作技巧与快捷键大全。文章深入解析了Nano在树莓派无头模式下的核心优势,涵盖精准移动、搜索替换、文本块操作等进阶功能,并结合编辑配置文件、查看日志、编写脚本等实战场景,帮助用户显著提升命令行下的文本编辑效率。
本文详细介绍了如何利用Python的pyfiglet与colorama库,在命令行终端中创建炫彩的ASCII艺术字。通过实战演示,从基础的单色渲染到进阶的行级渐变、动态效果,并整合成一个个性化的彩色日志工具,显著提升命令行程序的视觉体验和专业度。
本文详细介绍了Wireshark套件中的dumpcap工具及其与TShark的相似功能。dumpcap是一个命令行数据包捕获工具,可以在不使用Wireshark图形用户界面的情况下,进行网络流量的捕获和处理。文章通过参数和命令选项的解析,帮助读者更好地掌握如何利用这些工具进行网络分析和故障排查。
摘要:空间应用构建涉及多平台、多分辨率、多场景,手动构建费时费力。DevEco CLI作为HarmonyOS官方命令行工具,支持自动化构建、测试、部署。本文完整记录基于DevEco CLI搭建空间应用CI/CD流水线的全过程,实现每日构建从50分钟降到5分钟。一致性:团队所有人用同一套命令,消除"我这能跑"可追溯:每次构建都有日志、有版本、可回溯可扩展:从5分钟的手动构建,到5分钟的完整CI/CD
背景使用 zsh,就是为了提高在使用命令行时的工作效率。安装 zsh终端执行 brew install zsh终端执行 vim ~/.bash_profile 命令,打开 .bash_profile 文件如果没有 vim,请自行安装在打开的文件中,添加 source ~/.zshrc,确保每次启动终端时,zsh 都会生效保存,并关闭即可终端执行 source ~/.zshr...
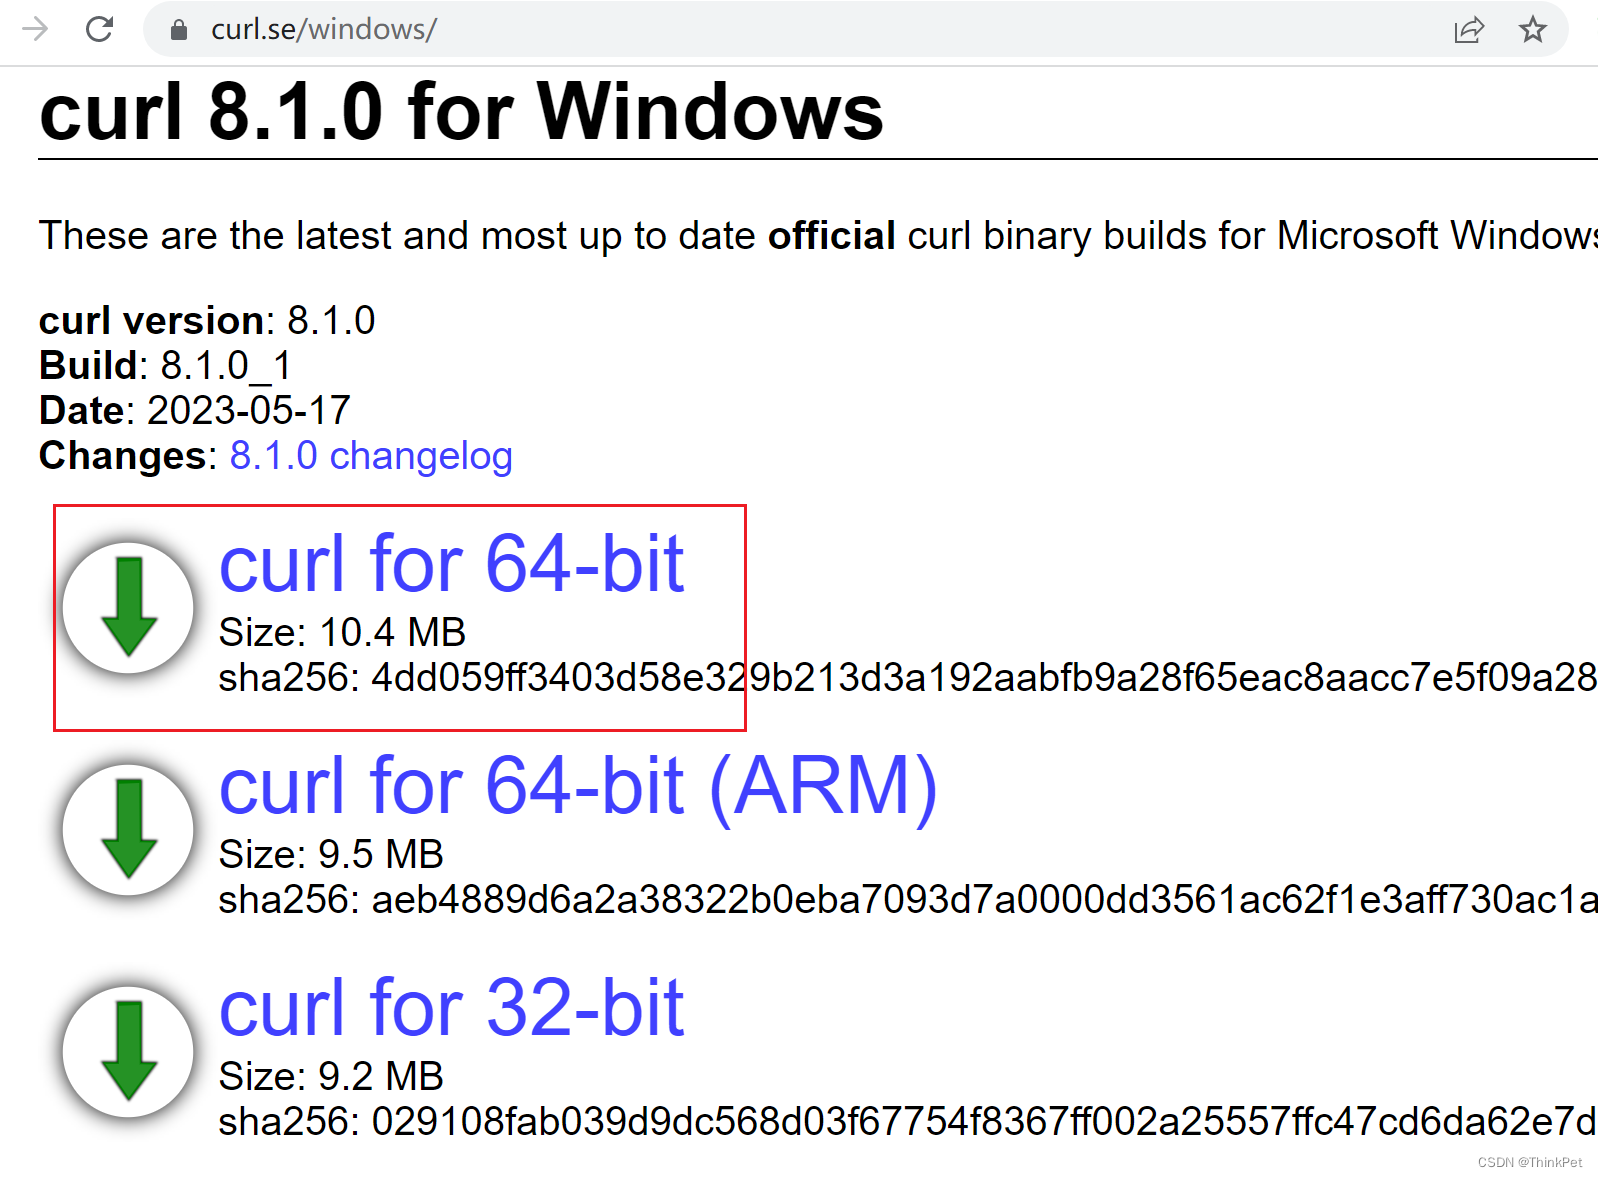
用法:curl -v ip:port。6.curl 测试ip端口连通性。5.curl测试访问百度。
本文提供了一份从零搭建ROS2机器人开发环境的实战指南,重点解析了工作空间结构、colcon编译工具的深度使用与常见错误排查,并详细介绍了核心命令行工具的应用技巧。内容涵盖环境配置、包管理、节点调试等关键步骤,旨在帮助开发者高效避坑,快速上手ROS2开发。
本文提供了一份从零搭建ROS2机器人工作空间的完整实战指南。详细讲解了工作空间目录结构、使用colcon工具进行编译的核心流程,并重点分享了编译过程中常见的避坑技巧,如解决依赖缺失、包被忽略及环境配置等问题,帮助开发者快速建立高效的ROS2开发环境。
命令行工具是现代开发工作流的核心组件,其扩展能力直接影响开发效率。通过插件化架构,开发者可以将复杂操作封装为标准化模块,实现功能的即插即用。这种设计模式在工程实践中具有重要价值,能够统一团队工作流,减少重复配置。在持续集成、项目脚手架、环境管理等典型应用场景中,标准化插件能显著提升操作的一致性和可靠性。本文聚焦的Open-CLI技能库正是这一理念的实践,它通过建立技能规范和集中索引,解决了插件生态
本文教你如何使用ipconfig/all和nslookup命令快速诊断网络‘断流’问题。通过四步排查法(物理层、DNS层、路由层、应用层),精准定位故障源头,并提供实用命令和解决方案,如更换公共DNS(如8.8.8.8或223.5.5.5)以优化网络性能。
使用Llama.cpp在家中私密运行大语言模型
本文详细介绍了如何使用Xinference命令行工具从零构建大模型推理服务,涵盖环境准备、模型启动、引擎选择、性能优化及生产级部署等关键步骤。特别针对分布式推理框架的应用场景,提供了实用的参数配置和调优技巧,帮助开发者高效部署和管理大模型服务。
本文系统梳理了CLI命令在开发运维中的两大核心应用场景:服务生命周期管理和交互调试。针对生命周期管理,详细解析了run/start启动差异、stop安全终止、ps状态查看和rm资源清理等6个关键命令;在交互调试方面,重点介绍了exec -it进入服务内部、logs日志排查和inspect配置检查3个实用命令。每个命令均配有典型示例和参数说明,强调实践导向而非死记硬背。文章最后提出"run
本文深度对比MinIO mc与AWS CLI在对象存储命令行操作中的差异,包括设计哲学、关键功能场景和性能表现。重点解析mc工具在数据迁移、故障修复和策略管理方面的独特优势,并提供实战技巧如批量操作优化和迁移验证脚本,帮助用户高效管理S3兼容存储。
本文深入解析Skopeo这一轻量级命令行工具在容器镜像管理中的五大核心实战场景。涵盖镜像跨仓库复制、远程元数据洞察、标签列表与清理、批量同步迁移以及进阶的签名验证与认证管理,帮助运维和开发人员高效、安全地处理镜像流转,摆脱对完整Docker引擎的依赖。
本文介绍了如何在星图GPU平台上一键自动化部署⚡ 幻境·流金 (Mirage Flow) 镜像,并高效集成至Xshell进行服务器运维管理。该镜像能智能处理命令行输出、自动化脚本执行及实时日志分析,显著提升多会话操作与批量任务处理效率,是运维工程师的得力助手。
本文深入探讨了如何将 `docker ps --no-trunc` 参数与强大的 `jq` 工具结合,解决容器信息被截断的痛点。通过实战案例,展示了如何构建自动化流水线,高效提取、分析和格式化完整的容器元数据,如启动命令和配置信息,从而提升运维效率与安全性。
本文深入介绍了Docker Desktop CLI,这是一款专为无图形界面环境设计的强大容器管理工具。它允许用户通过命令行直接启动、停止、重启和配置Docker Desktop服务,完美解决了远程SSH连接或服务器无桌面环境下的管理难题。文章详细讲解了其核心命令、自动化脚本集成及故障排查技巧,是提升容器管理工作流效率的必备利器。
本文详细介绍了在Linux系统下安装和使用阿里云盘命令行工具的完整指南,包括环境准备、账户认证、文件上传下载等基础操作,以及Docker环境配置和高级功能优化。特别针对技术人员提供了实用的命令行技巧和脚本集成方法,帮助用户高效管理阿里云盘文件。
本文介绍了如何在星图GPU平台上自动化部署PyTorch 2.8深度学习镜像,快速搭建轻量级开发环境。该镜像支持配置高效命令行工具链(如Neovim、Tmux),特别适合云端深度学习开发,可实现类似Notepad++的快速响应体验,同时满足Python和PyTorch项目的高效编码与调试需求。
本文介绍如何利用Python和命令行工具构建轻量级CTF解题环境,涵盖Docker、WSL2配置及Python脚本实现隐写分析、网络流量处理等核心功能。通过自动化工作流设计,显著提升CTF竞赛中的解题效率,特别适合MISC、WEB、Crypto等题型。
插件化架构是现代命令行工具设计的核心范式,它通过解耦核心框架与业务功能,实现了系统的高可扩展性与模块化。其原理在于定义标准接口,允许功能以独立模块形式动态加载,从而支持热插拔与并行开发。这种架构的技术价值在于显著提升了开发效率与系统可维护性,尤其适用于需要整合多平台服务的复杂工具链。在云原生与AI应用开发领域,插件化设计能有效管理对各类云服务商和AI模型的差异化调用需求。本文以cloudcli-p
在软件工程领域,自动化工具链是提升开发效率和保障流程标准化的关键技术。其核心原理在于通过脚本和命令行工具将重复性任务抽象为可复用的模块,遵循Unix哲学——每个工具只做好一件事。这种模块化设计带来的技术价值在于降低了人工操作错误率,实现了工作流的可编排性,并能无缝集成到CI/CD流水线中。在应用场景上,自动化工具特别适用于需求文档解析、多仓库同步、环境初始化等碎片化但高频的外包协作任务。本文以Cl
在软件开发和运维领域,命令行工具是工程师与系统交互的核心界面。其原理在于通过封装和组合底层系统命令与脚本,将复杂的操作流程简化为易于记忆和执行的单一指令,从而显著降低认知负荷和操作错误率。这种封装带来的技术价值在于标准化工作流、促进团队协作,并确保环境一致性,是提升工程效率的关键实践。其应用场景广泛覆盖日常开发、环境管理、项目初始化和自动化运维等环节。本文聚焦于 clawscript 这一开源项目
命令行工具(CLI)是开发者与系统交互的核心界面,通过封装复杂操作提供高效、可脚本化的能力。其原理在于将功能模块化,通过命令解析、API调用和结果格式化流程,实现自动化任务处理。在云原生和DevOps实践中,CLI工具能无缝集成到CI/CD流水线,提升文档管理和协作效率。Google Docs作为广泛使用的云端协作平台,其API提供了丰富的文档操作接口。本文以gdoc工具为例,解析如何利用Go语言
命令行工具
——命令行工具
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 地瓜机器人开发者社区


 乐奇 Rokid 开放社区


 天工造物局


 HarmonyOS开发者社区




 亚马逊云科技技术品牌专区