


- @qq_27865227


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
文章信息:标题:ros使用anaconda的虚拟环境原文地址:https://fishros.org.cn/forum/api/topic/77关键词:参与者:,,版权声明: 文章中所有知识产权归鱼香ROS及原作者所有。
文章信息:标题:ros2中wait_for_message()函数实现方法原文地址:https://fishros.org.cn/forum/api/topic/16关键词:ros2,参与者:,版权声明: 文章中所有知识产权归鱼香ROS及原作者所有。

大家好,我是今天又看到深圳出着太阳下雨的小鱼。记得小鱼以前最喜欢淋雨了,每次都跟如鱼得水一样。不过淋雨也不好,容易得病,我们得病了还要看医生。那ROS2的有问题了该怎么办?今天就来讲一讲ROS2的一个工具叫ros2doctor.一、介绍ros2doctor是ros2命令行工具之一,当我们安装ros2时ros2doctor就会被安装.ros2doctor可以用于检查你的ROS2安装设置,比如网络、系
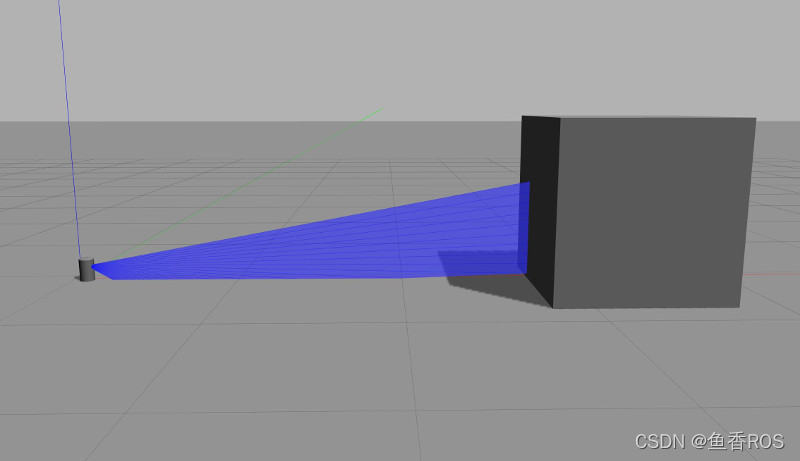
《动手学ROS2》9.6拓展:为Fishbot添加超声波传感器本系列教程作者:小鱼公众号:鱼香ROSQQ交流群:139707339教学视频地址:小鱼的B站完整文档地址:鱼香ROS官网版权声明:如非允许禁止转载与商业用途。9.6拓展:为Fishbot添加超声波传感器本节是拓展章节,主要讲解一下如何给FishBot添加一个超声波传感器。在实际的机器人开发过程中,我们可能会利用超声波传感器实现实时避障的
大家好,我是小鱼,最近有些偷懒了,对了,ROS2的第一个五年支持版本发布了,动手学ROS2相关课程和文档也开始正式迁移至Humble版本啦~本节是拓展章节,主要讲解一下如何给FishBot添加一个超声波传感器。在实际的机器人开发过程中,我们可能会利用超声波传感器实现实时避障的功能,毕竟超声波的价格相较于激光雷达要便宜很多(便宜的几块钱)。所以本节我们来说一下如何使用ROS2+Gazebo来仿真超声

文章信息:标题:树莓派4B(Pi buster)一键安装apt存在问题,WARNING: apt does not have a stable CLI interface原文地址:https://fishros.org.cn/forum/api/topic/92关键词:树莓派 4b,一键安装,apt存在问题,参与者:,,版权声明: 文章中所有知识产权归鱼香ROS及原作者所有。
然而,您可以在这里:https://www.ros.org/reps/rep-2000.html 看到arm64是一级支持,而arm32是三级支持。在树莓派上安装 ROS 2可以理解为两个意思,很多初学者容易搞混,第一个是在树莓派硬件上安装 ROS 2,第二个是在原生的树莓派操作系统上安装 ROS 2。对于第一种,可以通过安装支持树莓派的 Ubuntu 系统然后直接使用一键安装 ROS 2即可,对

前言最近在写《动手学ROS2》的课程的第九章机器人仿真,需要给机器人添加传感器,为了更好的仿真,我们需要给传感器添加一些噪声,今天这篇文章就是关于Gazebo的传感器噪声的,希望对大家有所帮助。传感器噪声每一个或几乎每个传感器的输出中都有噪声。相机可能有色差、声纳有多路径效应和激光会有不正确的距离读数。我们必须在仿真的传感器中添加噪声,以使得仿真的传感器和真实传感器产生的数据更加接近。Gazebo
Traceback (most recent call last):File "/opt/ros/foxy/lib/python3.8/site-packages/rosidl_generator_py/import_type_support_impl.py", line 46, in import_type_supportreturn importlib.import_module(module
你好,我是爱吃鱼香ROS的小鱼。本节我们尝试将超声波的舵机结合起来实现循环扫描功能。
