登录社区云,与社区用户共同成长
邀请您加入社区
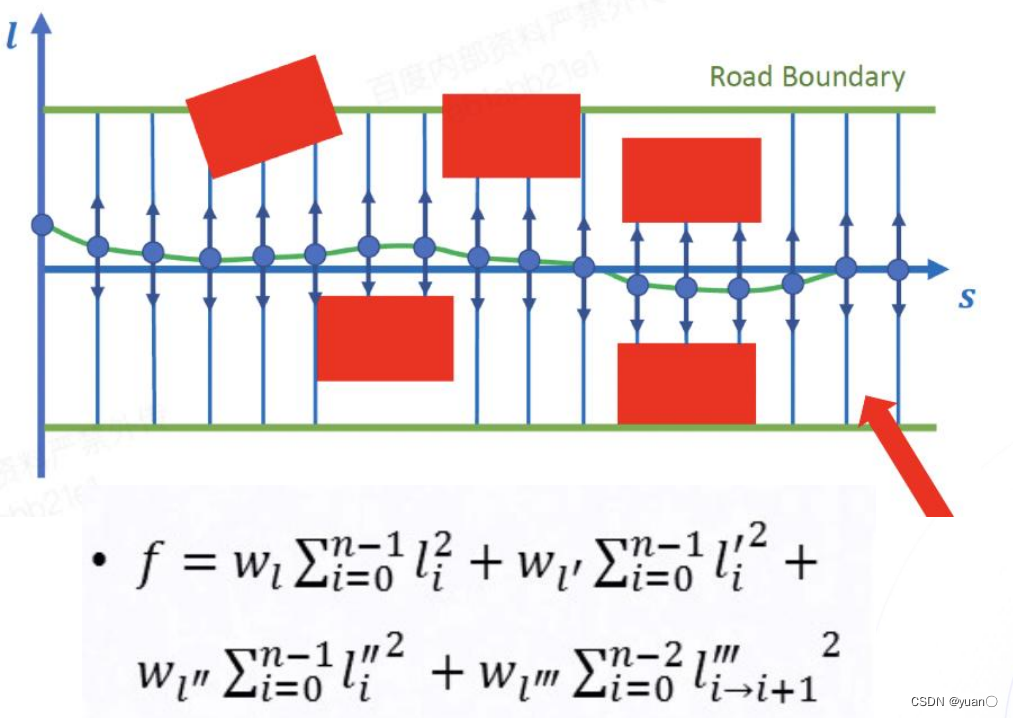
主讲人:范昊阳包括运动规划基础概述、自动驾驶运动规划、环境下运动规划、运动规划内优化、Apollo emplanner开发环节、强化学习与数据驱动方法七个部分第一部分:运动规划基础概述1、什么是规划问题?首先明确规划问题的本质是一个搜索问题 (给一个目标函数找一个最优解),运动规划 motion planning搜索问题可以认为是找到对应状态(input:车辆当前位置、感知障碍物位置速度...
自动驾驶技术的核心在于感知算法与决策规划系统的协同优化。感知算法通过多模态传感器融合(如激光雷达、摄像头和毫米波雷达)实现环境理解,其中跨模态注意力机制能显著提升复杂天气条件下的检测准确率。决策规划系统则依托强化学习框架,通过引入风险感知模块确保行驶安全。这些技术进步在车路协同和边缘计算场景中展现出巨大价值,例如智能路口通过分布式计算实现毫秒级响应。当前研究重点包括提升算法鲁棒性、优化安全边界以及
自动驾驶技术作为人工智能在交通领域的重要应用,其核心在于通过多传感器融合、环境感知与决策规划系统,实现车辆在特定场景下的自主驾驶。从技术原理层面看,这涉及计算机视觉、传感器融合、路径规划与控制理论等多个基础学科的交叉应用。其技术价值在于提升交通效率、增强行车安全并推动出行方式变革,目前主要应用于Robotaxi、干线物流等限定场景。要实现更高级别的自动驾驶,必须解决感知冗余、决策算法鲁棒性以及系统
自动驾驶技术通过传感器融合、深度学习模型和决策规划算法,实现对环境的感知与车辆控制,其核心价值在于提升交通效率和安全性。在实际工程应用中,系统需处理复杂的corner cases(角落案例)并确保预期功能安全(SOTIF)。本文以一起典型事故为例,深入探讨了当感知模块在夜间场景中出现分类失效,且决策逻辑为追求舒适性而忽略不确定性物体时,如何暴露了算法鲁棒性不足与安全冗余设计缺失的问题。通过分析多传
自动驾驶系统的安全运行依赖于感知、决策与系统集成等多个技术环节的协同。感知层作为系统的“眼睛”,通过多传感器融合技术获取环境信息,但其性能受限于物理特性和算法泛化能力,在面对塑料袋等长尾场景物体时可能出现误识别。决策规划层则基于规则引擎或优化算法,对感知信息进行处理并生成控制指令,其核心挑战在于如何为未知风险设置合理的成本函数。从工程实践角度看,构建涵盖仿真测试、实车路测和故障注入的验证体系至关重
自动驾驶技术是人工智能与机器人技术在交通领域的核心应用,其核心原理在于通过多传感器融合感知环境,并基于深度学习与规划算法进行决策控制。从技术价值看,它能显著提升交通效率与安全性,是未来智慧交通的关键组成部分。其应用场景广泛,从L2级辅助驾驶到L4级Robotaxi,正逐步从封闭测试走向特定区域运营。然而,技术的成熟度面临现实挑战,例如感知系统在应对罕见场景(Corner Cases)时可能出现误判
自动驾驶技术通过感知、决策规划和控制三大核心模块实现车辆自主驾驶。感知层依赖激光雷达、摄像头等多传感器融合构建环境模型,其中点云分割标注是处理激光雷达数据的关键技术。决策规划层从传统的模块化规则系统向端到端学习演进,后者利用大模型直接处理传感器数据。控制层则通过模型预测控制等算法将规划转化为精确的车辆动作。这些技术共同推动L4级高度自动驾驶的发展,使其能在特定设计运行域内替代人类驾驶员。当前,行业
自动驾驶技术是人工智能与汽车工业融合的前沿领域,其核心在于通过多传感器融合(如激光雷达与视觉检测)实现环境感知,并基于决策规划算法完成安全驾驶。技术实现涉及复杂的工程优化,包括点云处理、数据增强等关键环节。在工程实践中,仿真测试体系(SIL/HIL/VIL)和数据闭环构建是确保系统可靠性的重要手段。对于开发者而言,掌握Python/C++编程、机器学习算法及汽车电子知识是基础要求。当前行业呈现算法
我这里用的ubuntu18.04的eloquent的版本,大家安装其他版本的ros2时,可能需要修改代码的.launch.py文件的参数,比如node_executable改为executable。2.ros2版本的我只更新到基础代码部分,可以参考学习一下ros2的基础代码,需要carla联合仿真研究算法的,用ros1版本。这里可能涉及的一些库,需要换成ros2版本的重新sudo apt-get安
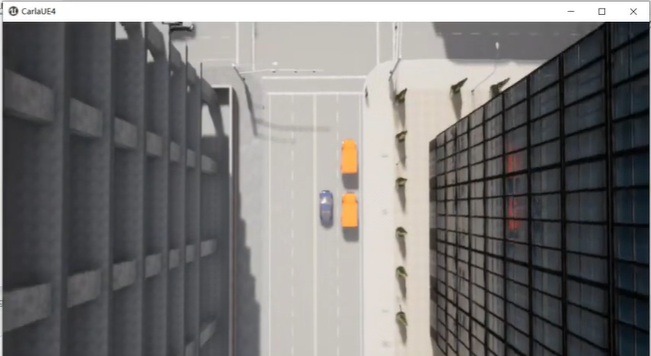
1.Carla停车场场景的搭建,我们可以利用现成的API,在Town05搭建停车场。具体来说,我们可以在目标停车位两边放静态车辆,再难点就是在周围放随机运动的行人,来模拟停车场的动态环境。2.可以搭建更困难的场景,让传统的SAC几乎失效(到达不了终点),然后自己提出的方法可以到达终点。2.深度强化学习的训练,我们可以选用常用的SAC算法进行训练,训练的效果可以如视频所示。SAC的输入观测是后视角的
本篇博客讲数学基础部分中 Frenet 坐标系和笛卡坐标系之间的坐标转换,即直角坐标和自然坐标的转换。 本节内容如果只应用,难度其实还好,但如果想真彻底理解它是怎么来,难度非常高。需要非常熟悉微积分以及向量微积分。
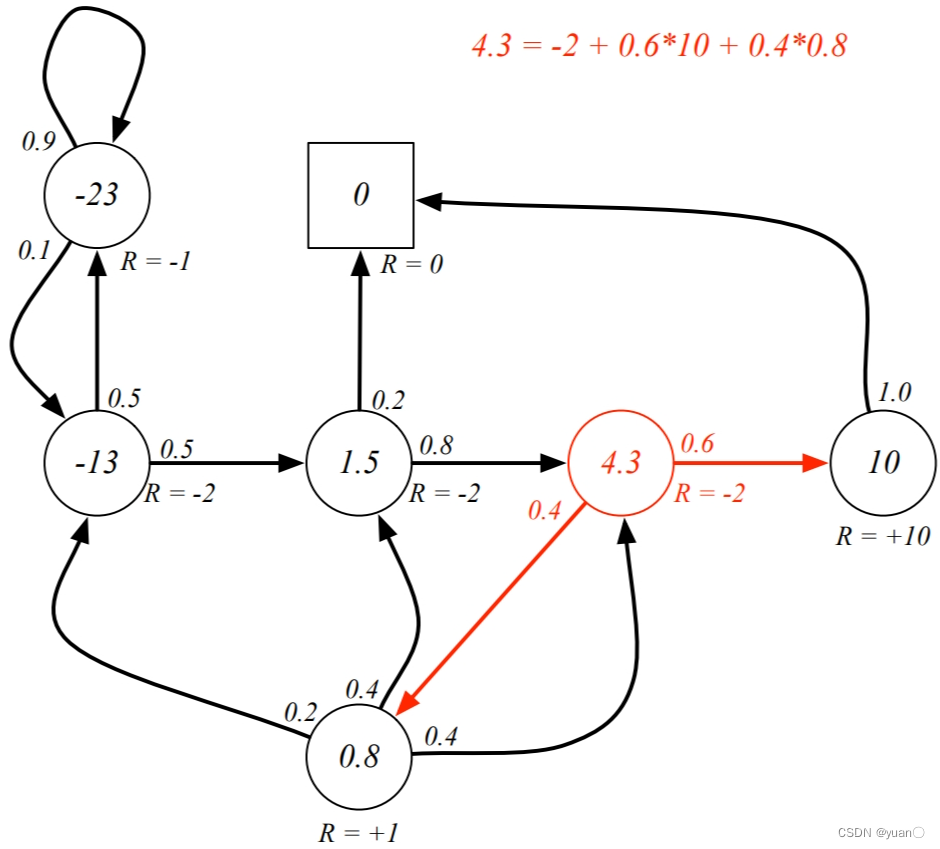
在此推荐另一篇文章【自动驾驶决策规划】POMDP之Introduction“The future is independent of the past given the present”未来状态的概率分布只与当前状态有关,而与过去状态无关。定义:性质:Pss′\boldsymbol{P}_{ss^{\prime}}Pss′为从状态sss转移到状态s′s's′的概率,又称一步状态转移概率。P\b
本篇博客深入探讨了自动驾驶决策规划算法中的一个关键数学概念——五次多项式。内容整理自 B站知名up主 忠厚老实的老王的视频。在车辆的决策规划中,舒适性的衡量标准是跃度(Jerk),它与加速度的三阶导数相关。为了使Jerk的绝对值最小,我们需要找到一种函数形式,使得加速度的变化尽可能平缓。这引出了最小化Jerk平方积分的数学问题。接着,探讨了二次或二次以下函数在最小化Jerk平方积分中的作用,以及实
决策大模型作为新一代人工智能的底层技术,能够赋能智能体(AI agent)在数字世界做出有效决策,也能助力具身机器人在物理世界实现有效决策。它不仅推动了智能体在复杂环境中的自主决策能力,还为多领域应用提供了新的技术思路。
自动驾驶系统由四大模块组成:感知系统、预测系统、决策规划与控制系统。预测系统负责预测车辆周围交通参与者的未来行为轨迹,包括车辆、行人、骑行者等,其输出为决策规划提供关键输入,直接影响自动驾驶的安全性和平顺性。预测方式分为基于状态预测(物理运动模型和机器学习模型)和基于车道序列预测(概率图模型和深度学习模型)。决策规划层则根据预测结果生成安全、合规、舒适的行驶路径,确保自动驾驶车辆高效运行。控制系统
目前大模型,AI正火热,GPt,DeepSeek等等,曾一度火爆全网,废话少说,大家赶紧学着用起来。
在Apollo星火计划学习笔记——Apollo路径规划算法原理与实践与【Apollo学习笔记】——Planning模块讲到……Stage::Process的函数会依次调用task_list中的TASK,本文将会继续以LaneFollow为例依次介绍其中的TASK部分究竟做了哪些工作。由于个人能力所限,文章可能有纰漏的地方,还请批评斧正。在配置文件中,我们可以看到LaneFollow所需要执行的所有
这篇文章详细介绍一下最新的ROS给出的DWA算法的结构,以及各个重要的cost function的含义,帮助你们理解DWA算法的构成。
本文介绍了决策规划框架,解耦和耦合策略
在自动驾驶决策规划算法中,参考线是解决导航路径过长且不平滑问题的关键。通过截取全局路径中的一段较短路径并进行平滑处理,简化了障碍物投影和匹配点的确定,使得规划算法能够在较小的范围内搜索最优路径。参考线的优点在于,较短的参考线投影更容易确定,且经过平滑处理后,路径更加平滑。参考线平滑算法通过代价函数来优化,代价函数包含了与原路径点相似代价、平滑代价和紧凑代价。通过将代价函数写成二次规划的形式,可以求
决策规划
——决策规划
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 天工造物局

 码道开发者社区



 全球具身智能开发者社区

 魔乐社区



 葡萄城开发者空间
 2048 AI社区


 北京城市开发者社区

