


- @qq_72758246


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
写代码:国内看CodeBuddy、Qoder CN、文心快码;国外看Cursor、GitHub Copilot、Claude Code。办公自动化:国内看WorkBuddy、千问办公、豆包工作;国外看Microsoft Copilot、Gemini、Notion AI。日常问答:国内看DeepSeek、Kimi、豆包;国外看ChatGPT、Claude、Perplexity。
入门阶段,你可能已经能跑通官方示例,写一个简单的发布者/订阅者,用 launch 启动两三个节点。十几个节点,一个一个手动启动太麻烦改了参数要重新编译,效率极低激光雷达数据收不到,不知道是驱动问题还是 QoS 不匹配RViz 里模型乱飞,TF 坐标对不上中级阶段的核心目标,就是从**“会写一个节点"进化到"能独立搭建一整套机器人系统”**。通信机制、系统管理、调试工具。模块核心内容常用命令通信机制
如果您使用的是AVProLiveCamera插件或其他第三方插件,确保您使用的插件版本与您当前的Unity版本兼容。您可以前往插件的官方网站或商店页面,下载最新版本并替换旧版本,以确保插件与Unity版本匹配。如果以上步骤无法解决问题,建议您联系插件的开发者或支持团队,向他们反馈该错误并寻求进一步的技术支持和解决方案。如果问题依然存在,尝试重新导入或重建场景,以确保所有组件都是最新的并且与当前Un
通信协议与芯片家族概览 本文系统梳理了各类通信协议与芯片家族的特点和应用场景: 串口家族:基础UART(异步双线)、升级版USART(支持同步)、工业级RS232/RS485(长距离传输) 板级通信:I2C(省引脚低速)、SPI(高速多线) 汽车工业:抗干扰CAN及其升级版CAN FD 电脑外设:迭代发展的USB协议 转换芯片:CH340系列(USB转串口等接口的"翻译官") 其他专用协议:音频I
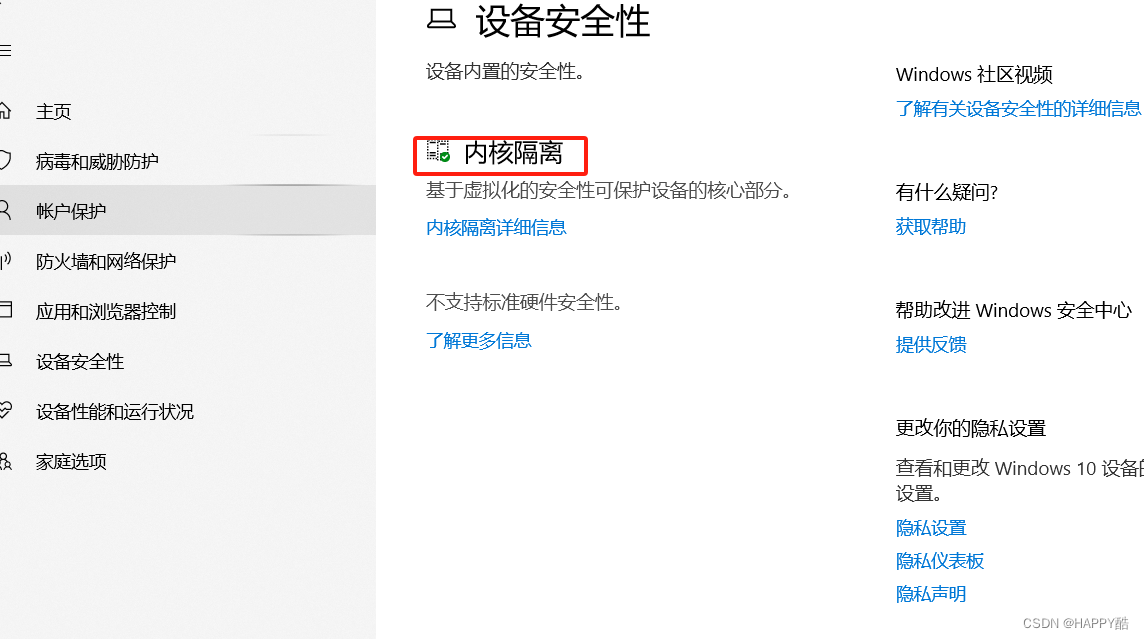
windows安全中心页面。,把内存完整性开关关掉。
虽然 Windows 足以应对 90% 的测试场景,但作为严谨的测试工程师,我们需要明确边界。直接编写或修改激光雷达、深度相机的底层 C++ 驱动。直接编译运行复杂的 ROS 2 计算图,或使用 LTTng 等强依赖 Linux 的底层追踪工具进行灰盒性能测试。对于绝大多数以软件功能为核心的软硬件结合项目,“Windows 上位机 + Ubuntu 下位机/仿真环境”是目前最主流、最省心的测试架构
下载cnpm并配置镜像源npm install -g cnpm --registry=http://registry.npmmirror.com。初始化:npm init -y发现npm没有此命令。打开微信开发者工具,找到方框的文件右击选择内建终端打开。重新打开微信开发者工具。关闭微信开发工具,用。
摘要: 《鱼书》核心内容分为三段式结构,分别对应深度学习的基础构建、训练核心和模型进阶。 基础构建(1–3章):涵盖Python、感知机和神经网络前向传播,类比DDR压测中的环境搭建与通路验证。 训练核心(4–6章):聚焦损失函数、梯度下降和优化器,与DDR压测的敏感度分析和收敛调优高度相关,可直接迁移至异常预测模型。 模型进阶(7–8章):介绍CNN和RNN,适用于图像或时序数据分析,未来潜力大
本文介绍了C++中std::vector的三种主流遍历方式和push_back插入操作。通过仓库管理员的比喻,讲解了push_back在容器尾部插入元素的用法。重点对比了三种遍历方法:传统下标法(直观但易出错)、迭代器法(通用但复杂)和C++11范围for循环(简洁高效)。文章提供了代码示例,并给出适用场景建议:日常开发推荐范围for,复杂操作需用迭代器,新手应从下标法开始学习。最后总结了每种方法
场景Python 方案C++ 方案大白话比喻日常存数据list万能收纳箱 / 自动伸缩盒子科学计算NumPy数学加速器 / 矩阵专业库所以,不要觉得 Python 简单就是“功能少”,也不要觉得 C++ 麻烦就是“太底层”。Python + NumPy 是“用 Python 的语法,调用 C 的内功”,追求的是开发效率和计算速度的平衡。C++ + Eigen 是“从里到外的硬核控制”,追求的是极致