


- @qing2019


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
yolov7模型部署——代码实现(python版和c#版)
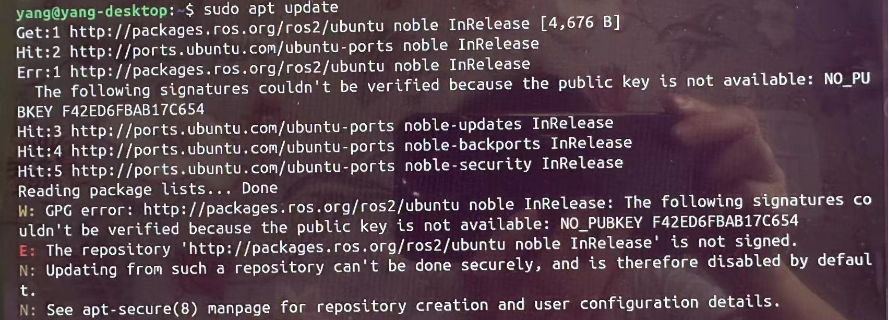
安装配置ROS2时遇到的问题
正在从头学ROS2,上学时一直用的c++,工作后就只剩刷题才用了,重新捡起来后发现出了很多新功能,于是C++也从头学起。

本文记录了在Ubuntu系统上安装NVIDIA显卡驱动、CUDA和cuDNN的全过程。首先通过ubuntu-drivers devices查询并安装NVIDIA驱动535版本(实际应安装570版本),重启后验证驱动安装成功。接着从NVIDIA官网下载CUDA 12.8工具包,通过一系列命令完成安装并配置环境变量。然后下载对应版本的cuDNN v8.9.7,复制相关文件到CUDA目录并设置权限。最后
在网络存储中,服务器把本地的一个逻辑块设备——底层可能是一个物理块设备的一部分,也可能是多个物理块设备的组合,又或者多个物理块设备的组合中的一部分,甚至是一个本地文件系统上的一个文件——通过某种协议模拟成一个块设备,远程的客户端(可以是一台物理主机,也可以是虚拟机,某个回答所说的块设备是给虚拟机用是错误的)使用相同的协议把这个逻辑块设备作为一个本地存储介质来使用,划分分区,格式化自己的文件系统等等

方法二,stack迭代法。
本文介绍了Docker相关技术及在Linux系统下的安装方法。首先对比了Docker、Docker Engine和Docker Desktop三者的区别:Docker是容器化平台,Docker Engine是其核心组件,而Docker Desktop是面向桌面用户的图形化工具。随后详细说明了在Ubuntu系统安装Docker Engine的步骤,包括更新系统、安装依赖、添加GPG密钥和APT源等操
最近在ROS1和ROS2中来回切换,头大T_T。问题是我需要ROS1和ROS2两个版本同时开发,因此我自己的系统上装了ubuntu22.04,需要同时兼容ROS1和ROS2, 因此g++是v11版本,但客户工控机只有ubuntu20.04,每次都要升级一次g++, 崩溃……也可以写镜像源,但会出各种问题pthread库问题,因此我很少用。一句指令就可以了,会自动安装gcc-11和g++-11的。1
yolov7训练自己的数据集,从标注到训练到测试,及中文显示标签

yolov7训练自己的数据集,从标注到训练到测试,及中文显示标签