登录社区云,与社区用户共同成长
邀请您加入社区
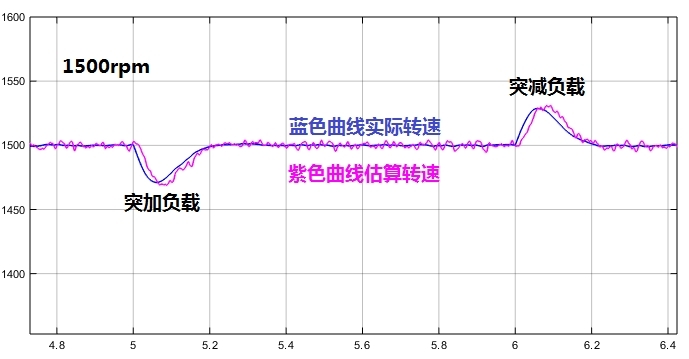
高频注入模型,可加载,可加载,可加载(1)基于脉振高频注入的永磁同步电机无速度传感器矢量控制MATLAB仿真模型;(2)模型可以加负载,加负载仍然可以辨识转速。在电机控制领域,永磁同步电机(PMSM)的无速度传感器控制技术一直是研究热点。今天咱就来聊聊基于脉振高频注入的永磁同步电机无速度传感器矢量控制MATLAB仿真模型,这模型有两大亮点:可加载,加负载后还能精准辨识转速。
当我们想要使用kali-linux内置的某些工具时,因为kali版本的差异,有时会发现在kali中找不到我们想要的工具,或是想用的工具无法使用,因此我们需要更新kali的版本或软件库,可以通过对kali更新源的方法解决上述问题。
实际上HTTP网络连接是无记忆的,每发起一次网络请求只能获取一次数据,在下一次访问时,不能获取上一次访问的状态。为了维持账户的登录状态,确保上一次访问提交过账户登录信息后,下一次访问仍能继续保持登录状态,需要设计一套会话维持机制来记录每次访问的状态。会话是指终端用户(例如浏览器)与网站服务器进行通信的过程,而会话维持指终端用户与网站服务器维持通信的过程,即保持用户的登录状态。第2行1第4行和密码青
这段文字介绍了作者打算使用 Karla,一个开源的自动驾驶研究模拟器。作者之前使用过 GTA 进行类似的研究,但 Karla 专门为自动驾驶研究设计,拥有 API 和更便捷的调试功能。作者之前尝试过 Karla,但遇到了一些问题,现在准备重新尝试。文章接下来介绍了 Karla 的一些功能,包括多客户端连接、远程连接、禁用渲染以提高速度、与 ROS 的桥接以及自动驾驶基准测试。作者表示对 Karl.
咱们直接在Simulink里搭个模型试试手,准备个直流电源接上三相逆变桥,重点是这个霍尔解码模块——它就像电机的GPS定位器,三个霍尔信号输入进来得准确解析转子位置。比如先让Ki=0,慢慢调大Kp直到转速开始抖,这时候记下临界值Kp=1.2,然后取0.6倍就是最终参数。(1)仿真模型由直流源、三相逆变桥、无刷直流电机、PI控制器、传感器、霍尔解码模块、测量模块等构成;(1)仿真模型由直流源、三相逆
从Lambda表达式到模块化系统,Java语言的发展清晰地展示了其迈向现代化语言体系的路径。Lambda和Stream让开发者能够以声明式、函数式的风格编写出更简洁、更易并行化的代码;而模块化则为解决长期困扰Java企业级开发的可维护性、安全性和部署问题提供了原生解决方案。在实践中,建议开发者:深入理解函数式编程思想以更好地运用Lambda和Stream;在构建大型应用或库时,积极采用模块化来定义
``html。
在人工智能与计算机视觉技术深度融合的今天,PyTorch框架凭借其灵活性与高效性成为深度学习领域的核心工具,而OpenCV则以强大的图像处理能力持续赋能计算机视觉应用。二者协同优势体现在:OpenCV完成高性能预处理后,通过Numpy数组与PyTorch张量的无缝转换,可将优化后的图像数据直接输入深度学习模型。探索OpenCV的并行计算模块与PyTorch的CUDA内核协同,开发基于NVidia
先看从机代码怎么处理温度数据——DS18B20的数值直接塞进MODBUS数据帧,简单粗暴有效。遇到CRC校验错误别慌,八成是字节超时没处理好,调整定时器参数比死磕代码更有效。很多人想要很多功能号实现原理就是用if判断数据帧有点区别,所以学会一条功能号,其它自然会了。很多人想要很多功能号实现原理就是用if判断数据帧有点区别,所以学会一条功能号,其它自然会了。主机代码,主动发03指令读其它设备数据并把
即时通讯搭建,包含安卓,iOS,PC,Java后端 ,承接各 种项目的定制和二次开发以及搭建。「即时通讯系统这玩意儿,真不是调几个API就能搞定的」——这是上个月帮客户重构IM系统时,技术合伙人老张在会议室里说的原话。别看市面上现成的IM框架满天飞,实际落地时客户端适配、消息同步、扩展开发这些坑,没踩过的根本不知道水多深。
即使利用了现代特性,代码仍可能因逻辑错误而引发未定义行为(Undefined Behavior),如解空指针、迭代器失效、类型双关等。为此,C++社区发展出了一系列最佳实践和辅助工具。编码时,应优先使用引用而非指针,使用 `at()` 成员函数进行边界检查(或在发布版本前使用 `assert`),并严格遵守类型规则。此外,现代编译器和静态分析工具(如Clang-Tidy)能够检测出许多潜在的内存安
此时,编写简单的程序,如计算器或数字排序,是巩固基础的有效方式。优秀的C++程序员懂得如何设计良好的类接口,将内部实现细节隐藏起来,只暴露必要的操作,从而增强代码的安全性和可维护性。深入理解虚函数、纯虚函数以及动态绑定的原理,是运用多态的关键,这也是区分中级和高级程序员的重要标志。从新手到大师的旅程,最终是形成一套自己的编程哲学和设计思想的过程。从简单的函数模板和类模板开始,逐步理解模板特化、偏特
LabVIEW这种图形化编程在快速迭代时优势明显,上周刚给注塑车间加了AGV调度模块,从原型到上线只用了三天。设备管理模块更刺激,同时要和五台不同型号的PLC通信。整个系统跑在CompactRIO上,重要数据存两份——实时数据库存Redis做看板展示,关系数据库存MySQL做持久化。这里有个坑要注意——扫码枪输出的字符串带特殊符号时,记得用Escape Text VI处理,否则数据库写入会报错。物
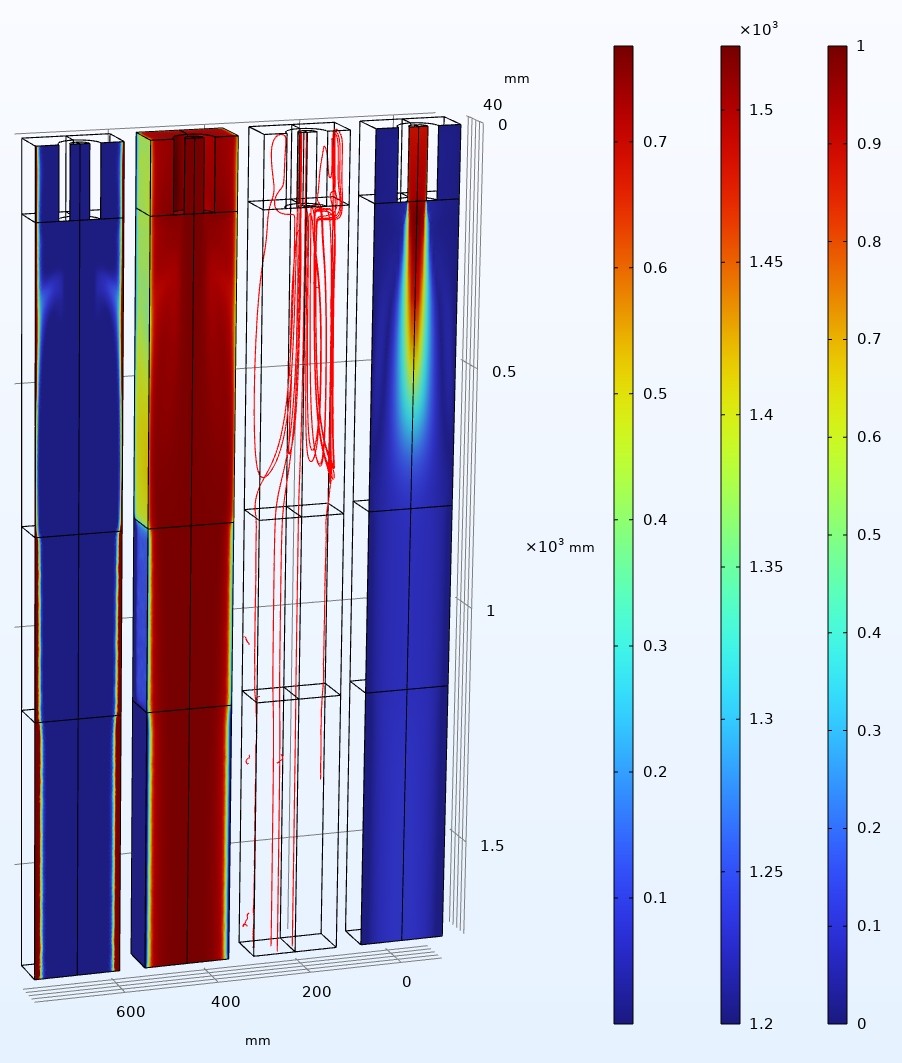
在钢铁厂连铸车间里,红热的钢水顺着结晶器流淌时,操作工最想知道的是:这会儿坯壳到底长多厚了?后来改用相场变量梯度最大值定位法,用comsol的d(fs,x)^2 + d(fs,y)^2求极值点,界面追踪稳如老狗。某次仿真发现凝固界面出现波浪形缺陷,追查代码发现beta值多输了个零——热膨胀搞成十倍,钢水都快沸腾了。所以说数值模拟这活,既考验物理功底,又得防着代码里的"暗坑"。相场法模拟枝晶生长时,
家人们,不知道你们有没有过这样的经历,为了抢到智谱GLM Coding Plan,每天定好闹钟,9:30准时开抢,结果每次都是“竹篮打水一场空”。我有个做独立开发的朋友小王,在深圳打拼,之前一直用硅基流动按量计费,一个月下来要花1200元,就想着抢个Coding Plan能省点钱,结果连续抢了三周都没抢到,真是愁死了。据不完全统计,像小王这样抢不到Coding Plan的开发者可能有上百万人,大家
Ruby 3.1.2 以其简洁、灵活的特性,在编程世界中有着独特的魅力 。它的面向对象编程特性让代码结构清晰、易于维护;模块和 Mixin 机制实现了高效的代码复用;块、Proc 和 Lambda 则为代码的编写提供了更多的灵活性 。在 Web 开发、脚本编写等领域,Ruby 3.1.2 都能大显身手 。
永磁同步模型电流预测控制+滑模控制!滑膜控制器采用新型趋近律与扰动观测器结合,提高系统鲁棒性和稳态特性。电流环采用预测控制双矢量改进算法。含有对应学习文献永磁同步电机(PMSM)的控制性能一直是电机控制领域的研究热点,尤其是在高精度、高鲁棒性要求的工业应用中。本文将结合永磁同步电机的电流预测控制和滑模控制,探讨一种改进的控制策略,并尝试通过代码实现和分析来验证其有效性。
本代码库实现了一套完整的红外偏振成像超构透镜的建模、设计与仿真流程。基于2019年APL期刊提出的中红外实时偏振成像技术,该方案通过创新的线偏振复用和圆偏振复用原理,结合空间插空排列方法,在10.6μm长波红外波段实现了实时偏振成像功能。整个代码系统采用模块化设计,涵盖了从基础单元结构仿真到完整系统性能验证的全过程。
ruby3.1.2
——ruby3.1.2
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 天工造物局



 码道开发者社区
 亚马逊云科技技术品牌专区

 深开鸿 技术专区

 AI编程社区
 AI Agent技术社区
 DAMO开发者矩阵

 DeepSeek技术社区

 腾讯云开发者社区


 AtomGit开源社区


