- @2504_94303570


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
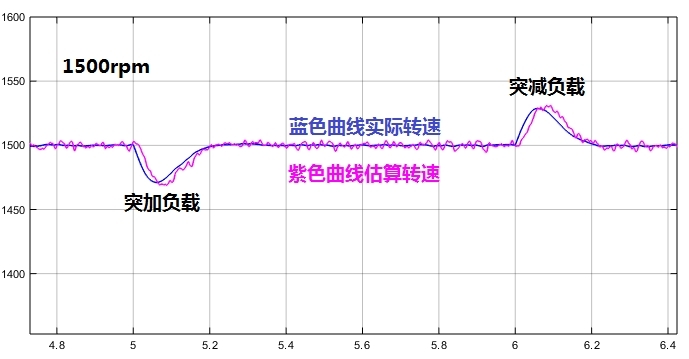
高频注入模型,可加载,可加载,可加载(1)基于脉振高频注入的永磁同步电机无速度传感器矢量控制MATLAB仿真模型;(2)模型可以加负载,加负载仍然可以辨识转速。在电机控制领域,永磁同步电机(PMSM)的无速度传感器控制技术一直是研究热点。今天咱就来聊聊基于脉振高频注入的永磁同步电机无速度传感器矢量控制MATLAB仿真模型,这模型有两大亮点:可加载,加负载后还能精准辨识转速。
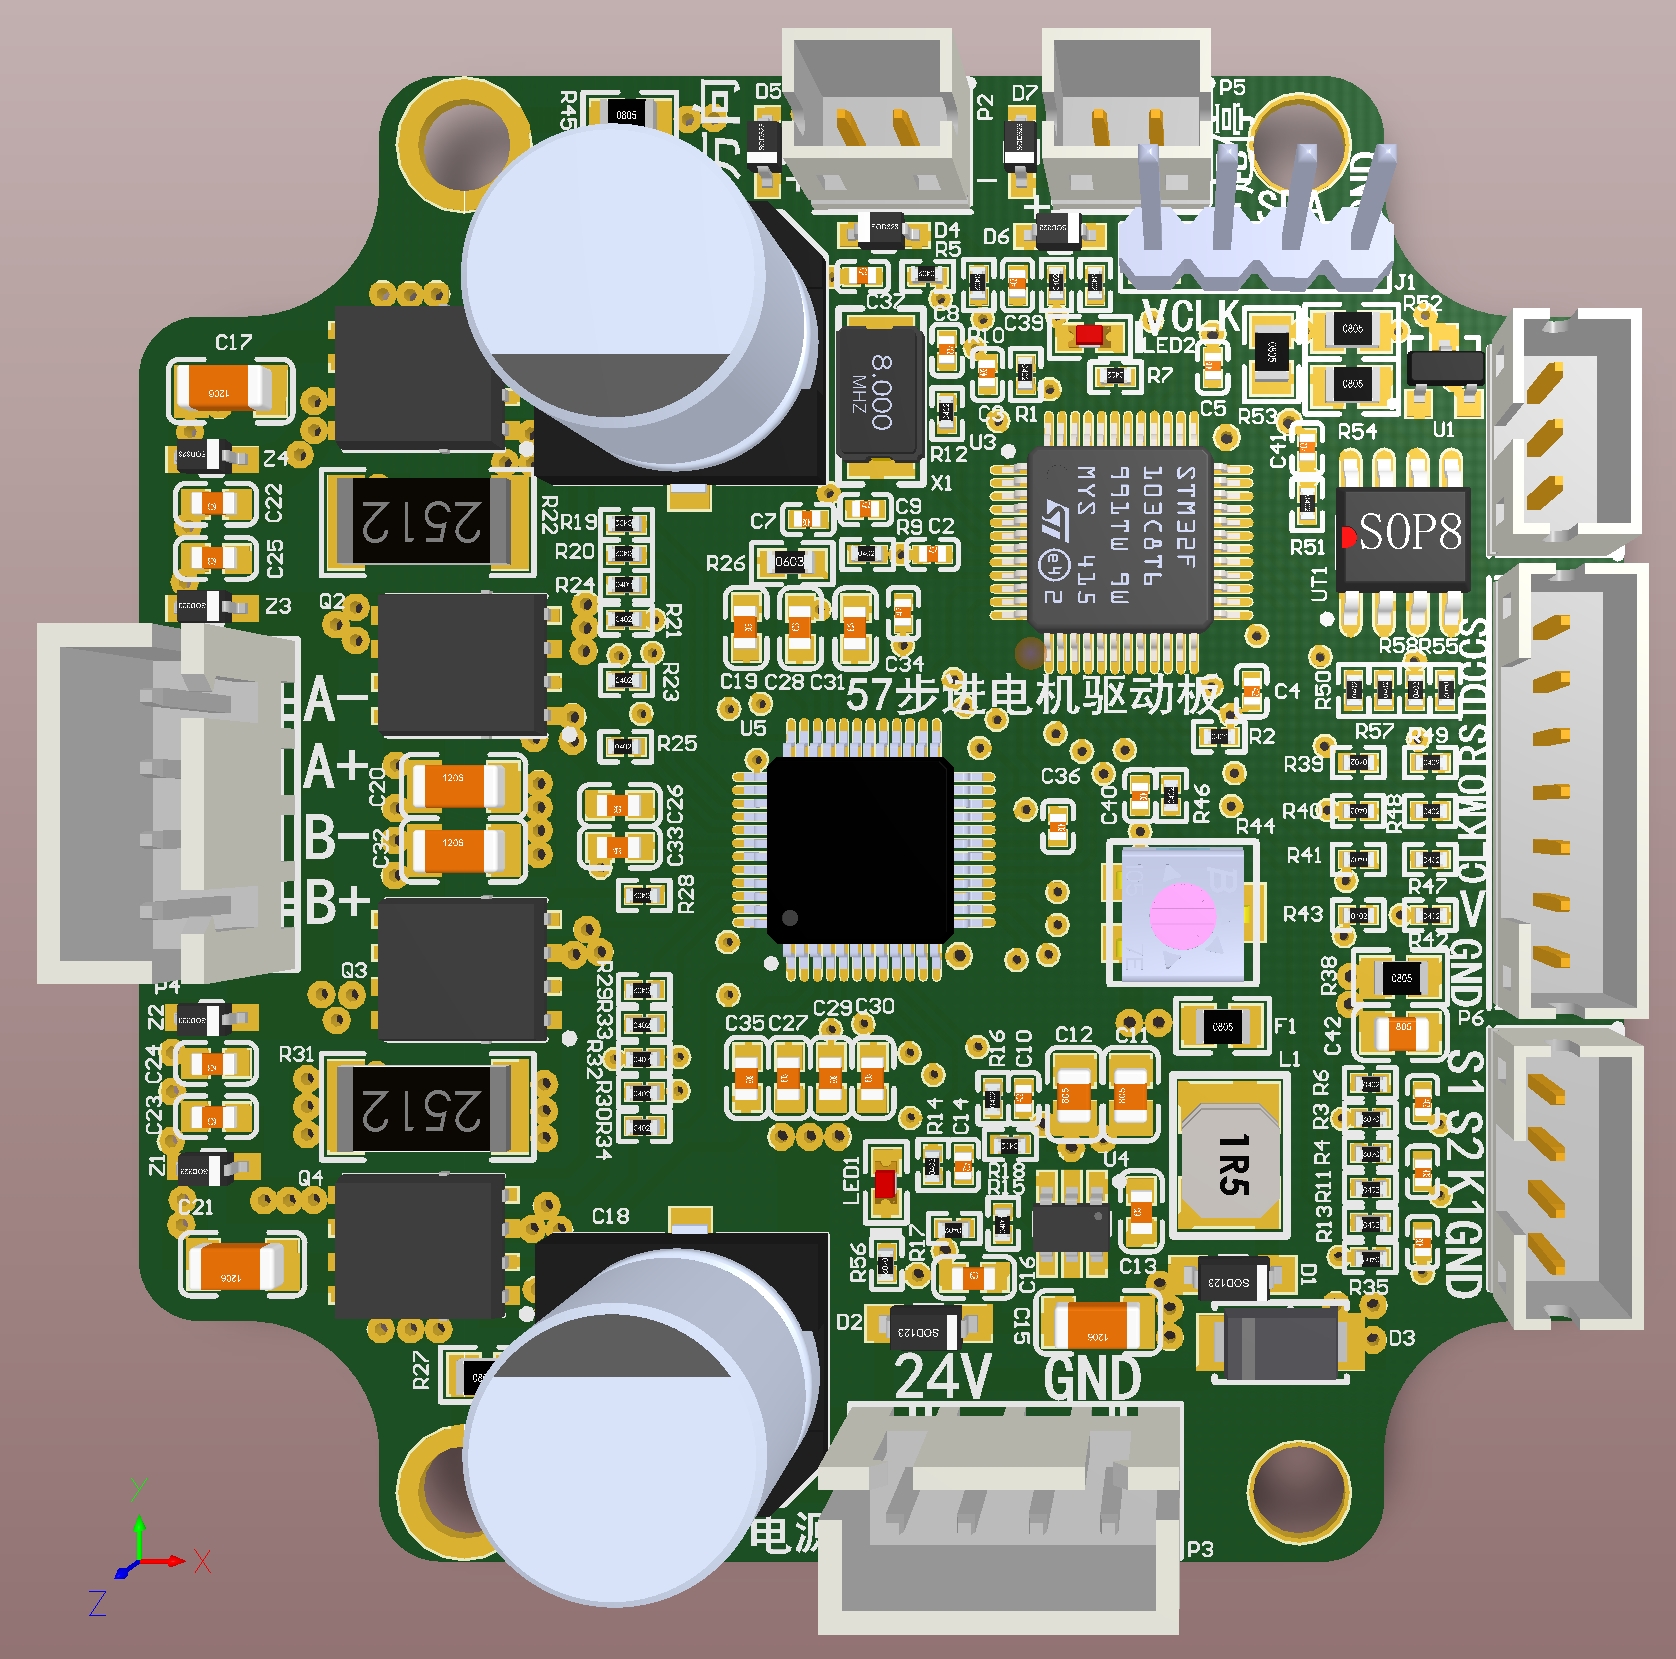
这块板子最大的亮点当属TMC5160这颗控制芯片,它不仅集成了运动控制器和MOSFET驱动,还自带StealthChop2静音技术。实测在办公室环境下,电机运行时连桌上的铅笔都不会震动,这对需要精密控制的应用场景太重要了。玩过步进电机的朋友都知道,传统驱动板工作时那个"咔咔"的噪音简直能逼疯强迫症。最近入手的这款基于TMC5160的57步进电机驱动板,完全刷新了我对步进电机的认知——原来电机也能静
模型预测控制,基于两相交错并联boost变换器。可完好地实现均流。模型中包含给定电压跳变和负载突变的响应情况。模型中0.1s处给定由300变为250,0.3s处由250变为300。0.2s处负载跃升为两倍的情况。响应速度快。有模型预测控制以及PI+模型预测控制两种方式。后者的稳态误差更小以及响应速度更快运行环境为matlab/simulink在电力电子领域,变换器的性能优化一直是热门话题。今天咱就

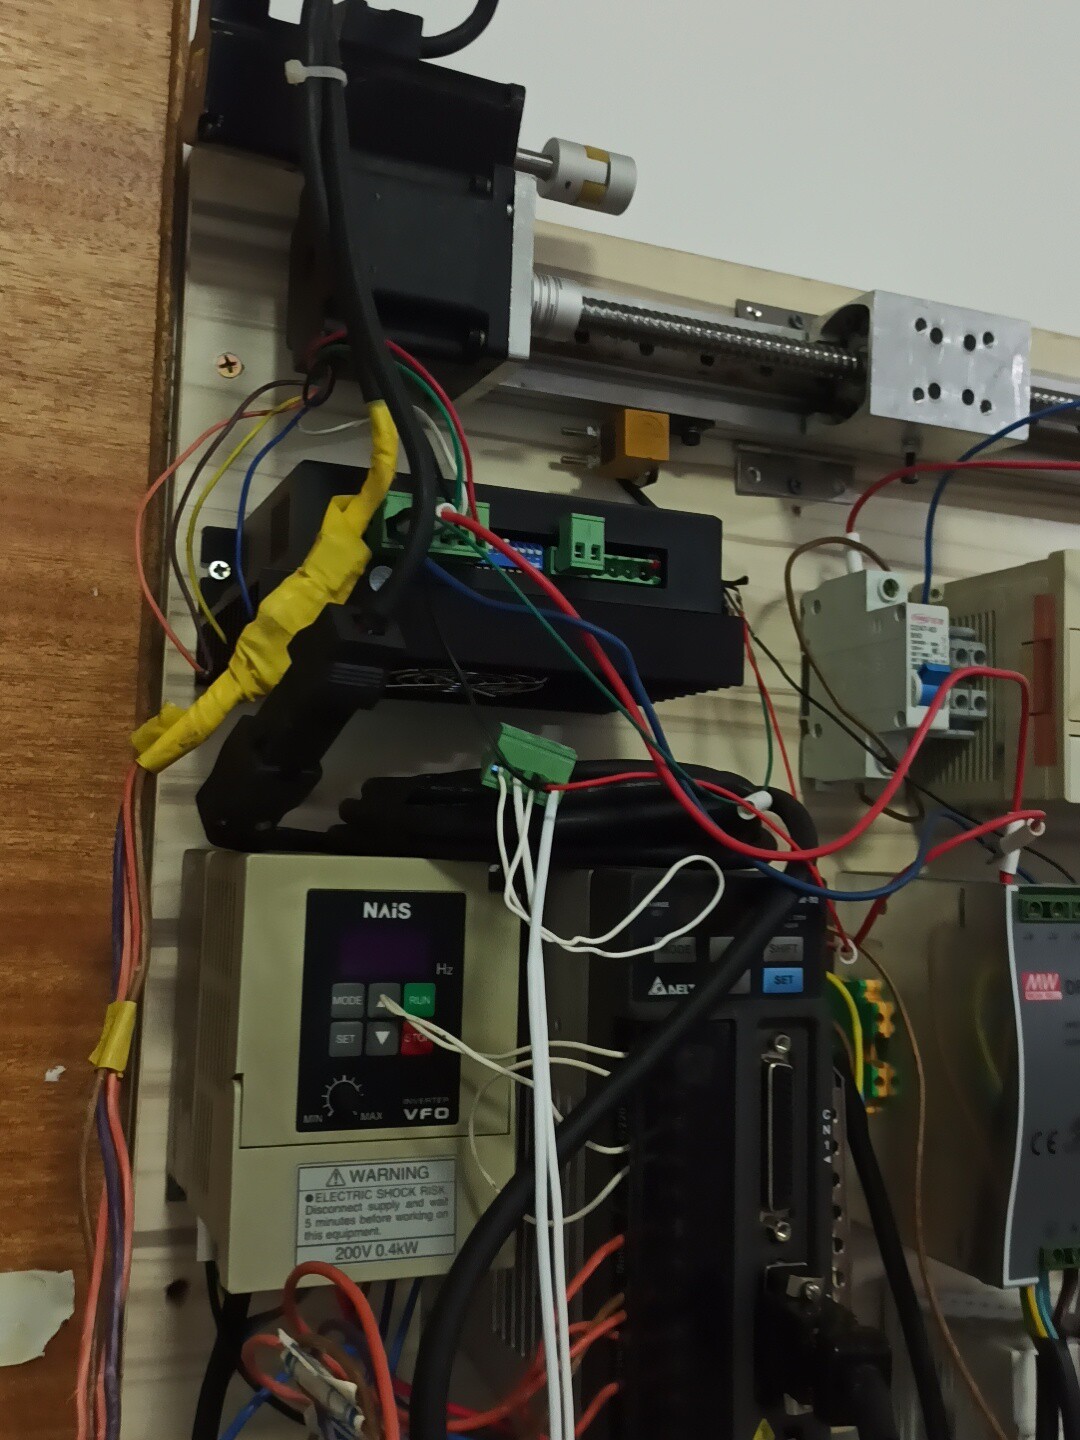
信捷XD/XC系列PLC 控制台达B2系列伺服电机程序,手动自动,循环,循环次数设定在自动化控制领域,信捷PLC与台达伺服电机的搭配应用十分广泛。今天咱们就来聊聊如何用信捷XD/XC系列PLC控制台达B2系列伺服电机,实现手动、自动、循环以及循环次数设定这些功能。
XCP标定:支持参数读写、数据采集、资源保护,可通过CANape完成ECU的标定与监控。CAN通信:实现4个CAN节点的初始化与报文收发,为XCP协议与其他ECU交互提供总线支持。硬件控制:支持GPIO、GTM、VADC、QSPI等外设的驱动,实现PWM生成、PWM捕获、模拟信号采集、SPI设备通信。数据存储:通过E25LC256 EEPROM存储标定参数,支持数据校验,确保掉电数据不丢失。外围控

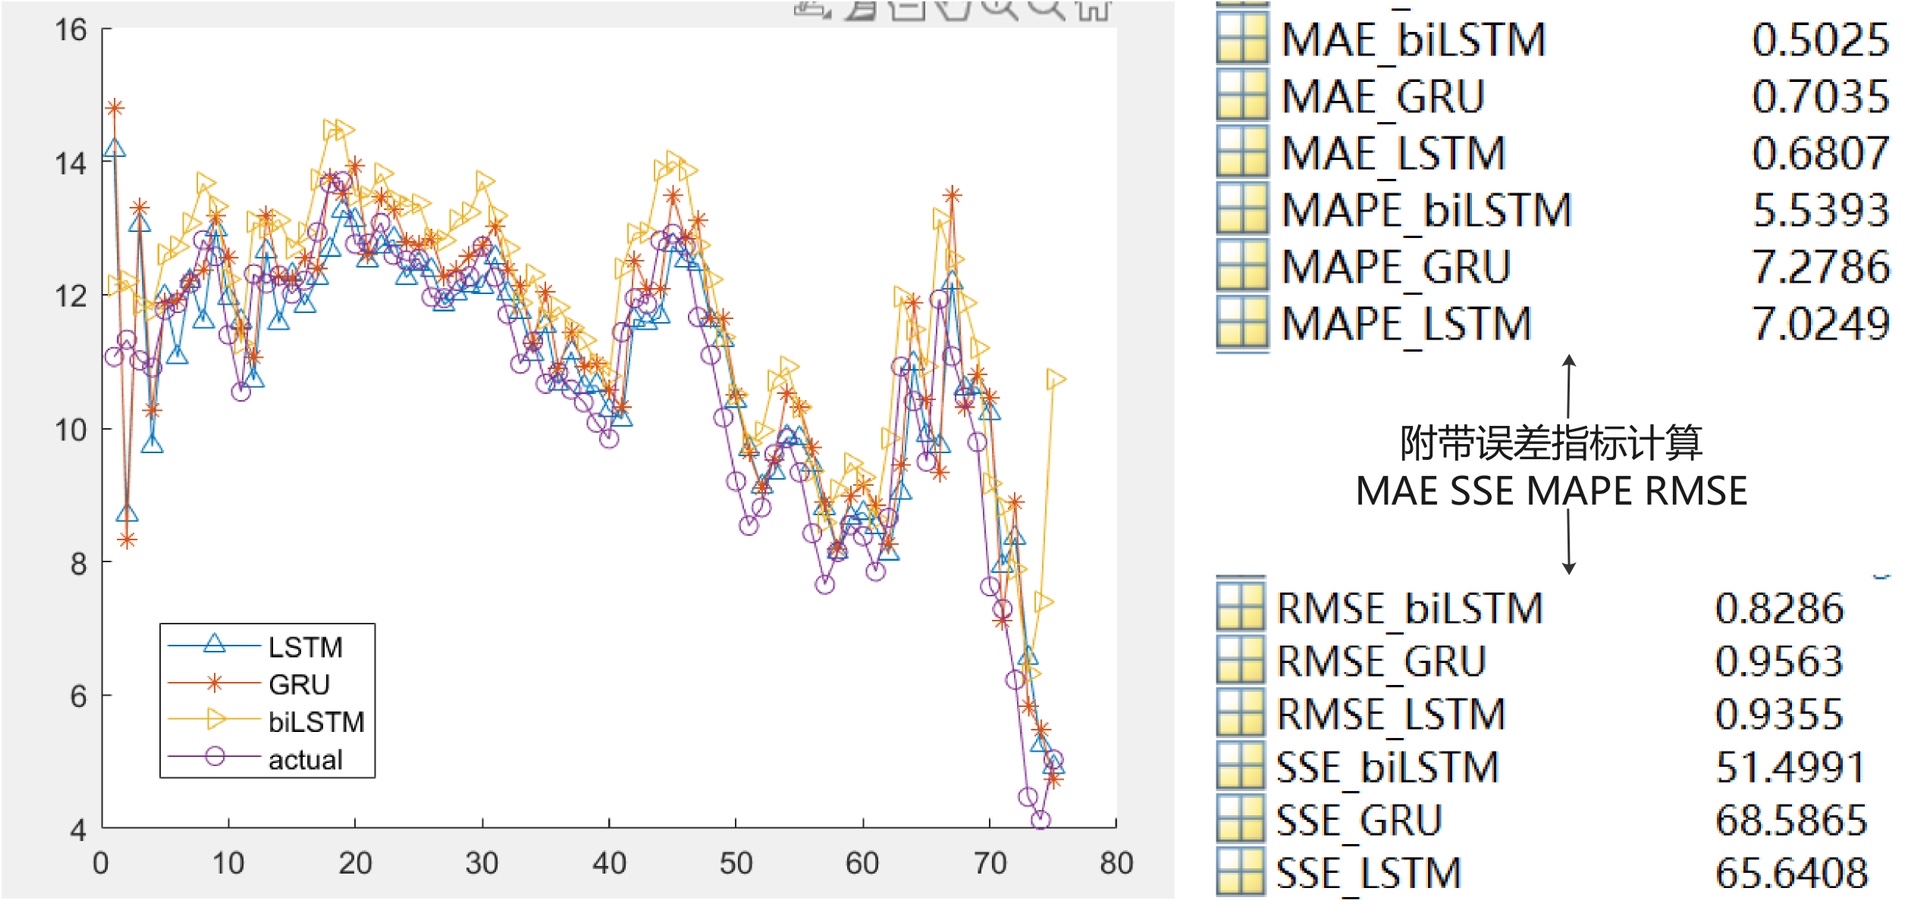
总之时间序列预测这玩意,七分靠特征处理,三分靠模型调参,剩下的九十分靠运气(不是)。时间序列预测这玩意儿在实际场景里太常见了,从股票价格到电力负荷,到处都能用得上。最后说个玄学问题:同一组数据跑多次结果可能波动,别慌,这是神经网络初始化的随机性导致的。遇到预测结果滞后的问题,试试在数据预处理阶段加差分操作,或者调整滑窗步长。RNNs模型,包括长短期记忆(LSTM),门限循环单元(GRU)和双向长短
比如电机模型里我设ωc=50,ωo=200,效果比之前调了三天三夜的PI参数强多了。最惊喜的是参数鲁棒性——同一组参数换到功率差30%的电机上居然还能用,这要是放在以前PI时代,早被老板骂摸鱼了。下次试试在三相异步电机上移植,搞成了再来分享。matlab/simulink二阶线性自抗扰控制器(LADRC)仿真模型,已经封装完成,响应速度快,抗扰能力相较于传统pi更优秀。matlab/simulin

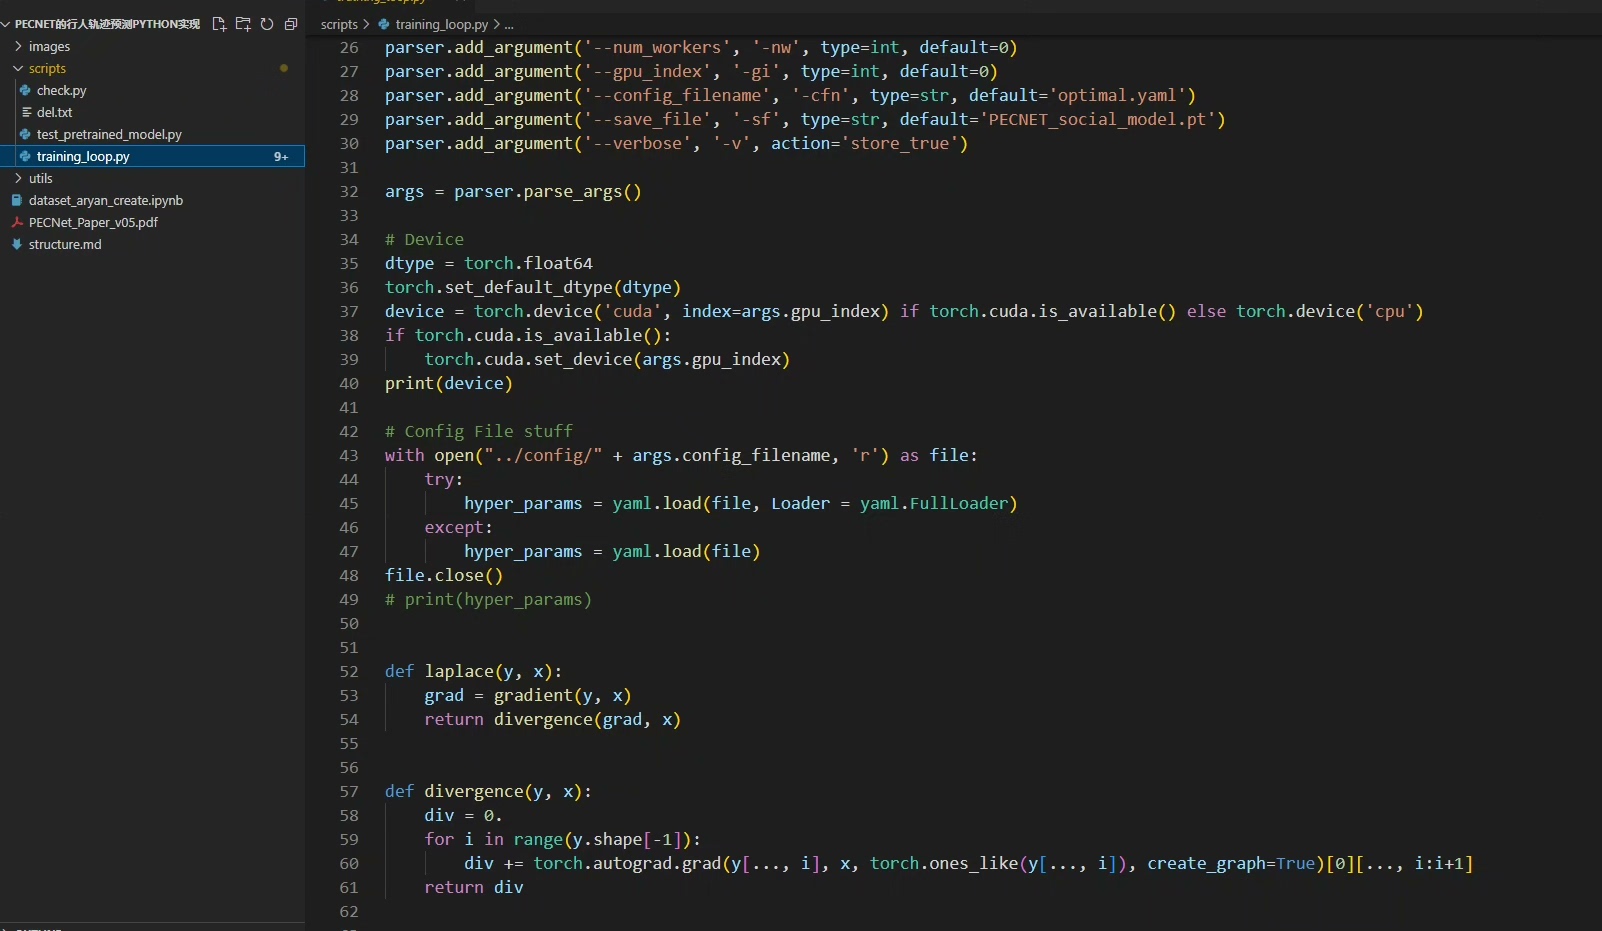
DL00105-PECNet的行人轨迹预测python实现对PECNet进行了稳健性分析,自动驾驶汽车的行人轨迹预测系统,具有各种聚类分析、新颖的指标分布分析和分类。使用合成的数据增强技术,范围从牛顿力学到基于深度强化学习的模拟改进和测试系统。还将系统解耦,并与其他实验一起进行各种消融研究,位移误差 (FDE) 指标降低 9.5%。在自动驾驶的世界里,准确预测行人的轨迹就像是给汽车装上了一双“透视
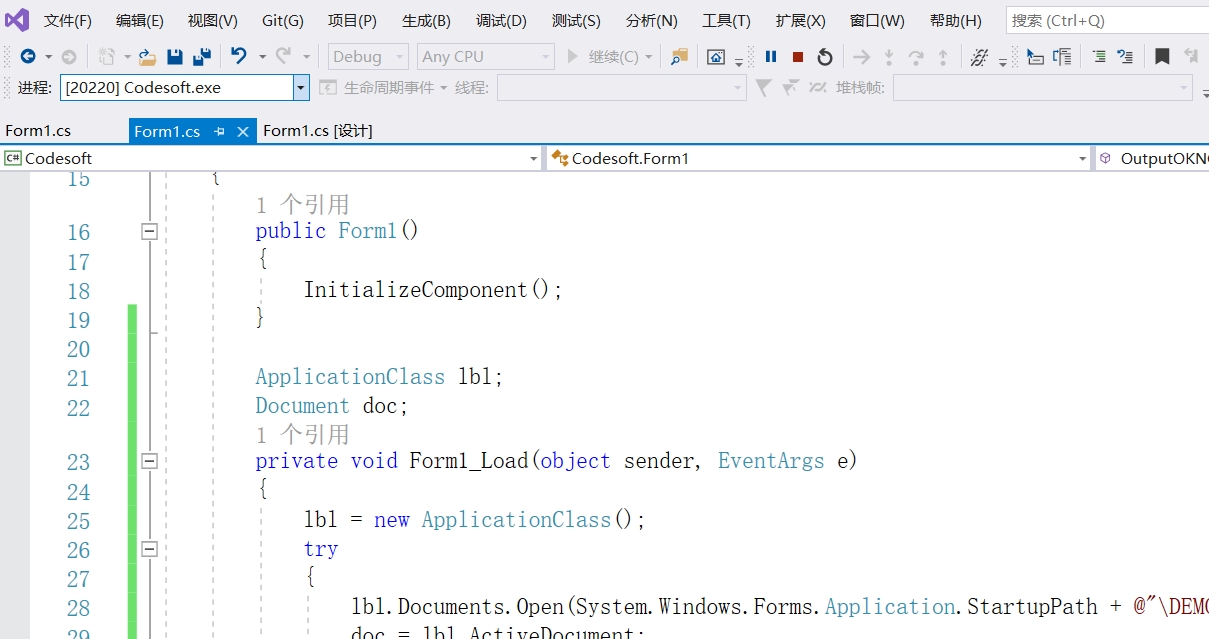
最近在折腾标签打印系统的时候,发现CODESOFT这玩意儿对C#开发者是真香。特别是需要给产线做定制化打印工具的场景,直接拿它的COM组件撸代码,比从零造轮子省事太多了。先上段硬核操作——用C#动态替换标签里的图片,这需求在产线换标时绝对高频。下次打算试试用Blazor搞个网页端配置界面,毕竟.NET全栈才是终极奥义。搞完这些再套个WPF的MVVM框架,配合Prism的事件聚合器,轻松实现多终端同
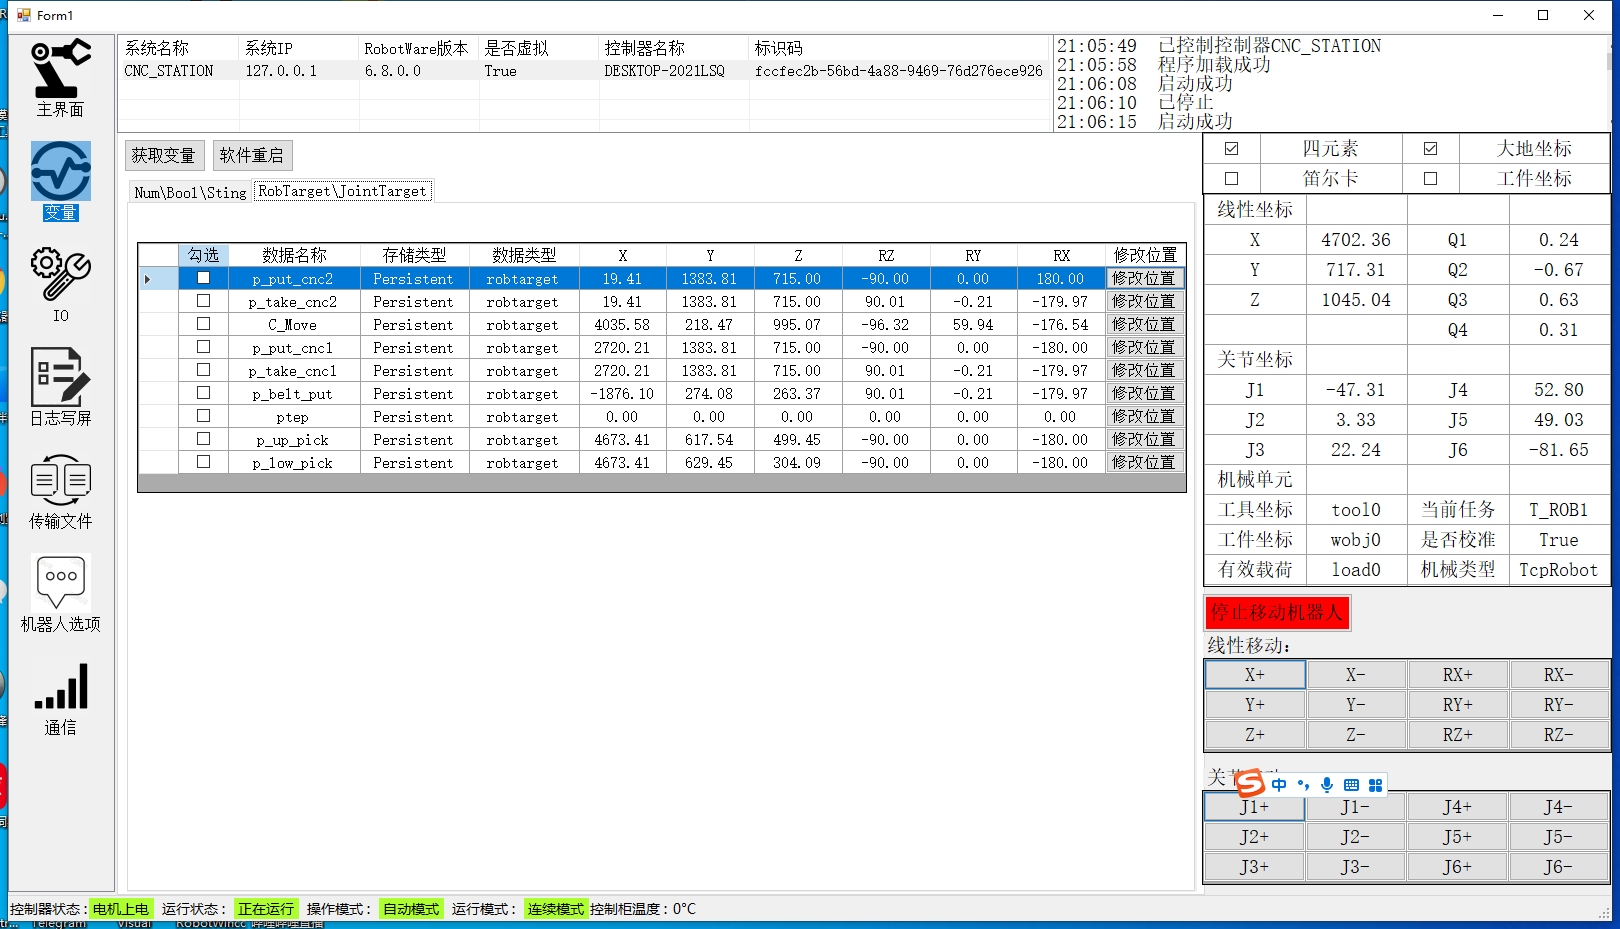
开发中遇到的坑:PC SDK的文档真是一言难尽,多试试API返回值。实时监控超过20个变量时建议分组处理,别把控制器搞崩了。最后提醒,生产环境一定要加异常恢复机制,机器人一动起来可没Ctrl+Z的机会。StartWatching的参数别设太小,机器人控制器扛不住高频请求。先装个NuGet包ABB.Robotics.Controllers.PC,这是PC SDK的命根子。这段代码扫局域网里的ABB控