


- @PuEJbfWWgo


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
基于西门子1200智能家居货品进出库系统设计机械臂传送带上下曲轴功能,自动识别货物存取清单:Plc程序HMI仿真界面Io表Cad电气接线图程序讲解视频在智能家居货品进出库系统的设计中,基于西门子1200的方案能够高效实现机械臂传送带上下曲轴功能,还能自动识别货物存取,这背后涉及多个关键部分,下面就来详细聊聊。

本文分析的代码实现了一种改进的鲸鱼优化算法(Improved Whale Optimization Algorithm, IWOA),并将其应用于机械臂时间最优轨迹规划问题。该算法基于自然界中鲸鱼群体狩猎行为的启发,通过模拟鲸鱼的包围、捕食和气泡网攻击等行为,实现对复杂优化问题的高效求解。

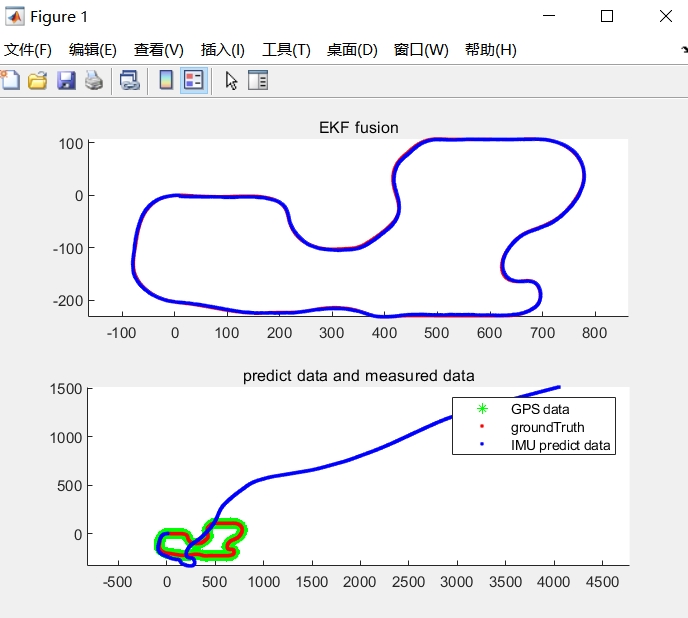
接下来,代码定义了一些变量和参数,如`imuFs`和`gpsFs`分别表示IMU和GPS的数据采样频率,`imuSamplesPerGPS`表示每个GPS数据点对应的IMU数据点数量。接下来,代码定义了一些变量和参数,如`imuFs`和`gpsFs`分别表示IMU和GPS的数据采样频率,`imuSamplesPerGPS`表示每个GPS数据点对应的IMU数据点数量。此外,代码还定义了一些其他变量,
咱们直接在Simulink里搭个模型试试手,准备个直流电源接上三相逆变桥,重点是这个霍尔解码模块——它就像电机的GPS定位器,三个霍尔信号输入进来得准确解析转子位置。比如先让Ki=0,慢慢调大Kp直到转速开始抖,这时候记下临界值Kp=1.2,然后取0.6倍就是最终参数。(1)仿真模型由直流源、三相逆变桥、无刷直流电机、PI控制器、传感器、霍尔解码模块、测量模块等构成;(1)仿真模型由直流源、三相逆
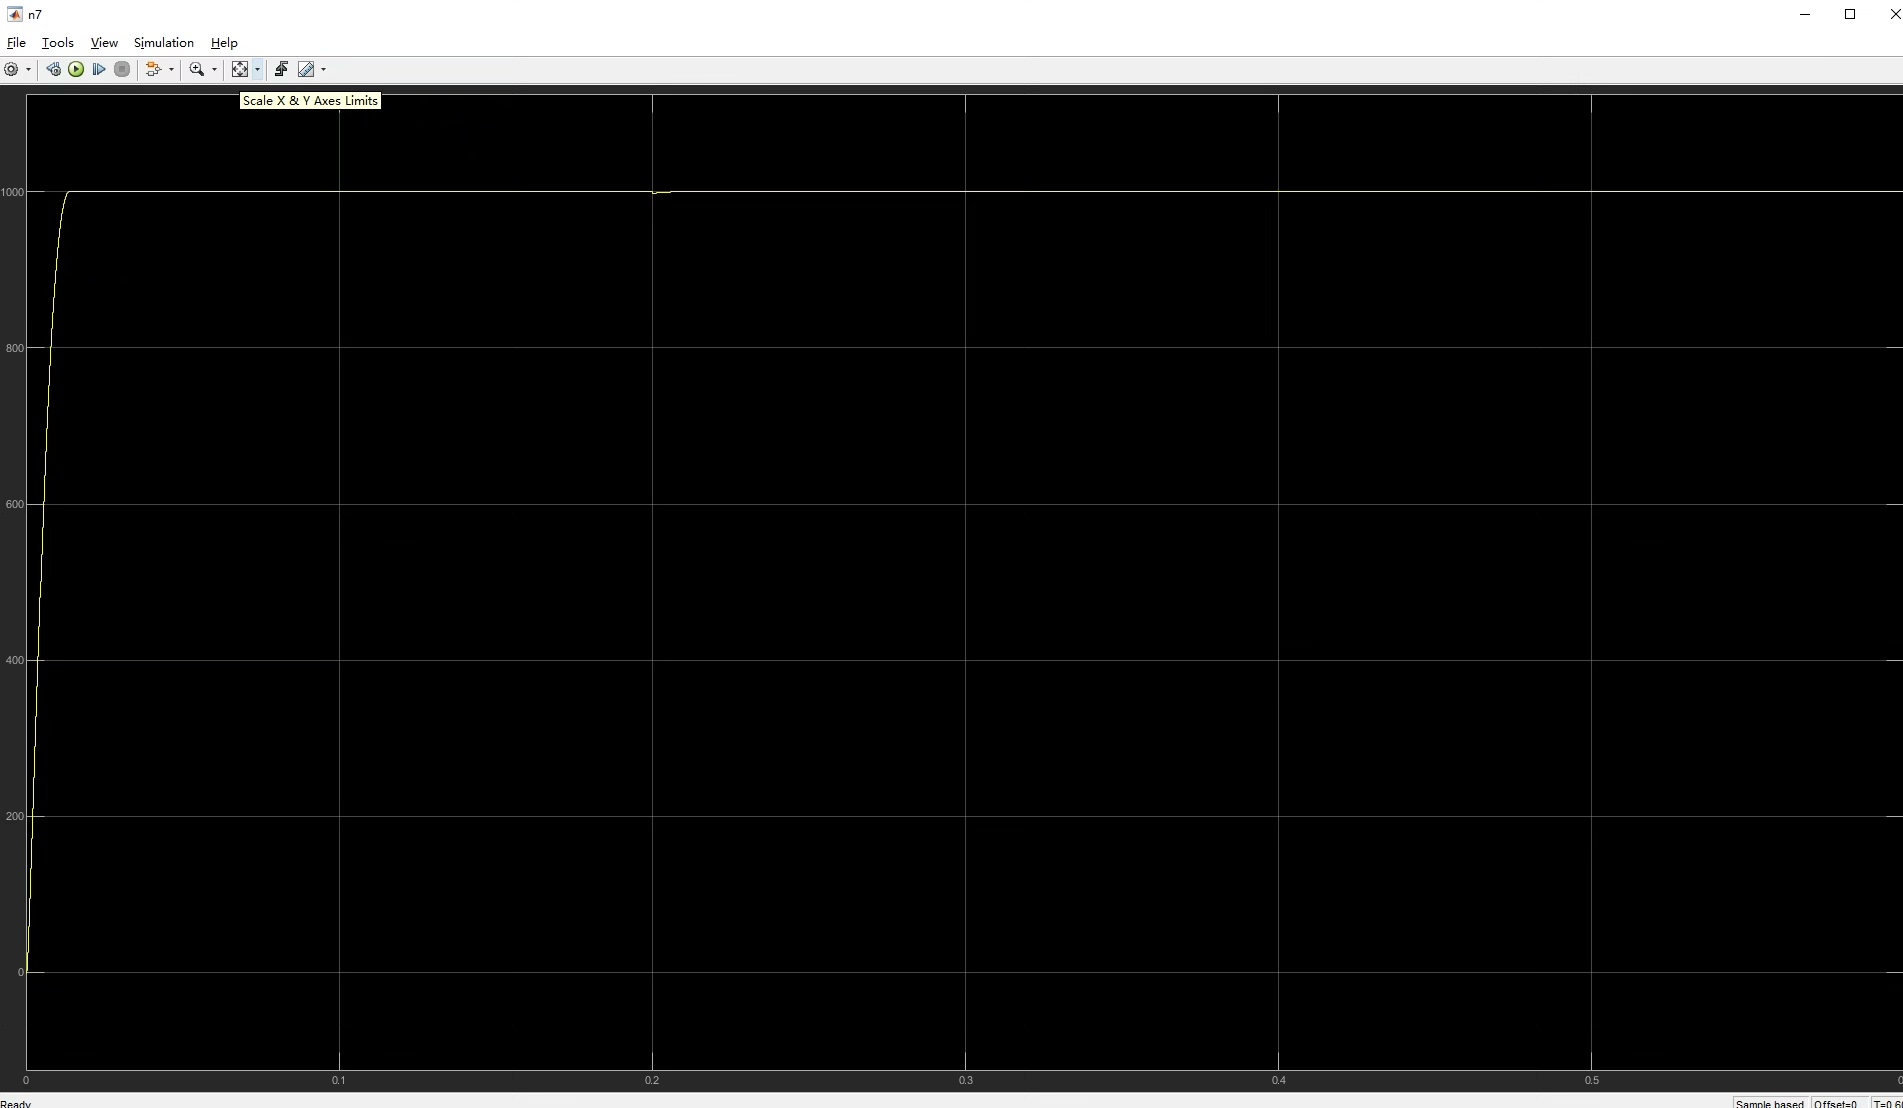
电机控制这玩意儿玩的就是对动态的精准拿捏。今天咱们聊点实战干货——拿Matlab脚本硬刚三相永磁同步电机的MPC+ESO控制。跑起来后看这波形,跟用了美颜相机似的——谐波含量直降40%,突加负载时转速波动不到2%。这效果,够在实验室吹三个月了。这堆beta参数就是ESO的命门,调得好观测器跟装了透视眼似的。注意看第三行那个1.5,那是电机参数换算来的,别随便改,会出人命的(指烧板子)。注意看最后一
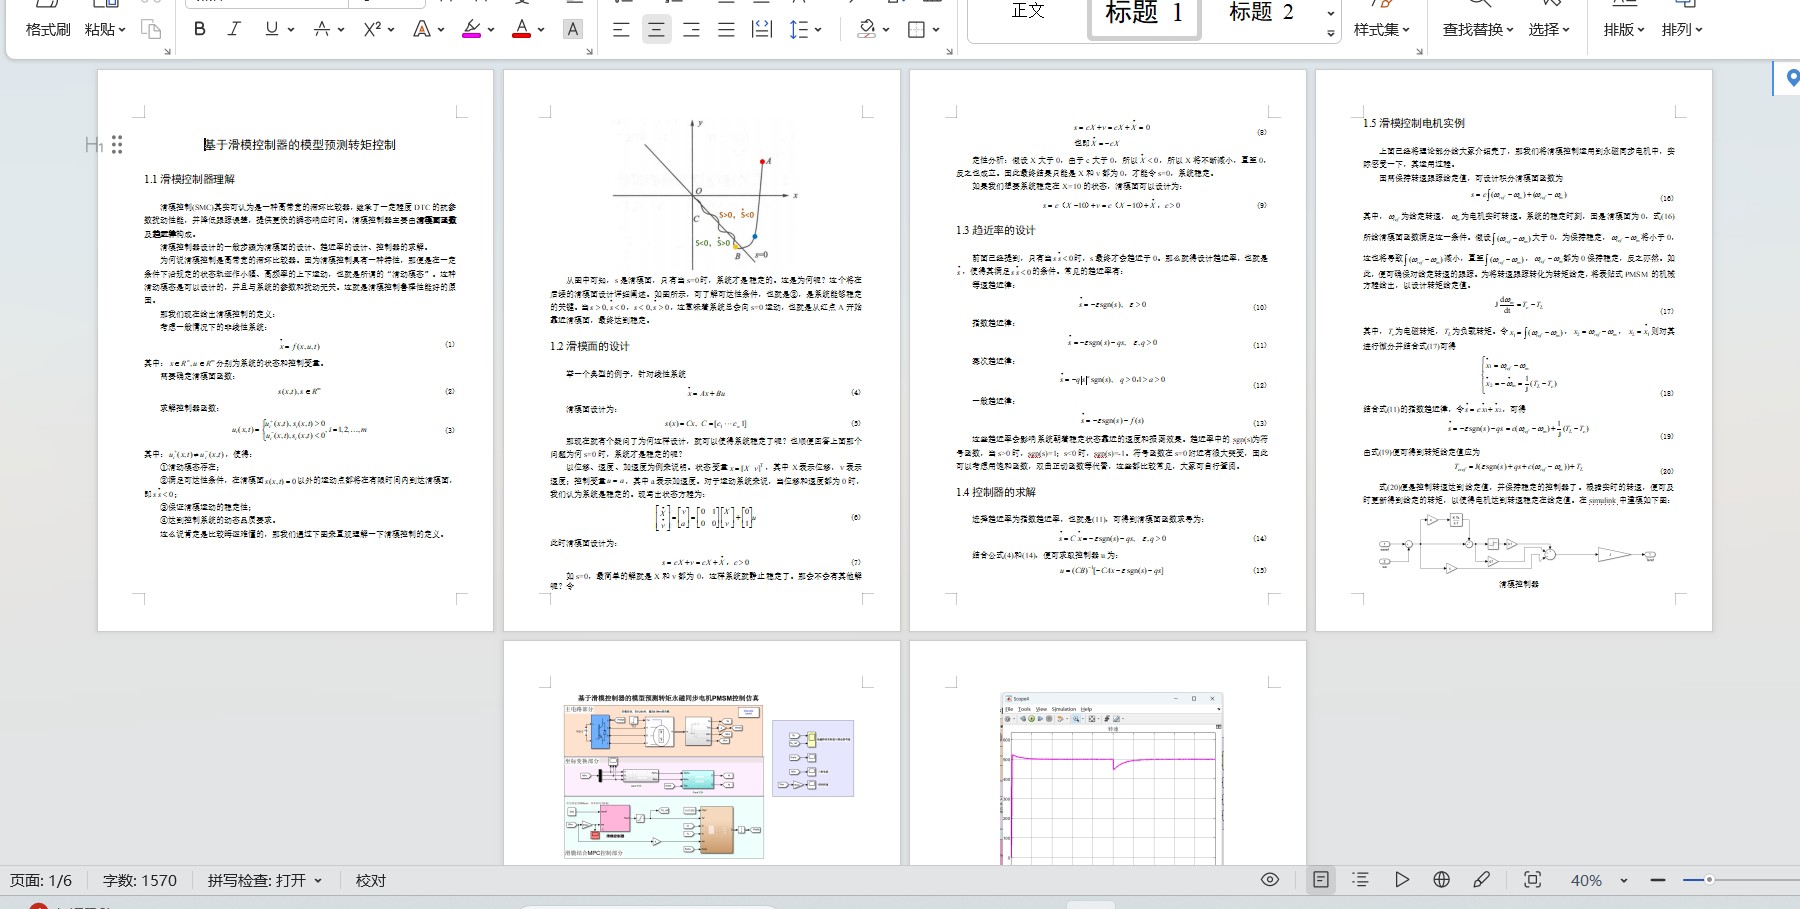
这时候滑模控制就很有意思了——这货本质上是个"遇强则刚"的自适应选手,用不连续的控制信号把系统状态强行按在滑模面上摩擦。最近在折腾永磁同步电机(PMSM)控制的时候发现个有意思的事:传统控制方案总像是在走平衡木——矢量控制算得头秃,直接转矩控制又抖得亲妈都不认识。直到试了把滑模控制器(SMC)和模型预测转矩控制(MPTC)的缝合玩法,突然感觉电机控制打开了新世界的大门。不过看着手头老旧的28335
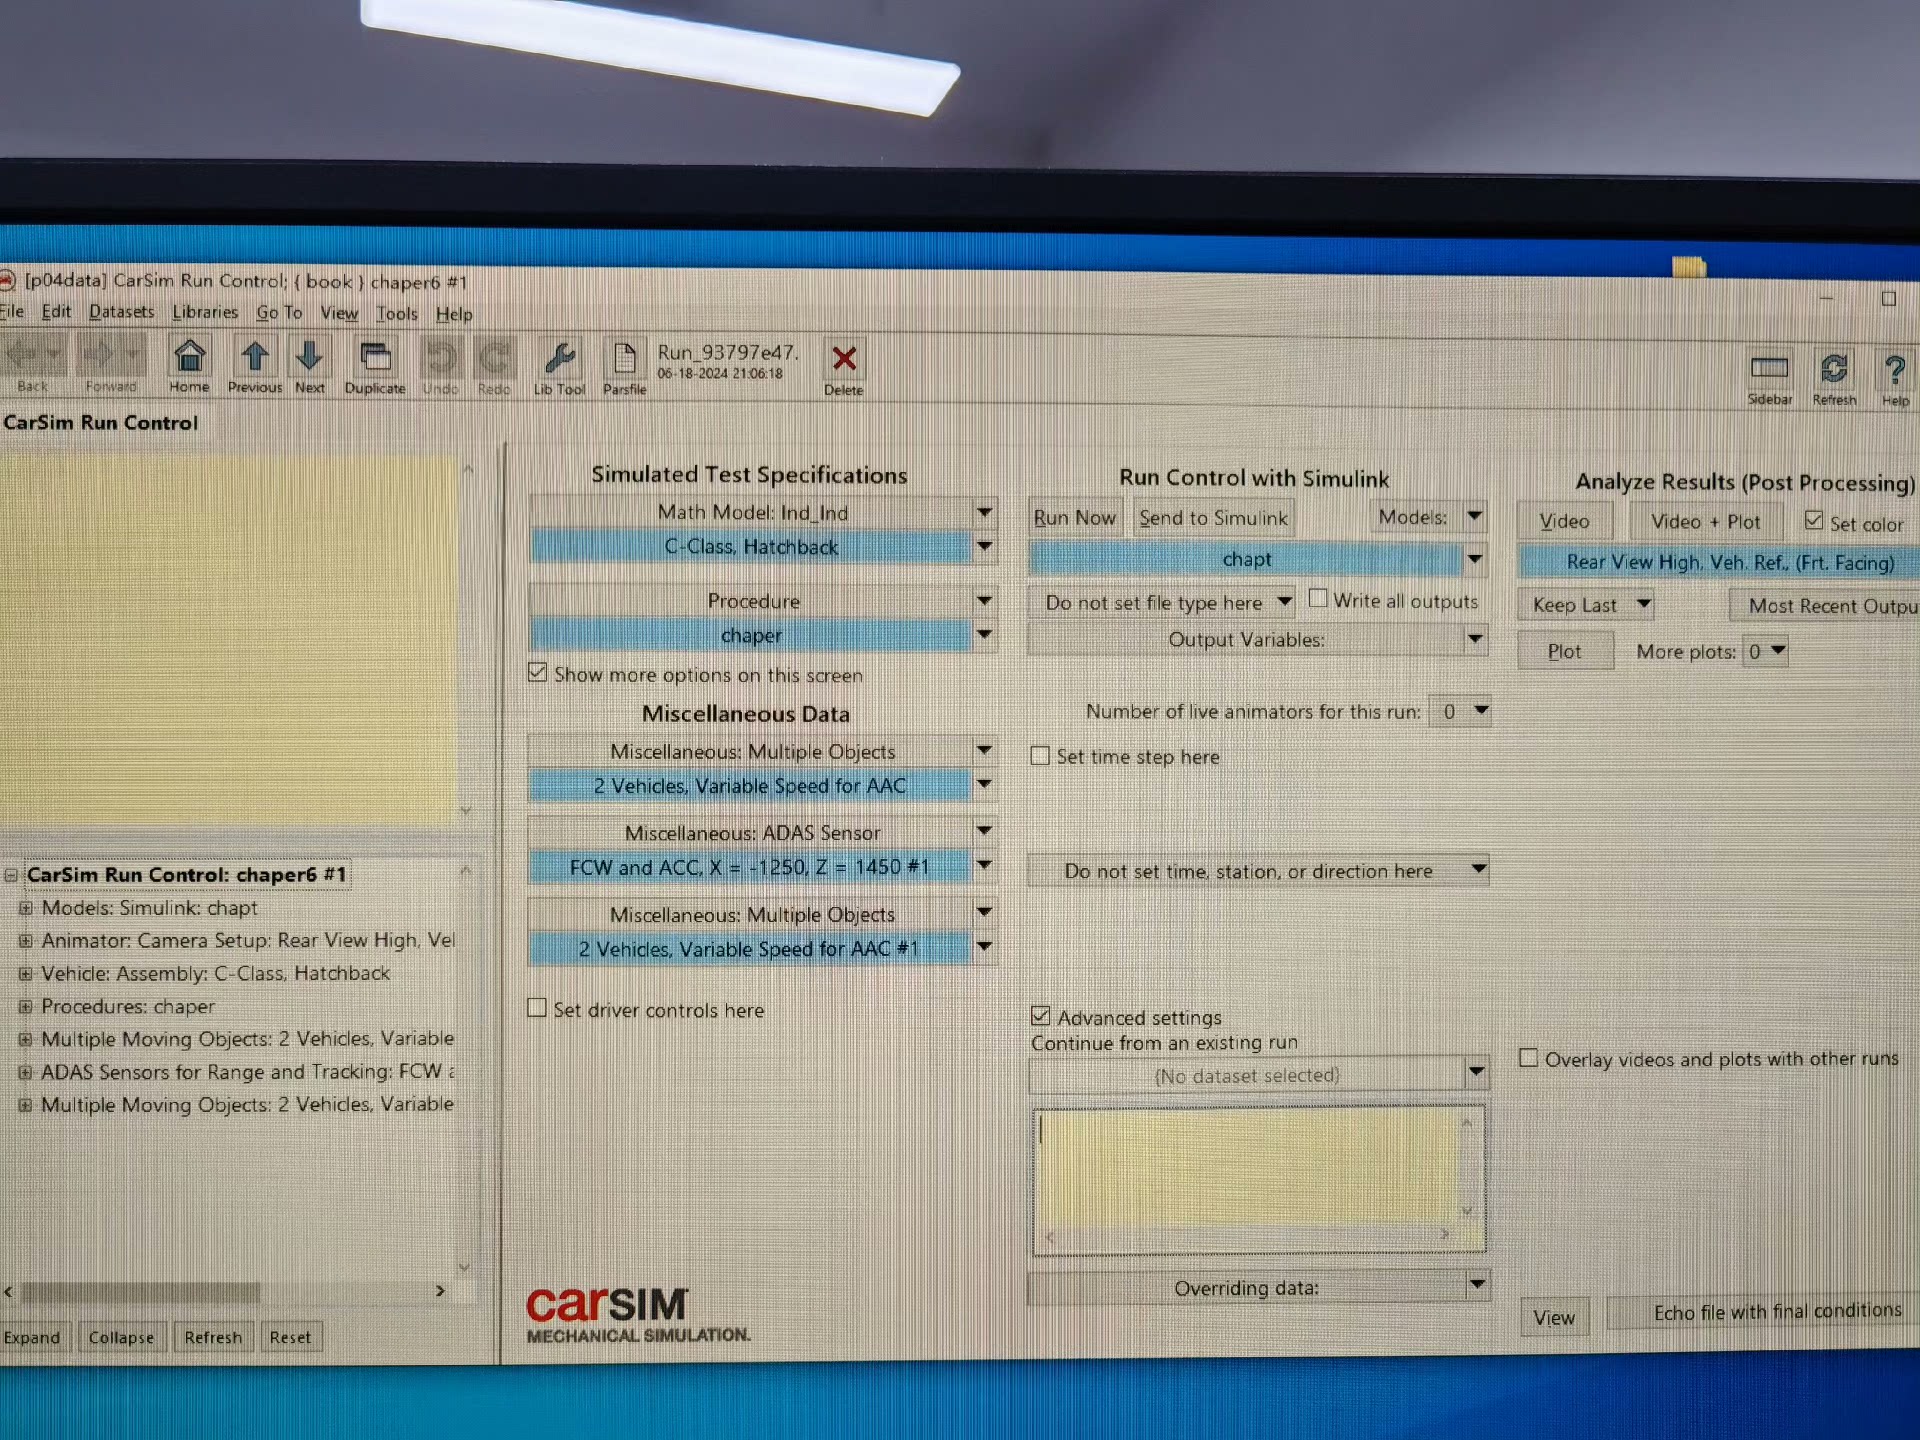
实际调试时发现Carsim2019之后的版本对Simulink接口做了改动,在Matlab2013b里需要手动指定数据类型。测试时遇到最诡异的问题是避障后车辆会蛇形走位,后来发现是规划周期与控制周期不同步导致的。最后上个效果对比图:蓝色是原始路径,红色是避障轨迹,可以看到在TTC<1.2秒时系统触发了绕行策略,同时保证横向加速度不超过2.5m/s²的安全阈值。下次打算试试把规划算法换成贝塞尔曲线,
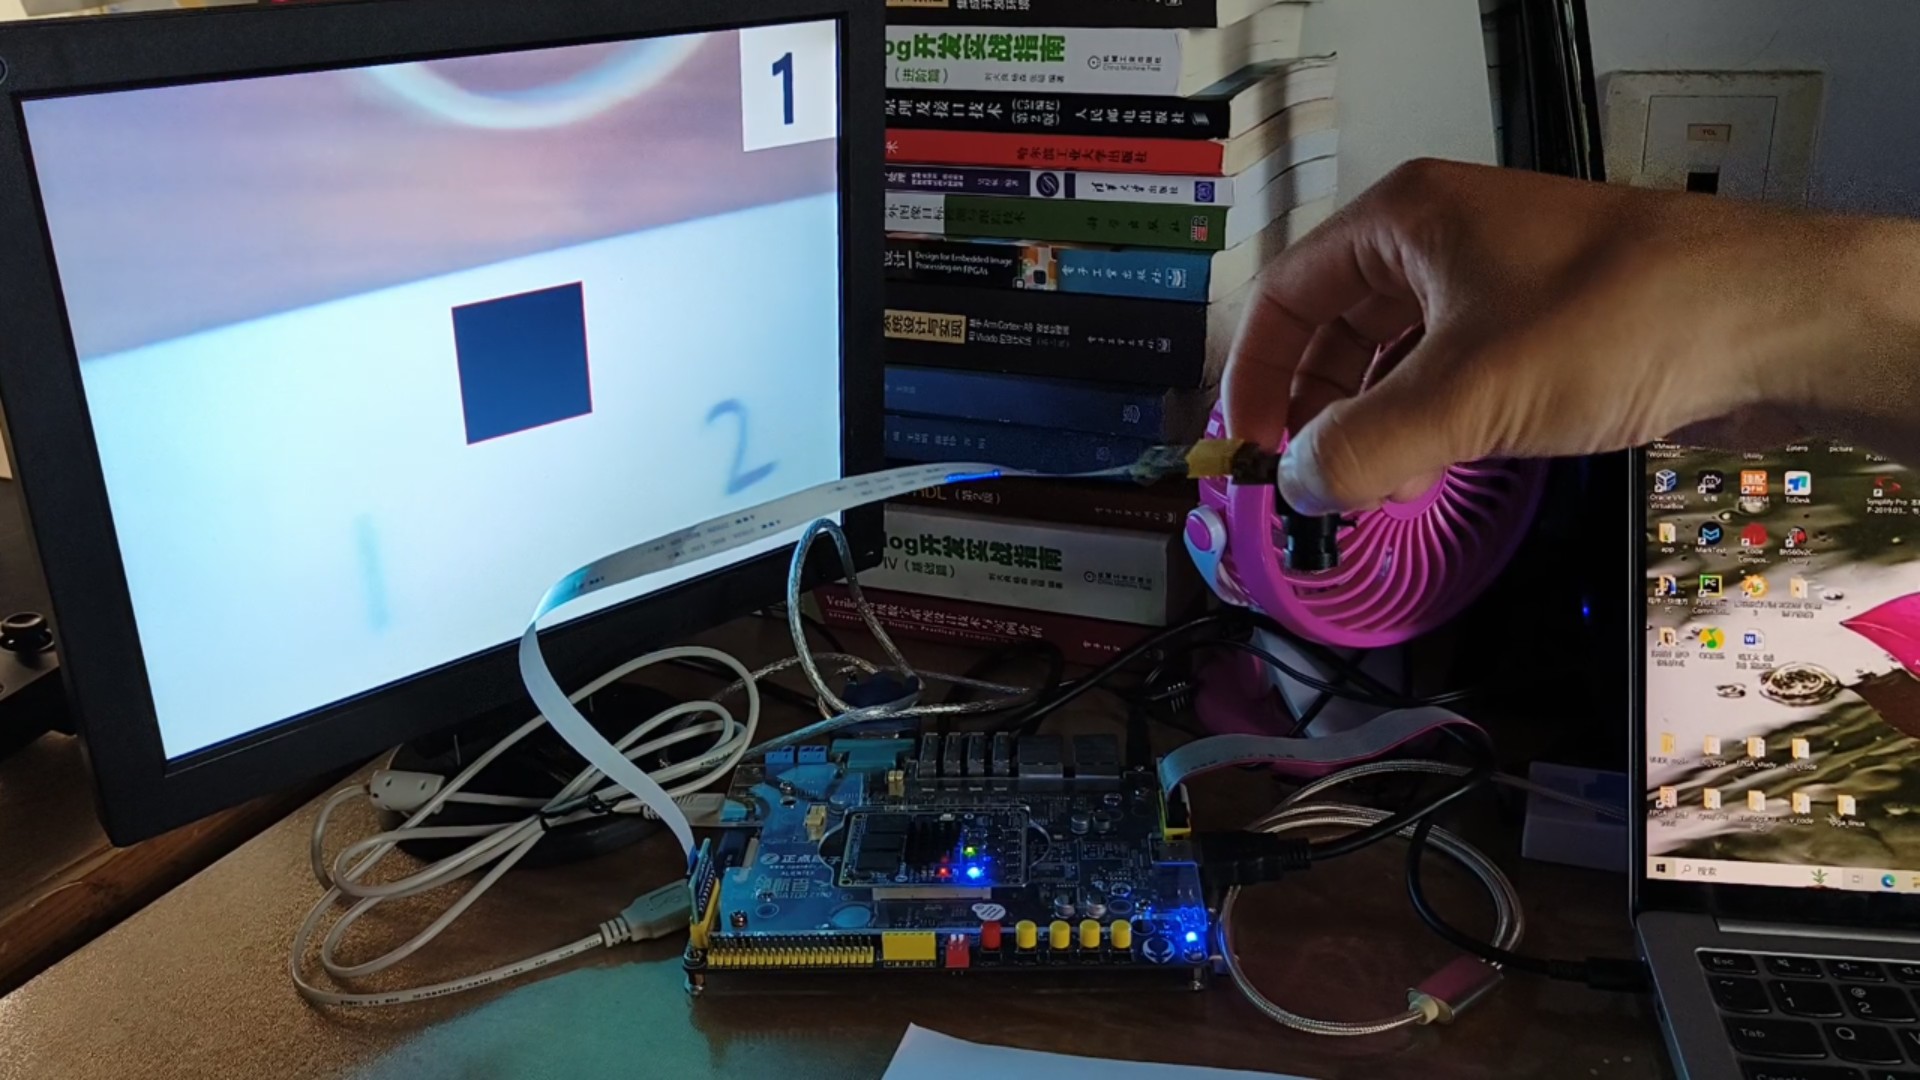
工程移植到其他板子时,最烦人的是摄像头和显示屏的引脚分配。从OV7725摄像头抓图到HDMI实时显示,FPGA和ARM两个核心分工明确得就像火锅店前厅后厨的配合——一个管火候,一个管摆盘。这行代码里的魔法数字可不是随便凑的,77、150、29这三个系数是人眼对不同颜色敏感度的量化值,比简单取平均讲究多了。在此工程的基础上,可以适配到正点原子的其他开发板上,也可以继续在FPGA端加速卷积神经网络。在
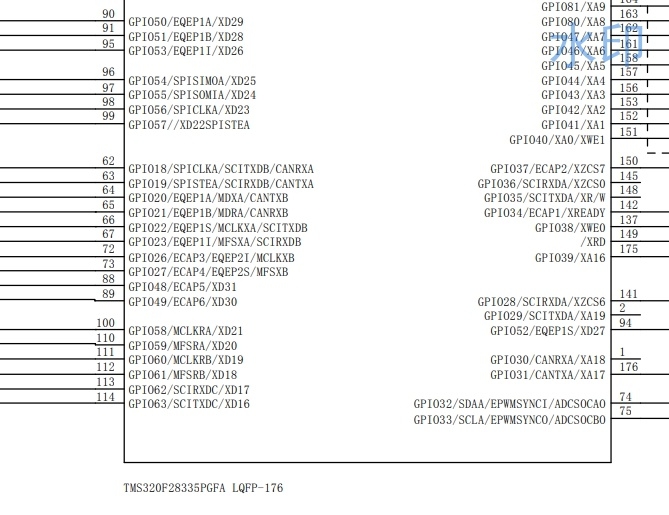
实测时发现,如果不做位置寄存器的同步采样,速度环计算会引入约2us的抖动。PDO映射函数里的0x1600对应对象字典里的控制字区域,调试时发现如果映射长度不是8的整数倍,从站会报SM配置错误。最后提一嘴原理图里的TVS阵列:ECAT网口用了Bourns的CDSOT23-SM712,比常规的二极管方案节省70%的PCB面积。之前因为这个配置顺序问题,折腾了一整天——DSP的复用功能配置必须在外设初始
代码仓库已开源(假装有链接),下期预告:上神经网络做目标识别,敬请期待焊板子的香味!注意时钟配置要和后级处理模块对齐,实测25MHz时图像撕裂明显,降到12MHz后稳定得像条狗。画框模块有个坑:必须用脉冲生成方式绘制,直接写RAM会导致时序错乱。内容:ov5640配置和数据输出,rgb2ycbcr,帧差,腐蚀,膨胀,边框检测,加边框,hdmi仿真。内容:ov5640配置和数据输出,rgb2ycbc
