- @2503_93923387


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
实验室对比测试数据显示,在3000rpm突加减载时,位置估算误差能控制在±0.2rad以内,而SMO的同工况下会有±0.5rad的抖动。不过天下没有免费的午餐,龙贝格对电机参数变化的敏感度略高,曾经有个项目因为温升导致电感变化15%,观测器直接表演了"角度漂移"的魔术。这时候龙贝格观测器带着它的线性控制策略杀出重围,今天咱们就来扒一扒这个低调的实力派。总的来说,这货适合用在工况相对稳定的伺服场合,
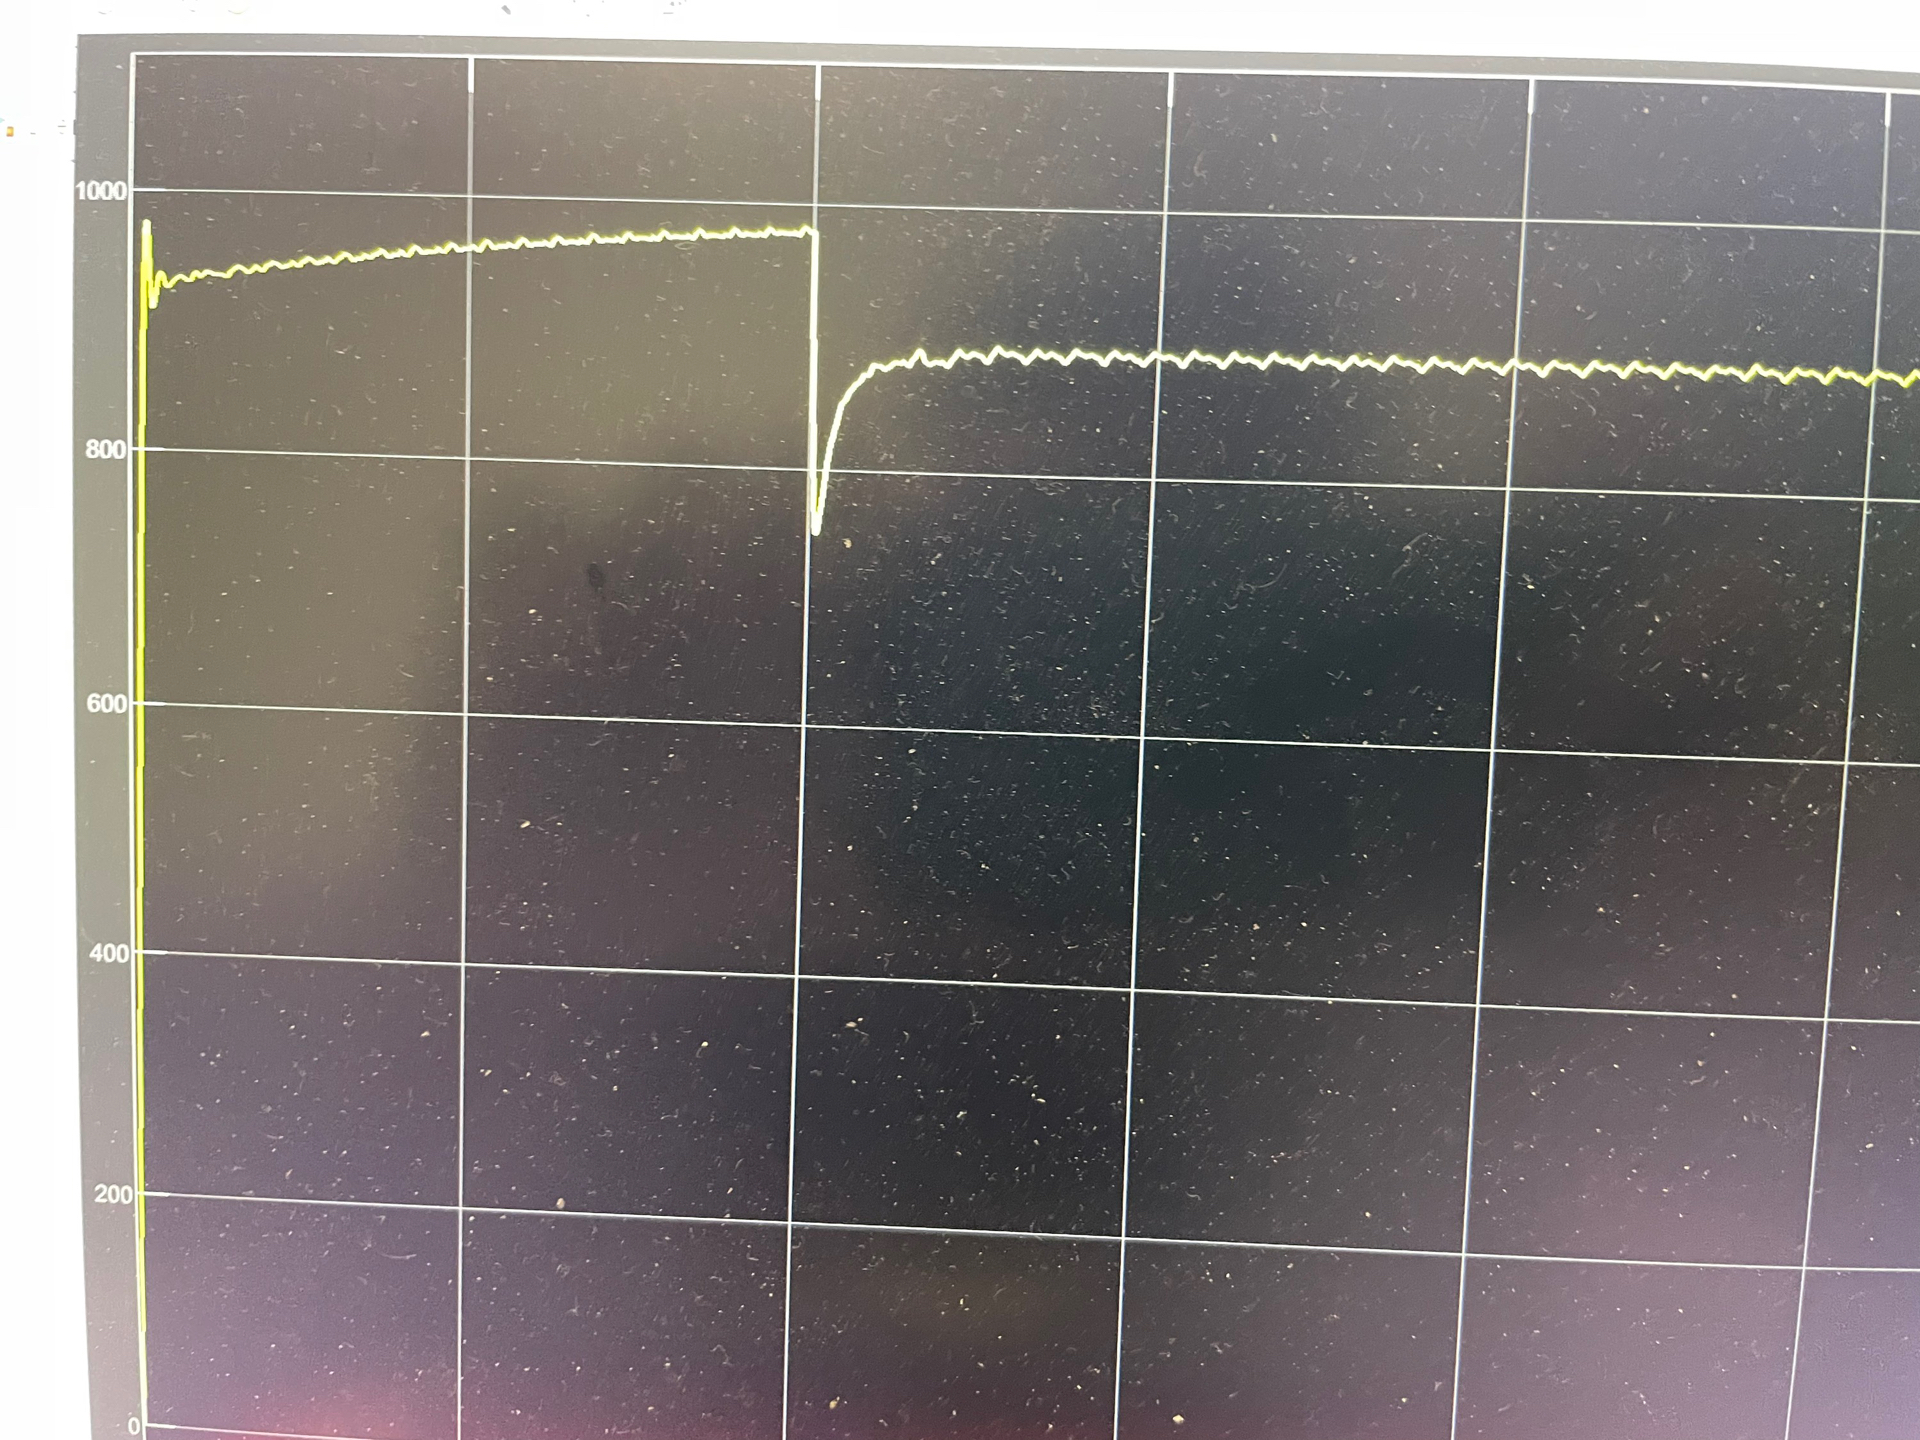
显示内容的顺序为:实时温度显示 -> 最大温度阈值 -> 最小温度阈值 -> 锁存的温度 -> 实时温度显示...。3、通过按键(阈值+ / 阈值-)来实时修改最大/最小温度阈值,并且还为该功能增加了一些稳定机制:在显示最大或最小温度阈值时,按下该功能键才会生效在其他界面时,按下该功能键不会生效。通过此电路,我们可以实现简单的温度检测并显示在四位数码管上。2、通过按键(界面切换)控制四位数码管显示
嵌入式侧通过“全局结构体 + Const/ExportedGlobal”分层,既满足量产标定,又避免核心系数泄露。,即可在完全不触碰浮点运算的前提下,把“电流误差→反电动势→角度→转速”整条链路完全吃透。这样把“角度源”与“观测器”解耦,方便单独标定 PLL 带宽,而不用重新编译观测器部分。处理,仅保留“变量从哪里来、到哪里去”的注释,真实乘法、移位、饱和值已隐去。二、整体定位:龙贝格观测器在代码
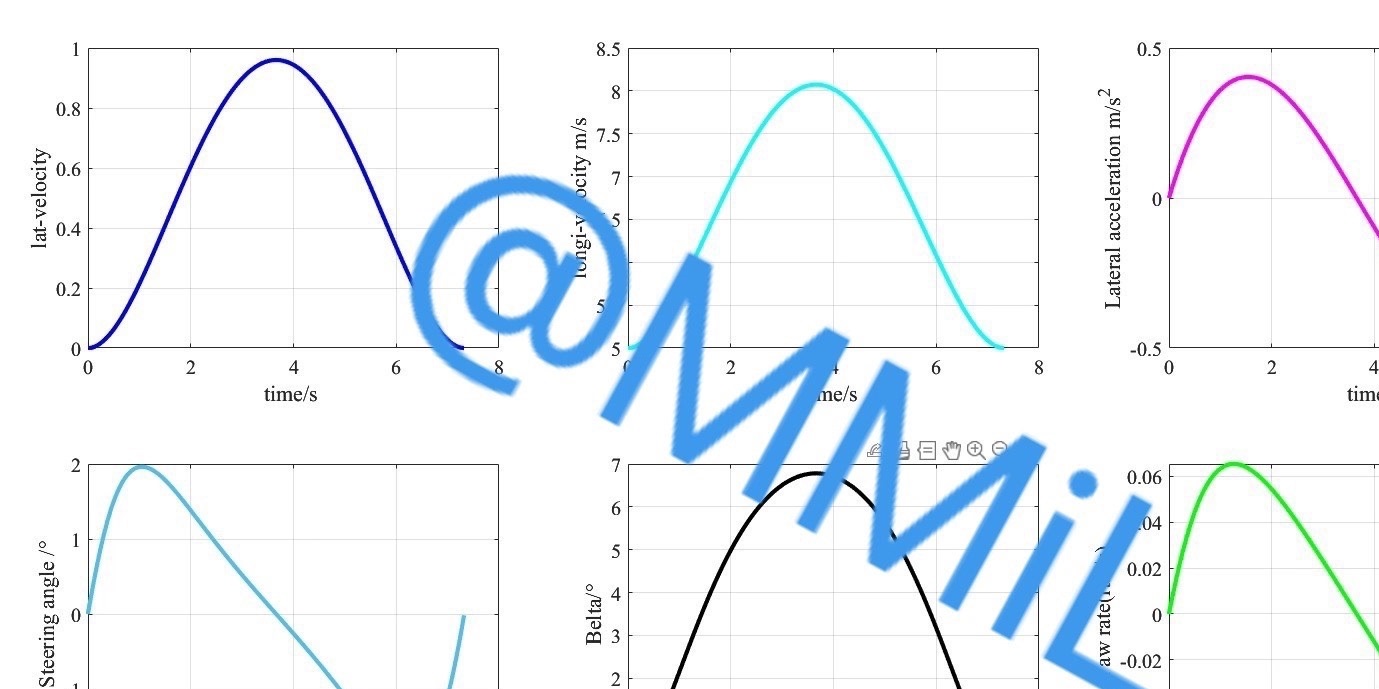
自动驾驶五次多项式轨迹规划//. 可根据具体需求考虑智能车换道稳定性, 舒适性,稳定性, 侧偏角约束等多性能指标的综合轨迹评价函数;//. 可以对轨迹建立了侧向加速度和完备的稳定性约束边界条件(侧偏角,横摆角速度,方向盘转角等);//. 设计一个改进的粒子群算法(IPSO)进行求解OR遗传算法GA求解,求解算法可根据需求变化;在自动驾驶领域,轨迹规划是一个关键环节,而五次多项式轨迹规划因其独特的优
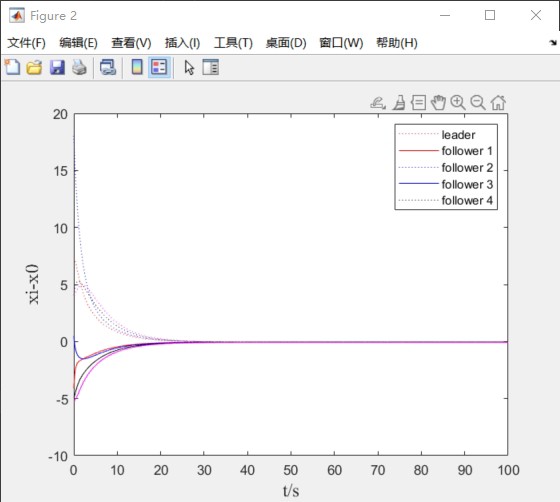
基于事件触发机制的多智能体系统事件触发控制,Matlab数值仿真实验。在多智能体系统(MAS)的研究领域,事件触发控制逐渐崭露头角,成为优化系统性能、减少资源消耗的重要手段。与传统的时间驱动控制不同,事件触发机制仅在特定事件发生时才进行控制动作的更新,大大降低了通信和计算负担。
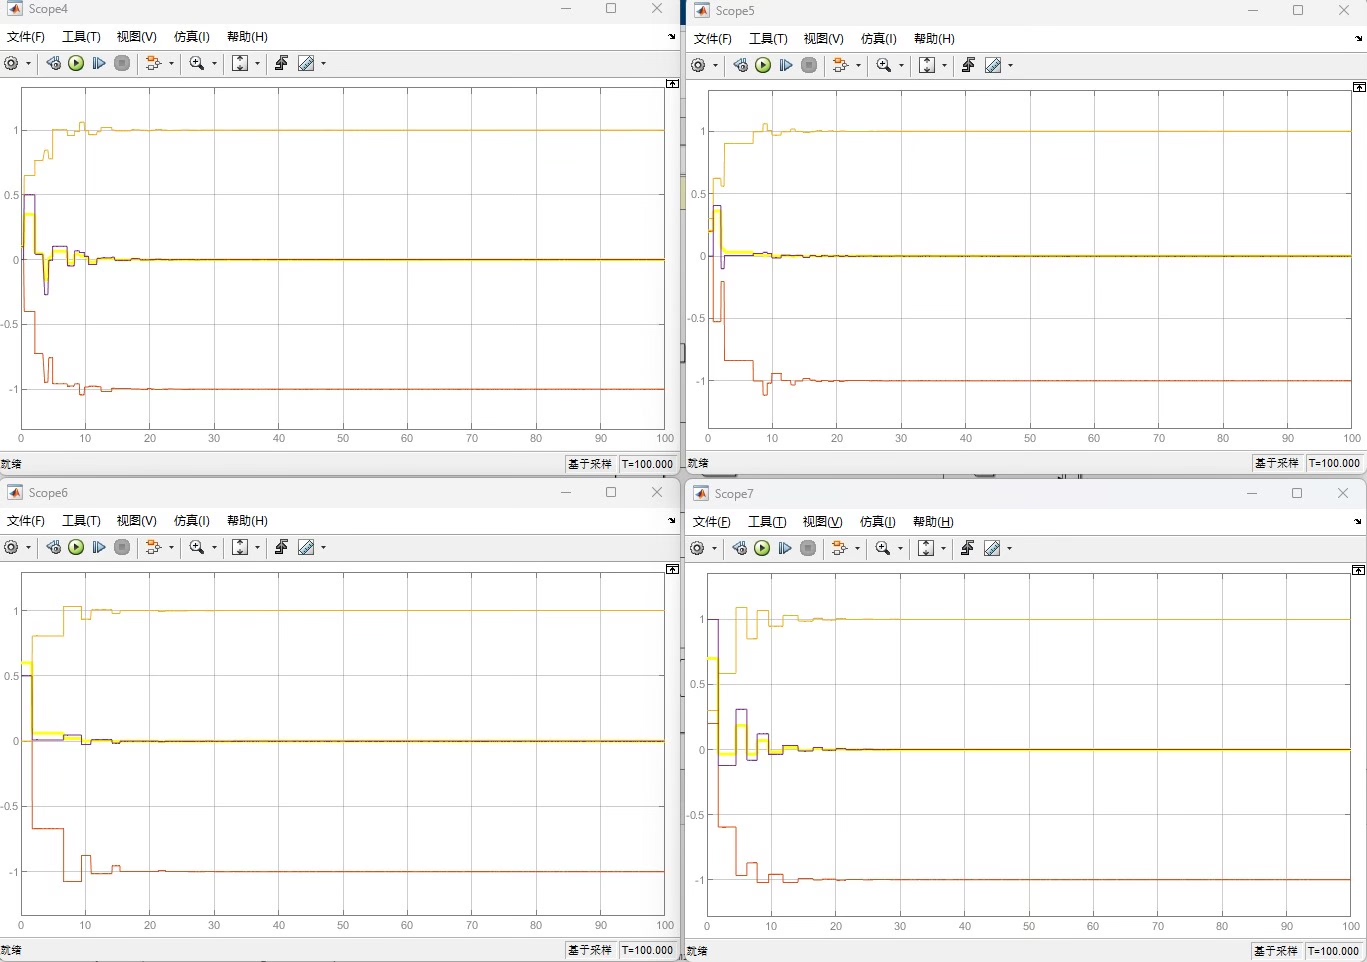
多智能体系统一致性仿真Matlab仿真代码主要包括:1.二阶无领导2.二阶一领导四跟随3.一般线性有领导4.一般线性无领导5.一阶有领导6.一阶无领导在多智能体系统的研究领域,一致性问题一直是核心关注点之一。通过 Matlab 进行仿真,可以直观地观察和分析多智能体系统如何达成一致性。接下来,咱们就详细看看不同场景下的多智能体系统一致性仿真代码及其背后的逻辑。
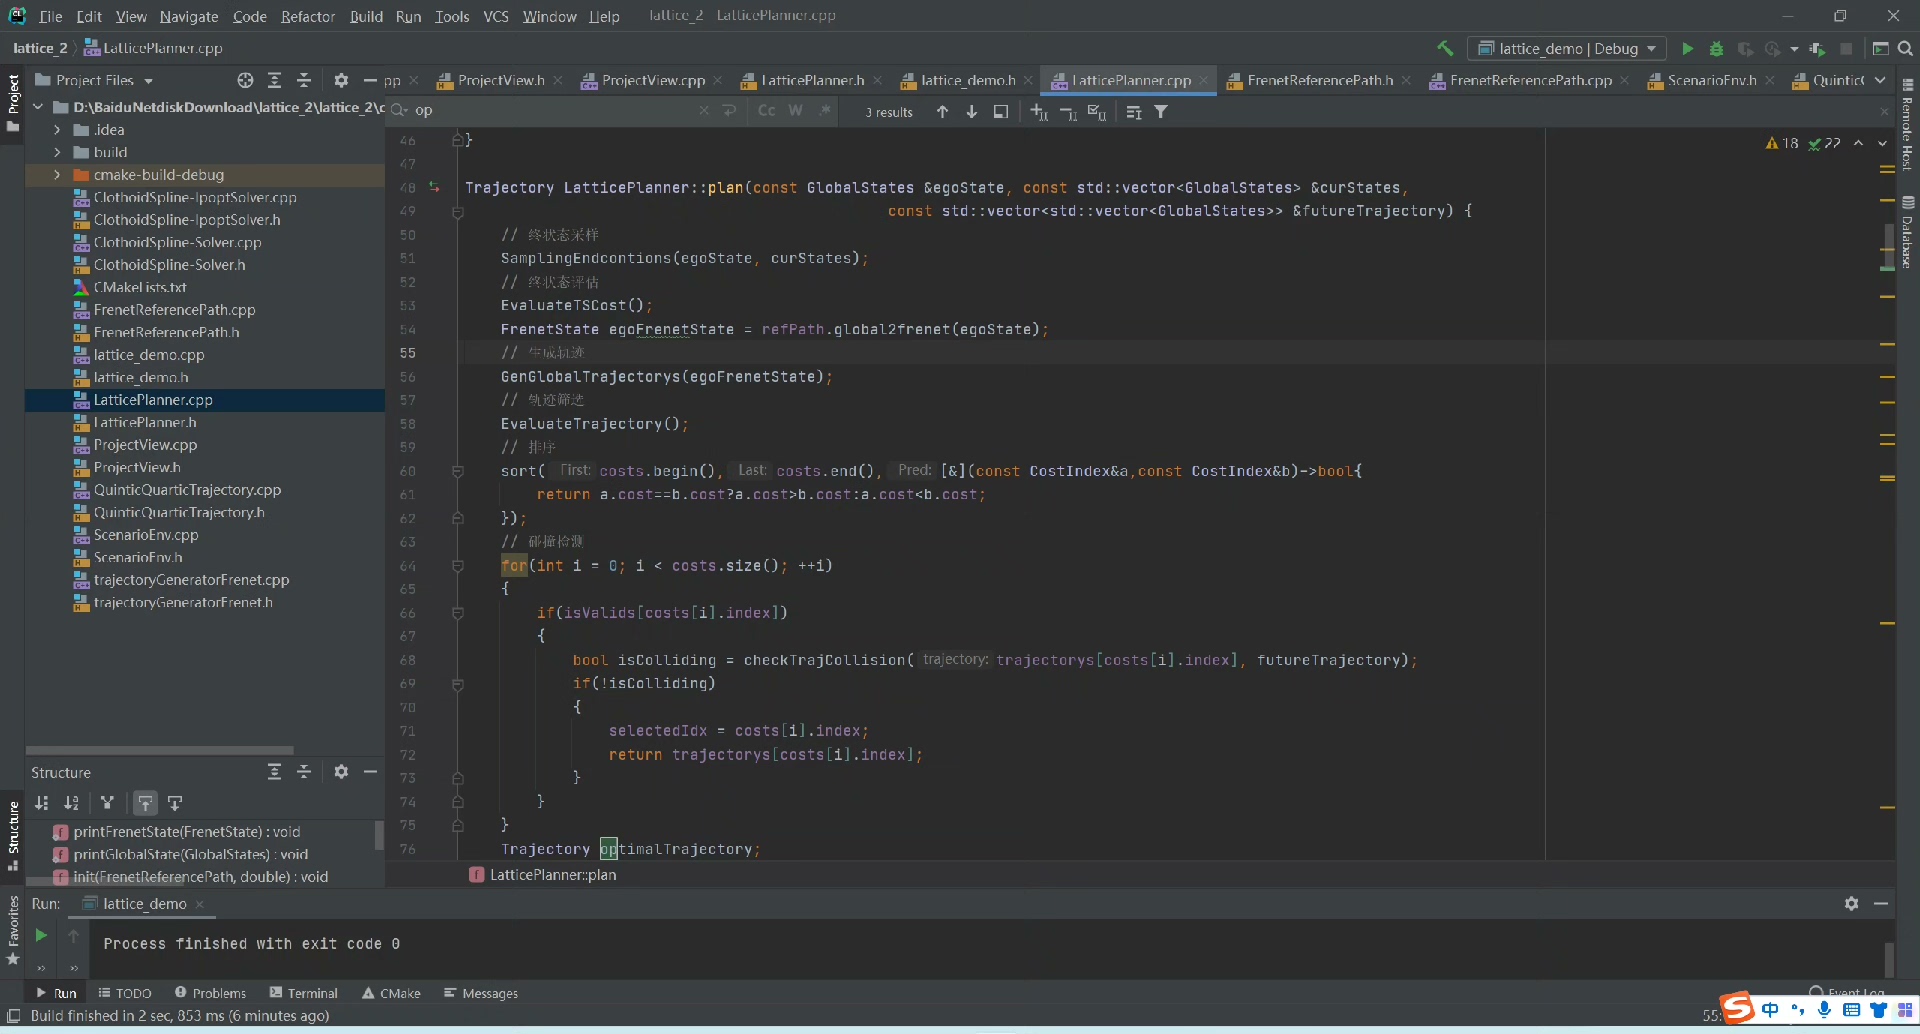
在Matlab中,可以使用load% scene.mat文件中假设包含车辆和障碍物的相关参数% 其他参数同理加载在C++中,需要借助第三方库来读取mat文件,比如matioreturn 1;if (matvar!希望通过以上Matlab和C++代码实现以及相关功能更新,能帮助大家更好地理解和学习自动驾驶Lattice规划算法。
X00105-基于多智能体深度强化学习的车联网通信资源分配优化。

基于强化学习的车间调度,dqn,ppo在当今制造业追求高效、智能生产的大背景下,车间调度这一古老而又关键的问题,正借助强化学习的力量焕发出新的活力。今天,咱们就来深入探讨一下基于强化学习的车间调度,重点聚焦深度 Q 网络(DQN)和近端策略优化算法(PPO)在其中的应用。

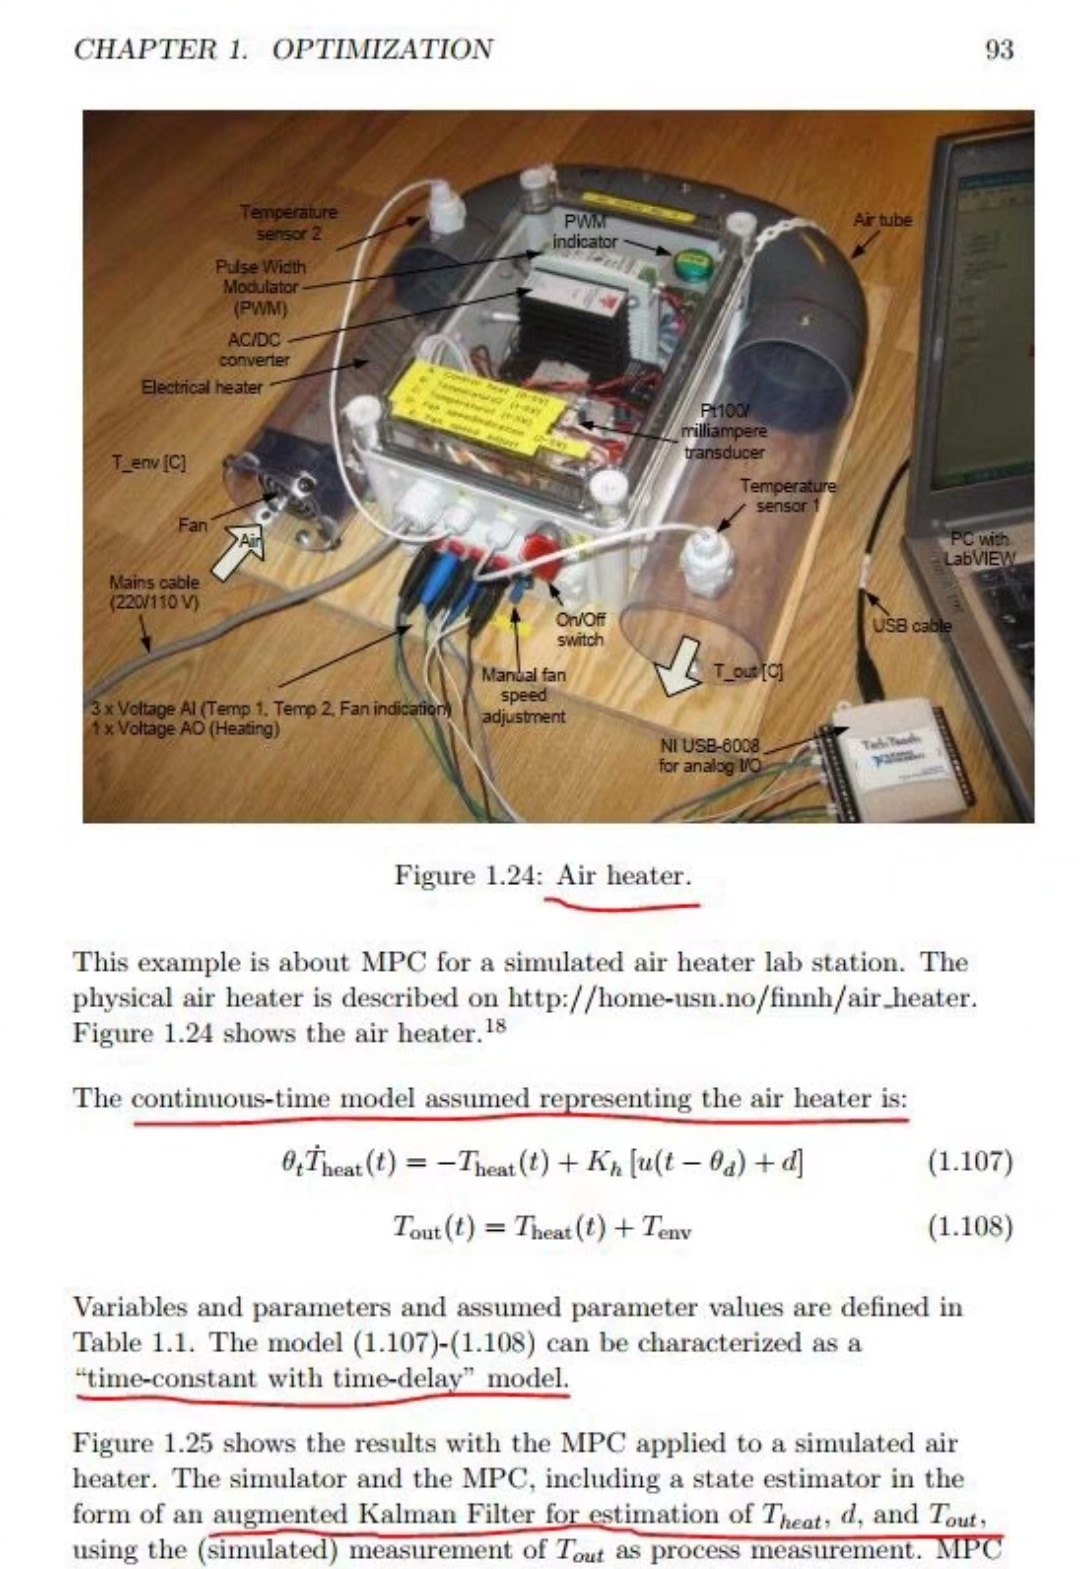
对比传统PID控制,MPC的超调量减少了约40%,且能在8分钟内完成温度恢复,能耗降低23%(具体数据可参考附图)。今天分享的这套MATLAB代码用状态空间模型+预测控制,实现了室内温度的精准调节。空调取暖器、室内温度调节模型预测控制、 MPC控制的MATLAB纯M文件,代码约370行,包可运行(需安装MATLAB自带的fmincon相关的优化工具箱)。转换成状态空间模型时,用了零阶保持法离散化。