- @qq_45376215


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
怎么保证测试用例能百分之百覆盖所有测试点?

针对验证码有如下方法:在产品没有上线前,需要找开发先给web验证码留后门,也就是将验证码验证先注释掉让开发给web验证码留一个万用验证码,只要输入给定的验证码,就可以强制登录当有的页面可以勾选保存用户名,密码可以通过Cookie跳过登录验证码,使用抓包工具就行了使用验证码识别技术
如何提高selenium脚本的执行速度
pytest 单元框架里,前置条件

App 性能测试
相同点都是智能等待,在一定时间范围内不断查找元素,一旦找到立刻结束查找继续执行代码,没找到才会一直找到超时为止不同点隐式等待是全局性设置,并且可以随时更改,在更改后对之后的findxxx方法生效,对点击、输入之类的操作不起作用;显式等待仅仅针对单一元素或一组生效,并且不仅仅是针对查找,也可以针对Alert、iframe,或者元素的某些属性进行自定义判断
pycharm配置配置注释模板
本文介绍了三种车载雷达技术:超声波雷达、毫米波雷达和激光雷达。超声波雷达利用高频声波实现短距离探测,适用于倒车雷达等低速场景;毫米波雷达采用毫米波频段,具有高分辨率和穿透能力,适合自适应巡航等功能;激光雷达通过激光束精确测量目标信息,能构建3D环境模型,但成本较高。三种雷达各具特点,毫米波雷达综合性能优异,激光雷达精度最高但价格昂贵,超声波雷达则适用于低成本短距应用。这些技术共同为自动驾驶提供了多
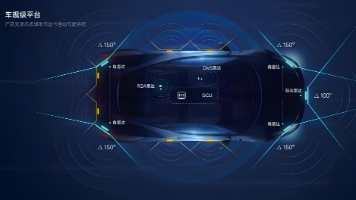
文章摘要:本文系统介绍了现代汽车智能驾驶辅助系统的功能与应用,包括前碰撞预警(FCW)、主动制动(AEB)、自适应巡航(ACC)等12类核心系统。重点解析了各系统的技术原理、工作场景及使用限制,如ACC在弯道、狭窄车辆等特殊场景下的反应机制。同时阐述了智能泊车、驾驶员监测等新兴技术,并指出暴雨、侧风等环境因素对系统性能的影响。全文通过示意图辅助说明,为理解智能驾驶技术提供了全面参考。
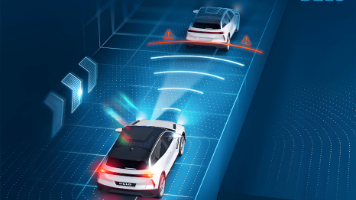
自动驾驶系统在不同应用场景下存在显著差异。乘用车自动驾驶侧重复杂环境感知和人类驾驶模拟,需要处理多变的城市道路、精确的厘米级定位以及舒适的驾乘体验。矿区自动驾驶强调稳定性和简单路径规划,在封闭环境中运行且容忍度较高,主要依靠私有通信网络实现调度。干线物流卡车则介于两者之间,专注于高速场景下的远距探测、稳定控制和车路协同。此外,乘用车开发面向大众市场,而矿区/卡车多为定制化项目。这些差异体现在感知系