


- @qq_38853759


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
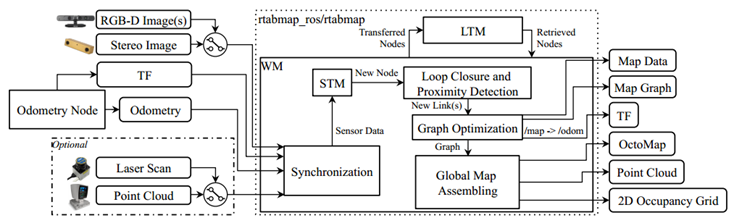
RGB-D的视觉传感器数据输入SM内存块,本内存块对传感器的观测数据进行数据降维、特征提取、位姿计算后,加入STM内存块,在STM内存块添加时序相邻的节点若相似度较高,则对两个节点进行权重更新的融合计算,当STM区满后,挑选最早加入STM的节点移出,并加入到WM进行后续的闭环检测搜索节点储备,WM中的闭环检测涉及词袋模型和贝叶斯滤波,视觉词袋用于计算两个节点之间的相似度,贝叶斯滤波器维护节点之间的
人工智能、机器学习和计算机视觉的最新研究趋势催生了一个不断增长的研究领域,称为“具身智能”。Facebook 人工智能研究中心 (FAIR) 和英特尔实验室一直在引领嵌入式人工智能领域的新项目。“体现”被定义为“为想法提供有形或可见的形式”。简而言之,“Embodied AI”的意思是“虚拟机器人的人工智能”。更具体地说,嵌入式人工智能是为虚拟机器人解决人工智能问题的领域,虚拟机器人可以在虚拟世界

HomeRobot:开放词汇移动操作 (OVMM) 挑战赛的目标是创建一个平台,使研究人员能够开发能够导航陌生环境、操作新颖对象以及从封闭对象类别转向开放词汇自然语言的代理。该挑战赛旨在利用机器学习、计算机视觉、自然语言和机器人技术的最新进展,促进具体人工智能的跨领域研究。本文复现了habitat具身智能挑战赛的实验,希望可以帮到相关研究人员。
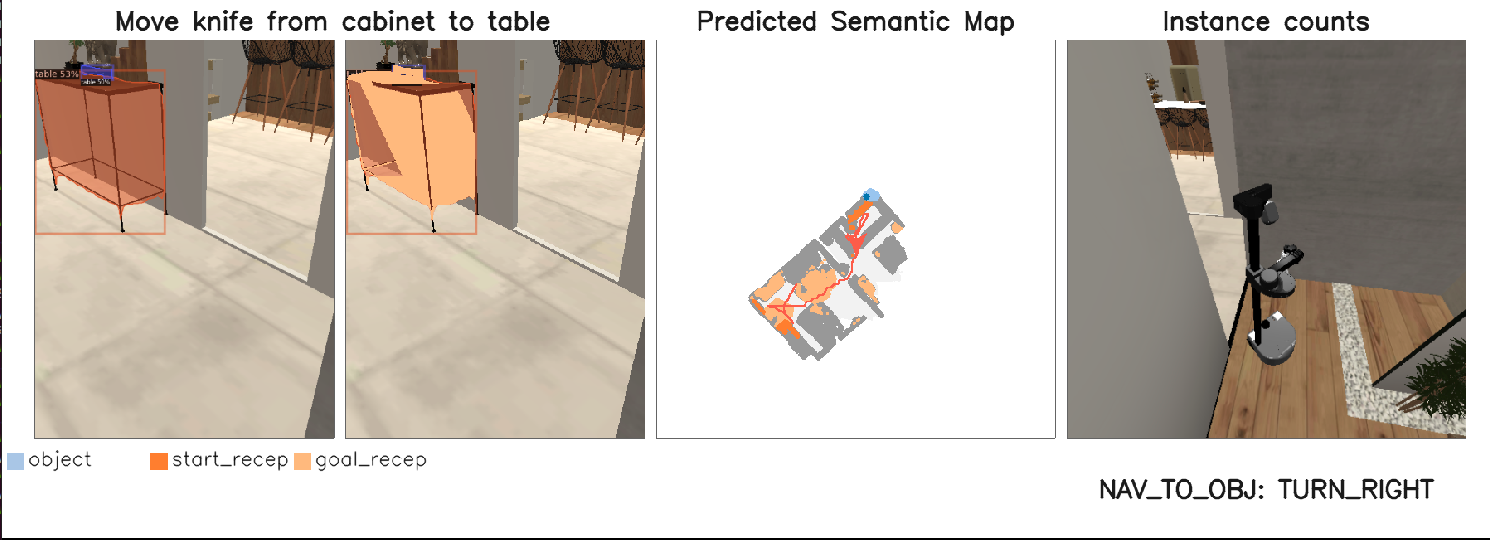
HomeRobot:一种经济实惠的兼容机器人,可以在家中导航并操纵各种物体以完成日常任务。开放词汇移动操纵(OVMM)是指在任何看不见的环境中拾取任何物体并将其放置在指定位置的问题。对于机器人成为人类环境中有用的助手来说,这是一个基本挑战,因为它涉及解决机器人技术中的子问题:感知、语言理解、导航和操作对于 OVMM 来说都是至关重要的。此外,整合这些子问题的解决方案也带来了巨大的挑战。

pycharm双击没有反应,大部分学习者可能用过种种方式和插件修改过自己的开发工具,所以应该在安装目录的bin目录下的vmoption文件中删除对应行,想必大家也见到过这种方法,可能也已经试过了,但是,真的找全了吗?Idea等机制相同,大家普遍删除的是安装目录的bin目录下的vm虚拟的启动配置文件
中在使用zope.interace中使用了老表达。

npm库替换如果你使用的是npm库,使用unpkg.com或者unpkg.zhimg.com替换检索所有的cdn.jsdelivr.net/npm替换为unpkg.zhimg.com
针对偏好匹配问题,采用了双视角图表示学习的算法模型对问题进行了双向偏好建模;通过模拟交互记录的手段,丰富化了数据的语义信息,数据采用look-table和BERT接线性层混合编码的方式进行连接充分提取语义特征并组合偏好ID;将求职者与岗位分为主动选择偏好节点与被动偏好节点的形式,对图神经网络进行建模,通过构建混合偏好传播的策略,更新整个网络;通过自监督增强的双视角排序优化策略,定义四元损失函数的方

航空客运订票系统本次课程设计做的航空客运订票系统,主要用到了,线性表、链表、图的存储结构(编译环境:code::blocks 12.04)
括号的匹配本次实践将用到顺序栈的算法库,点击此处参考。本次实践要求:假设表达式中允许三种括号:圆括号、方括号和大括号。编写一个算法,判断表达式中的各种左括号是否与右括号匹配。 例如,输入2+(3+4)*2+{[3]}-8,输出匹配正确;输入2+(3+4*[2)+{[3]}-8,输出匹配错误。提示: (1)遇到左括号入栈,遇到右括号后,出栈一个符号,看