- @ysu_0314


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
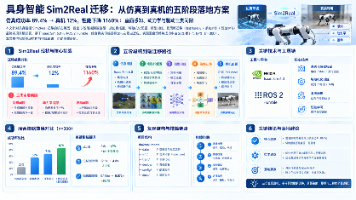
具身智能Sim2Real迁移面临严峻挑战:仿真成功率89.4%降至真机12%,性能下降1160%。核心瓶颈源于感知、动力学与驱动三类间隙。本文提出5阶段端到端路径——从仿真搭建、域随机化配置、模型训练,到策略迁移(融合域随机化+系统辨识+残差学习),最终实现真机部署。实测表明,混合策略将成功率由23%提升至87%(n=300)。依托Isaac Sim 6.0与ROS 2 Humble,结合真实传感
本文聚焦STM32F103上TinyML模型的静态部署,通过Edge Impulse生成C++模型包,解决Semihosting卡死、DSP Heap不足、TFLite依赖过重及HardFault等问题,实现模型在有限SRAM/Flash下的稳定运行。强调从“模型可跑”到“嵌入式可靠部署”的工程思维转变,完成端侧推理关键一步,为后续实时手势识别奠定基础。
本文记录STM32 TinyML手势识别项目从V1到V2的模型迭代:基于300维三轴加速度数据,通过Edge Impulse进行频域特征提取,优化特征处理时间由11ms降至2ms,显著提升特征聚类效果。尽管当前验证集准确率达100%,但强调其不等于泛化能力,需警惕过拟合。本篇核心在于建立可对比的baseline,明确特征工程对端侧性能的关键影响,为后续模型部署与数据扩充奠定基础。
本文完整记录了在无硬件 FPU 的 STM32F103 (Cortex-M3 @ 72MHz) 平台上,从零部署 Edge Impulse 导出 TinyML 手势识别系统的全过程。
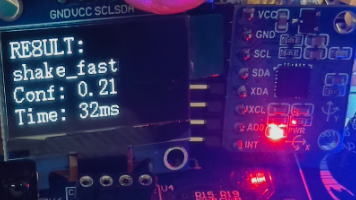
本文介绍C语言中字符串(串)数据结构,涵盖基本概念、存储方式与操作,重点讲解朴素模式匹配算法及其低效问题,并深入解析KMP算法的核心思想、next数组计算与搜索实现,通过图解和代码示例帮助读者掌握高效字符串匹配技巧。
51单片机点灯仅需一步,STM32却需八步,差异源于时钟可配、IO八种模式、引脚复用等架构哲学。从寄存器看,开时钟是必备;HAL库简化配置但需理解原理。
摘要: 本文记录了作者从C语言转向单片机开发的初体验。作为硬件新手,作者选择从51单片机入门,通过点亮LED灯的基础实践,分享了GPIO配置和循环控制的直观理解(如将引脚比作"大脑的手")。相比纯软件开发的逻辑调试,硬件开发需额外考虑物理连接问题,带来全新挑战与乐趣。文章包含简洁的代码示例和实物操作图,并展望了未来制作迷你气象站的目标。该系列专栏将持续更新模块化学习笔记,开源代码供参考,旨在与初学

Claude Code安装与使用指南详细介绍了Claude Code的安装配置方法.
本文介绍了如何将GDB命令行调试器封装为可视化调试面板。
本文通过14组快捷键,13组指令介绍VS2026/VSCode高效开发技巧