


- @xundh


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
一、硬件连接1. 扩展面包板连接2.
一、系统安装1. 到官网下载HUAWEI DevEco Studio2. 安装二、创建项目创建项目目前还没有手机选项,所以我先选择一个电视:IDE的环境看起来和idea差不多,应该比较容易上手。从“关于”里也可以看到,确实是基于IDEA开源版本开发的。我个人觉得基于IDEA来二次开发,无论对于华为自身短时间完成工具开发,还是对吸引开发者,都是有利的。 事实上安卓现在的开发环境也是基于IDEA的开源
实验的温度传感器使用热敏电阻;大部分热敏电阻是负温度系数(NTC),其电阻随温度升高而降低。由于它们的电阻随温度变化剧烈变化,所以热敏电阻是最敏感的温度传感器。模拟温度传感器模块使用NTC热敏电阻,使用一个内置比较器:LM393,它可以使模块同时输出数字和模拟信号。该模块可用于温度报警和温度测量。程序const int digitalPin=7;int analogPin = A0;co...
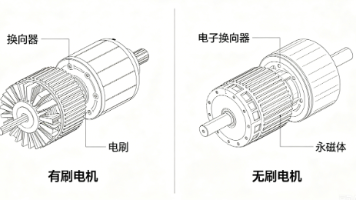
直流无刷电机(BLDC)是一种高效、长寿命的电机类型,采用电子换向替代机械换向器。核心组件包括定子、转子、位置传感器和控制器,通过电子换向实现持续旋转。相比传统有刷电机,BLDC具有效率高(85%-95%)、寿命长(10000-30000小时)、噪声低、转速范围广等优势,广泛应用于新能源汽车、工业设备、无人机等领域。 BLDC电机可分为内转子和外转子两种结构,性能参数包括额定电压/电流、功率、转速
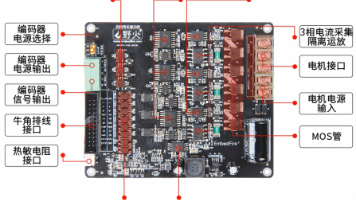
本文介绍了野火无刷电机驱动板(700W)的硬件原理与驱动电路设计。重点解析了三相六臂全桥驱动拓扑结构、霍尔传感器测转子位置的原理,以及野火驱动板的信号隔离与硬件互锁设计。驱动板采用光耦隔离控制信号和采样信号,并通过异或门与门电路实现硬件互锁,防止上下桥臂直通。配套无刷电机内置3个霍尔传感器,通过六步换相实现电机控制。文章还提供了霍尔状态与换相真值表,为无刷电机驱动开发提供了硬件基础参考。
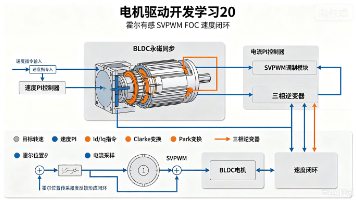
本文介绍了基于霍尔传感器的SVPWM FOC速度闭环控制系统的开发过程,重点对比了野火官方实现与前期课程中的差异。主要内容包括: 系统架构:在原有双环控制框架下,采用ST MCSDK同款坐标变换公式、官方SVPWM算法和霍尔位置检测方案,实现了15kHz PWM频率的电流环控制。 关键技术点: 采用ST特有的Clarke/Park变换公式,与经典算法存在β轴方向、电角度零点等差异 电压采用s16标
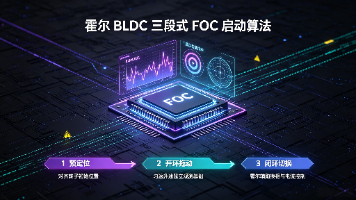
本文介绍了霍尔BLDC电机的三段式FOC启动算法,解决零速或极低速时因霍尔无法提供连续角度导致电机无法闭环的问题。算法分为三个阶段:定位(Align)通过六步换相将转子固定在霍尔扇区中心;拖转(Drag)采用开环换相加速至霍尔信号可靠;运行(Run)切换至FOC双闭环控制。程序在野火F407开发板上实现,通过状态机自动完成启动流程,并支持FreeMASTER监控。该方案兼容六步换相硬件,最终输出采
自动化测试工具JMeter学习1 安装与基本使用一、 Jmeter基本介绍二、安装三、发送request1、 设置测试计划2、新建Thread Group3、新建http request4、添加header5、 添加View Results Tree6、运行测试7、添加断言一、 Jmeter基本介绍Jmeter是一款开源的、Java开发的自动化测试工具,可以进行API接口测试、性能测试等。二、安装
飞桨学习二、本地开发环境搭建与测试(训练手写体识别)一、准备环境二、安装paddlepaddle三、书写程序1. 引入paddlepaddle2. 加载数据集3. 模型搭建4. 模型训练5. 模型评估一、准备环境win10已安装python3.6.1二、安装paddlepaddle# 这里使用CPU版本,因为我的电脑没英伟达GPUpython -m pip install paddlepaddle
Vue 的单元测试入门三、UniApp的View组件测试一、UniApp自动化测试快速开始二、上手1. 创建测试项目2. package.json 的 script节点新增节点三、运行测试四、测试用例重点1. 测试用例格式2. `beforeAll`3. 获取 page 对象4. 通过page获取对象5. page其它方法6. Element 模块一、UniApp自动化测试快速开始UniApp自动