- @weixin_43578304


简介
全民程序员们,大家好,我是练习时长两年半的,个人程序员D枫,喜欢java、c#、golang 、h5。键盘来。。。。。
擅长的技术栈
可提供的服务
暂无可提供的服务

本文基于HarmonyOS 7.0与ArkTS开发低功耗蓝牙航标灯应用,复盘五大核心踩坑点:蓝牙未就绪扫描报错、扫描未停止直接连接超时、连续写入触发2900099错误、多设备状态串扰及后台控制失效。通过状态校验、时序管控、指令队列、设备实例隔离与权限适配等实战方案,总结出“状态优先、时序严谨、实例统一、权限合规”的鸿蒙蓝牙开发避坑准则,助力开发者高效完成BLE外设稳定对接。

本文基于HarmonyOS 7.0与ArkTS开发低功耗蓝牙航标灯应用,复盘五大核心踩坑点:蓝牙未就绪扫描报错、扫描未停止直接连接超时、连续写入触发2900099错误、多设备状态串扰及后台控制失效。通过状态校验、时序管控、指令队列、设备实例隔离与权限适配等实战方案,总结出“状态优先、时序严谨、实例统一、权限合规”的鸿蒙蓝牙开发避坑准则,助力开发者高效完成BLE外设稳定对接。
最近项目中在地图中显示三维河床的功能,最终实现是用three.js来实现绘制的。这里记录一下整体的调用过程。
oracle自增字段--序列值获取、修改、设置当前值问题
开始之前,我们先来简单了解一下什么是CNB呢?官方说法是CNB 致力于实现“一切皆代码云原生构建”,它利用 Docker 生态对环境、缓存、插件等进行抽象,通过声明式的语法,帮助开发者以更酷的方式构建软件。其主要特点包括声明式语法、资源池化、高效的构建环境与缓存管理、Docker 作为运行环境、基于 Docker 生态的插件以及按需快速获取资源等。总结起来就是可以提供高效且灵活的软件开发环境,管理
内容是关于HarmonyOS 7 Core Vision Kit的两个端侧AI能力(图像超分、文搜图)的开发介绍。摘要需要涵盖主要点:能力、本地处理隐私、开发验证环境(模拟器+云手机)、注意事项(内存、资源释放、降级策略)。控制字数。</think>HarmonyOS 7 Core Vision Kit 提供图像超分与文搜图端侧AI能力,数据全程本地处理,保护隐私。文章基于DevEco Studi
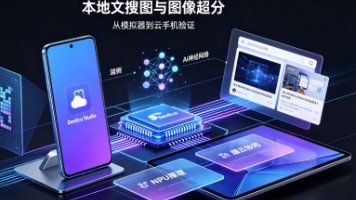
内容是关于HarmonyOS 7 Core Vision Kit的两个端侧AI能力(图像超分、文搜图)的开发介绍。摘要需要涵盖主要点:能力、本地处理隐私、开发验证环境(模拟器+云手机)、注意事项(内存、资源释放、降级策略)。控制字数。</think>HarmonyOS 7 Core Vision Kit 提供图像超分与文搜图端侧AI能力,数据全程本地处理,保护隐私。文章基于DevEco Studi
达尔文-哥德尔机(DGM)与传统机器学习存在根本性差异:DGM具有主动进化能力,可自我修改代码并筛选优化版本,而传统算法只能在固定框架下学习;DGM对先验知识依赖度低,能自主探索解决方案,传统方法则需预设大量规则;DGM展现跨领域通用性,其优化方案可迁移到不同任务和模型,而传统算法通常局限于特定任务。这些特性使DGM成为更具适应性和创新潜力的人工智能新范式。
RTX 4090显卡凭借第四代Tensor Cores和24GB GDDR6X显存,在深度学习领域展现出卓越性能。通过FP8混合精度计算,其算力可达1.32 PetaFLOPS,相比RTX 3090提升87%,训练效率翻倍。24GB大显存支持7B参数的LLaMA 2等中等规模模型加载,显著提升批处理能力。在计算机视觉、自然语言处理和生成式AI等场景中,RTX 4090表现优异,推理速度较RTX 3