- @qq_39697468


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
一句话总结:YOLOv5不是直接预测目标框,而是基于预设的模板框(anchor),通过调整偏移量(tx,ty,tw,th)来微调框的位置和大小。 通俗比喻:就像贴海报时,先用墙上现成的网格模板框(anchor),再告诉助手“往右挪3cm,拉宽到34cm”(偏移量),而不是直接指定最终坐标。 关键点: Anchor:预先统计的常见框尺寸(如16×30),作为调整基准。 偏移量: tx/ty:中心点微
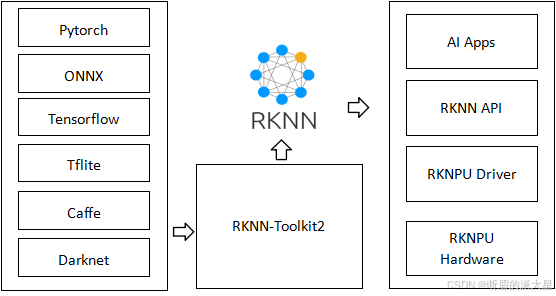
为了使用 RKNPU,需要先在电脑上运行 RKNN-Toolkit2 工具,将训练好的模型转换为 RKNN 格式的模型,然后在开发板上使用 RKNN C API 或 Python API 进行推理。然后再利用rknn-toolkit2//rknpu2/examples/rknn_yolov5_demo/convert_rknn_demo/yolov5做转化,转成rknn进行部署。下载之后安装相应的
确保将input_dir和output_dir变量设置为实际的目录路径,并将classes_to_keep列表设置为你需要保留的类别索引。这个脚本会创建一个新的标注文件,其中只包含所需类别的标注,并将它们保存在指定的输出目录中。读取每个YOLO标注文件,检查每个标签是否属于你希望保留的类别列表,如果不在列表中,则不会写入到新文件中。

这个脚本将在当前脚本运行的目录下保存一个名为’annotated_image.jpg’的图片文件,其中包含绘制的边界框和类别标签。绘制边界框:根据YOLO格式的坐标计算边界框的左上角和右下角坐标,并使用cv2.rectangle绘制边界框。函数定义:draw_boxes_and_classes函数接受三个参数:图片路径、标注文件路径和类别字典。读取标注文件:逐行读取标注文件,并解析每行的类别索引和

如果服务器上有多块儿GPU可以供使用,但此时你希望在指定的服务器上跑,这个时候我们可以使用环境变量CUDA_VISIBLE_DEVICES来解决这个问题。watch -n 1 nvidia-smi#查看当前多块GPU的状态然后设置指定的GPU,例如设定在第二个GPU上运行,可设置为:os.environ['CUDA_VISIBLE_DEVICES'] = '1'...

DeepLabv3 是语义分割从“依赖后处理”走向“纯端到端”的里程碑。它通过ASPP + 全局上下文的设计,证明了 CNN 本身足以建模复杂上下文,无需 CRF。虽然 DeepLabv3+ 因其 Decoder 结构更常用于实际部署,但v3 的 ASPP 思想已成为现代分割模型的标准组件。
YOLOv8是Ultralytics公司于2023年推出的新一代目标检测算法,采用单阶段实时检测框架,支持检测、分割、姿态估计和分类多任务。其核心创新包括:C2f主干模块增强特征复用,Anchor-Free设计简化模型,解耦检测头提升精度,DFL损失实现高精度定位,以及Task-Aligned Assigner优化正样本分配。相比前代,YOLOv8在精度、速度和易用性上均有提升,提供5种模型尺寸适
Ruff 是一个用 Rust 编写的高效 Python 代码检查与格式化工具,能够替代 Flake8、Black 等工具,并提供更快的执行速度。本文详细介绍了如何在 Visual Studio Code 中配置 Ruff 扩展。首先,通过 VS Code 扩展商店安装 Ruff 扩展,并使用 pip install ruff 命令安装 Ruff 工具。接着,通过 pyproject.toml 或
在win11中vscode 远程 SSH 连接失败这表明 VS Code 无法从服务器返回的输出中解析出远程端口号,这是连接失败的主要原因。这显示远程服务器上的 VS Code 执行服务器进程未能正常启动。
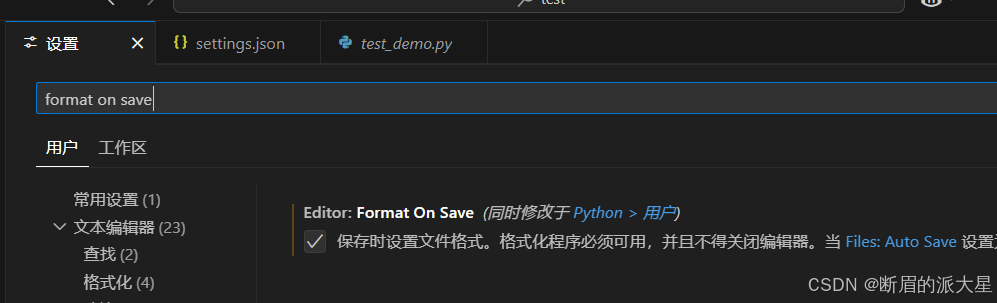
vscode中python代码格式化