- @kunhe0512


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
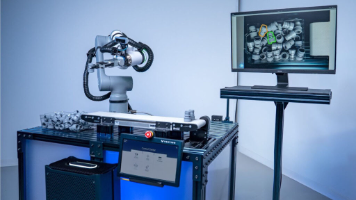
NVIDIA作为AI计算领域的领导者,与工业自动化专家Vention携手,为这一挑战提供了革命性的解决方案。通过将NVIDIA Isaac Manipulator的先进AI能力与Vention MachineMotion AI的边缘控制技术深度融合,两家公司共同打造了一个能够显著提升工业机器人敏捷性和智能化水平的综合平台。
虽然对于 LLM 驱动的智能体没有一个被广泛接受的定义,但它们可以被描述为一个可以使用 LLM 推理问题、制定解决问题的计划并在一系列工具的帮助下执行计划的系统。简而言之,智能体是一个具有复杂推理能力、记忆和执行任务手段的系统。这种能力首先出现在 AutoGPT 或 BabyAGI 等项目中,这些项目无需太多干预即可解决复杂问题。为了更详细地描述智能体,下面是一个 LLM 驱动的智能体应用程序的一

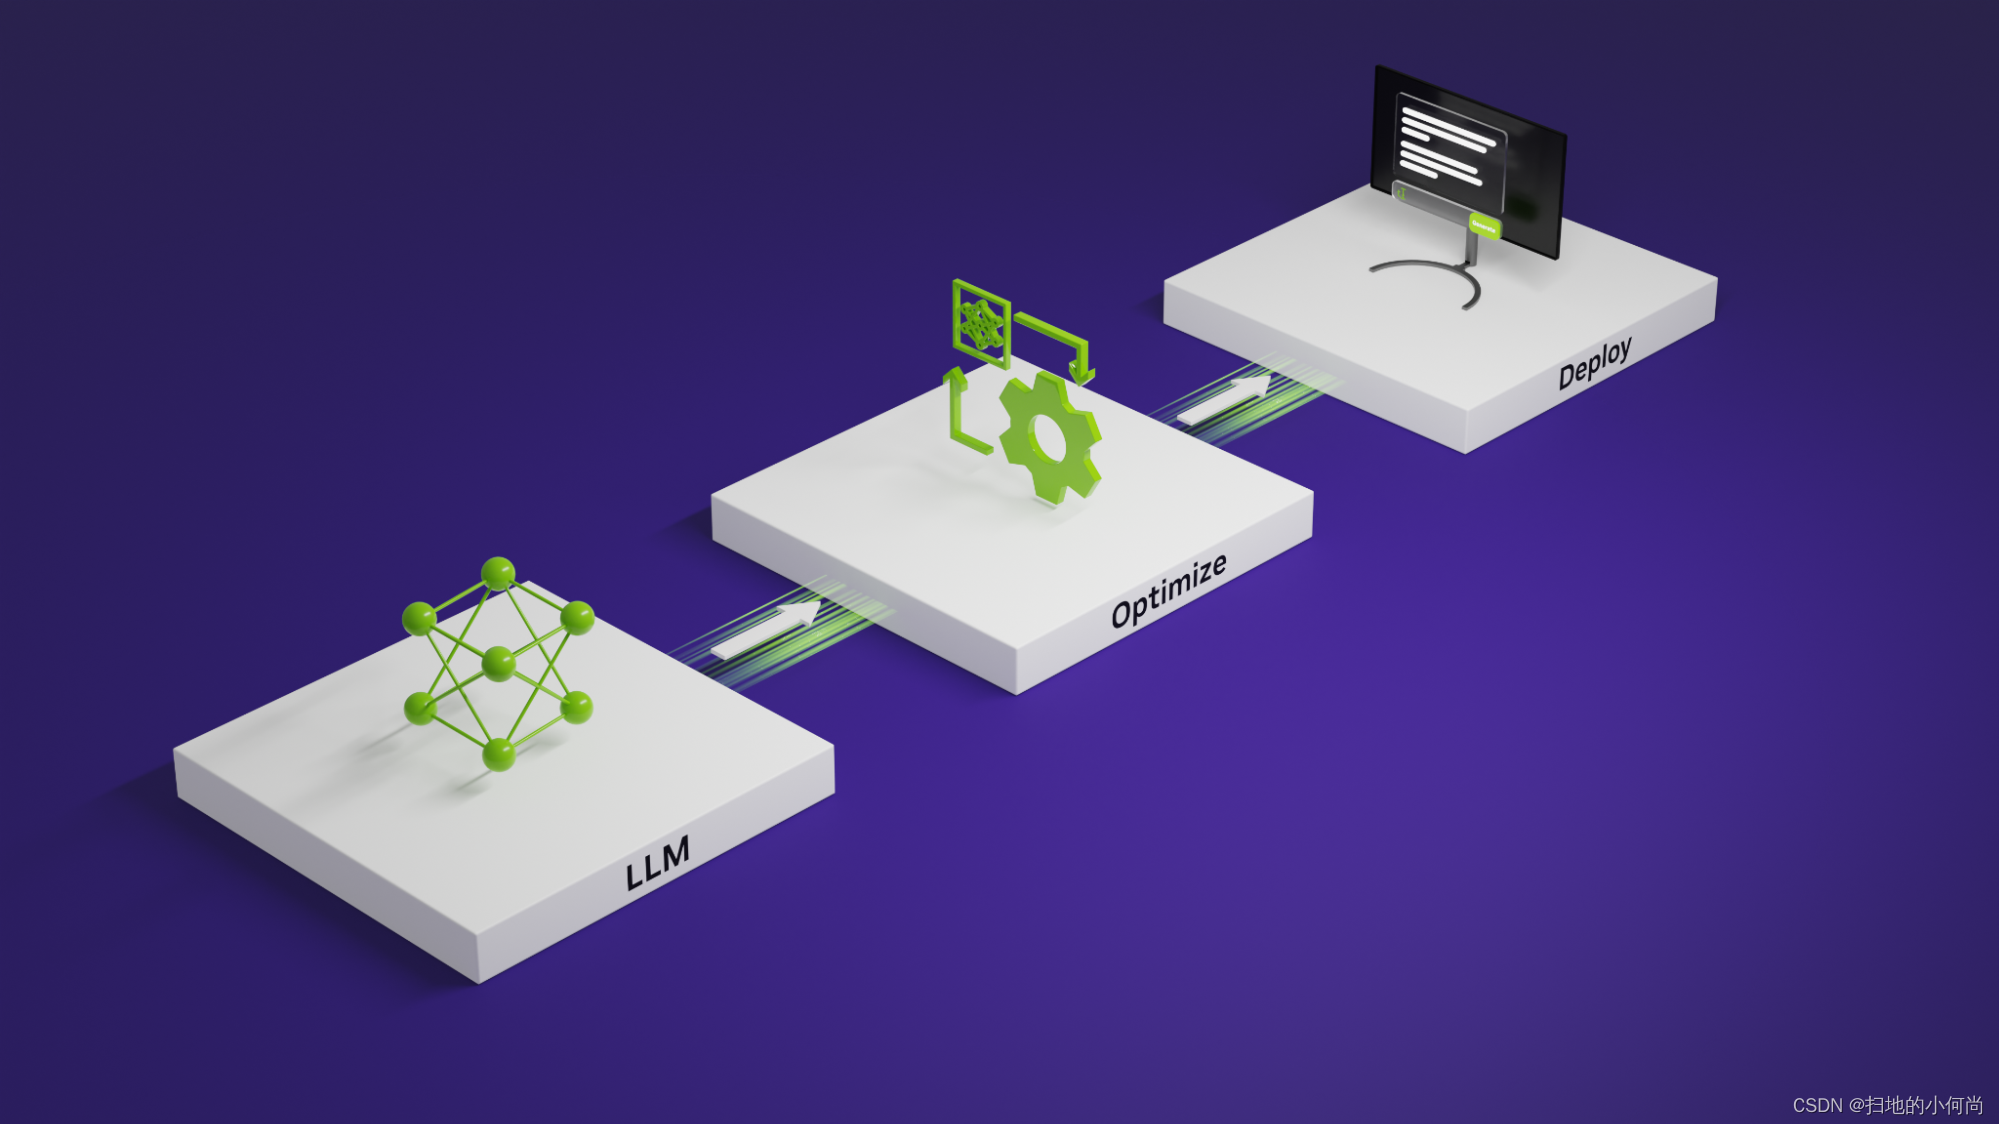
堆叠 Transformer 层来创建大型模型可以带来更好的准确性、少样本学习能力,甚至在各种语言任务上具有接近人类的涌现能力。这些基础模型的训练成本很高,并且在推理过程中可能会占用大量内存和计算资源(经常性成本)。当今最流行的大型语言模型 (LLM) 的参数大小可以达到数百到数千亿,并且根据用例,可能需要摄取长输入(或上下文),这也会增加费用。这篇文章讨论了LLM推理中最紧迫的挑战,以及一些实用
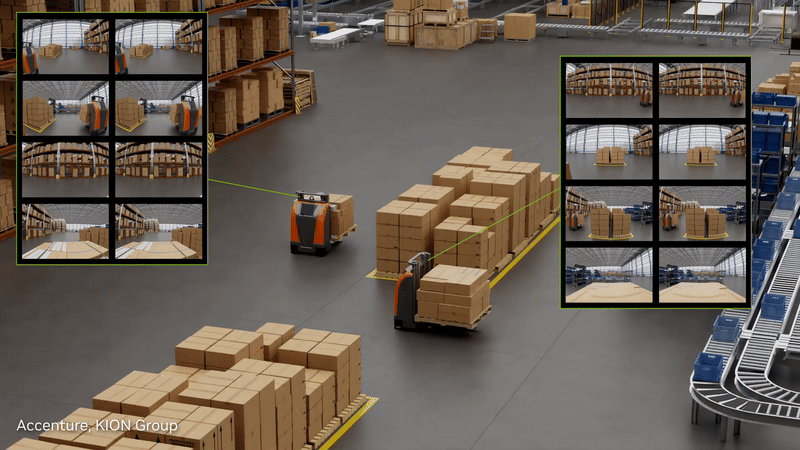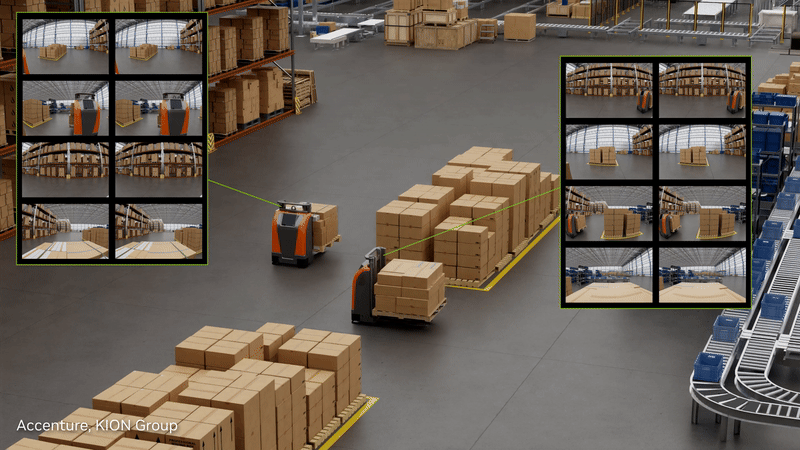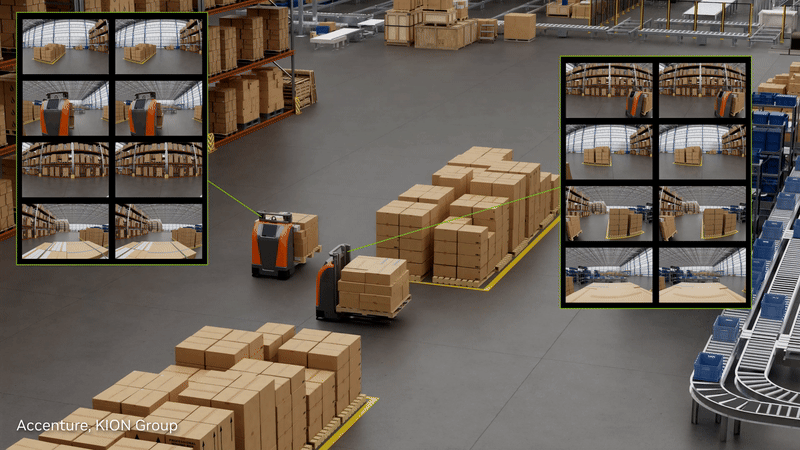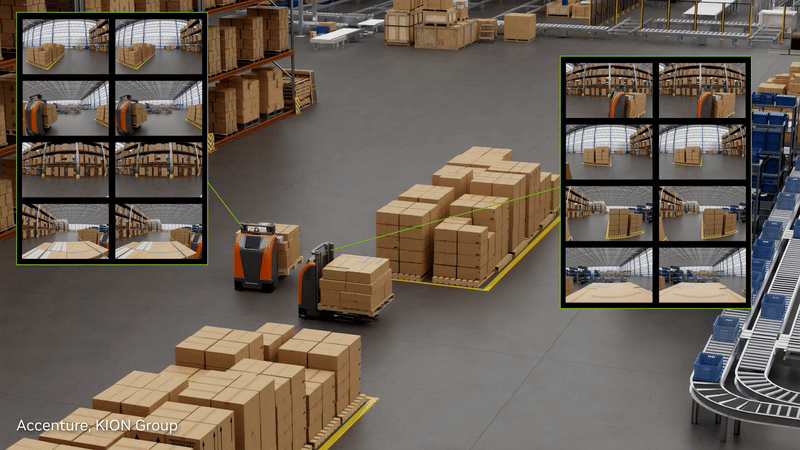
工业设施数字孪生中的机器人仿真是未来智能制造的关键技术。通过NVIDIA提供的强大工具,工程师可以创建高度逼真的虚拟环境,模拟机器人操作,优化性能,并在物理部署前识别潜在问题。随着计算能力的不断提升和仿真技术的进步,我们可以期待数字孪生技术在工业自动化中发挥越来越重要的作用,推动智能制造进入新的发展阶段。
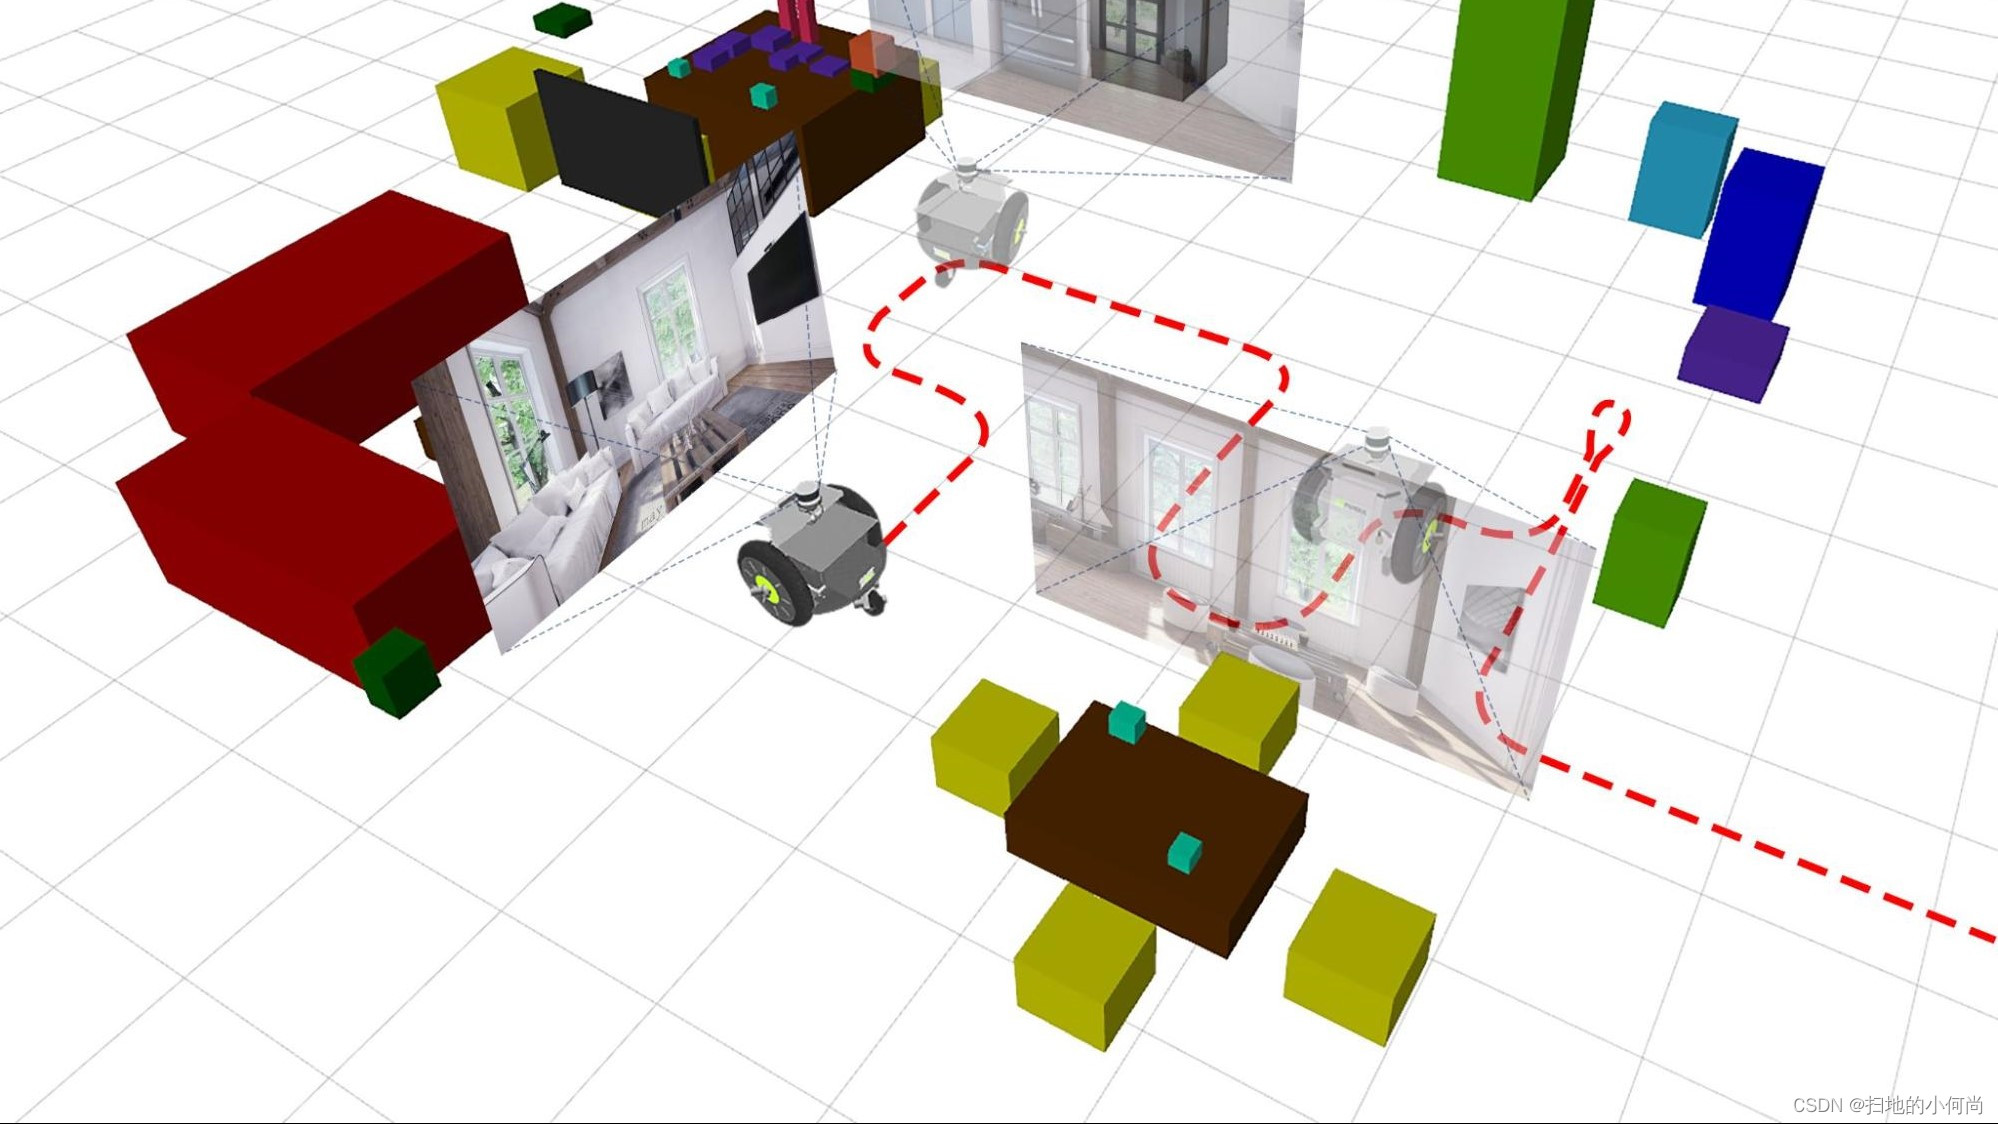
使用 BenchBot 和 NVIDIA Isaac Sim 让机器人更容易从事机器人技术工作充满了令人兴奋和有趣的问题,但也因传感器校准、构建变换树、管理分布式系统和调试脆弱系统中的奇怪故障等问题而浪费了几天的时间。我们在 QUT 机器人中心 (QCR) 构建了 BenchBot 平台,使机器人专家能够将时间集中在研究机器人技术中令人兴奋和有趣的问题上。我们最近还升级到了新的 NVIDIA Om
摘要 NVIDIA DGX Spark是一款颠覆性的桌面级AI超级计算机,将1 PetaFLOP算力浓缩于仅1.2公斤的机身中。其核心采用Grace Blackwell架构GB10芯片,集成20核Arm CPU和Blackwell GPU,配备128GB统一内存和4TB NVMe存储,支持200B参数模型的本地处理。凭借200Gbps网络和完整AI软件栈,DGX Spark为开发者提供从模型开发到
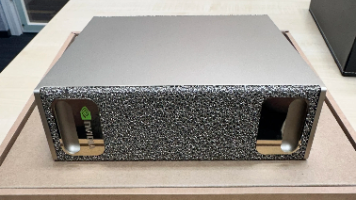
NVIDIA DGX Spark开箱评测:这款被称为"全球最小AI超级计算机"的设备,将1PetaFLOP的AI性能浓缩于150mm×150mm×50.5mm的紧凑机身中。搭载GB10 Grace Blackwell Superchip、128GB统一内存和200Gbps网卡,可处理200B参数的AI模型。约4000美元的定价让数据中心级算力触手可及,支持本地AI模型开发、微调
摘要: NVIDIA推出NemoClaw解决方案,基于OpenShell沙盒技术,为AI Agent提供安全执行环境。本指南介绍如何在NVIDIA DGX Spark(搭载GB10 Grace Blackwell Superchip)上部署NemoClaw,通过一键安装脚本实现自动化配置,并利用OpenShell TUI动态管理网络访问权限。该方案结合本地部署优势(数据隐私、强大算力)与精细的网络

本文探讨了NVIDIA Dynamo在多轮Agent交互中的关键技术改进。通过剥离会话相关的计费header恢复KV缓存复用,使TTFT降低约5倍;优化推理与工具调用的解析逻辑,确保交错内容在跨轮次交互中保持正确顺序;实现工具调用的流式派发,提升用户体验。实验基于Nemotron-3-Super-120B模型,展示了Dynamo在保持正确性的同时显著提升性能的能力。这些改进使Agent客户端能够更
摘要: 本文详细介绍了在NVIDIA Jetson设备上运行HuggingFace LeRobot机器人学习框架的完整流程。内容包括硬件要求(推荐Jetson AGX Orin)、JetPack 6环境配置、存储优化建议,以及真实机器人(以Koch v1.1为例)的端到端工作流程:从硬件连接、音频配置、udev规则设置,到数据记录、模型训练和策略评估。特别强调了NVMe SSD存储的重要性,并提供