- @2402_88126487


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
l指针指向a[l]-a[i]==c的左端点,r指针指向a[r]-a[k]==c的右端+1位置,个数+=r-l,考虑下一个A(>=上一个A)时,区间开始还是上一个区间,避免重复计算。两个小朋友之间的距离不会超过圆周长的一半(定义两个小朋友的距离为沿着圆圈顺时针走或者逆时针走的最近距离),使用双指针,一个指针i在前面走(环状),一个指针j在后面,但距离超过圆周长的一半时,j赶上来,直至j遍历完整圈。初
爬虫(Web Crawler),也称为网络爬虫或蜘蛛程序,是一种自动。它通过模拟人类浏览网页的行为访问网站的页面,提取页面中的信息,并将其存储到本地或数据库中。爬虫广泛应用于搜索引擎、数据分析、内容推荐等领域
又叫层叠样式表,是用于控制网页在浏览器中的显示外观的标记语言,核心作用是实现内容与样式的分离,让网页结构更清晰、样式维护更高效。通过CSS可以实现样式美化、布局定位、动画交互。
豆包真是蠢猪啊,当然,用豆包的我……总之,经过层层误导,终于解决问题了。最近想复现一篇24年的文章,环境真是非常古早呀,感觉是在21年的上面改的,每次跑以前项目的代码,环境就要搞半天(哭)。今年实验室换了50系列的显卡,一直遇到项目的dgl与torch与CUDA不兼容的情况!豆包给我乱说乱说,严格训斥后才给我最终结论:1.首先,RTX 5090 是。

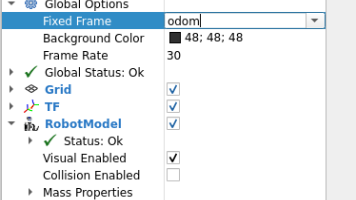
通过里程计可以获取机器人的位置信息,激光雷达可以获取环境的位置和距离信息先启动上一章的仿真机器人。配置,运行再打开一个终端,打开rviz固定节点改为里程计点击“Add”,选择“By topic”里的odeometry保留数据的长度改为1000再点击“Add”,添加“Laserscan”(点的大小size可自行调整)将保留数据的时间改为1000再打开一个终端,运行键盘控制节点,控制机器人移动奇了怪了
虽然AI已经大大方便了我们项目的开发(有段时间我都不去看代码,完全让AI给我改了-捂脸),但我觉得还是要有些基础认识的,后面也会努力的看看AI给我改的代码(之前也有遇到给我乱改的情况,还是要人为检查下好)。
虽然AI已经大大方便了我们项目的开发(有段时间我都不去看代码,完全让AI给我改了-捂脸),但我觉得还是要有些基础认识的,后面也会努力的看看AI给我改的代码(之前也有遇到给我乱改的情况,还是要人为检查下好)。
JSP的全称是(Java 服务器页面),是一种能在 HTML 里嵌入 Java 代码的网页技术,比如<% out.print("你好," + 用户名);%>,就能动态显示不同用户的名字。核心特点:它是「服务器端」的技术:代码不在浏览器里跑,在服务器(比如 Tomcat)里跑。最终生成的还是 HTML:服务器执行完 Java 代码,会把结果转成纯 HTML 发给浏览器,所以浏览器看到的和普通网页没区
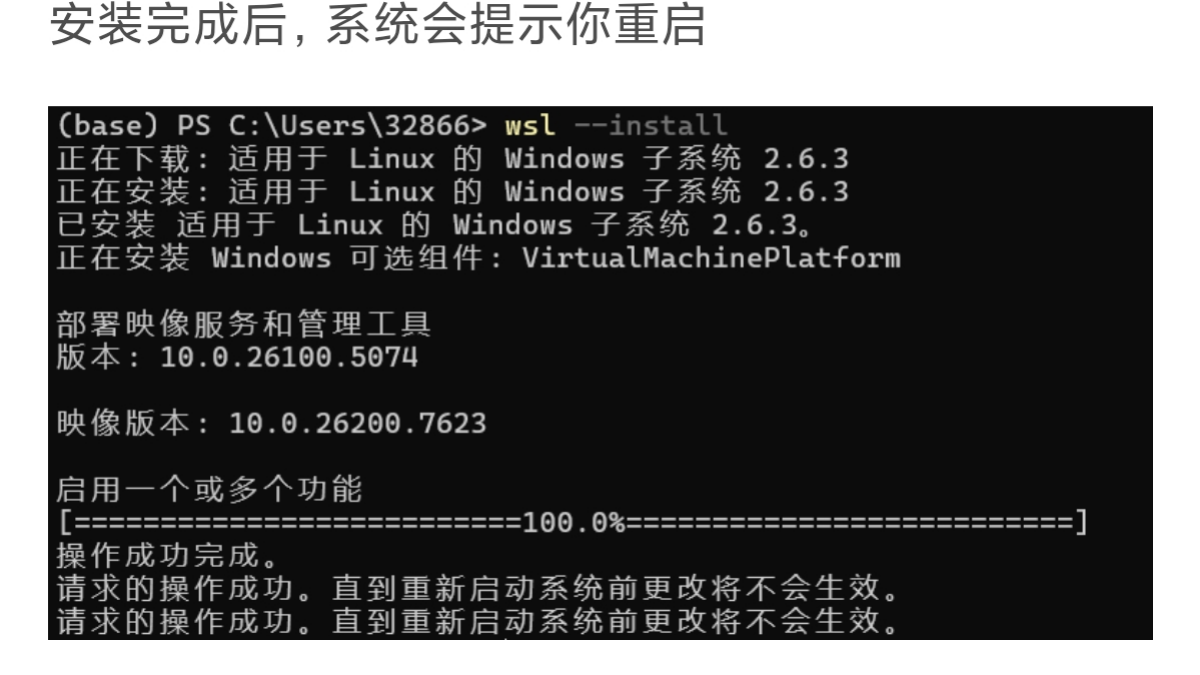
先理一下关系:CVAT是专门标注图片/视频的计算机视觉领域标注数据集的常用工具WSL是Windows上的“简化版Linux虚拟机”,不用重装系统,就能在Windows上用Ubuntu等 Linux 环境。Ubuntu是最常用的Linux发行版,稳定适配开发/部署场景Docker是环境打包工具,可以把CVAT、依赖、配置全装进去,可以跨系统一键运行而官方打包的CVAT Docker镜像里,Web服务