

写文章


- @2301_76831056


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
ORB-SLAM2源码学习:System.cc:System::System SLAM系统的构造函数
之前我们在具体的实例的代码中初始化了一个SLAM的系统,现在让我们来看看这个SLAM的构造函数具体进行了什么操作。

SLAM:未来智能科技的核心——探索多传感器融合的无限可能
随便写着玩的。

Ubuntu在VMware虚拟机中无法全屏打开(重点:VMware Tools 工具的下载与安装)
Ubuntu在VMware虚拟机中无法全屏打开(重点:VMware Tools 工具的下载与安装)

pytorch学习:矩阵分解:奇异值分解(SVD分解)
矩阵分解(Matrix Decomposition)是将一个矩阵分解成多个矩阵的乘积的过程,这种分解方法在计算、机器学习和线性代数中有广泛应用。不同的分解方式可以简化计算、揭示矩阵的内在结构或提高算法的效率。

Ubuntu20.04版本安装pytorch(宝宝级攻略)
在学习深度学习时,安装pytorch是必要的,现在想出一个宝宝级的攻略,希望能够帮助大家节约时间。

ORB-slam2库构建时出现的错误error: ‘decay_t’ is not a member of ‘std’;did you mean ‘decay’
解决方法适用于Ubuntu 20.04 下的ORB-slam2库构建中出现的问题。

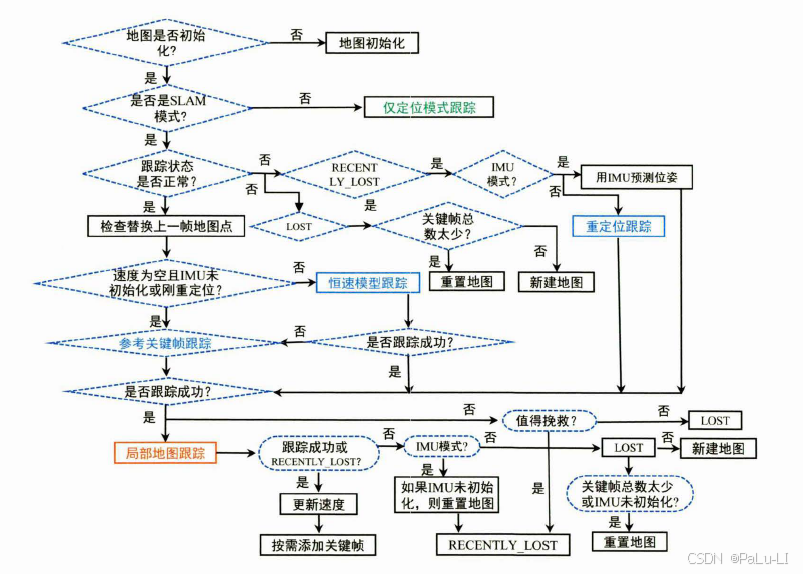
ORB-SLAM3的源码的学习:ORB-SLAM3 中的跟踪线程
ORB-SLAM3 中的跟踪线程体流程和ORB-SLAM2基本一致。
(十三)导航仿真——导航实现
导航是机器人系统中最重要的模块之一,比如现在较为流行的服务型室内机器人,就是依赖于机器人导航来实现室内自主移动的。

ORB-SLAM2源码学习:ORBextractor.cc:ORBextractor特征提取器③
ORBextractor是 ORB(Oriented FAST and Rotated BRIEF)特征提取器的构造函数,用于初始化 ORB 特征提取器的各项参数和内部数据结构。
ORB-slam2库构建时出现的错误error: ‘usleep’was not declared in this scope usleep(3000)
打开ORB-slam2的头文件,在System.h(在include文件夹中)中添加#include即可。解决方法适用于Ubuntu 20.04 下的ORB-slam2库构建中出现的问题。
