


- @weixin_42148238


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文提出了一种简单高效的激光雷达里程计方法KISS-ICP,通过精简核心组件实现了鲁棒的位姿估计。该方法采用点到点ICP配准,结合自适应阈值匹配、鲁棒核函数和运动补偿策略,仅需少量参数即可适应不同传感器和环境。实验表明,在KITTI等多个数据集上,其性能与复杂方法相当,且无需IMU或闭环检测。开源代码见https://github.com/PRBonn/kiss-icp。

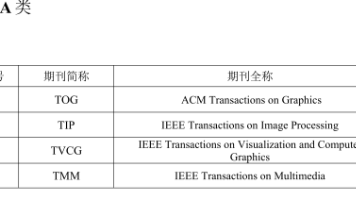
CCF 期刊、会议汇总
《ASingleCorrespondenceIsEnough:RobustGlobalRegistrationtoAvoidDegeneracyinUrbanEnvironments》由HyungtaeLim等人提出,针对城市环境中的点云全局配准问题,特别是在退化场景下的鲁棒性。文章提出了一种名为QUATRO的方法,通过解耦旋转和平移的估计,简化了计算复杂度。利用平移不变测量(TIMs)消除平移对

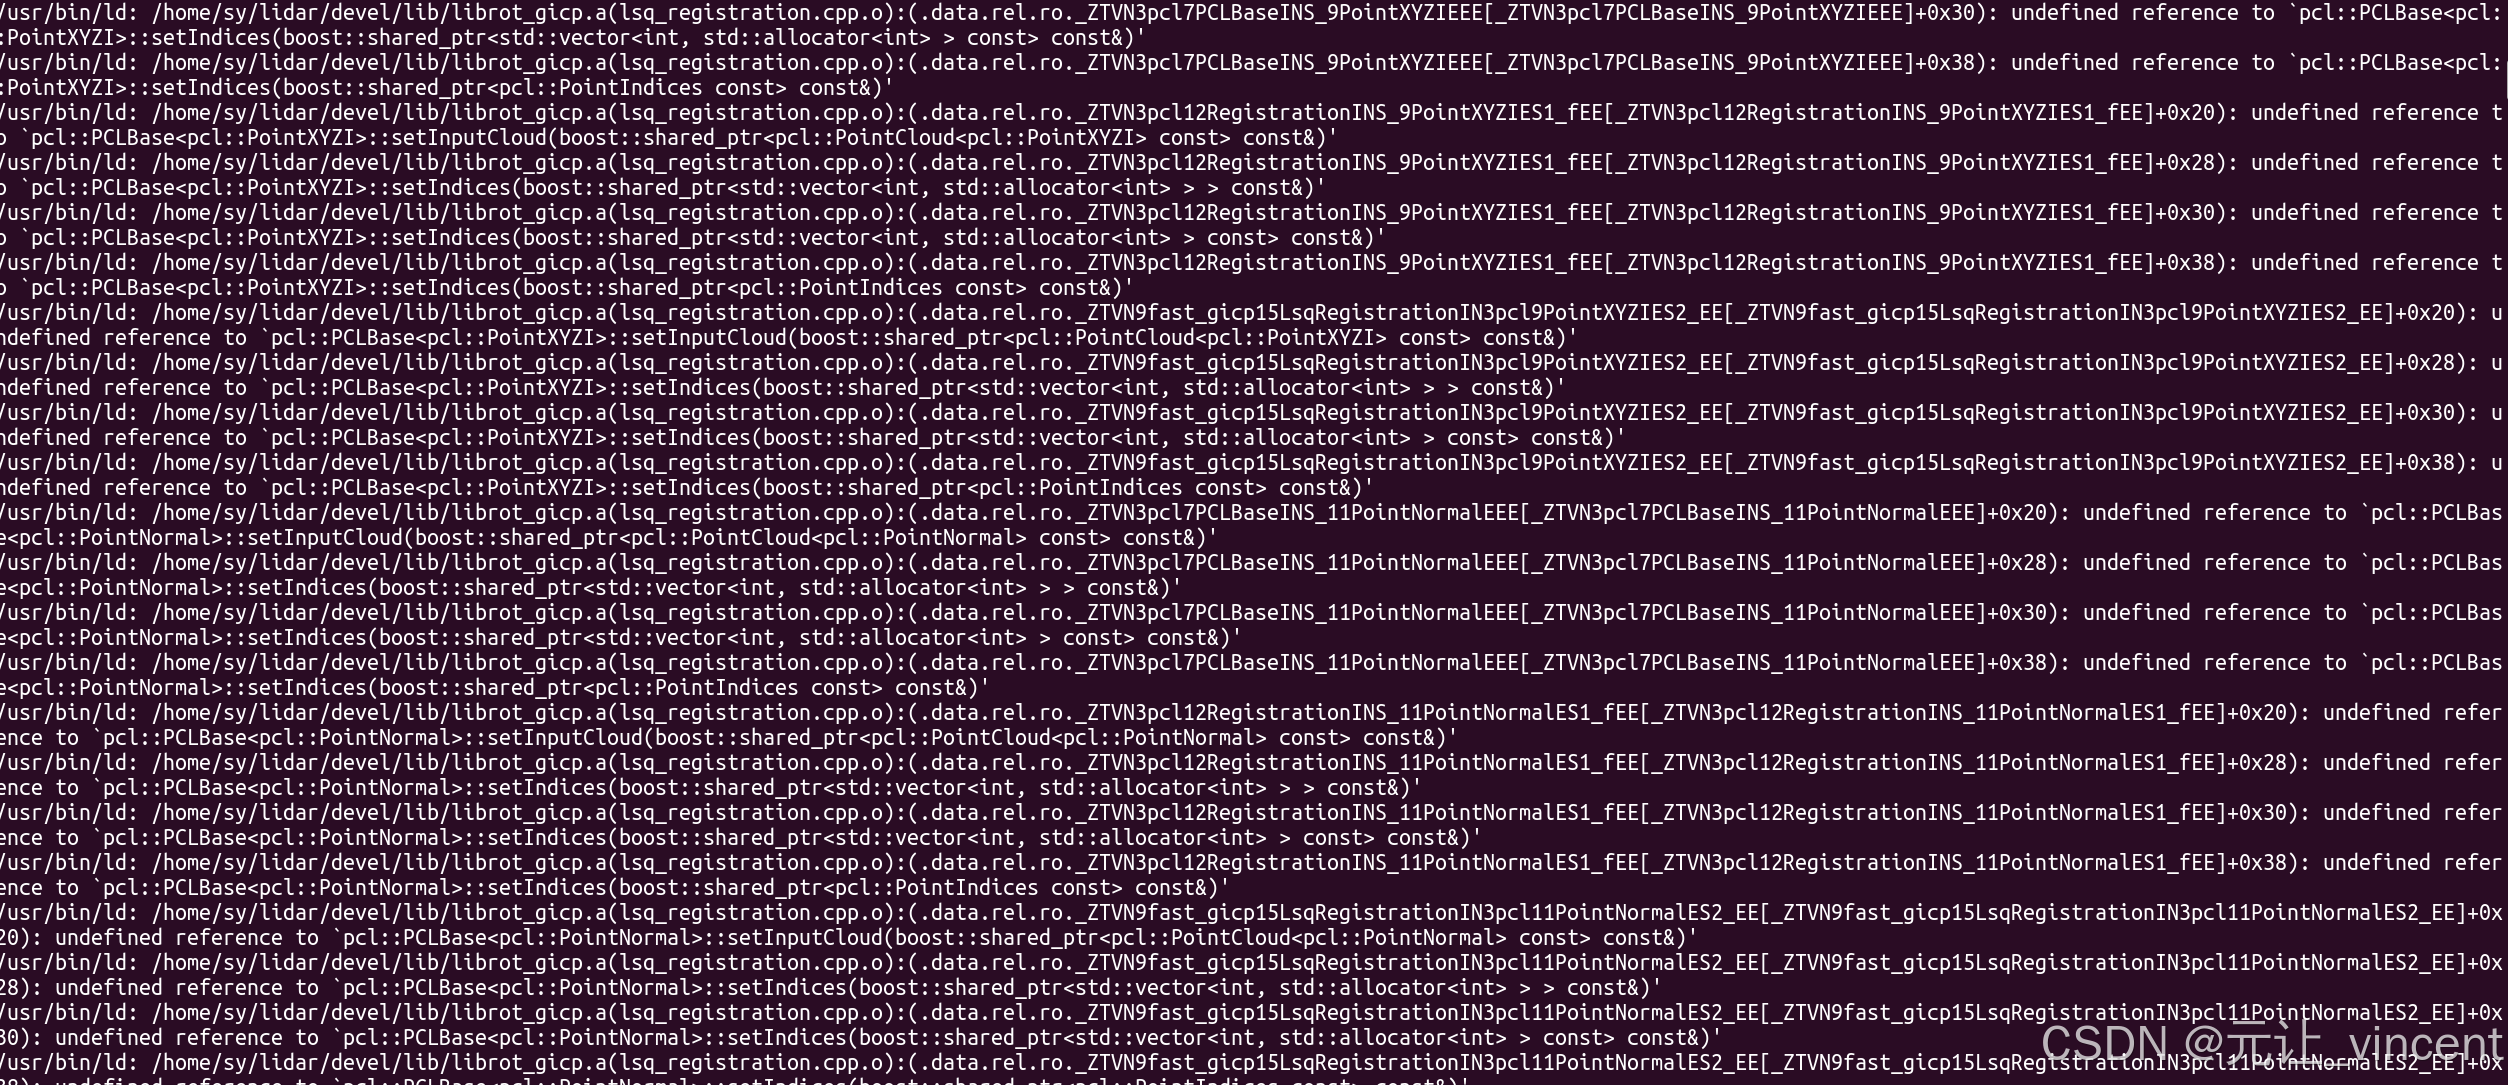
又经过一番搜索,问题原来是pcl对于自定义点云数据类型的使用我是直接copy的以前项目的代码,但是我没有用对。从CMakeList检查到PCL库,从新项目代码对比到旧项目代码均没发现问题,很困惑,怎么就PCL::KDTree突然就不给用了。但对本工程并没起到作用(事后反思有可能是项目里pcl库路径设置不对,导致Cmakelist没找对)。即:在你项目的main函数中,在包含pcl库头文件之前,加上
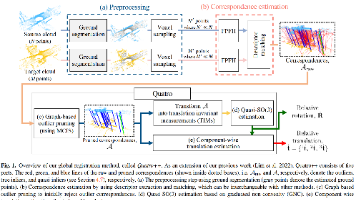
本文提出Quatro++,一种面向LiDAR SLAM的鲁棒全局点云配准方法。针对机械式LiDAR的稀疏性和退化问题,该方法通过地面分割预处理和准SO(3)估计提升性能。实验表明,在KITTI等数据集上,Quatro++在远距离配准中成功率显著优于现有方法(RANSAC、TEASER++等),尤其适用于地面车辆场景。其核心创新包括:1)利用地面分割降低计算成本并提高匹配质量;2)解耦估计方法将旋转
Spark2.0是WorldLabs开源的3D Gaussian Splatting(3DGS)Web渲染器,专注于高效渲染已有的3DGS资产而非重建。它通过全局排序、LoD分层和流式加载技术,解决了传统浏览器渲染3DGS时加载慢、内存占用高和混合排序错误的问题。Spark2.0支持主流3DGS格式,与THREE.js深度集成,并采用WebGL2以确保广泛兼容性。其核心创新包括LoDSplatTr
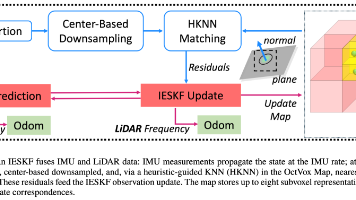
Super-LIO提出了一种面向资源受限平台的高效激光惯性里程计系统,通过优化地图结构和近邻搜索策略显著提升性能。核心创新包括:1)OctVox紧凑地图结构,将体素划分为2×2×2子体素,每个子体素仅维护一个代表点,实现空间密度控制;2)HKNN启发式近邻搜索,利用预计算候选列表和几何距离剪枝加速匹配。实验表明,系统在X86和ARM平台上分别实现3.7×和4.2×加速,同时保持优于基线方法的精度。
Spark2.0是WorldLabs开源的3D Gaussian Splatting(3DGS)Web渲染器,专注于高效渲染已有的3DGS资产而非重建。它通过全局排序、LoD分层和流式加载技术,解决了传统浏览器渲染3DGS时加载慢、内存占用高和混合排序错误的问题。Spark2.0支持主流3DGS格式,与THREE.js深度集成,并采用WebGL2以确保广泛兼容性。其核心创新包括LoDSplatTr
本文提出GS-SDF,一种结合激光雷达增强高斯溅射和神经符号距离场的统一系统,用于几何一致的渲染与重建。针对现有方法在稀疏观测下几何不一致、LiDAR数据整合困难等问题,该方法通过神经符号距离场提供流形几何场,实现基于SDF的高斯初始化与形状正则化。实验表明,在Replica和FAST-LIVO2数据集上,该方法在重建精度(C-L1平均0.506cm)和渲染质量(SSIM 0.979)方面表现优异

斯坦福大学、UC伯克利和丰田研究院联合发布了OpenVLA,这是一个开源的7B参数视觉-语言-动作模型。OpenVLA基于Llama2语言模型,融合DINOv2和SigLIP视觉特征,在97万真实机器人演示数据上训练。实验显示,OpenVLA在29个任务中比55B参数的RT-2-X模型性能高16.5%,且参数少7倍。该模型支持高效微调,在消费级GPU上通过LoRA和量化技术实现适配,性能优于扩散策
