


- @shiwei0813


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
光电开关是一种非接触式传感器,通过光束检测物体有无。主要类型包括槽式、镜反射式、光纤式、对射式和漫反射式光电开关,分别适用于不同检测场景。光电开关具有响应频率、检测距离等技术参数,输出状态分为常开和常闭两种。使用时需注意避免强力拉扯、远离强光源、正确接线等事项。文章详细介绍了光电开关的工作原理、分类特点、技术参数及使用注意事项,并配有接线图示,为工业自动化控制领域提供了实用的参考信息。
TX412是一款集成霍尔效应传感器,主要应用于直流无刷电机的电子信号交换。其内部包含感应磁场的霍尔电压发生器、霍尔信号放大器、提供滞回作用和清除噪声的施密特电路以及集电极开路输出。内置的电压稳压器为内部电路提供具有温度补偿的偏置电压,使其具有宽的工作电源输入范围。北极(N)足够的磁场强度垂直作用于芯片表面,将使输出端输出低电平,而南极(S)足够的磁场强度将使输出端输出高电平。即当B>Bop 时,输

Windows中系统中断请求(IRQ)可分为两种,一种外部中断(硬件中断),一种是软件中断(INT3),微软将中断的概念进行了扩展,提出了中断请求级别(IRQL)的概念,其中就规定了32个中断请求级别。其中27-31为硬中断,顺序由小到大分别是:PROFILE_LEVEL,CLOCK1_LEVEL,CLOCK2_LEVEL,IPI_LEVEL,POWER_LEVEL,HIGH_LEVEL。,该函数
电子烟控制芯片作为电子烟的“神经中枢”,通过集成MCU、PWM、传感器接口等模块,实现精准的功率温度控制和安全保护。其工作原理包括:通过气流传感器或按键触发,采用PWM动态调节加热丝功率(200-300℃),结合NTC温度反馈实现闭环控制;内置多重安全机制(短路/过流/过热保护等),响应时间达0.01秒;同时管理电池充放电及人机交互功能。典型芯片如XM7812、SS800X等各具特点,分别适用于不
今天给大家介绍的一款芯片是OVP,相比于传统的OVP芯片来说,这款芯片新增了数字信号控制,可以进行10Mbps的一个通信,通过外部的GPIO口进行控制,达到输入与输出信号的产生。YHM2009这款OVP芯片具有较低的导通电阻(23mΩ),输入电压超过过电压阈值将导致内部MOSFET关闭,防止过多电压损坏下游设备。
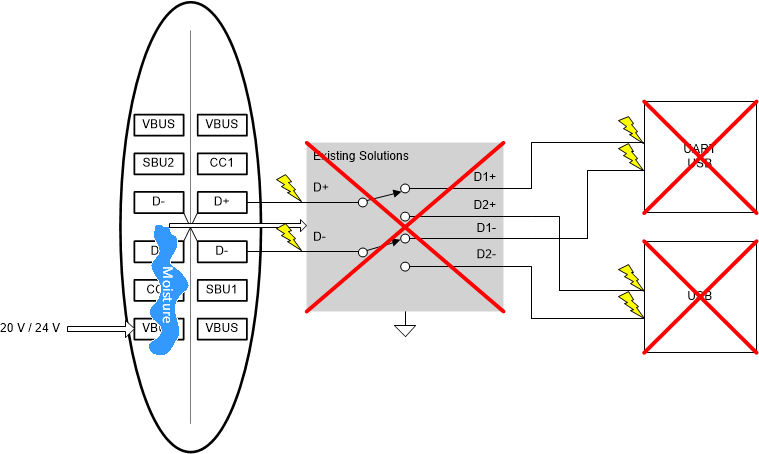
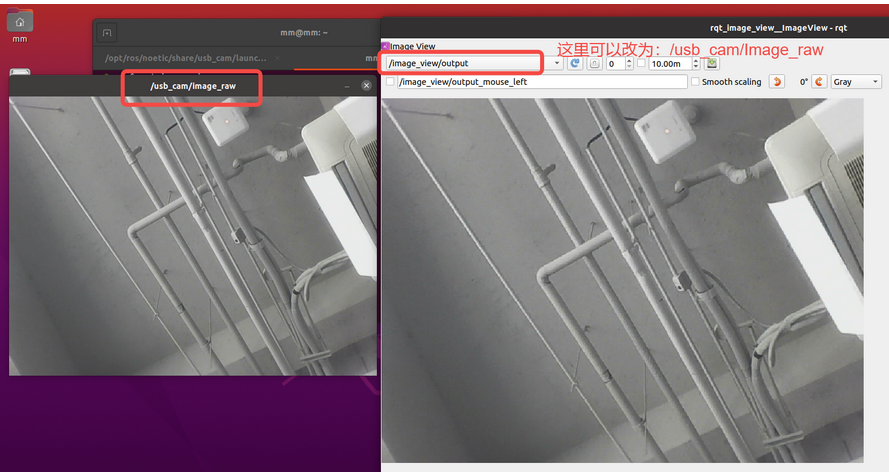
从本文开始,我们将开始学习ROS机器视觉处理,刚开始先学习一部分外围的知识,为后续的人脸识别、目标跟踪和YOLOV5目标检测做准备工作。我采用的笔记本是联想拯救者游戏本,系统采用Ubuntu20.04,ROS采用noetic。本文主要系统介绍了机器视觉处理的外围知识,引入了opencv和cv_bridge,后面几篇文章,我们将用它们继续丰富 robot_vision 软件包。
今天为大家介绍一下经典控制算法之一的PID控制方法从提出至今已有百余年历史,其由于结构简单、易于实现、鲁棒性好、可靠性高等特点,在机电、冶金、机械、化工等行业中应用广泛。在大学期间,参加的智能汽车竞赛中就使用到了PID经典控制算法,对于智能小车的调试更加的方便。

通过以上步骤,我们成功地在性能更强的计算机上训练了YOLOv5模型,并将训练好的模型部署到树莓派4B上,利用树莓派的摄像头实现了实时动物目标检测。这一过程展示了从环境配置、数据准备、模型训练到模型部署和实时推理的完整流程。通过本文的介绍,相信读者能够掌握在树莓派上部署YOLOv5进行动物目标检测的完整流程。这一技术在智能家居、安防监控、农业监测等领域具有广泛的应用前景。希望本文能够为你的项目开发提
本篇文章介绍的是ROS高效进阶内容,使用URDF 语言(xml格式)做一个差速轮式机器人模型,并使用URDF的增强版xacro,对机器人模型文件进行二次优化。差速轮式机器人:两轮差速底盘由两个动力轮位于底盘左右两侧,两轮独立控制速度,通过给定不同速度实现底盘转向控制。一般会配有一到两个辅助支撑的万向轮。此次建模,不引入算法,只是把机器人模型的样子做出来,所以只使用 rivz 进行可视化显示。

init# 简单的状态表示,将激光雷达数据划分为几个区域state = []self.q_table[state] = [0] * 3 # 三个动作:前进、左转、右转# 简单的epsilon-greedy策略else:initinitif self.prev_action == 0: # 前进self.reward = 1 # 假设前进是正奖励elif self.prev_action == 1: