- @m0_73800387


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文基于 LeRobot 框架的源码结构,系统梳理了其核心模块与训练流程,并结合 ACT 算法在 SO101 机械臂上的实际应用,完整介绍了从策略原理与源码实现、专家示范数据采集、模型训练到真实机器人部署与实验验证的全过程。
本文以 Push-T 为例,结合 Diffusion Policy 的论文与源码,介绍了扩散策略在机器人模仿学习中的基本原理与实现流程,并完成了从环境配置、专家数据验证到官方模型评测的复现过程。
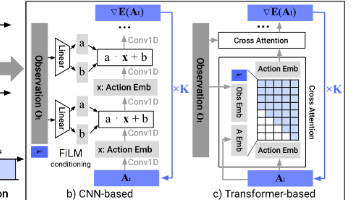
本文讲述了 ACT 如何用 Action Chunking(一次预测未来 k 步动作)配合 CVAE 建模人类示教的多模态,来缓解行为克隆的累积误差与非马尔可夫问题,并结合官方代码逐模块拆解了从观测构造、CVAE、Encoder/Decoder 到 Temporal Ensembling 的方法链路,以及数据采集、训练与评测的完整流程。
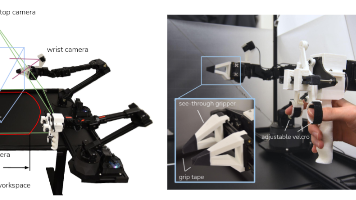
本文从机器人领域出发,把一篇论文的构成、引用与投稿流程,以及期刊、会议的分类体系串成一条线,整体偏工科,仅供参考。
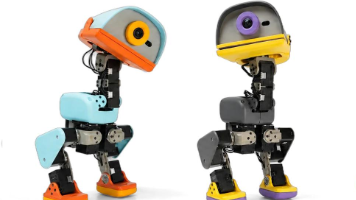
本期我们从 MicroDuck 这台双足机器人出发,走完了它一个 PPO 训练任务的全部构成:硬件与关节布局、工程目录、Command、Observation、Action、Reward,最后把这几块接回`rsl_rl`的训练主循环,逐一对上配置文件里的旋钮
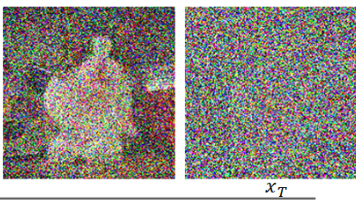
本文讲述了 DDPM 的完整实现与六组二维合成云实验:从张量形状、噪声调度、去噪网络与两种参数化的统一讲到训练流程,再用前向加噪、噪声调度、反向去噪路径、噪声场、无条件生成与 DDIM 步数扫描逐条核对上篇的每一个论断,并把这套机制延伸到图像生成与机器人动作生成。
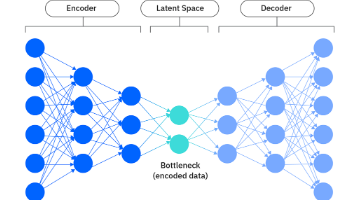
本文讲述了 VAE 从 ELBO 推导到机器人轨迹落地的完整链路:先讲清 AE 为什么不能生成,再依次推导概率潜变量、重参数化与 KL 散度,最后用 LIBERO 轨迹数据配合源码验证。
本文讲述了如何用同一份 MJCF 模型同时驱动 MuJoCo 仿真器与 Pinocchio 动力学库:先完成两套索引的对齐与动力学交叉验证,再依次实现重力补偿关节 PD、计算力矩与任务空间阻抗三种控制律,最终让 Panda 机械臂在 MuJoCo 中以毫米级误差画出半径 10 cm 的圆。
本文把 GraspNet 官方 baseline 接进 ROS 2,让网络从点云直接预测 6-DoF 抓取位姿,再自己写执行节点把位姿变成机械臂真实的悬停、推进、闭合、抬升动作,最终在 Gazebo 里把方块夹起;网络的输出只当抓取提议,宽度从点云现量、候选按可行性筛、预演过的轨迹原样执行。
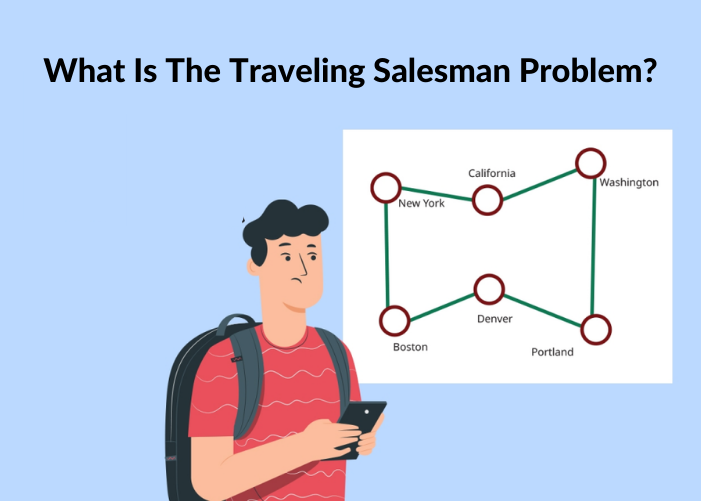
本期我们分别介绍了暴力穷举与动态规划来解决TSP(旅行推销员问题,Traveling Salesman Problem),并使用C++对齐进行复现。