


- @m0_48945359


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
【日记导读】本篇论文的中心思想是提出了一种名为H2O的框架,它利用强化学习实现了人类动作到人形机器人的实时、全身远程操控。
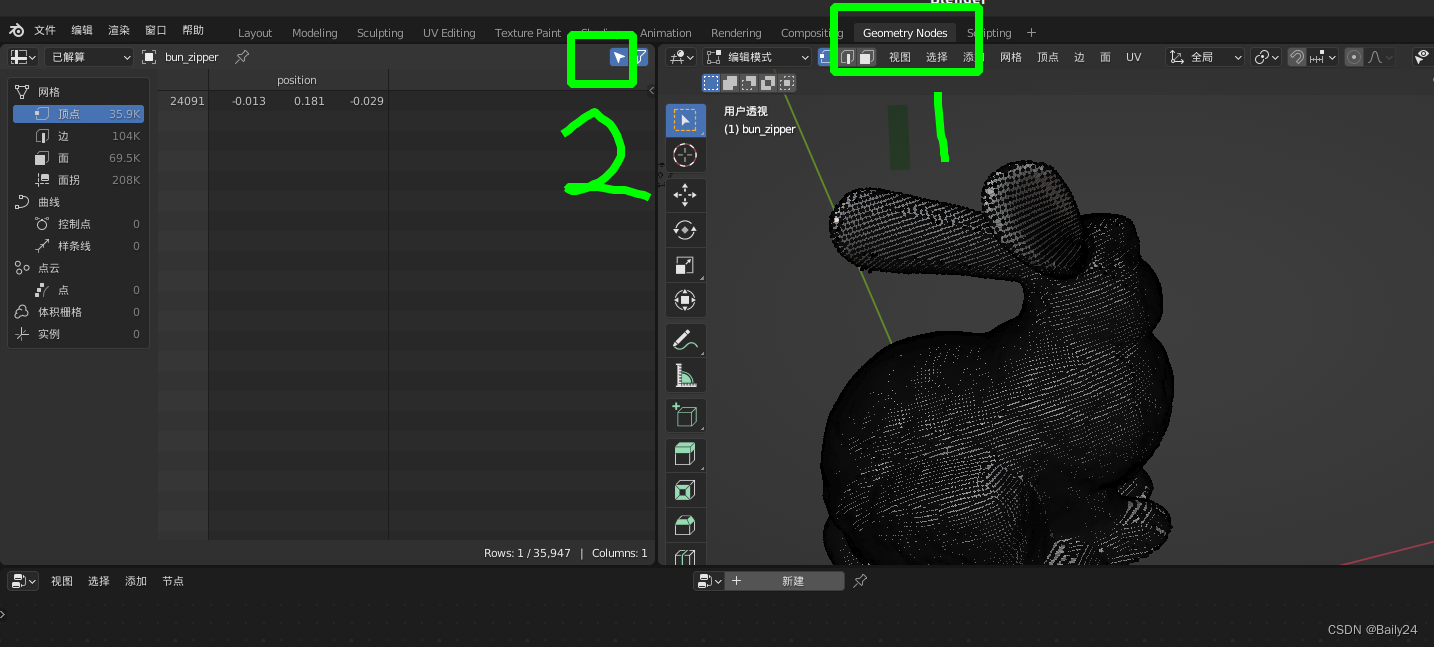
因为用最近在学拉普拉斯曲面编辑的算法,需要查看三维点云ply文件的点的序号和坐标,然后固定或移动这些点的坐标。这里介绍使用Blender 3.2软件查看三维点云ply文件的点的序号和坐标。选择 gemoetry nodes模式,并打开仅显示已选中。隐藏不必要的物体(如cube),并将物体模式变成编辑模型!...
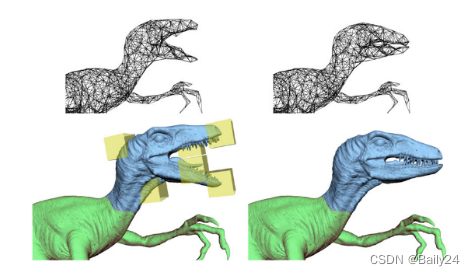
本论文通过建立“deformation graph”的变形模型,并在计算变形模型在操作过程中仿射变换的最优值,来实现三维模型的直接操控变形,支持细节保留、粒子系统变形及模型局部变化。图 1. 操控恐龙闭嘴图 1 上面的网格图称为deformation graph,下面是操控恐龙闭嘴的过程,其中模型绿色区域是固定点区域,黄色代表可以操作的点,移动黄色的点使恐龙闭嘴。...
【代码】[CUDNN]nvcc fatal : Unsupported gpu architecture ‘compute_35‘ make: *** [Makefile:241: fp16_dev.o]

在虚拟环境中PyQt5跟很多包冲突,导致无法启动程序。2.如果是重装了opencv之后导致qt5不能用。
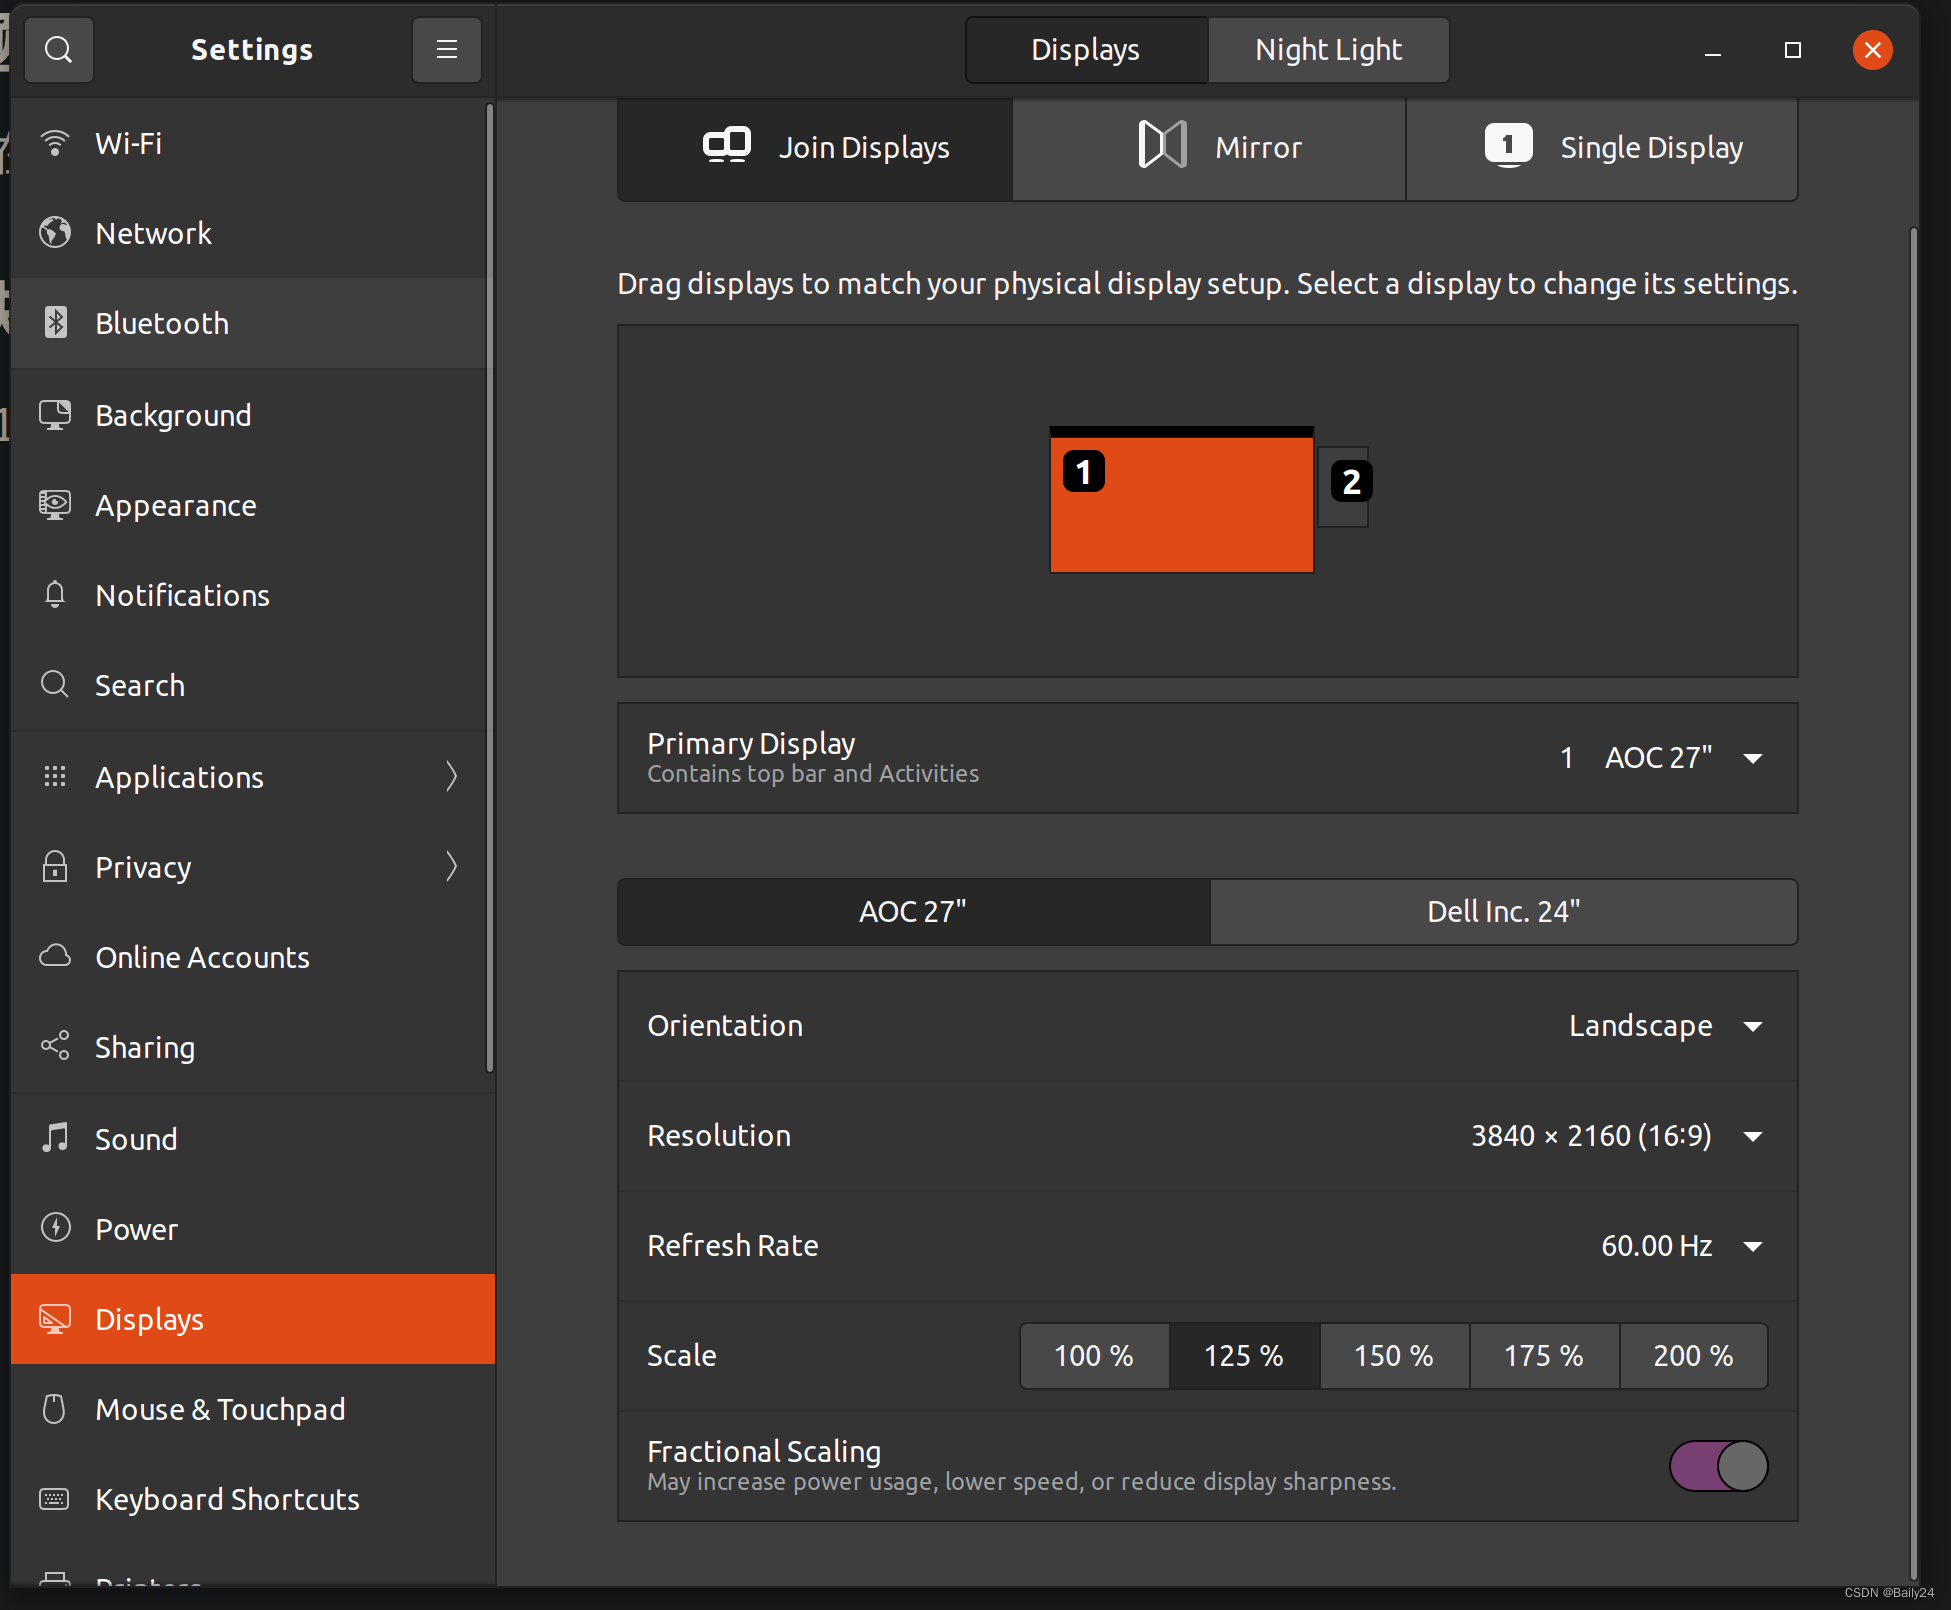
直接在4K屏幕上运行flameshot截图,直接黑屏主屏 :4K副屏:2k。
【代码】[CUDNN]nvcc fatal : Unsupported gpu architecture ‘compute_35‘ make: *** [Makefile:241: fp16_dev.o]
本论文通过建立“deformation graph”的变形模型,并在计算变形模型在操作过程中仿射变换的最优值,来实现三维模型的直接操控变形,支持细节保留、粒子系统变形及模型局部变化。图 1. 操控恐龙闭嘴图 1 上面的网格图称为deformation graph,下面是操控恐龙闭嘴的过程,其中模型绿色区域是固定点区域,黄色代表可以操作的点,移动黄色的点使恐龙闭嘴。...
因为用最近在学拉普拉斯曲面编辑的算法,需要查看三维点云ply文件的点的序号和坐标,然后固定或移动这些点的坐标。这里介绍使用Blender 3.2软件查看三维点云ply文件的点的序号和坐标。选择 gemoetry nodes模式,并打开仅显示已选中。隐藏不必要的物体(如cube),并将物体模式变成编辑模型!...