

写文章


- @luokang21


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
【点云标注与分割】CloudCompare基础入门教程与快捷操作(gif动图演示)
用gif图,快捷键,避坑,带你生动地学习CloudCompare点云分割标注的5大步骤。

【对比学习】正交阵/酉矩阵,对称矩阵/Hermite矩阵,正交相似对角化/奇异值分解的内在联系
通过对比的方式,讲解正交阵/酉矩阵,对称矩阵/Hermite矩阵,正交相似对角化/奇异值分解的内在联系
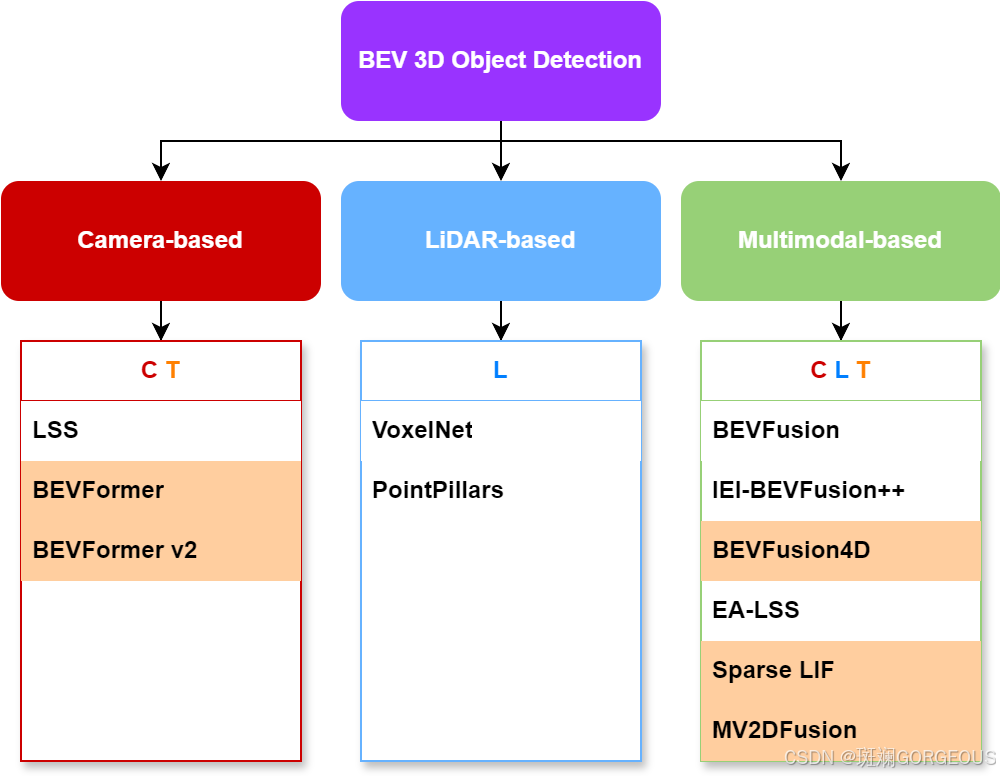
【3D目标检测】2024综述: nuScenes上表现优异的经典/最新/单模态/多模态3D目标检测算法
本文对截至2024年11月的最新的多模态3D目标检测算法做了概略的调研总结
【conda/cuda/cudnn/tensorrt】一份简洁的深度学习环境安装清单
conda/cuda/cudnn/tensorrt的安装清单

【算力基础】GPU算力计算和其他相关基础(TFLOPS/TOPS/FP32/INT8...)
深度学习中的GPU算力估计以及其他基础性内容.
【docker&ros2】ROS2节点通信:docker容器之间/docker容器与宿主机之间
实现docker容器之间/docker容器与宿主机之间的ROS2通信。团队开发项目必备。

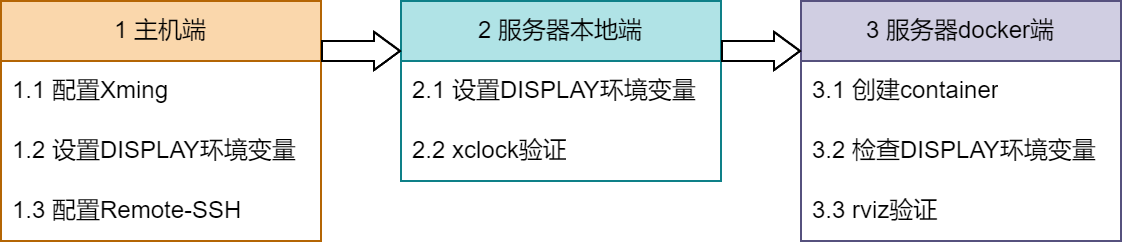
【SSH+X11】VsCode使用Remote-SSH在远程服务器的docker中打开Rviz
讲解如何通过vscode的remote-ssh插件在远程服务器的docker中打开Rviz可视化。
【3D目标检测】2024综述: nuScenes上表现优异的经典/最新/单模态/多模态3D目标检测算法
本文对截至2024年11月的最新的多模态3D目标检测算法做了概略的调研总结
【3D目标检测】2024综述: nuScenes上表现优异的经典/最新/单模态/多模态3D目标检测算法
本文对截至2024年11月的最新的多模态3D目标检测算法做了概略的调研总结
【conda/cuda/cudnn/tensorrt】一份简洁的深度学习环境安装清单
conda/cuda/cudnn/tensorrt的安装清单