- @klp1358484518


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
一般我们能安装的功能包都是作者编译好程序将可执行文件上传到仓库中,然后我们才能够通过apt进行安装,如果作者还没来得及测试上传,或者忘记了测试上传,就会找不到对应的包,这时候就需要手动编译安装了。ROS出生于2007年,ROS的出现解决了机器人各个组件之间的通信问题,同时基于ROS的完善的通信机制,越来越多的优秀的机器人算法集成到了ROS中来。每一个功能包都有一个标配的manifest.xml文件

ros2订阅发布通讯
在ROS2中根据不同通讯类型定义不同接口文件,该文件后缀分别为msgsrvaction.话题接口文件名:*.msgint64 num服务接口*.srvint64 a #这三个是输入参数int64 bint64 c---int64 sum #这个是返回结果动作接口*.action------至于参数这种方式不存在接口定义。首先使用 命令创建包(注意:这里使用的是c++编译方式)。
ros2客户端服务通讯学习笔记。
摘要:本文介绍了ESP32-S3的WiFi网络开发方案。相比传统单片机需要外接PHY芯片和自行移植协议栈的方案,ESP32-S3内置WiFi射频和MAC硬件,通过ESP-IDF框架封装了硬件操作和lwIP协议栈,极大简化了网络开发流程。文章详细展示了WiFi扫描功能的实现代码,并重点介绍了AP+STA共存模式的应用,包括NAPT(网络地址端口转换)功能的配置方法,使连接AP的设备可以通过STA连接
这里使用的是 《ESP32-S3-WROOM-1-n16r8》这个模组,内部封装了16MBflash,和8MByte的PSram,ESP32-S3 芯片有 45 个物理通用输入输出管脚(GPIO Pin)。每个管脚都可用作一个通用输入输出,或连接一个内部外设信号。利用 GPIO 交换矩阵、IO MUX(IO 复用选择器)和 RTC IO MUX(RTC 复用选择器),可配置外设模块的输入信号来源于
本文介绍了ESP-IDF开发环境的搭建与工程创建流程。首先需要安装git和Python 10-13版本,然后下载ESP-IDF SDK并配置环境变量。安装VSCode及ESP-IDF插件后,可通过命令或界面创建新工程,需注意工程目录必须为英文路径。文中详细说明了项目配置方法,包括CPU频率、Flash、PSRAM等设置,以及分区表的配置要点。还介绍了如何添加组件文件到项目中,并提供了加快编译速度的
在ROS2中根据不同通讯类型定义不同接口文件,该文件后缀分别为msgsrvaction.话题接口文件名:*.msgint64 num服务接口*.srvint64 a #这三个是输入参数int64 bint64 c---int64 sum #这个是返回结果动作接口*.action------至于参数这种方式不存在接口定义。首先使用 命令创建包(注意:这里使用的是c++编译方式)。
注意:测试工程是使用雅特力的 WorkBench 工具生成,选择的makefile。把这个脚本保存为py文件: gen_vscode_config.py。把这个脚本保存为json: vscode_config.json。应该提示 “command not found”)关键:必须注销当前用户并重新登录(或重启系统)!2. 下载并安装最新版 ARM 工具链。4. 验证安装(无报错且版本正确即可)三、
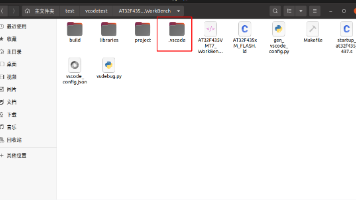
本文介绍了在Ubuntu系统中安装和使用AT32IDE开发环境的完整流程。首先下载并解压AT32IDE安装包,配置必要的环境变量。然后通过AT32IDE创建AT32F435工程,完成基础调试测试。接着详细说明了如何配置VSCode进行调试:编写启动脚本start_openocd.sh调用IDE自带的OpenOCD,并在VSCode中安装Cortex-Debug插件,配置launch.json文件。