


- @ZPC8210


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
双目深度图 / 点云单物体或少物体 3D 包围盒 + 抓取姿态高精度、稳定朝向、物理可解释环境:桌面 / 固定工位、光照一般、物体姿态任意只有 CPU 或低端 GPU。
• 再通过 HLS(高层次综合)工具(如 Xilinx Vitis HLS、Intel HLS),将模型的核心算子(卷积、池化、激活、Reshape 等)用 C/C++ 实现,编译为 FPGA 的 RTL 代码;• 量化:将模型从 FP32(浮点 32 位)量化为 INT8/INT16(整数 8/16 位),甚至二值化 / 三值化,这是 FPGA 部署的核心优化手段(FPGA 对整数运算的资源利用
PyTorch 是一个广泛使用的深度学习框架,安装过程相对简单。
在 ROS 2 MoveIt 2 中集成模型预测控制(MPC)进行机械臂轨迹规划是一个高级应用,需要结合运动规划与先进控制理论。下面我将提供一个实现思路和代码框架,帮助你将 MPC 集成到 MoveIt 2 中。MPC 在机械臂控制中的优势在于它能处理约束条件并优化未来一段时间的轨迹,特别适合动态环境或需要优化性能指标的场景。以下是一个基本的实现框架:ROS 2 MoveIt 2 与 MPC 轨迹
你的串果采摘机器人,优先 YOLOv8-seg,推理速度快,能输出 mask 掩码,后续用 OpenCV 做骨架提取,得到果梗中心线,再取剪切点。训练要点:YOLOv8-seg 部署在工控机 / 边缘板,输出果梗切点 2D 像素 → 深度得到 3D 相机坐标 → 手眼标定转换成机械臂基座坐标;调用 SDK 动作集合,驱动夹爪剪切。YOLO 推理输出果梗切点 + 果梗方向,同时输出环境点云 / 拟合
CasADi是一个功能强大的非线性优化框架,非常适合与ROS2结合实现MPC。
通过以上方案,Fanuc 机器人可以根据测距传感器的实时数据动态调整末端 Z 坐标,实现高精度的闭环控制。最大单次调整量(mm)当前误差和上一次误差。
通过以上方案,Fanuc 机器人可以根据测距传感器的实时数据动态调整末端 Z 坐标,实现高精度的闭环控制。最大单次调整量(mm)当前误差和上一次误差。
自从看了交大邱博的路径规划的一个视频之后(如下其中之一的截图),才知道这里面包含的方法有很多,才发现ROS是多么的强大,帮我这种小硕铺了一条康庄大道,很多东西直接拿来就用了。当然对于大神来说,折腾总是在路上的,看了那么多算法,虽然很多都不适用于机械臂这种高维空间的路径规划,但是还是免不了想试试看自己导入一些算法。
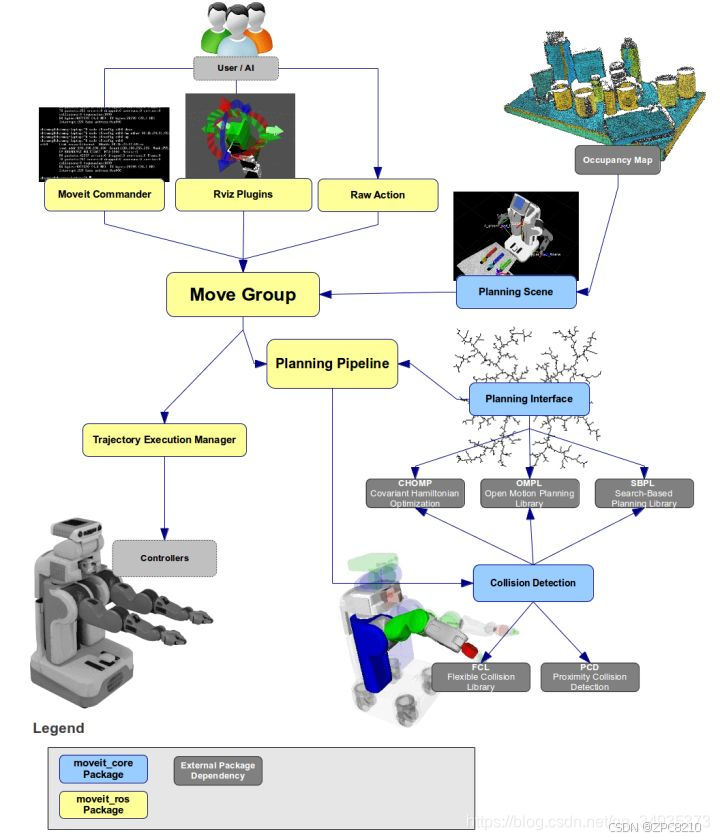
通过上述过程,使用MoveIt中的RRT算法进行机械臂的轨迹规划、插值和控制。首先,通过配置RRT算法的参数进行规划;然后,使用插值技术优化轨迹;最后,将规划和优化后的轨迹发送到控制器以执行。这样可以确保机械臂以平滑、准确的路径进行运动。
