


- @2503_94196214


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
使用 HyperV-off.exe 强制关闭 Hyper-V,解决部分电脑常规方法无法关闭的问题
# 无人机系统装机技术规范清单:从动力匹配到飞前检查的完整解读
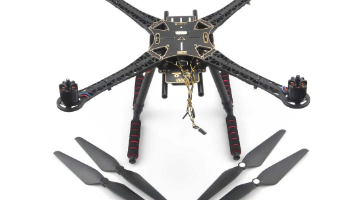
本文面向大学生四旋翼无人机竞赛场景,系统梳理飞控、机架、动力、电池、通信和机载电脑的常见分类、优劣势与推荐方案,并给出适合训练机、竞赛主力机和视觉任务机的搭配建议,可直接作为硬件选型参考。
系统梳理 Python 入门到进阶前必须掌握的基础知识点,覆盖语法、字符串、列表、字典、集合、函数、模块、深浅拷贝与可变对象,适合初学者复习与面试速查。
ESP32-S3 学习笔记:ESP-IDF、FreeRTOS 与常用外设开发
整合两篇 Codex 教程内容,系统梳理 Windows 安装配置、VS Code 与嵌入式工作流,并补充环境搭建、文档写作、报告整理等高频实用场景。
系统梳理 Python 入门到进阶前必须掌握的基础知识点,覆盖语法、字符串、列表、字典、集合、函数、模块、深浅拷贝与可变对象,适合初学者复习与面试速查。
# 赛场机器人导航与规划系统全解读:从因子图到 FDDP 的完整闭环

# Intel RealSense T265 在 Ubuntu/Jetson 上的 U 盘部署、位姿输出与摄像头画面显示

PWM -> 定时器输入捕获,测量高电平宽度PPM -> 定时器输入捕获,测量相邻上升沿间隔S.Bus -> 串口接收 25 字节数据帧,再解析 16 个 11bit 通道如果是入门学习,建议先从 PWM 开始,再学习 PPM,最后学习 S.Bus。如果是实际飞控、车控或机器人项目,优先推荐 S.Bus,因为接线少、通道多、数据格式统一。