


- @zlm2004


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
最后来个验证betaflight\obj 里面就有betaflight_2026.6.0-alpha_RP2350B_MADFLIGHT_FC3.uf2 这个uf2后缀的文件了。
实测可在树莓派官方系统和Ubuntu24上正常使用
2025年最新,且全网唯一方法,有现成的镜像给你。说在前面,本文过程参考过多文章,可能在绕远路,但实测真的可以复现,万事开头难,装系统就最难。
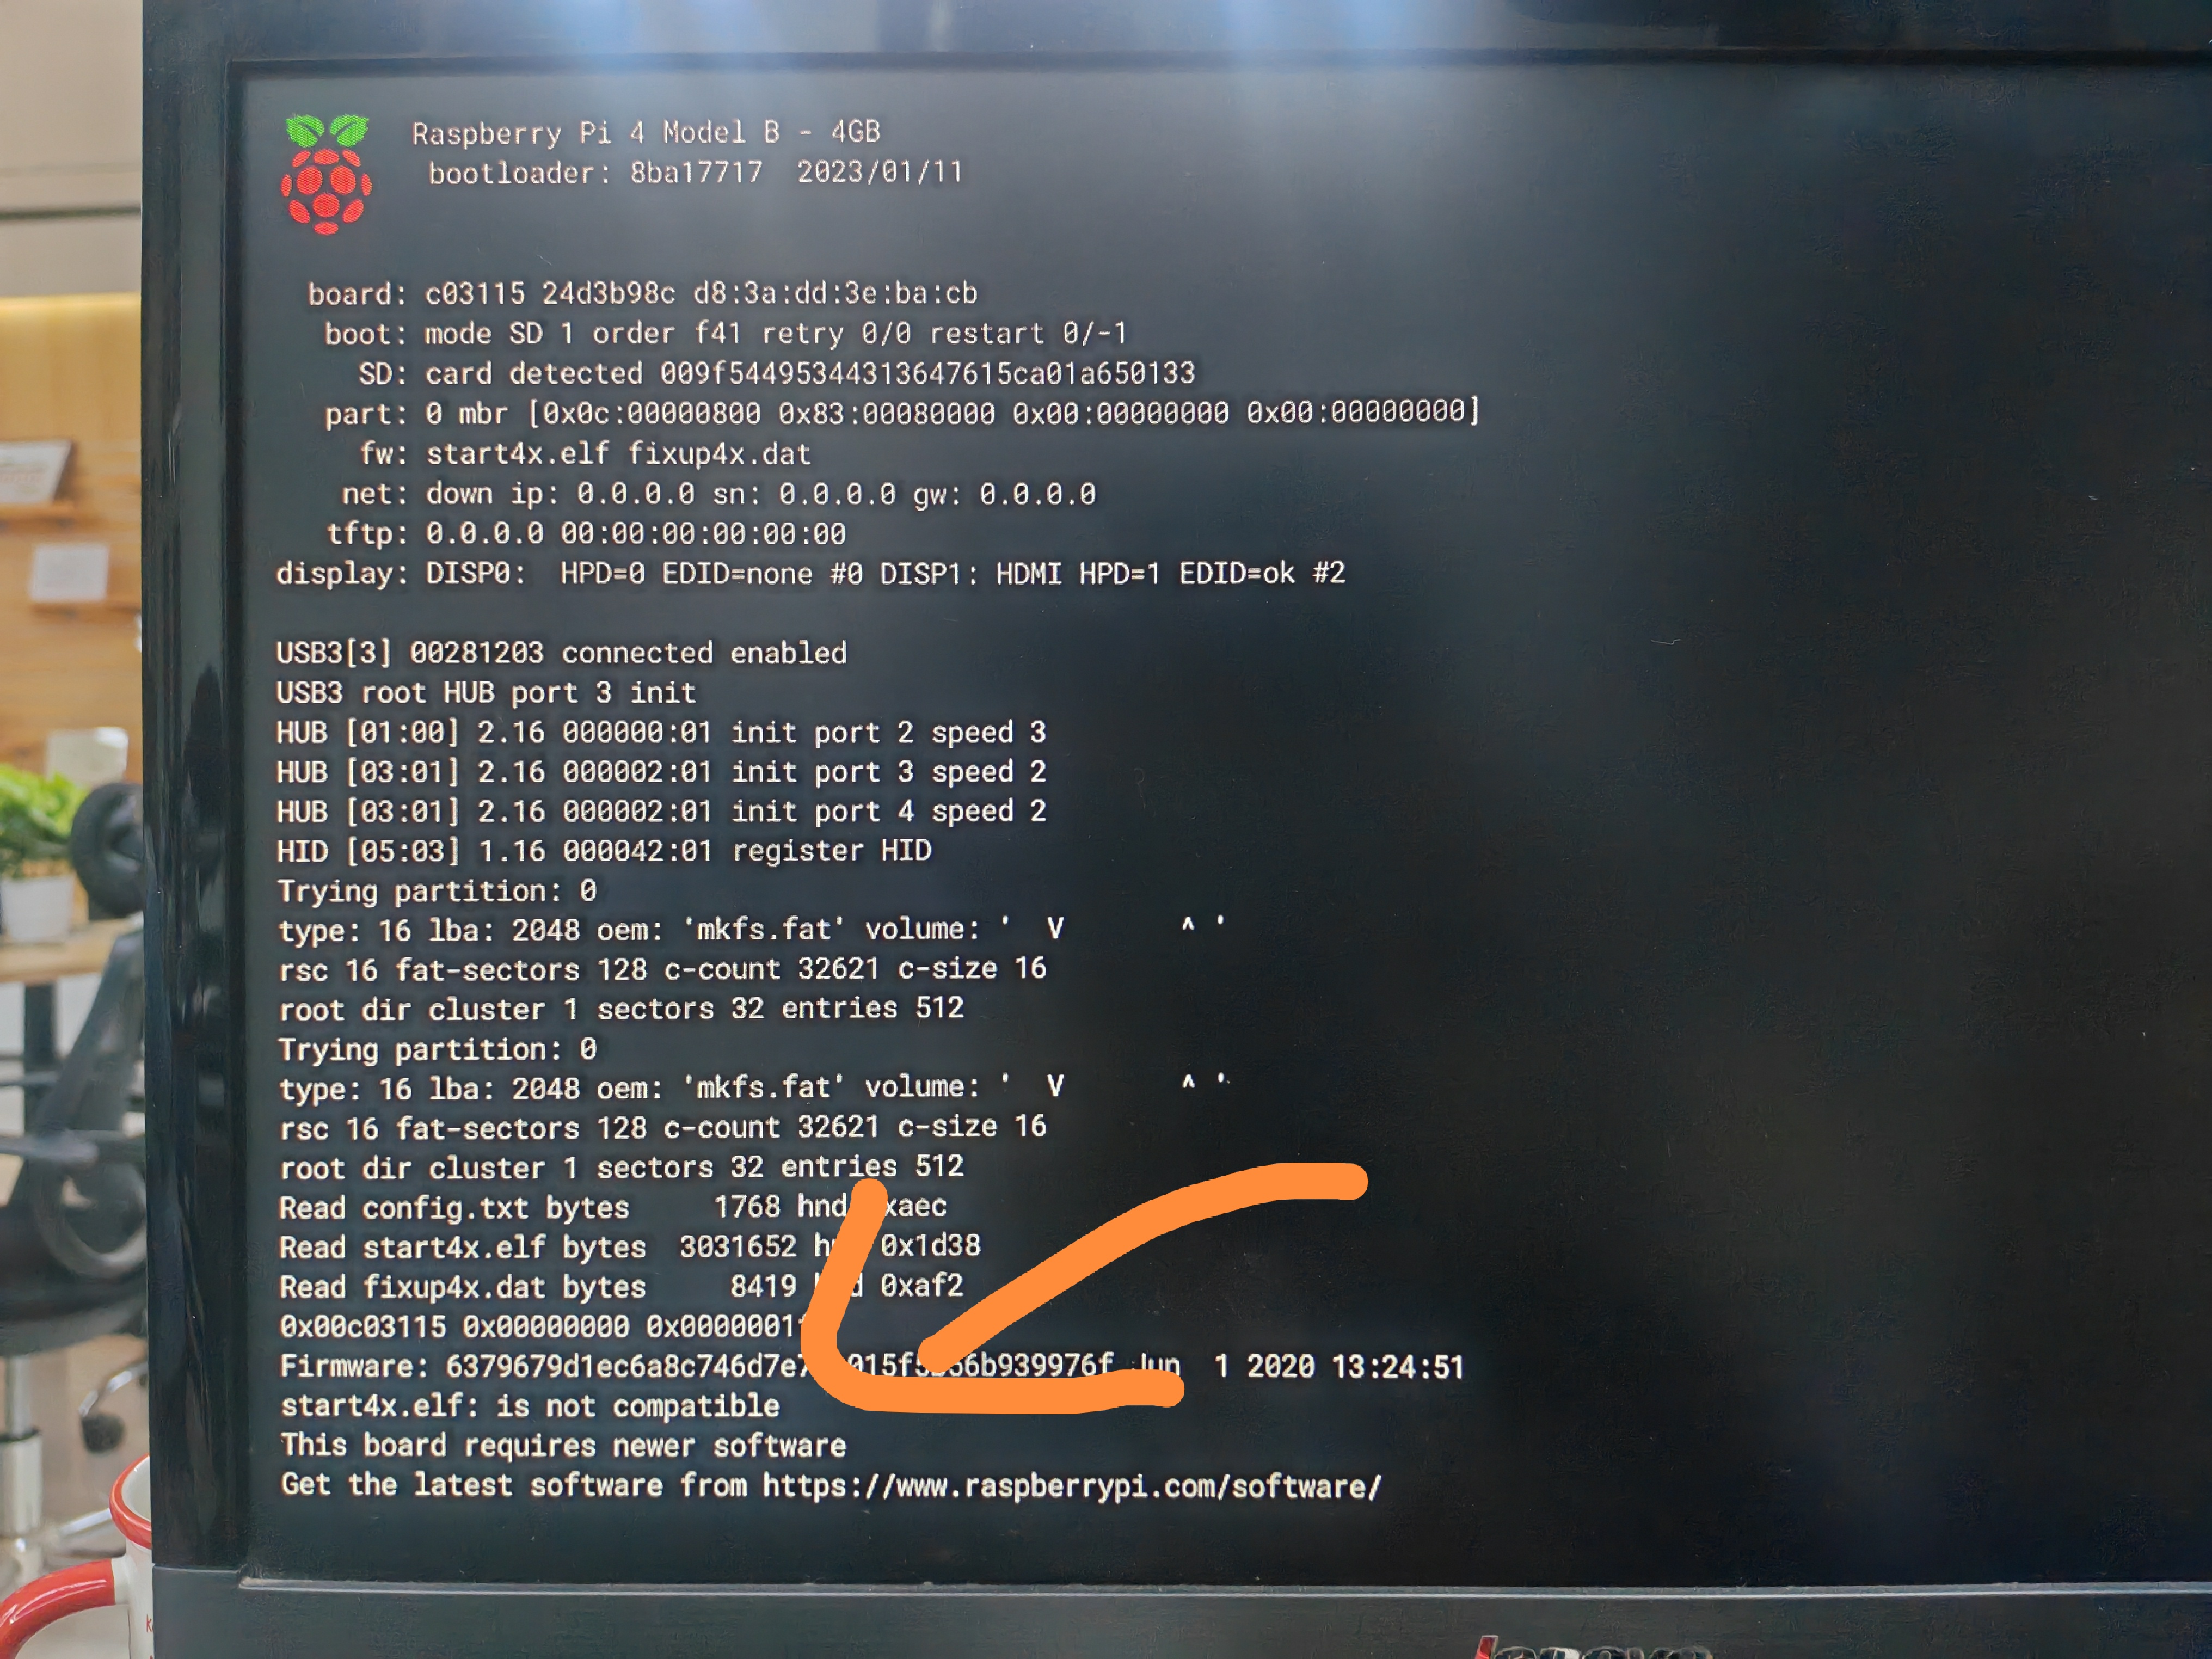
全网唯一正确用法,树莓派4B使用1024*600分辨率的屏幕

2025年最新,1.15固件PX4无人机结合MID360使用FAST_LIO,实现室内定点起飞
推荐装机教程;本教程使用的飞控是微空科技MicoAir743,遥控器是天地飞ET16点击“ 配置/调试” 进入”全部参数表“。如果你想设置六号通道的开关为解锁(ARM),那么在右下方搜索框中输入RC6,找到RC6 OPTION,将值改为153(开启 AIRMODE为154),别忘了点击右中上方的 “写入参数”至于为什么是153,请参考下面网址。

px4固件、树莓派4安装Ubuntu20.04、ros1 noetic、mavros、GeographicLib

准备好一个MicoAir743飞控和USB-Type-C数据线,下载固件,比官方说明稍微详细了一点点

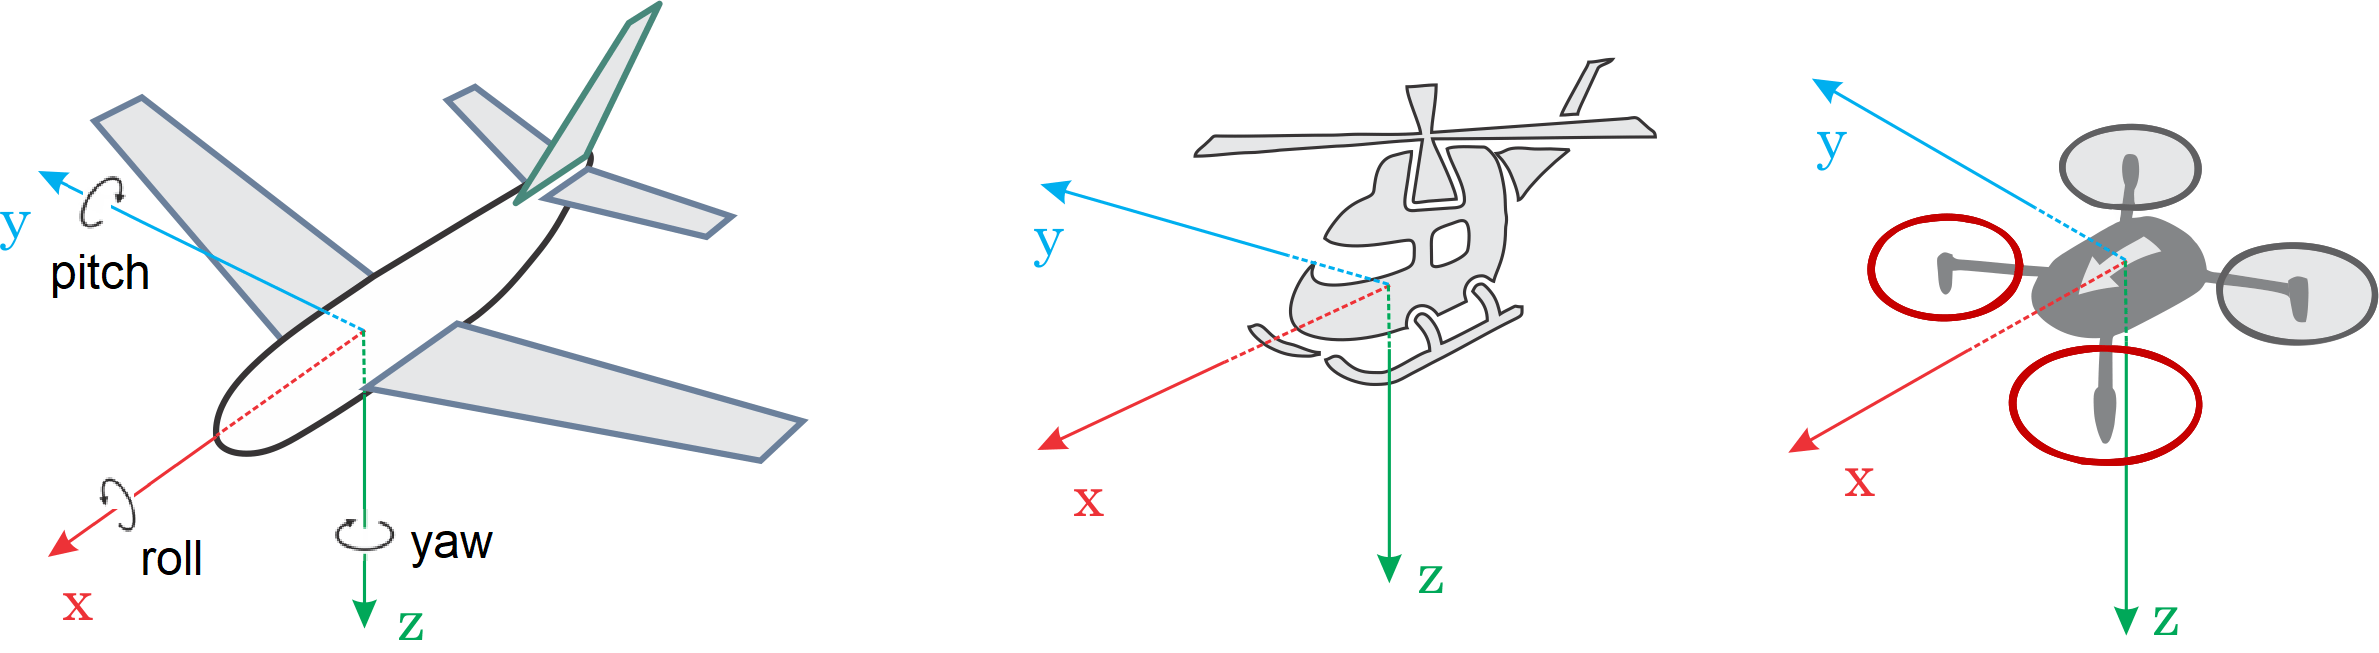
PX4固件版本为1.14.3QGC地面站版本为4.4.3飞控,使用微空科技MicoAir743飞控,建议买他家MicoAir743V2,有蓝牙数传GPS罗盘,使用微空科技MG-902根据上图点击,进入设置界面,下图就是参数选项,仅供参考,微空科技的gps罗盘方向和飞控方向是不一样的飞行控制器/传感器方向默认的飞行器(如果具有外部罗盘)应该向上安装在机架上部,箭头朝向飞行器的前方。如果板载或外部罗盘
直接用鱼香ros好吧。终端输入直接按1装ros,接着按他的默认来,选择系统版本的时候,我们选择noetic就行。而且还要用桌面版。
