- @weixin_66436111


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
时滞系统广泛存在于工业过程、通信网络、机器人控制等领域,其状态估计面临信息异步性、估计偏差和相关性未知等挑战。协方差交叉(Covariance Intersection, CI)融合估计作为一种有效的信息融合方法,在处理具有未知相关性的多源信息时展现出独特优势。本文针对时滞系统,研究了协方差交叉融合估计方法,通过时间对齐、时滞补偿等技术,解决了时滞数据的处理和多源异步信息的融合问题,提高了状态估计
本文聚焦于非平稳重复过程的参数辨识与跟踪问题,提出一种基于具备动态优化能力(DOP)的粒子群算法的解决方案。该算法能够实时跟踪非平稳重复过程的参数变化,当控制器增益被定义为待跟踪参数的已知函数时,可在运行过程中重新整定这些增益。通过设置标志位,可快速切换不同系统配置与粒子群更新规则。本方案受“即插式直接粒子群重复控制器”启发,适用于重复过程参数辨识、迭代学习估计、动态优化问题以及基于种群的进化优化
MATLAB提供了各种工具和算法,如优化工具箱和图形处理工具箱,可用于设计和分析WSN的拓扑结构。MATLAB提供了各种工具和算法,如仿真和优化工具箱,可用于评估WSN的覆盖范围、数据传输延迟、能量效率等性能指标,并根据评估结果进行系统调优。[2]张佳宁,沈慧,周广东.结构监测无线传感网络数据传输优化方法[J/OL].哈尔滨工程大学学报:1-9[2024-06-09].http://kns.cnk

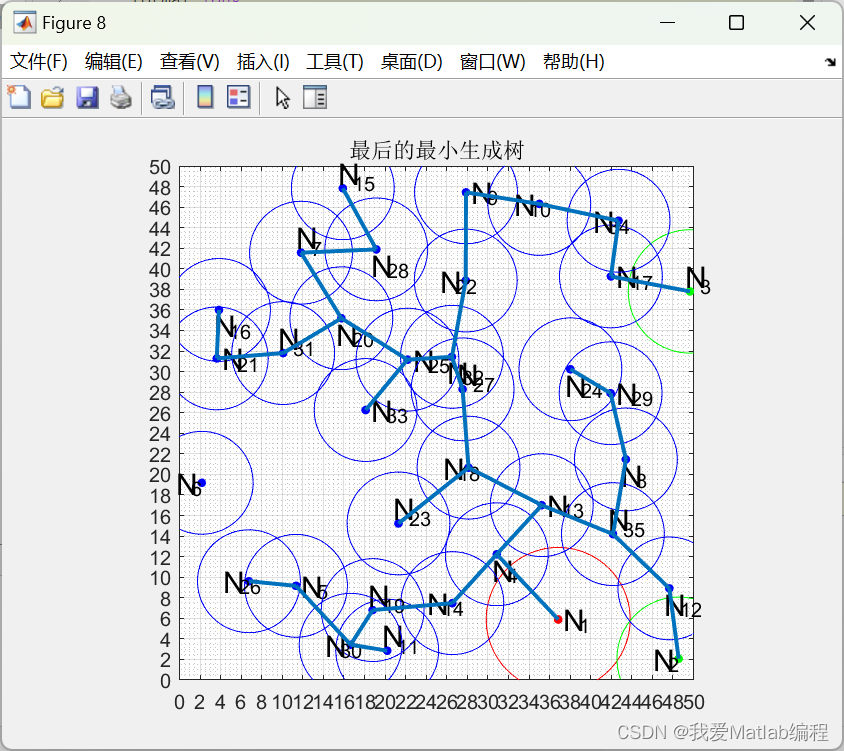
针对监测区域内含有障碍物的无线传感器网络(Wireless Sensor Networks,WSNs)异构节点部署优化问题,在花朵授粉算法(Flower Pollination Algorithm,FPA)的基础之上,提出了一种改进的 花朵授粉算法(Improved Flower Pollination Algorithm,IFPA)用于改善原有算法收敛速度慢、精度不够高的不足。
直流电机因其调速性能优异、响应速度快等特点,在工业控制、电动汽车、机器人等领域有着广泛应用。然而,传统PID控制存在参数固定、难以应对非线性及环境扰动等问题。模糊PID控制虽通过引入模糊逻辑实现了参数自适应调整,但在复杂场景下仍面临规则库构建与参数优化的难题。本文将蚁群优化算法(Ant Colony Optimization, ACO)引入直流电机模糊PID控制系统中,利用其全局寻优能力对模糊PI
直流电机因其调速性能优异、响应速度快等特点,在工业控制、电动汽车、机器人等领域有着广泛应用。然而,传统PID控制存在参数固定、难以应对非线性及环境扰动等问题。模糊PID控制虽通过引入模糊逻辑实现了参数自适应调整,但在复杂场景下仍面临规则库构建与参数优化的难题。本文将蚁群优化算法(Ant Colony Optimization, ACO)引入直流电机模糊PID控制系统中,利用其全局寻优能力对模糊PI
💥💥💞💞❤️❤️💥💥博客内容尽量做到思维缜密,逻辑清晰,为了方便读者。⛳️行百里者,半于九十。📋📋📋🎁🎁🎁。

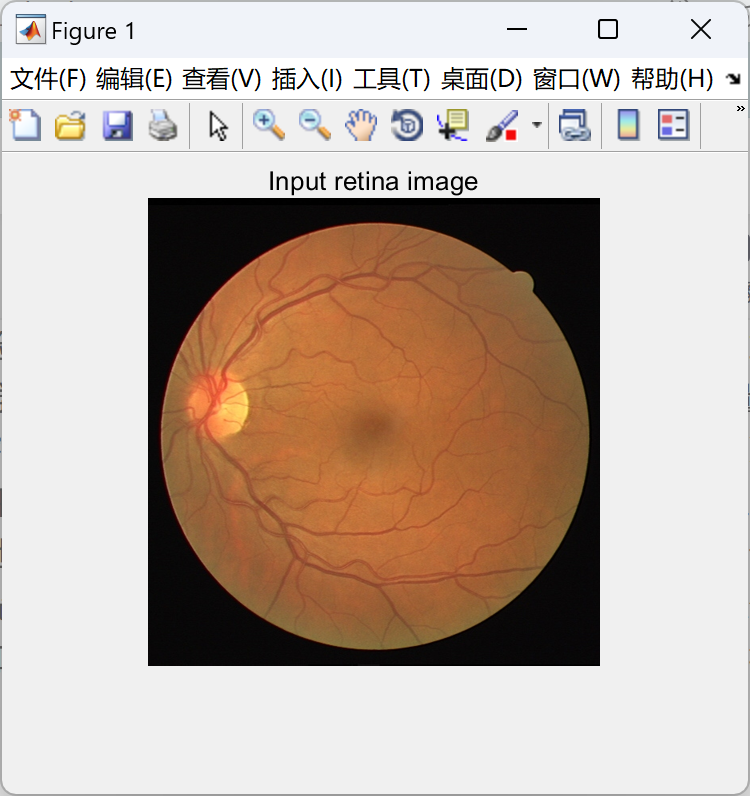
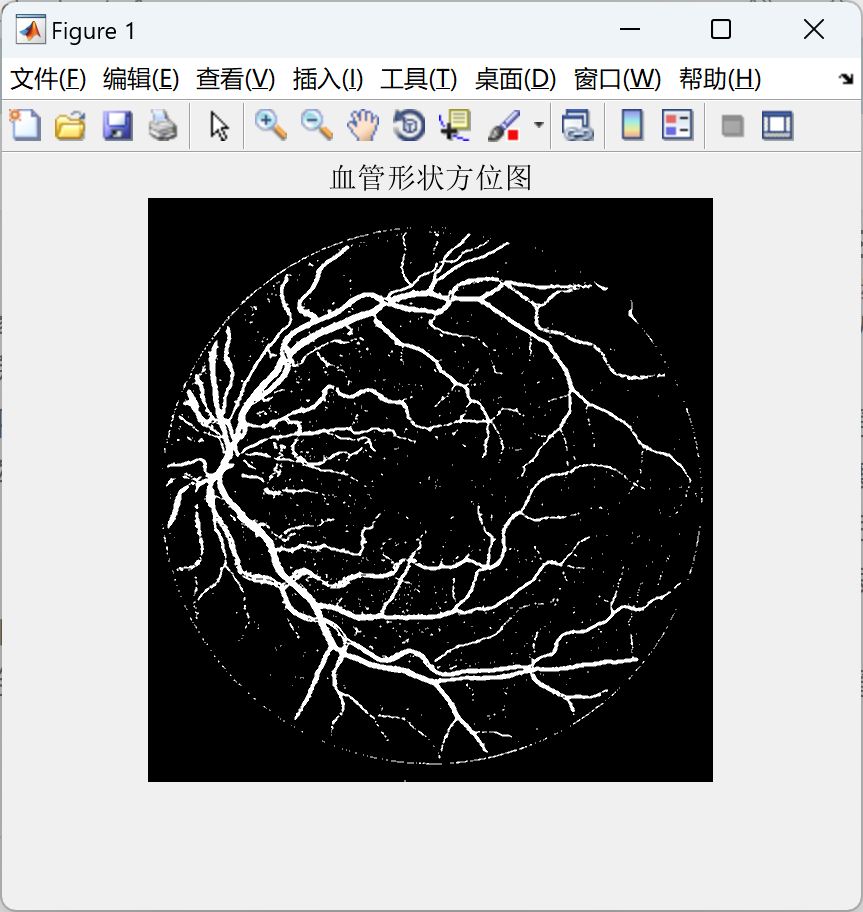
利用各种分割算法从视网膜背景中分割出血管。在分割之后,进行形态学运算、连通分量分析和血管跟踪等后处理步骤,以细化分割的血管图、去除噪声并确保血管结构的连续性。一旦血管被准确地分割出来,提取的信息可以应用于各种临床应用,如诊断视网膜疾病(如糖尿病视网膜病变、青光眼)、评估血管变化以及监测疾病进展。[2]吴佶蔚,宣士斌.基于残差与小波U-Net的视网膜图像分割[J/OL].计算机系统应用:1-9[20
2]裴峻鹏,汪有崧,李增辉,等.注意力机制在视网膜血管分割中的应用综述[J/OL].计算机工程与应用:1-19[2024-05-13].http://kns.cnki.net/kcms/detail/11.2127.TP.20240412.1822.002.html.[1]吴佶蔚,宣士斌.基于残差与小波U-Net的视网膜图像分割[J/OL].计算机系统应用:1-9[2024-05-13].http
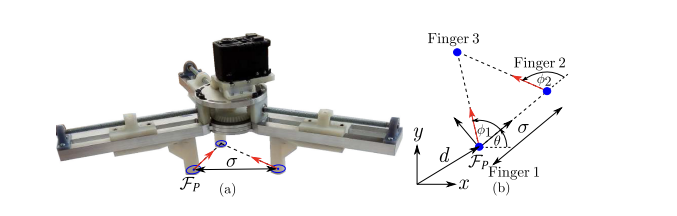
本文介绍了一种用于抓取多边形物体的高效笼罩至抓握算法,采用了简约的三指机器手。文章阐述了如何利用单一执行器的三角形三指结构来笼罩然后抓取多边形物体,这种结构的形状由多边形物体所需的任意固定抓握姿势决定。尽管机器手的配置空间是四维的,但该算法使用了手部的二维接触空间,该空间代表了抓取物体边界上所有的二指和三指接触。本文描述了如何将计算允许物体逃逸手部的关键笼罩形态的问题简化为在手部接触空间构建的笼罩