- @weixin_53631107


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
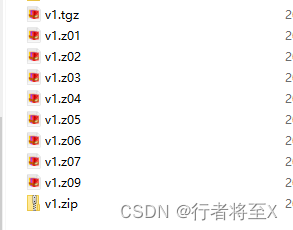
z01、z02、zo3等是分包后缀,里面应该还有个zip格式的同名压缩包,这是ZIP分段压缩的文件,需要所有的分段才可以完全解压 .将所有分段文件放在一个文件夹下,解压其中的zip格式的同名压缩包,就会得到一个解压缩文件,里面就是所有的z01、z02.....的所有文件,就可以看到所有的文件了。注意:需要保证下载的z01等包下载完整 才可解压成功,否则报错。全部下载完后解压 .zip就可以了。
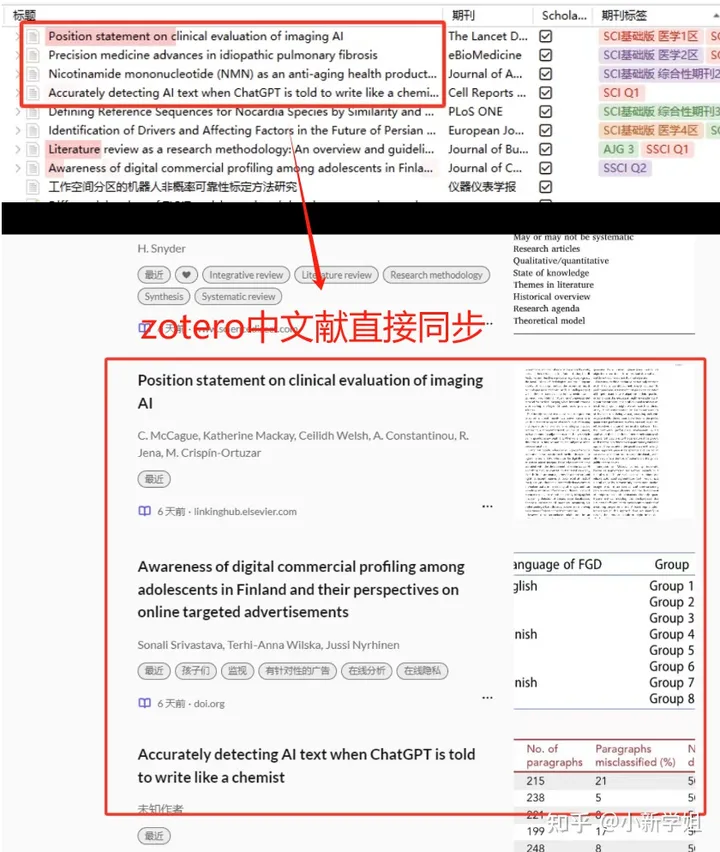
zotero tag 插件下载安装后可以用于为导入的文献添加个性化标签从而对文献进行分类管理,可视化呈现“已读”“未读”“正在读”等文献类别,避免文献混乱堆叠,提高文献整理效率,与Reading list类似。
1)对于输入,首先进行embedding操作,即将输入映射为向量的形式,包含两部分操作,第一部分是input embedding:例如,在NLP领域,称为token embedding,即将输入序列中的token(如单词或字符)映射为连续的向量表示;Query为Masked多头自注意力的输出。通过除以根号dk,提高训练的稳定性。多头自注意力机制:核心部分,例如,在CV领域,经过embedding层

动手学习深度学习经常出现:PermissionError: [WinError 5] 拒绝访问。: ‘../data‘

通过四轮小车运动控制实验可以看出,RA-ECO-RA4M2 不仅适合做基础入门实验,也可以承担实际运动控制任务。它的 GPIO 可以完成方向控制,GPT 定时器可以输出 PWM,串口调试可以实时观察电机状态,整体开发流程比较完整。本次实验中,RA-ECO-RA4M2 的主要优势有三点。第一,PWM 和 GPIO 配置规范,适合做小型运动控制项目。第二,e² studio 和 FSP 可以图形化配置
以pytorch为例:conda create --n pytorch python=3.9 -y。然后打开Anaconda Prompt。别放在C盘就行,anconda很大!输入红色方框的内容。
以pytorch为例:conda create --n pytorch python=3.9 -y。然后打开Anaconda Prompt。别放在C盘就行,anconda很大!输入红色方框的内容。
动手学习深度学习经常出现:PermissionError: [WinError 5] 拒绝访问。: ‘../data‘
1)对于输入,首先进行embedding操作,即将输入映射为向量的形式,包含两部分操作,第一部分是input embedding:例如,在NLP领域,称为token embedding,即将输入序列中的token(如单词或字符)映射为连续的向量表示;Query为Masked多头自注意力的输出。通过除以根号dk,提高训练的稳定性。多头自注意力机制:核心部分,例如,在CV领域,经过embedding层
pycharm远程调试服务器代码提示,运行‘test’时出错,illegal char at index ,illegal char at index 0:4ba0d3dd-ad57-46cb-83d6-dc4e2d307520>/DETR/test.py。并不是在pycharm的右侧remote Host选择服务器上的文件,然后点击执行,这是报错的根本原因,而是在把文件同步到本地,在本地执行。并