


- @weixin_46846685


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
事件相机与脉冲神经网络(SNN)正重构机器视觉感知范式。传统帧式相机存在数据冗余与动态范围矛盾,而事件相机模拟视网膜,仅异步输出光强变化脉冲,实现微秒级响应与超120dB动态范围。结合全脉冲驱动的SNN,如SDTrack与全事件图卷积网络,可端到端处理稀疏事件流,显著提升能效(低至8.16毫焦)与实时性。自适应时空窗口(ASTW)与Spiking Patches等新方法优化事件分区与表示,释放空间
事件相机与神经形态视觉通过模仿生物视网膜的异步脉冲机制,实现微秒级响应、超120dB动态范围和稀疏数据输出,突破传统相机的帧率与冗余瓶颈。其与脉冲神经网络(SNN)天然契合,结合感存算一体硬件,推动视觉感知从“采集”迈向“感知”。借助突触晶体管、曲面复眼等创新,系统在自动驾驶、机器人遥操作中实现23毫秒级端到端延迟,显著提升动态场景下的实时性与能效,重塑机器之眼,开启智能视觉新范式。
NitroGen利用40,000小时公开游戏视频,通过自动解析手柄overlay实现大规模视觉-动作数据构建,训练出5亿参数的视觉-动作基础模型。其核心创新在于将互联网作为“免费标注工厂”,无需模拟器或人工标注。模型基于流匹配机制,从单帧图像直接生成连续动作,实现跨游戏快速反应,打通游戏与机器人控制边界,为具身智能提供通用化、低成本的数据驱动新范式。
本文主要讲解了蓝桥杯皮亚诺曲线距离问题的求解思路,解题步骤以及实现代码,并且做了细致的解题思维分析以及Debug过程,最终在蓝桥杯测试平台对代码进行了测试,代码能够取得满分。

本文详细描述了第17届蓝桥杯省赛C++研究生组真题,C题2026的出现次数题目的解题思路与实现代码,实现代码时间复杂度为O(n),满足题目要求。该题考察基础字符串处理能力,难度适中,关键在于细心思考和编程。
本文介绍了在树莓派32位和64位系统上安装TeamViewer远程控制软件的方法。树莓派作为ARM架构微型计算机,可通过CSI接口连接摄像头、GPIO引脚控制外部元件。64位系统安装较简单,直接下载arm64.deb包即可;而32位系统需额外安装依赖包并更换软件源,安装后仅支持被控功能。相比VNC和官方Raspberry Pi Connect,TeamViewer支持外网远程且流畅度高。安装完成后
本文主要对2025第16届蓝桥杯省赛之研究生组D题最大数字求解进行题目分析,和解题步骤解析,并给出了完整的实现代码,在洛谷平台上进行了代码提交,能够拿到满分。
本文主要对2025年第16届蓝桥杯省赛的研究生组F题01串,进行了题目分析与求解,并给出了详细的解题思路与步骤,及实现代码。
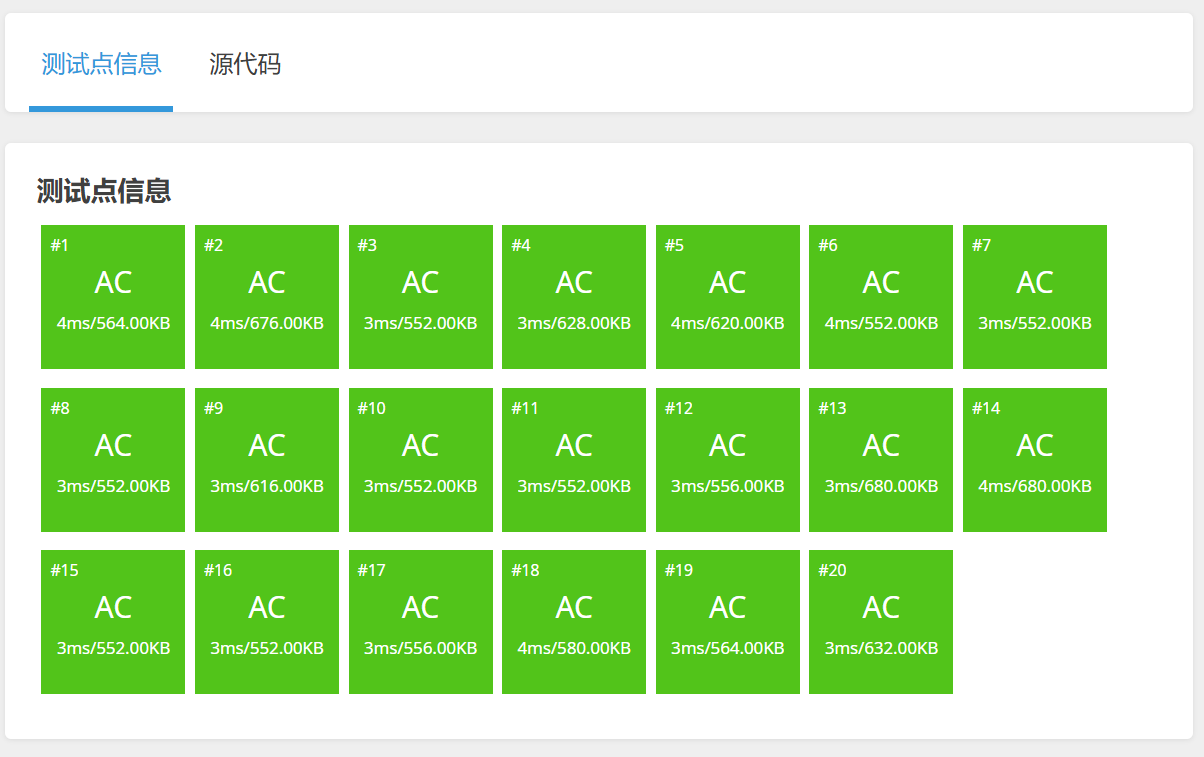
本文主要介绍了BFS广度优先搜索的算法原理,以及蓝桥杯中使用BFS算法的两道题目:穿越雷区与迷宫与陷阱,对题目进行了分析并给出了解题代码,该代码在蓝桥杯的解题平台上进行了提交验证,可获得满分。
本文主要介绍了python中如何进行矩阵运算,包括矩阵相乘、矩阵求逆、矩阵特征值求解、矩阵约当标准型求解、矩阵奇异值分解及线性方程组求解,并给出了相应的实现代码。