


- @starelink


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
某城公交网络密集、路况复杂,传统的公交通信系统早已无法满足智慧公交对高带宽、低时延、多设备协同的全新需求,而车载网关作为车联网的核心通信节点,正在成为这场改造中不可或缺的关键部件。车路协同系统中,公交需要与路侧单元(RSU)进行实时交互,获取红绿灯状态、路侧感知信息,这就需要车载网关支持 V2X 相关协议,实现车与路的低时延数据交互,支撑绿波通行、优先通行等智慧公交功能。车载网关的多网备份、链路聚
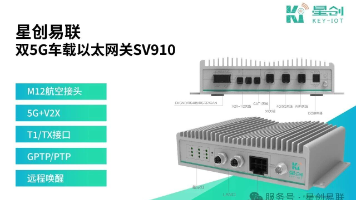
三种总线协议混在一起,数据怎么流转?SV910的V2X模组接收到路侧指令后,经过网关的智能路由,高优先级指令(比如紧急停车)直接转发到CAN网络给制动系统,低优先级信息(比如路况更新)则缓存后转给自动驾驶平台做决策。在这个过程中,一个设计良好的车载网关,就像是汽车神经系统里的"翻译官"和"调度员",让不同世代的技术能够和平共处,也让智能化升级有了更平滑的路径。从以太网到CAN的数据流,先在网关内部
深入解析车载 T-Box 向 5G 智能车载通信网关的技术演进。针对 Robotaxi、无人矿卡等高阶自动驾驶场景,剖析双 5G 异构冗余、PTP/gPTP 硬件级时间同步及车载骨干网融合等核心通信痛点,提供星创易联 SV910 工业级车载网关落地选型指南。
今天,我们抛开晦涩术语,拆解这场智能汽车的"终极试炼"。这是无人化测试的核心底座,可以在大幅节约测试时间和成本的同时,通过在虚拟环境中构建“接近真实”的场景,还原真实城市道路、高速场景、极端天气等,让自动驾驶汽车在虚拟世界里不间断 “刷题”,为实际道路测试提供较为真实的参考数据。台架测试是真实硬件(ECU、传感器等)与虚拟信号结合的半真实环境,相当于把自动驾驶的“大脑”(ECU)、“神经”(软件)
TensorFlow这玩意,说难也难,说简单也简单。关键是多动手,别光看教程!楼主当初也是从完全小白过来的,现在能独立做项目、解决工作中的问题。所以只要坚持,你也一定可以!不要一开始就啃理论,先把代码跑起来每天写代码,哪怕就半小时遇到问题多搜索,90%的坑别人都踩过加入技术社区,多交流做完整项目,而不是只做教程里的例子有问题欢迎留言讨论!我会尽量回复。如果这篇文章对你有帮助,让我知道!你的支持是我
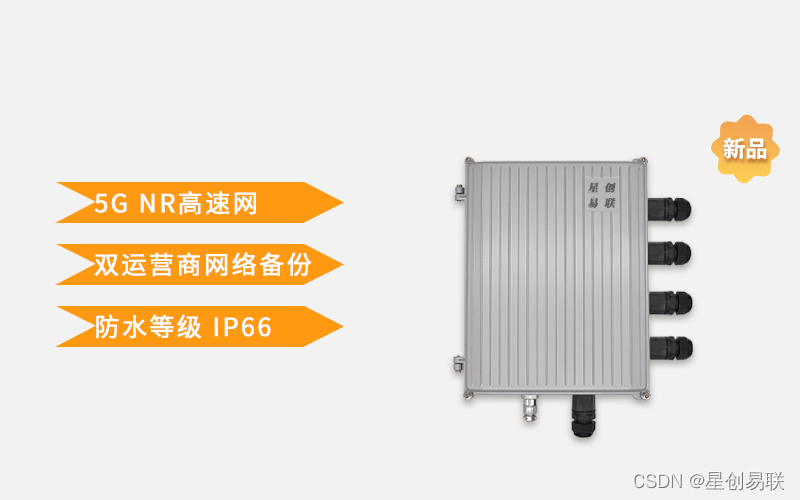
是集 4G/5G 网络、虚拟专用网等技术于一体的物联网无线路由器产品。该设备凭借 4G/5G 无线广域网双网备份以及 Wi-Fi 无线局域网等技术,提供不间断的多种网络接入能力,以其全面的安全性和无线服务等特性,为用户提供高速稳定的数据传输通道 。该产品的设计完全满足了无人值守现场通信的需求,采用软硬件看门狗及多级链路检测机制保证通信的稳定性和可靠性,同时支持星创易联 Star Device Ma
目前,无人驾驶技术正向L4/L5级迈进,GPTP已成为车载时间同步的标配——它不仅是协议的升级,而是通过GPTP+TSN的组合,作为车载以太网的核心同步方案,能够实现车载多设备(传感器、域控制器、执行器)的纳秒级同步,实现从底层规避因时间偏差导致的安全风险,是无人驾驶量产落地的关键技术支撑,助力行业实现规模化、高质量发展。此时,为了解决频率不同步的问题,GPTP会复用延迟测量的报文,算出主、从设备

星创易联 SV910 以双 5G 冗余、V2X、车载以太网、纳秒同步、高精定位、高可靠,从硬件到软件全面支撑智能驾驶从 “能跑” 走向 “敢跑、稳跑、规模化跑”。智能驾驶走到今天,大家都在谈激光雷达、大算力、AI 算法,却很少有人真正拆开那台决定车辆 “能不能联网、敢不敢协同、稳不稳运行” 的核心设备 ——5G+V2X T-BOX。同时处理5G 通信、V2X 协议、车载以太网、CAN 数据、时间同
*自动驾驶测试车:**把CAN网关当作数据枢纽,要求纳秒级时间同步,同时融合摄像头、雷达、GNSS等多传感器数据——这是普通CAN网关做不到的,需要支持TSN/GPTP/PTP的高规格设备。**新能源车:**重点是BMS、电驱、电池热管理系统的高频数据,对时延和稳定性要求更高,部分场景还要满足国标上报协议(如GB/T 32960)。**公交、客运车辆:**主要用于事件触发型采集——开关门状态、报站
随着智慧城市建设的不断推进,城市交通也亟待升级优化,智慧交通监控通过放置在道路和路边的各种高清及超高清网络摄像机和Al BOX网关等设备,对道路路况和来往车辆进行实时监控、视频/图像回传和存储,结合Al、移动互联网、物联网、云计算、大数据等技术,实现道路、车辆、交通监管设备之间的快速通信和信息共享。 AI网关车路协同场景需求1.交叉路口: 交通数据采集;高精地图;人车实时感知;路网态势监测;道
