


- @qq_46454669


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
例如我的报错为Unsupported kernel version 5.15.0-46-generic . (具体的忘记了),他会输出所需的内核版本5.11,而我的当前内核版本为5.15,可以使用指令uname -r 查看自己的内核;查看自己当前所拥有的所有内核,如我想要的5.11已经安装好了,接下来就是修改本机的内核版本了。下载源码(指定2.50版本,为了与realsense-ros版本匹配)其
修改~/.bashrc,并添加source /opt/intel/openvino_2022/setupvars.sh。下次打开终端时,您会看到[setupvars.sh] OpenVINO™ environment initialized.当您有很多OpenVINO时,不推荐使用上述方法。该脚本将系统上的驱动程序版本与当前版本进行比较。如果系统上的驱动程序版本高于或等于当前版本,则脚本不会安装新

YOLOv 7 -3D算法应用于路边单摄像机三维目标检测。该方法利用二维边界框、投影角点和相对于二维边界框中心的偏移量等信息来辅助检测3D对象边界框,提高了三维物体边界框检测的准确性.此外,引入了5层特征金字塔网络(FPN)结构和多尺度空间注意机制,提高了不同尺度目标的特征显著性,从而提高了网络的检测精度。实验结果表明,该算法在Rope 3D数据集上的检测准确率明显提高,同时计算复杂度降低了60%


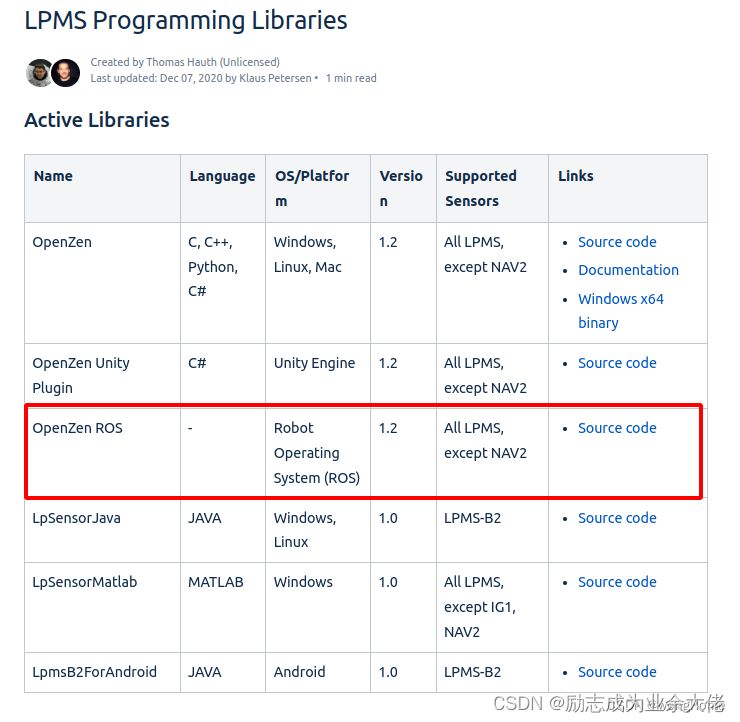
参考IMU官网驱动安装流程,链接:https://www.alubi.cn/support/download 下载openzen中的rosdrive,根据readme文件安装,要求g++ version 7.0和cmake version 3.10。这是因为在“Global Options”中的“Fixed Frame”设置为“map”,这是因为世界坐标定义成map,单独运行sensor 节点不会
上面的步进迭代是用的两个向量直接相加,这是在欧式空间中的做法。在航迹推演的公式中我们也能看到相邻时刻间位姿的递增由于航向角的存在已经不是简单的相加了。我们看到图优化问题变成了求解最小二乘问题,然而机器人位姿之间的变化函数不是线性的,所以是个非线性最小二乘问题,得通过迭代法进行求解。所以,对于某个测量,我们应该使它出现在概率最大的地方,这就是最大似然概率。从上图中可以看出系统是稀疏的,并且正如上面图

Camera1代表左摄像头,Camera2代表右摄像头,分别选择存放着左右图像的文件夹,需要特别注意的是棋盘格的边长应该根据打印的实际大小填写,单位可以选择,然后点击OK,程序会自动检测采集的图像到底有多少可以使用,可以说MATLAB2015的这个工具十分挑剔,如果角度不好的话,将使用不了,因此在采集图像时,最好多的采集一些。TangentialDistortion:切向畸变,由于装配方面的误差,
为了更好地理解graph based slam的过程,本文以二维平面的激光SLAM为例子,先简单介绍如何根据传感器信息构建图,即图优化的前端(front-end)。然后再针对上篇博客的疑问,结合matlab程序,分析图优化的后端(back-end)。对于3D的SLAM图优化的前端和上述过程基本差不多。
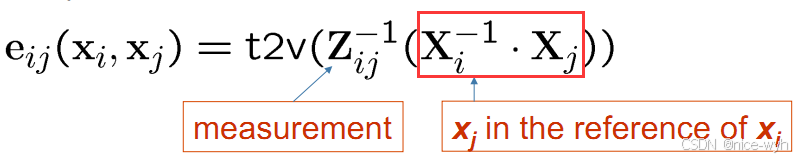
ORB-SLAM2,它是基于单目、双目或RGB-D相机的一个完整的SLAM系统,其中包括地图重用、回环检测和重定位功能。这个系统可以适用于多种环境,无论是室内小型手持设备,还是工厂环境中飞行的无人机和城市中行驶的车辆,其都可以在标准CPU上实时运行。该系统的后端使用基于单目和双目观测的光束法平差法(bundle adjustment),这使得其可以精确估计轨迹的尺度。该系统包含一个轻量级的定位模式

本人采用单USB接口的双目摄像头,总是只打开左摄像头的图,经摸索后发现主要就是分辨率的问题,如果分辨率设置正确,便可以打开左右目合成图(在一张图上),如果设置不正确,可能报错,也可能只显示左目图像,所以解决如下。由于获得的是左右目合成图,所以需要分割开,具体做法如下。