- @m0_53605808


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
令表示序列和的最长公共子序列的长度。

,目标是确定矩阵连乘的计算顺序(即括号的插入方式),使得标量乘法的计算次数最小。注意矩阵乘法满足结合律,但不同的括号顺序可能导致不同的计算量。直接递归求解会重复计算很多子问题,故采用动态规划将这些子问题解存储起来,避免重复计算。:如果一个问题的最优解包含了子问题的最优解,则可以通过递归地构造整个问题的最优解。并记录相应的分割点 k(可选,用于重构最优括号方案)。,需枚举所有可能的 k 值,最多 O
给定一个递增排序的关键字序列:其中,每个关键字 具有一个。
地从当前区间 [p..r][p..r][p..r] 中等概率选取一个枢轴,将它与末尾元素交换,再做标准分区。随机化保证任意输入上每个元素都有同样概率被选为枢轴,从而平均下能避免极端不平衡的划分,取得期望。选取固定的“枢轴”(通常取第一个或最后一个元素),在最坏情况下(如已经有序)会退化为。为枢轴做一次线性扫描,将 ≤ 枢轴的都移动到左边,返回枢轴最终位置 q。若枢轴落在第 k 小位置,则子问题规模
动态规划是一种非常强大且常用于求解优化问题的算法技术,尤其适用于具有重叠子问题和最优子结构的场景。通过将大问题分解为小问题并记忆化结果,动态规划能够显著提高求解效率。掌握动态规划需要理解其核心思想,并通过大量练习来加深理解。
分块矩阵的行列式计算可以通过块的特性来简化,具体方法依赖于矩阵的结构。对于对角分块矩阵或三角分块矩阵,行列式是对角块行列式的乘积。对于更复杂的一般分块矩阵,可以使用Schur补或初等行列变换将其逐步化简成易于计算的形式。
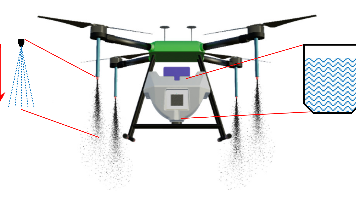
在过去十年中,无人驾驶飞行器(UAV,又称无人机)已广泛应用于各种农业领域,如作物管理、作物监测、播种和农药喷洒等。尽管如此,自主性仍然是物联网(IoT)无人机系统面临的关键限制,尤其是在作为喷雾无人机使用时,需要捕获和预处理数据以实现可靠的实时障碍物检测和避撞。此外,由于通用无人机与喷雾无人机在目标和操作上存在差异,并非所有障碍物检测和避撞方法都适用于喷雾无人机。鉴于此,本文旨在综述农业喷雾无人
使用 HAL 和寄存器文档训练的 LLM 可以为 SPI、I2C、UART、PWM 和 GPIO 生成初始化代码,并具有正确的模式选择、时钟配置和引脚重新映射。这些系统本质上资源有限,必须遵守严格的安全、内存使用、实时响应能力和能源效率标准。虽然这在高级系统中可能是可以接受的,但在嵌入式固件中,使用静态缓冲区和轮询或具有明确定义的时序约束的中断驱动方法更合适。通过认识到嵌入式系统、内存紧张、确定性
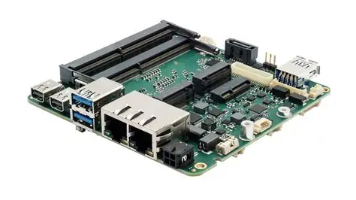
使用 HAL 和寄存器文档训练的 LLM 可以为 SPI、I2C、UART、PWM 和 GPIO 生成初始化代码,并具有正确的模式选择、时钟配置和引脚重新映射。这些系统本质上资源有限,必须遵守严格的安全、内存使用、实时响应能力和能源效率标准。虽然这在高级系统中可能是可以接受的,但在嵌入式固件中,使用静态缓冲区和轮询或具有明确定义的时序约束的中断驱动方法更合适。通过认识到嵌入式系统、内存紧张、确定性