- @lshzdq


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
依赖注入(Dependency Injection, DI)是,用于实现对象之间的松耦合,同时提升代码的可测试性和可维护性。它主要用于管理和提供对象的依赖关系,而不需要在代码中手动创建依赖实例。
买的国产 arduino,如果 windows识别不到。或者用 Arduino自带的Driver程序仍不能驱动。又不想用驱动精灵,可以直接安装驱动程序。99%大概率是CH340芯片,驱动下载连接如下。安装即可,不用重启电脑。

和是机器人控制中的两个概念,它们在目标、方法和应用上有所不同,但也有一定关联。是基于机器人动力学模型的控制方法,目标是控制机器人关节力矩或力,使其达到期望的状态(如位置、速度、加速度)。的重点是控制机器人沿着给定的轨迹运动。它关注的是末端执行器的位置和姿态是否准确地跟随给定的轨迹。使用逆运动学计算末端期望位置所需的关节角,然后通过位置控制或动力学控制实现轨迹跟踪。

要判断一个函数 V(x)V(x) 是否可以作为某个动力学方程的 Lyapunov 函数,需要满足特定的数学和物理条件。以下是详细说明:一个函数 V(x)能否作为 Lyapunov 函数,需要满足以下基本条件:时间导数: 计算 Lyapunov 函数的时间导数:条件构造或选择 V(x)V(x) 时,需要结合系统的动力学特性,以下是几种常见方法:如果系统具有物理意义(如机械或电气系统),可以直接选择系
系统模型和构造 Lyapunov 函数之间是,但这种关系并不是唯一的,也就是说,构造 Lyapunov 函数需要参考系统模型的特性,但可以有多种选择。以下从理论和实践两方面解释它们的关系。系统模型描述了状态变量随时间的变化规律,通常形式为:Lyapunov 函数的构造需要反映系统模型的动力学特性,特别是状态变量如何影响系统的能量或“势能”变化。
构造 Lyapunov 函数需要结合动力学方程的特性进行设计。以下以常见的步骤和示例详细讲解如何从一个动力学方程出发,构造 Lyapunov 函数。动力学方程通常形式为:其中 xx 是系统的状态变量,f(x)f(x) 是状态变化的动态规则。。
傅里叶级数是激励轨迹设计中的一种理想选择,特别适合周期性运动的机器人参数辨识。使用傅里叶级数有助于生成平滑、低噪声、动态特性丰富的轨迹,同时允许通过优化调整参数以满足特定需求。傅里叶级数,直接映射了频域的响应。对于许多机器人系统(如关节型机械臂),周期性运动是自然的选择,因为它可以让系统循环激励而无需频繁切换模式。激励轨迹的作用是通过驱动机器人运动,产生尽可能丰富的数据,帮助准确辨识动力学模型参数
模板匹配的算法实现需要结合具体需求和应用场景来选择方法。

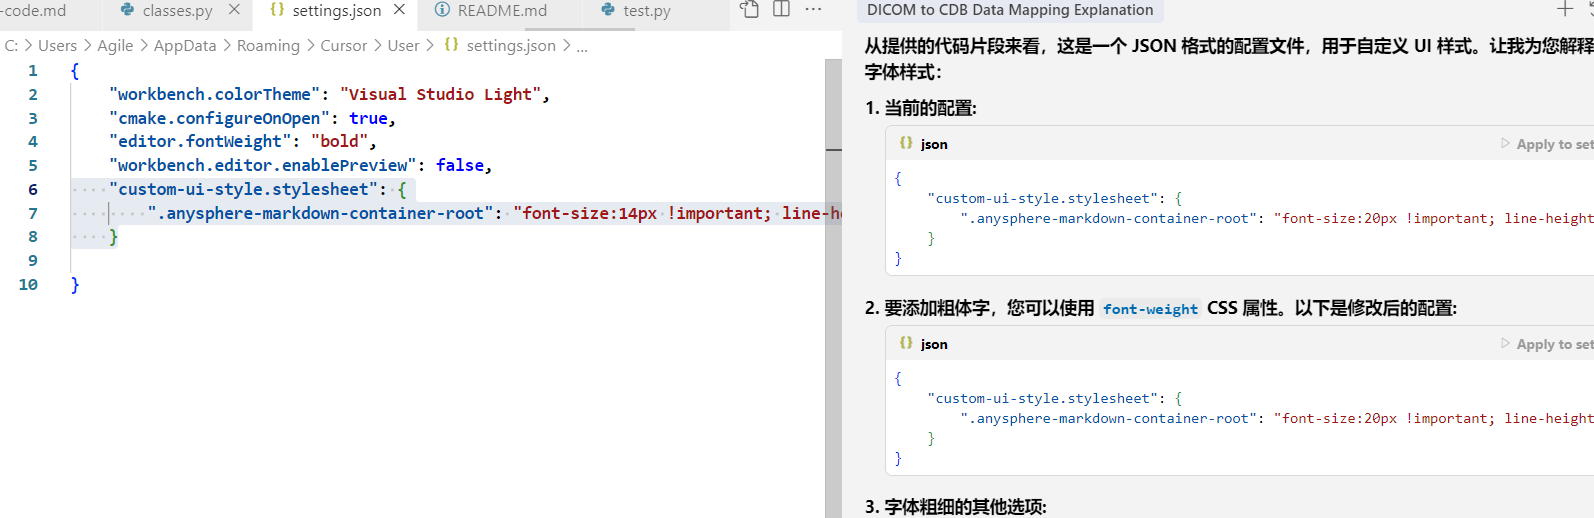
cursor 中,shift+ctrl+p, 搜索setting.json打开如下,添加属性并修改参数。- `font-weight: 100-900` - 数值表示(100最细,900最粗)- `font-weight: normal` - 正常粗细。- `font-weight: bold` - 粗体。font-weight 属性可以自定义修改加粗。- 400 相当于 normal。- 700