- @lianyinghhh


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文介绍了适用于游戏人物识别与交互的开源姿态估计模型,重点推荐YOLOv8-Pose模型。文章对比了OpenPose、MediaPipe、YOLOv8-Pose和MMPose等主流模型的关键特性,并提供了YOLOv8-Pose的安装、使用及优化方案。针对实时视频处理中的卡顿问题,提出了降低分辨率、使用GPU加速、保存视频替代实时显示等优化建议。最后展示了如何通过骨骼关键点规则判断游戏中的"

使用YOLOv8 识别图片时,框线很贴合人物;使用YOLOv8 识别视频帧时,框线不贴合,偏移或漂移。

分类包名简要作用主程序YOLOv8 核心视觉显示摄像头、图像处理模型底座torchnumpy深度学习基础跟踪算法lap匹配 ID(帧间目标分配)轨迹预测filterpy用卡尔曼滤波预测下一帧框匹配优化加速 IOU 计算,提高效率你可以通过project和name参数,自定义视频结果保存在哪里。show=True,save=True,labels/: 每帧的 txt 文件(如果你启用了crops/:

观察者模式(Observer Pattern)是一种行为型设计模式,定义了一种一对多的依赖关系,使得一个对象状态的改变可以自动通知并更新依赖于它的多个对象。观察者模式的关键在于,将对象之间的耦合度降低,使得一个对象的变化不会直接影响其他对象,但可以通过通知机制间接影响它们。主体(Subject):也称为被观察者,它维护一组观察者并负责通知它们状态的变化。观察者(Observer):注册到主体上,当

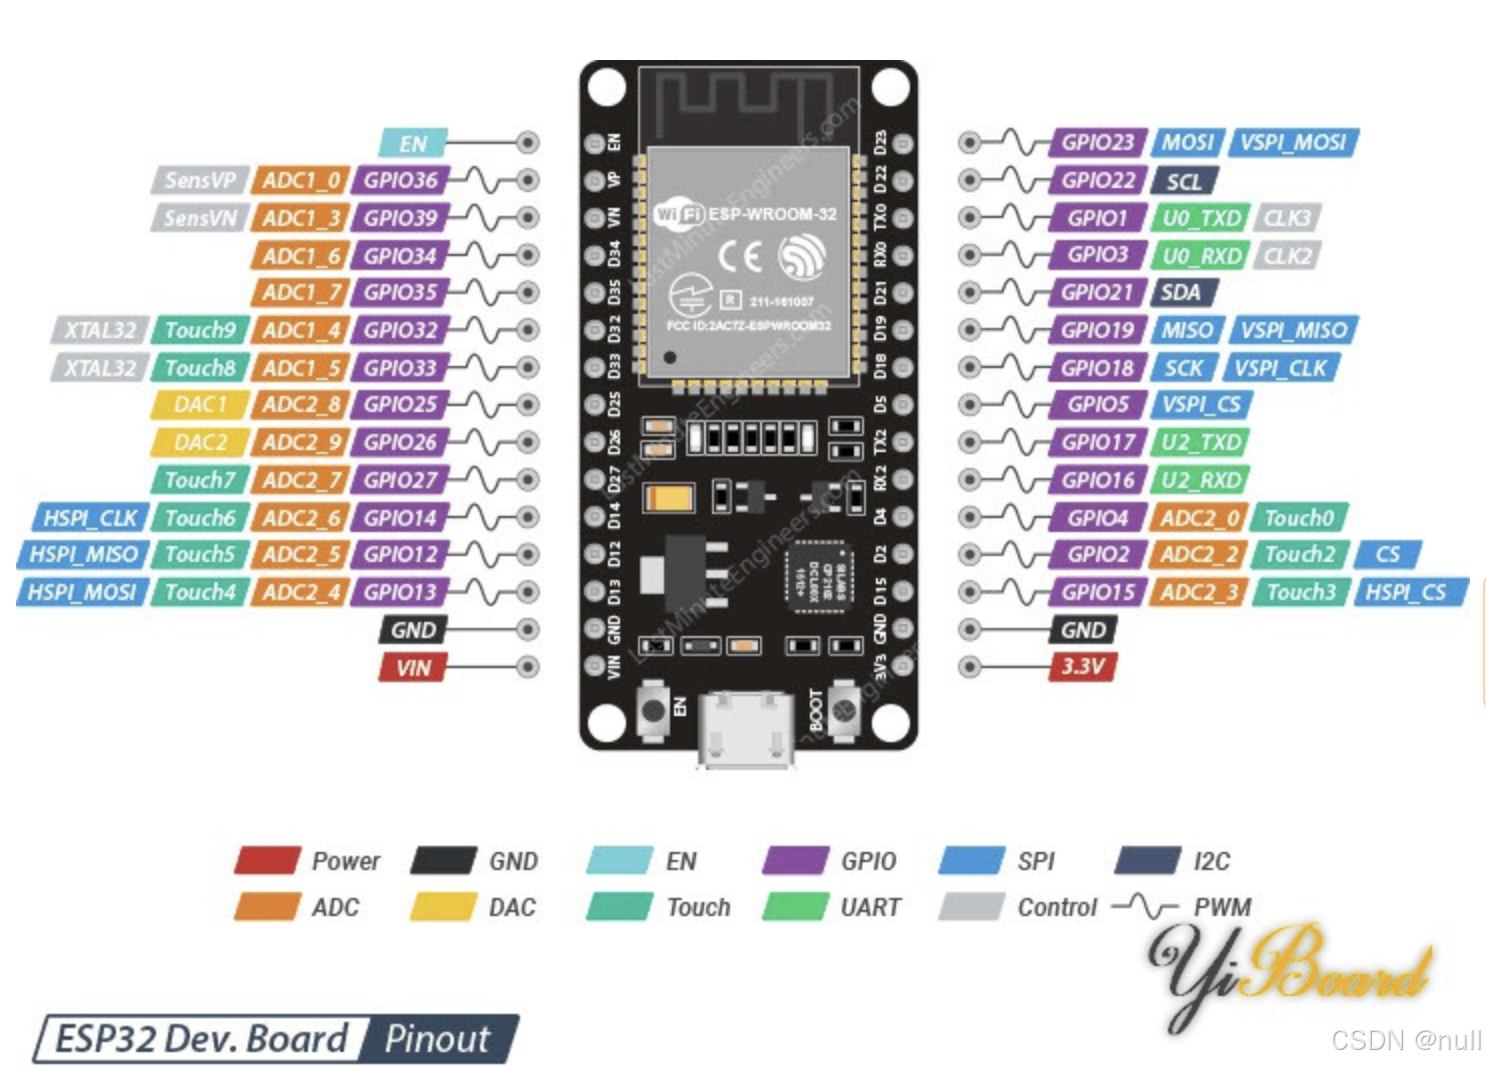
ESP32 开发板有 25 个 GPIO 引脚,可以通过编程相应的寄存器来分配不同的功能。GPIO 有多种类型:仅数字、模拟、电容触摸等。模拟 GPIO 和电容触摸 GPIO 可以配置为数字 GPIO。大多数数字 GPIO 都可以配置为内部上拉或下拉,或设置为高阻抗。功能,允许多种外设共享单个 GPIO 引脚。例如,单个 GPIO 引脚既可以充当 ADC 输入、也可以充当DAC 输出或触摸板。得益

基于高性能异步框架开发的服务器端可以承载大量设备连接,让设备所有者方便的进行设备管理;简单便捷的应用配合多设备支持的sdk,可以让开发者在3分钟内实现设备的接入。点灯服务有三个版本,社区版开源且免费,让大家可以体验到点灯方案的特点和优势;云服务版提供更多增值服务与功能,且有效降低客户的项目实施成本,让客户更快的进行物联网升级;5、打开点灯科技app,添加设备,然后会有一个秘钥,代码里面会用到。现在
是一个帮助你构建 LLM 应用的 Python 框架。你可以用它实现:智能客服RAG 知识库问答Agent 智能工具执行复杂任务流程多模型协作记忆、上下文管理支持 LLM:OpenAI / DeepSeek / 阿里通义 Qwen / 玲珑 / 本地模型 / Ollama …
FlowGame 开源 AI 工作流编排框架从零上手指南。本文手把手带你完成本地开发全流程:克隆仓库 → 启动编辑器 → Vue 3 嵌入 → Python 后端联调。支持可视化拖拽编排、私有化部署、契约式扩展节点,适合想在自有业务系统中集成 AI 工作流的开发者
本项目基于Raspberry Pi + PCA9685 + 舵机实现了一个平滑的舵机控制系统。通过控制 PWM 信号输出,使舵机在指定角度范围内进行平滑往返运动。系统支持速度调节、缓动曲线(Easing Function)和平滑控制,可用于机械臂、云台、舵机测试平台等应用场景。
摘要:本教程详细介绍了如何使用树莓派5和MX1508电机驱动模块实现双路直流电机控制,包含硬件连接、Python代码实现及交互控制功能。通过gpiozero库实现电机正反转、PWM调速,并提供控制台命令交互模式(前进/后退/转向/停止)。教程涵盖引脚连接示意图、完整代码解析、常见问题解决方案,并建议了超声波避障、图像跟踪等进阶扩展方向。适用于智能小车等创客项目开发,代码简洁高效,仅依赖树莓派官方库