- @freeze_


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
解决NVIDIA控制面板出现:拒绝访问无法应用选定的设置到您的系统
零差云控ZeroErr公司旗下的EROB关节电机的python控制库
摘要:本文深入探讨CiA 402协议中前馈控制的高级应用,重点解析60B1_h(速度前馈)和60B2_h(转矩前馈)对象的使用方法。在CSP模式下,速度前馈可消除稳态误差,转矩前馈能显著提升动态响应;CSV模式下则主要通过转矩前馈优化速度跟踪。文章强调前馈与反馈的协同作用(前馈处理95%已知动态,PID解决5%扰动),并详细说明PDO映射和SYNC同步的实现要点。推荐采用CSP模式+双前馈架构,由
ROS2_CANopen + MoveIt2 机械臂控制实战 本文介绍了一个基于ROS2 Jazzy的机械臂控制系统集成方案,实现了CANopen协议与MoveIt2的无缝结合。项目采用Pilz PRBT机械臂模型,通过虚拟CAN接口(vcan0)模拟真实硬件环境,解决了以下关键问题: 启动时序优化:通过配置boot_timeout参数和launch文件中的TimerAction,确保ros2_c
本文介绍了在Windows和Linux/macOS系统中永久设置环境变量的方法。对于Windows用户,需以管理员身份运行PowerShell,使用[Environment]::SetEnvironmentVariable命令设置变量;Linux/macOS用户则需将export语句添加到shell配置文件(如.bashrc或.zshrc)中。两种方法设置后都需要重新加载环境并验证变量是否生效。文
CiA-402控制模式实战摘要(150字) 本文提供CiA-402标准下PP/PV/PT与CSP/CSV/CST模式的工程实践指南。核心内容包括:各模式控制字(0x6040)设置规则(如CSP需保持0x0F/0x1F,PP需bit4上升沿触发)、必需下发的对象(607A/60FF/6071等)、前馈(60B1/60B2)用法,以及受控停机(bit8)与紧急停机(bit2)的处理流程。特别指出设备差
摘要:DDR频率可通过bootloader日志或kernel工具查看,数值为实际频率的一半。修改DDR频率有两种方法:1)在uboot下执行g12d_d2pll1056命令临时设置,重启失效;2)永久修改需编辑uboot代码中的timing.c文件,调整DDRfrequency1变量值并传递至驱动层。第一种方法适用于临时调试,第二种可实现持久化配置。
摘要:DDR频率可通过bootloader日志或kernel工具查看,数值为实际频率的一半。修改DDR频率有两种方法:1)在uboot下执行g12d_d2pll1056命令临时设置,重启失效;2)永久修改需编辑uboot代码中的timing.c文件,调整DDRfrequency1变量值并传递至驱动层。第一种方法适用于临时调试,第二种可实现持久化配置。
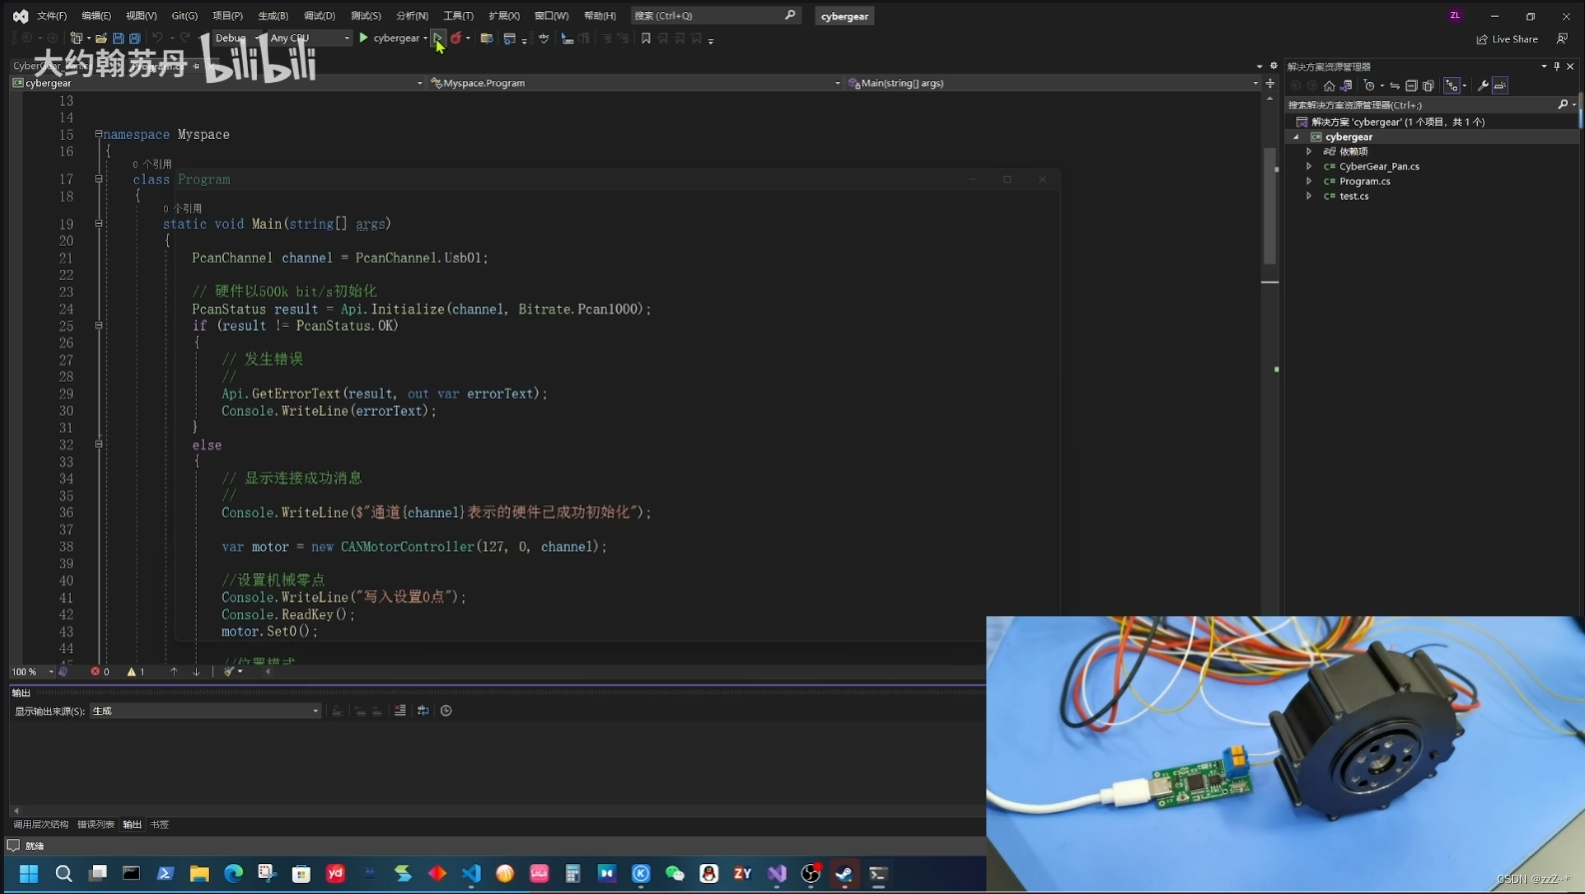
C#控制小米微电机CyberGear
这是因为当前官方版本的rne函数存在bug,固定关节的机器人会遇到次bug。在使用roboticstoolbox-python计算关节扭矩时。