- @dqsh06


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
有很多方法,但是,我觉得都很麻烦,所以,我直接加了-- break-system-packages.这有个问题,就是pip安装的时候,会说 externally-managed-environment。各位,飞控之间,大多使用mavlink来通信,今天来写一个mavlink安装的保姆级教程。安装完了之后,我们进到mavlink路径下的examples/c路径下,编译看看。装起来后,接下来就是生成m

当时,买来之后呢,只有windows版的上位机,通过USB插口,确实可以扫描到雷达的点云,但是,我的智能小车计划用linux系统,而且当时我用的linux系统是树莓派4B+ubuntu24.04LTS版本。那么,修改了之后,就编译成功了。我开始也按照他们的使用手册,改了一下,结果发现他们的使用手册跑不通,越搞越复杂,问他们技术人员,他们技术人员也说不出个啥,只说也可以不改。我也觉得可以不改,将US
各位,除了树莓派4B之外,我又搞了个树莓派5, 装的也是Ubuntu24.04 LTS服务器版。装系统的方法跟树莓派4B一样,没什么好说的。装完了系统之后,我就想装个wiringPi来试试串口,却发现这个树莓派5的串口和树莓派4B的串口有点不一样。2. 原来,树莓派5的/boot/firmware/config.txt要这样改。多了个/dev/ttyAMA10, 这是树莓派5 debug用的串口。

安装好后,用ssh登录树莓派,在任意地方,输入code,就可以打开vscode了。4.1, 在源文件目录下打开vscode后,vscode看到这个cmake文件后,会自动帮你配置,你只需要等配置好后,点build就行。调试程序停在了main()的第一条指令,然后,可以点单步执行,或者打断点,看执行逻辑和变量了。4.2 第二种方式,就是,自己建立一个build文件夹,进入build文件夹,然后,执行
我现在是用的MobaXterm来通过SSH访问树莓派的。这个用着挺好的,没有任何问题。但是,既然windows自带了个Terminal也能通过SSH进行远程访问,那么我就想试试看,用Windows Terminal通过SSH访问树莓派。1.1打开你的Windows Terminal, 如下。在terminal的下列菜单里,就可以看到RPi了。第一次登录时,会让你选择,你输入yes就行。在图标里选一
各位,我最近指导一个南京理工的研究生实现【树莓派4B+Ubuntu24.04 LTS串口通信】,结果她搞了一个星期没有搞定,我现在写一个保姆级教程,教大家怎么搞定。sudo vim /boot/firmware/config.txt #(ubuntu是这个,raspiberrypi是/boot/config)有uart0, 到uart5, 有6个UART。看到有AMA2 - AMA5, 与uart

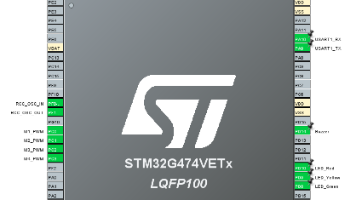
一个软件,开发调试都搞定,很不错,但是,编辑起来没有VS code编辑那么爽,因为VS code有很多智能提示,很适合编辑。另外,在debug的时候,STM32CubeIDE也没有VS Code做得好,VS Code可以简单的将相关变量和内存都展示出来。此时,编译项目,是不包含这两个文件的。在需要添加的地方,建folder,将相关.h文件和.c文件加入新建的folder. 比如。下载完成后,就安装
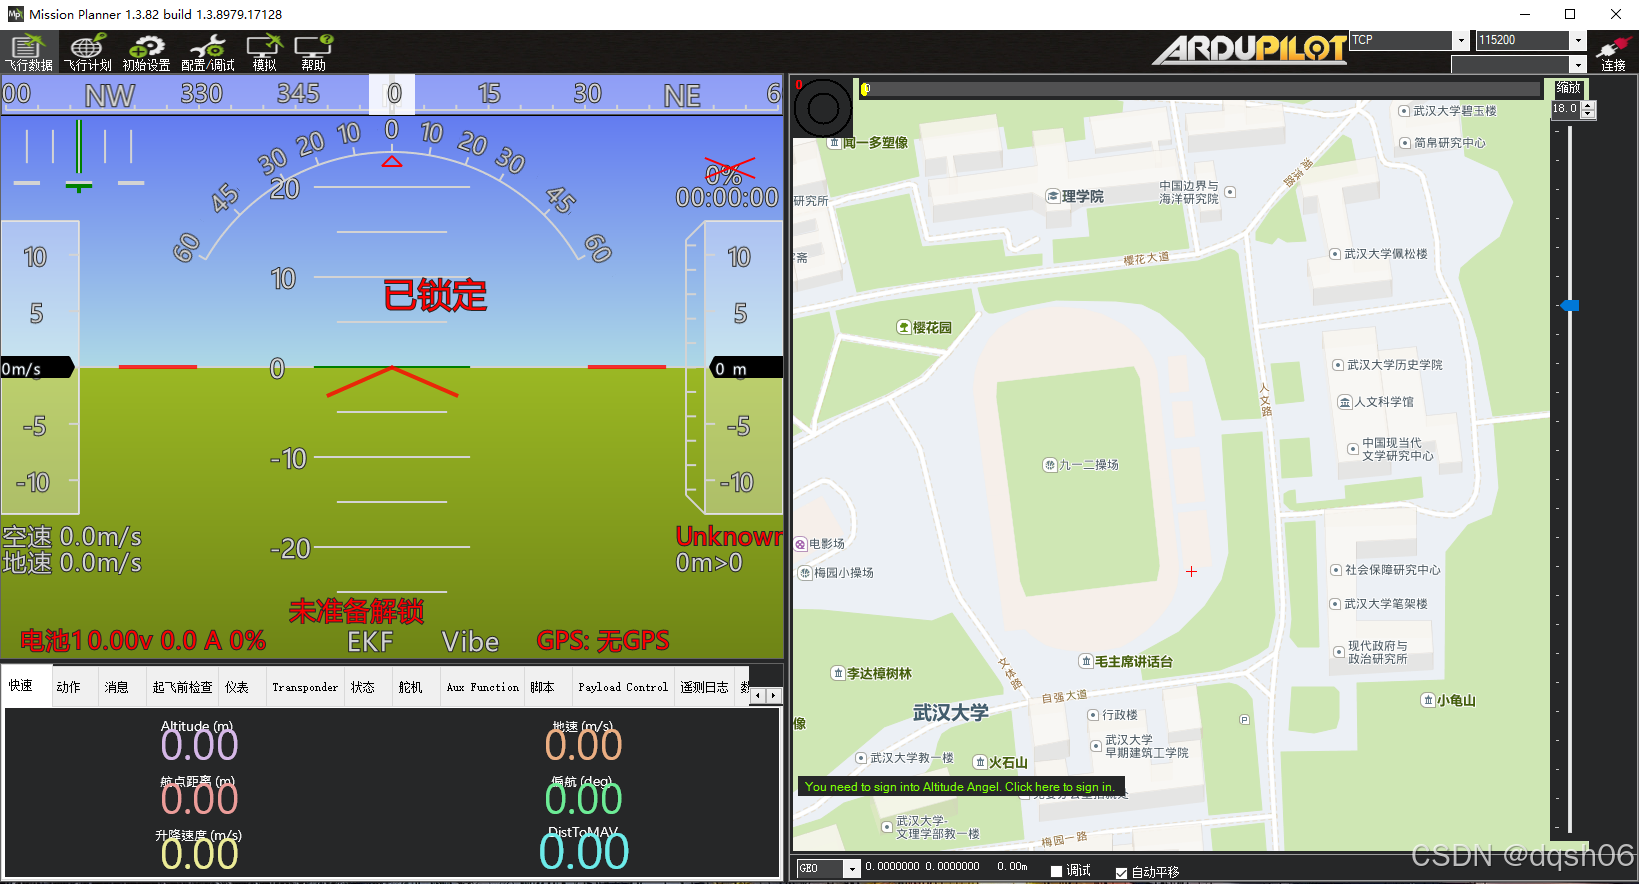
于是我问博主,怎么才能成功飞行,博主只是让我看视频教程和参考资料,还是没有说出个所以然来,我也还是没有模拟飞行成功。2.3 在【高德地图】上找到你所在的位置,点击右键,选择【set home here】, 这样就设置了你的所在位置,也就是飞行的起始位置了。可以看到,此时的空速为1.7m/s, 地速为1.7m/s,高度99m. 左边HUD上的地空线已经有12°的倾斜,兄弟,你已经遨游天空了。一会儿,
我曾经写过一个。现在,我又买了一个树莓派5,想在树莓派5上学习ROS2,所以,有必要在树莓派5上再装ROS2,装的过程中,发现树莓派5上装ROS2和树莓派4B上装ROS2有点不同。所以,就再写一个树莓派5上装ROS2的保姆级教程。
我曾经写了一个PX5 RTOS移植到stm32用stm32cubeMX的保姆级教程,链接如下这个PX5 RTOS是个很好的RTOS,但是,它有两个问题,暂时不好克服。哪两个问题呢?1. 代码不开源,尤其是关键代码没有开源,大家不能完整的研究和放心的使用2. 不是免费的license,商用的话,估计要交license费。虽然可以移植成功,并且可以大量使用,但是万一被告的话,搞不好要花很多钱。所以,要